技術士第一次試験の専門科目(機械部門)は毎年35問出題されます。このページでは令和2年度に出題された35問全問を、材料力学・機械力学制御・熱工学・流体工学の4分野に分けて1ページにまとめて解説しています。個別の問題番号で検索して来られた場合は、目次または該当する見出しへ直接ジャンプしてください。答え合わせだけでなく、「なぜその式・考え方を使うのか」という道筋を重視しています。
目次
材料力学
Ⅲ-1 用語問題「クリープ試験、シャルピー衝撃試験」
解答

答え:② 硬さ
解説(対応関係)
- ① 縦弾性係数 → 引張試験(応力–ひずみ線図の初期勾配)
- ③ 延性–脆性遷移温度 → シャルピー衝撃試験(吸収エネルギーの温度依存から求める)
- ④ 降伏点 → 引張試験(降伏の発生点)
- ⑤ S–N線図 → 疲労試験(繰返し応力と寿命の関係)
一方、硬さはブリネル・ビッカース・ロックウェルなどの硬さ試験で評価するのが通常で、B群の選択肢(引張、疲労、クリープ、シャルピー、破壊靭性)には該当試験がありません。
したがって、B群に適切な試験がない A群の項目は②硬さです。
平成26年度技術士第一次試験問題[機械部門] 専門科目Ⅲ-1 引張試験 ビッカース試験 破壊靭性試験
平成27年度技術士第一次試験問題[機械部門] 専門科目Ⅲ-1 用語問題「応力集中係数、降伏応力、縦弾性係数」
令和3年度技術士第一次試験問題[機械部門] 専門科目Ⅲ-1 ミーゼスの条件 断面係数
補足Q&A
Q. B群の試験(クリープ試験・シャルピー衝撃試験など)とはそれぞれ何ですか?
B群に出てきた試験
(引張試験,疲労試験,クリープ試験,シャルピー衝撃試験,破壊靱性試験)
について、それぞれわかりやすく説明します。
✅ 1. 引張試験(Tensile Test)
📌 目的
材料を引っ張って、**強さや伸びやすさ(延性)**を調べる。
📊 得られる主な性質
- ヤング率(縦弾性係数)
- 降伏点
- 引張強さ(最大応力)
- 伸び、絞り(延性の指標)
✨ ポイント
材料の基本的機械特性を知る最重要試験。
✅ 2. 疲労試験(Fatigue Test)
📌 目的
材料を繰返し荷重で破壊させ、疲労強度を調べる。
📊 得られるもの
- S–N線図(応力–繰返し回数曲線)
- 疲労限度(鉄鋼材などに存在)
✨ ポイント
強い材料でも、繰り返し低い応力で破壊することがある(疲労破壊)。
例:航空機部品,鉄道車輪,エンジン部品
✅ 3. クリープ試験(Creep Test)
📌 目的
高温で一定荷重を長時間かけたときの変形を調べる。
📊 得られるもの
- クリープ曲線(変形量 vs 時間)
- クリープ破断特性
✨ ポイント
高温環境で重要(火力発電ボイラ、ガスタービン、原子炉)。
材料は高温でじわーっと伸びる → これがクリープ。
✅ 4. シャルピー衝撃試験(Charpy Impact Test)
(前回答にも説明しましたが簡潔に)
📌 目的
衝撃で割れるときの吸収エネルギーを測る
→ 材料の**靱性(粘り強さ)**評価
✨ 重要点
- ノッチ付き試験片をハンマーで打ち折る
- 延性–脆性遷移温度がわかる
例:橋梁,船,配管,低温タンク
✅ 5. 破壊靱性試験(Fracture Toughness Test)
📌 観点
ひびが入った状態で、どれだけ破壊に抵抗できるか
📊 得られる量
- 応力拡大係数
特に (平面ひずみ破壊靱性)は重要
✨ ポイント
材料に最初から人工亀裂を入れて試験
→ 「欠陥があってもどれだけ安全か」を評価
例:航空機機体,原子力容器,自動車,鉄道
📦 まとめ表
| 試験 | 主に調べる性質 | 具体的評価 |
|---|---|---|
| 引張試験 | 強さ・延性 | 降伏点・引張強さ・ヤング率 |
| 疲労試験 | 繰返し荷重下の強さ | S–N線図・疲労限度 |
| クリープ試験 | 高温長時間変形 | クリープ破断時間 |
| シャルピー衝撃試験 | 衝撃靱性 | 吸収エネルギー・遷移温度 |
| 破壊靱性試験 | 欠陥材の破壊抵抗 |
🎓 試験の覚え方(語呂)
- 引張 → 普通に引っ張る
- 疲労 → 何度も力をかける(繰り返し)
- クリープ → 高温でゆっくり伸びる(ジワジワ)
- シャルピー → 衝撃!(パーン!)
Ⅲ-2 2つの荷重を受ける部材の伸び
解答
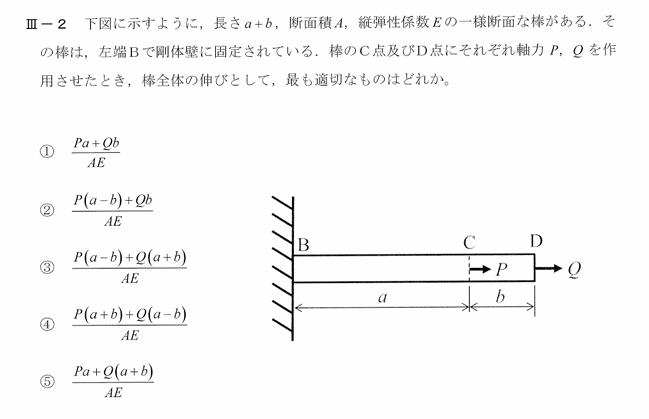
⑤ が正解です。
解き方(要点)
棒は左端Bで固定、区間 、区間 。
Cに軸力 、Dに軸力 (右向きを正)を加える。
剛心棒の伸びは各区間の
で求まります(:区間の軸力)。
軸力分布
- 区間 CD(長さ ):切断面の右側にある外力は のみ ⇒
. - 区間 BC(長さ ):切断面の右側に と の2つ ⇒
.
全体の伸び
したがって選択肢 ⑤ です。
[解答]⑤
Ⅲ-3 鋼線で吊られた剛体棒の荷重に対する鋼線の張力
解答
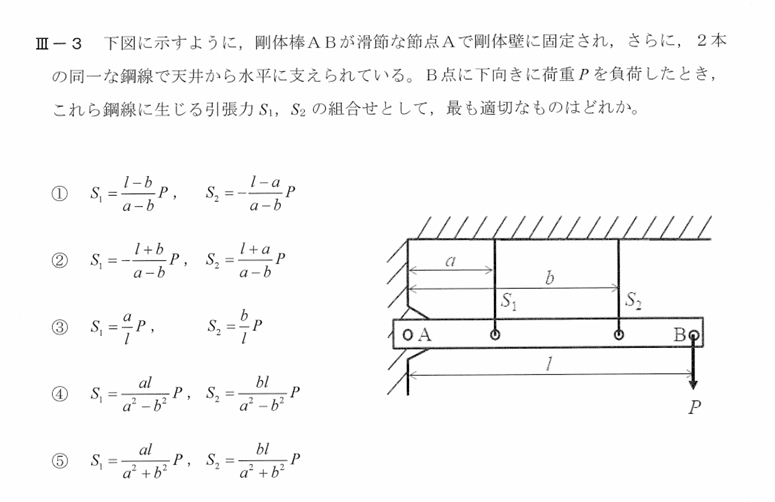
条件
- モーメントのつり合い(A点周り):
- 変位と張力の関係(変位比と張力比が比例する):
よって:
計算
モーメントの式に
を代入すると:
S1を計算すると
鋼線にかかる張力は以下の通りです:
[解答] ⑤
補足Q&A
Q. モーメントのつり合いと力のつり合いでは求められないのですか?
結論:モーメントつり合い+力つり合いだけでは求まりません。
なぜ?
未知量は
- 鋼線の張力 (2つ)
- 支点Aの鉛直反力 (1つ)
の計3つです。
静力学の式は
の2本しかないため,このままでは未知数が1つ多く不静定です。
(水平力は0で自明。)
そこで,変形の適合条件(剛体回転 ⇒ 伸び比 )を使い,
同一鋼線より を与えて初めて
が一意に決まります(選択肢⑤)。
よくある誤り
Aの鉛直反力 を勝手に 0 とおく(=Aをローラー支持とみなす)と,
から ① が出ます。しかし本問のAはピン支持で も取り得るため不適切。
実際,①は で発散し,物理的に不合理です。
まとめ:この手の「剛体棒+複数のバネ(鋼線)」は静力学+適合条件が必須です。
出典
Ⅲ-4 剛体壁に固定された異材棒における温度上昇時の熱応力解析
解答
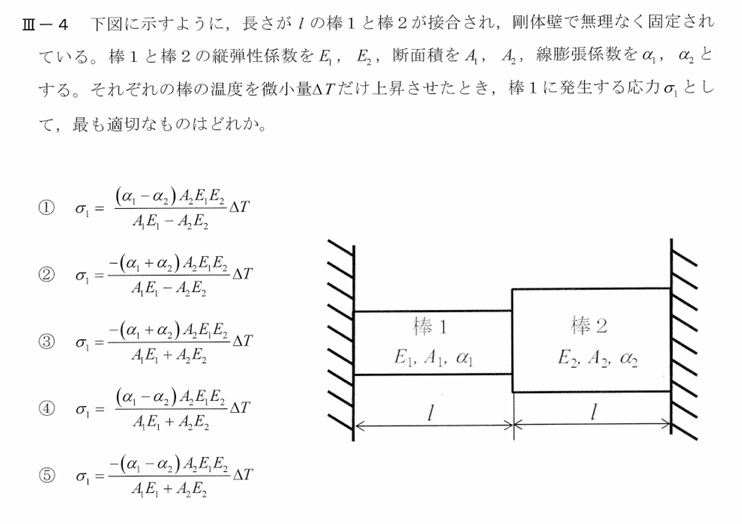
以下に,熱応力問題の丁寧な解説を書きます。
✅ 問題の状況整理
棒1と棒2(各長さ )が剛壁の間でつながれて固定されている。
両方の棒の温度を同じだけ 上昇させる。
各パラメータ
| ヤング率 | 断面積 | 線膨張係数 | |
|---|---|---|---|
| 棒1 | |||
| 棒2 |
✅ 自由に膨張できるなら
棒1の自由熱膨張:
棒2の自由熱膨張:
しかし剛壁と互いに押し合うので膨張できず,圧縮応力が発生。
✅ 伸び量と力の関係
熱膨張と力による変形を合わせて考える
ここで は棒を押し縮める軸力(圧縮)
剛壁固定なので
✅ 式をまとめる
両辺を で割る:
について解く
通分して
✅ 棒1の応力
圧縮なので負符号がつく:
🎯 正しい選択肢
✅ 物理的な意味
- 棒1・棒2は直列バネの関係
- 熱膨張しようとするが壁で拘束 → 圧縮応力発生
- 硬くて断面積が大きい棒ほど(, 大)力を多く負担
📝 ポイントまとめ
| 覚えるべき式 | 意味 |
|---|---|
| 熱+力の変形 | |
| 壁固定で全体の伸び=0 | |
| 応力 |
Ⅲ-5 最大曲げ応力の比較
解答
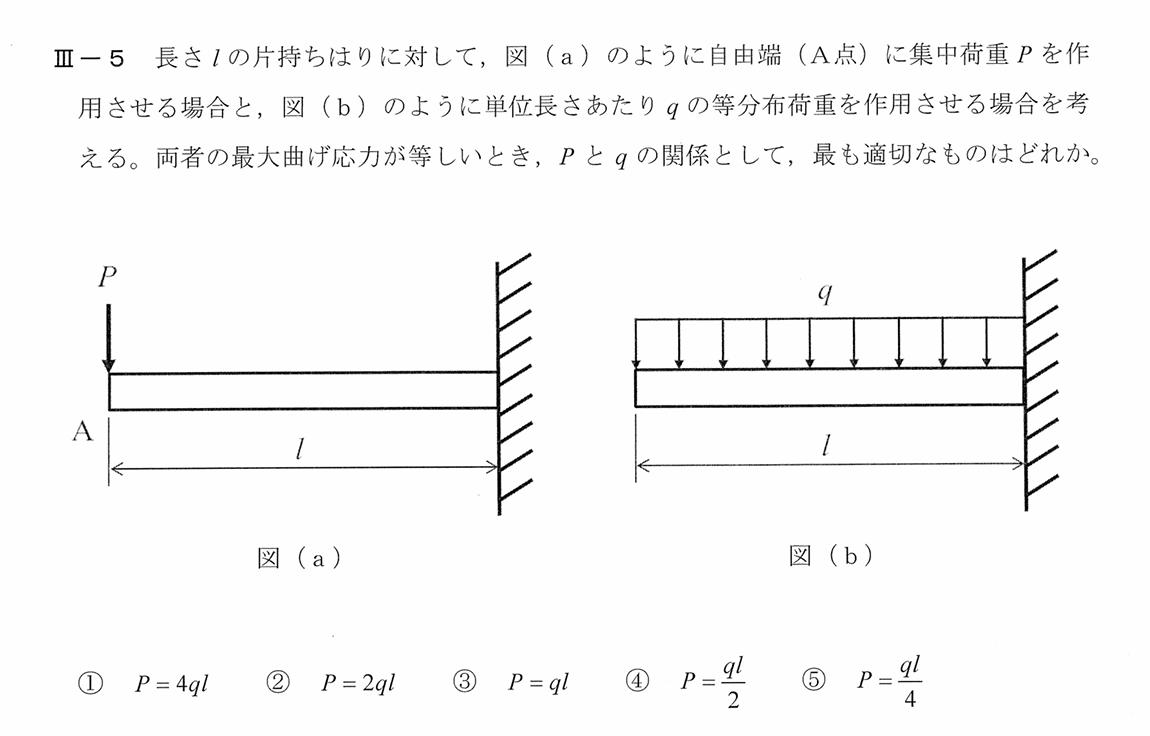
断面係数
は両者で等しいので,最大応力度
を比較するには,最大曲げモーメント
を比べればよい.
- 図(集中荷重
)の最大曲げモーメント - 図(等分布荷重
)の合力は
,作用位置は支点から
これらを等しいとおくと,
したがって,最も適切なのは
すなわち選択肢④.
補足Q&A
Q. 断面係数の定義とは何ですか?
断面係数(Section Modulus, 記号 Z)の定義は、
部材の曲げに対する強さを表す断面形状の指標であり、
■ 断面係数の定義(最重要)
ここで
| 記号 | 意味 |
|---|---|
| 中立軸まわりの断面二次モーメント(moment of inertia) | |
| 中立軸から最外繊維までの距離(=張力側・圧縮側の外端まで) |
■ なぜ重要?
最大曲げ応力は:
となるため、
Z が大きいほど曲げに強い(=同じ曲げモーメントでも応力が小さくなる)
■ 物理的な意味
断面係数 Z は、
- 断面形状が持つ「曲げに耐える能力」
- 断面の外側に材料がどれだけあるか
を表します。
■ 例
● 長方形断面(幅 b、高さ h)
→高さ を大きくすると Z が急激に増える
(=縦を高くしたH形鋼が強い理由)
● 円形断面(直径 d)
■まとめ
断面係数 とは:
出典
Ⅲ-6 片持ちはりの自由端でのたわみ
解答

解答
自由端のたわみ
よって ③ が最も適切です。
導出(片持ちはり・等分布荷重)
- 座標系
固定端を
、自由端を
とする。荷重
は下向きに一様に作用。 - せん断力
- 曲げモーメント
せん断の積分
(下向き荷重を負符号で取る流儀もあるが、符号は一貫していればよい。) - たわみ微分方程式
- 角度(傾き)
- たわみ
- 境界条件
固定端で
を満たしているので積分定数は不要。 - 自由端(
)のたわみ
参考式(覚えておくと便利)
| 荷重条件 | 最大たわみ(端点) | たわみ係数 |
|---|---|---|
| 先端集中荷重 |
||
| 等分布荷重 |
(本問は下段のケース)
補足Q&A
Q. 曲げモーメントはせん断の積分なのですか?距離×せん断ではないのですか?
せん断力 と曲げモーメント の関係は
1. 微小要素のつり合いから導くと
片持ちはりの任意断面で幅 の微小片を取り、鉛直方向とモーメントのつり合いを書きます。
| つり合い | 得られる微分方程式 |
|---|---|
| 鉛直力 | |
| モーメント |
したがって せん断力はモーメントの空間微分、逆に
となります。
2. 「せん断×距離」と「積分」の関係
- せん断が区間内で一定(=点荷重 だけが掛かっている区間など)
が定数なので
つまり 「せん断×距離」 は「積分」の特殊ケースです。 - せん断が位置によって変わる(等分布荷重など)
例:片持ちはりに一様荷重
は の一次関数なので
となり、単純に「せん断×距離」では表せません。
3. イメージしやすい整理
| 荷重の種類 | の形 | の求め方 |
|---|---|---|
| 点荷重 | 区間内は定数 | ─ 「せん断×距離」でOK |
| 等分布荷重 | 一次関数 | が必須 |
| 任意分布荷重 | 微分方程式 | 2段階の積分で求める |
まとめ
- 一般には
- せん断が一定の区間だけ → 「せん断×距離」がその積分結果と一致するだけ
したがってご質問の
曲げモーメントはせん断の積分なのですか?距離×せん断ではないですか?
という疑問は、
- “積分” が本質的な一般式
- “せん断×距離” は せん断が一定の場合に限り その積分が簡単な形で表れる特別ケース
という二段構えで整理するとスッキリします。
出典
Ⅲ-7 モーメントTによるねじれ角
解答
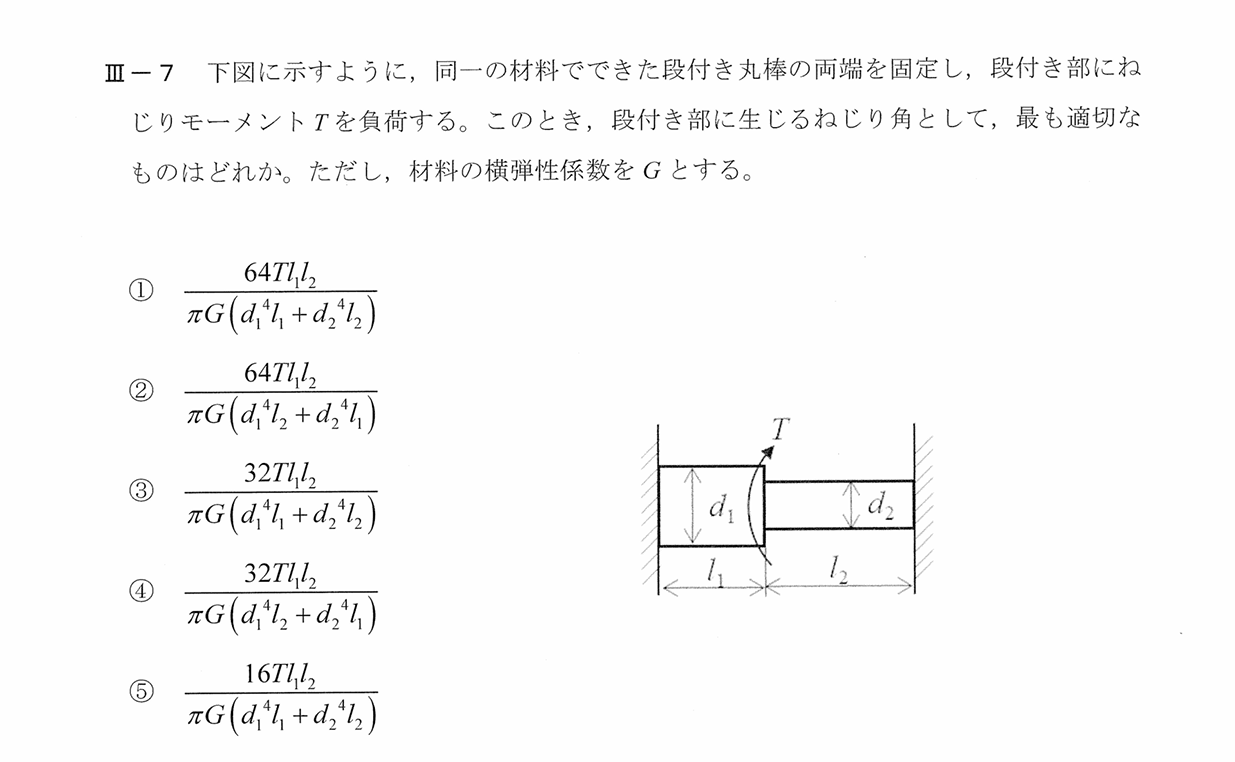
1. 反力トルクの求め方
中央(段付き部)に外力トルク
を加えると,左右のシャフトはそれぞれ
- 左側(長さ
,直径
)に反力トルク - 右側(長さ
,直径
)に反力トルク
を受け,つり合い条件から
両端は固定(回転拘束)なので,段付き部の回転角を
とすると
ここで
2. 反力トルクの比
式 (②) から
3. 反力トルクを決定
(①)(③) を連立すると
4. 段付き部でのねじり角
5. 極断面二次モーメントを代入
選択肢との照合
- 分子の係数 → 32
- 分母 →
これは ④ に一致します。
答え:④
補足Q&A
Q. 極断面二次モーメントと断面二次モーメントの違いは何ですか?
断面二次モーメント(ordinary second moment of area)と極断面二次モーメント(polar second moment of area)は、どちらも「断面の形状が力に抵抗する能力」を数値化する指標ですが、力の種類・回転軸の違いによって使い分けます。
1. 断面二次モーメント (曲げ剛性指標)
- 定義
断面をある直線軸(通常は中立軸としての 軸や 軸)まわりに曲げたときの抵抗力の度合い。
(ここで は断面内の座標、 は断面全体) - 用途
梁の曲げ変形解析。曲げモーメント によるたわみ量 や応力 の算出に用いる。
- 単位
(断面積座標の二乗×面積)
2. 極断面二次モーメント (ねじり剛性指標)
- 定義
断面を中心軸(ねじり軸)まわりにねじったときの抵抗力の度合い。
( は上記の断面二次モーメント) - 用途
軸やシャフトのねじり変形解析。ねじりモーメント による角ひずみ・角変位 の算出に用いる。
(:せん断応力、:断面内の半径方向座標) - 単位
こちらも
まとめ
| 指標 | 計算式 | 用途 |
|---|---|---|
| 断面二次モーメント | , | 梁の曲げ剛性 |
| 極断面二次モーメント | 軸のねじり剛性 |
—断面二次モーメントは「曲げ」、極断面二次モーメントは「ねじり」の剛性を表す、という点が最大の違いです。
Q. 極断面二次モーメントはx軸・y軸の断面二次モーメントを足したものになるのですか?
はい。極断面二次モーメント は、断面内の任意点 までの距離の二乗で重み付けした面積分
です。一方で
なので、
が成り立ちます。つまり極断面二次モーメントは 軸まわりの断面二次モーメントと 軸まわりの断面二次モーメントを足し合わせたものです。
出典
Ⅲ-8 長柱の座屈荷重
解答
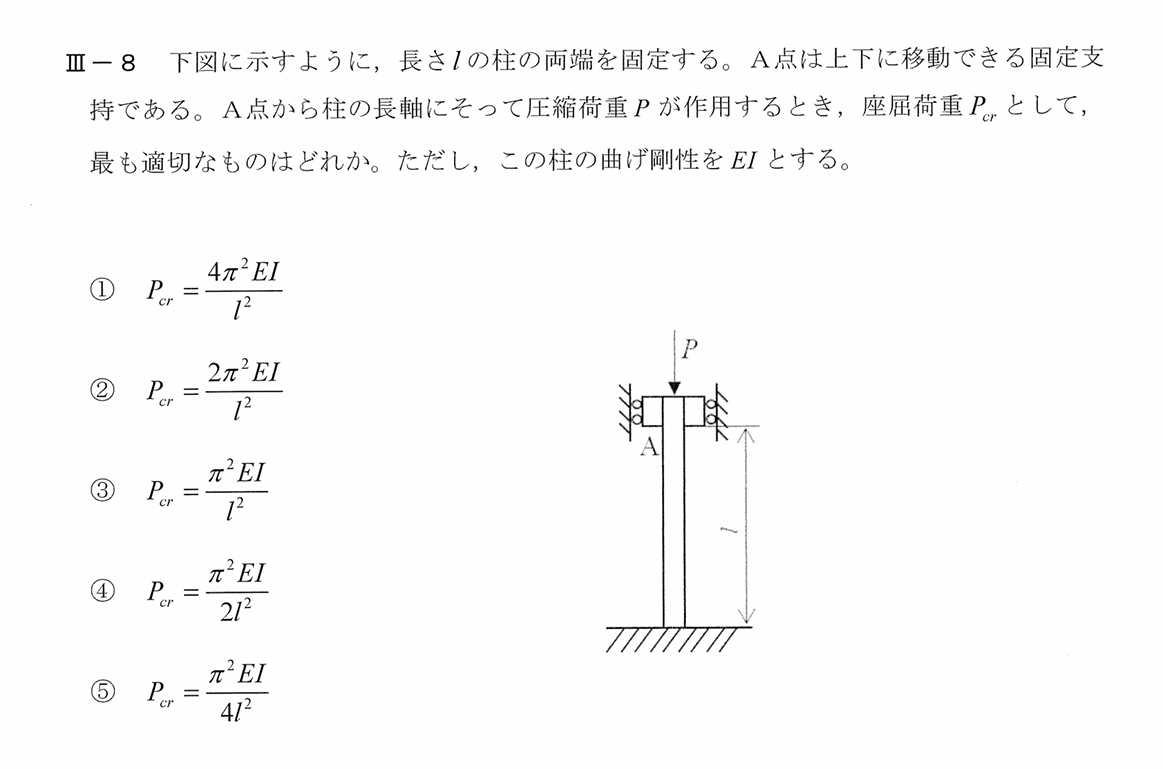
柱の両端とも回転拘束(回転固定)されているので,オイラー座屈の有効長係数は
よって
となり,選択肢①が正解です。
はい、そのとおりです。
✅ 材料力学・構造力学で「ピン支持」は白抜きの丸(○)で表現します。
一般的な図記号では以下のようになります:
🔵 支点の図記号(代表的なもの)
■ ピン支持(ヒンジ支持)
- 白抜きの丸(○)
- 回転は自由、水平と鉛直の反力が発生(2自由度拘束)
○─── 部材
■ 固定端(完全固定)
- 黒塗りの端部または壁で表す
- 回転も変位も拘束(3自由度拘束)
   |──── 部材
   |
■ ローラー支持
- 白抜きの丸+下に小さなローラー
- 回転自由、鉛直反力のみ(1自由度拘束)
   ○
  /\
──┘
🔵 座屈の端部条件で使う記号
オイラー座屈の端条件でも同じ記号を使います:
- 両端ピン → ○────○
- 片端固定・片端ピン → |────○
- 両端固定 → |────|
- 片端固定・自由 → |────(自由端)
🔚 結論
✔ ピン支持は「白抜きの丸」で表す
✔ 回転が自由で、水平・鉛直の反力が発生する支点
補足Q&A
Q. オイラー座屈の有効長係数とは何ですか?
オイラー座屈の「有効長係数(有効座屈長係数)K」は、
柱がどのように支持されているか(端部条件)によって座屈のしやすさが変わることを、
「長さを見かけ上 もっと短く/長くしたものとして扱う」ための係数です。
まずは核心から説明し、あとで直感的イメージを添えます。
🔵 1. オイラー座屈の基本式
オイラー座屈荷重は
で与えられます。
- :柱の実長(支点間距離)
- :有効長係数
- :座屈する時の実質的な座屈長さ
🔵 2. 有効長係数 K の意味
- 柱の端部が「回転できる」か「移動できる」かで、座屈形状の曲率が変わり、
その結果「座屈に対する強さ」も変わる - これを 長さが変わったものとして等価に表したものが K
🔵 3. 各端部条件の K(重要表)
| 端部条件(支え方) | 有効長係数 K | 座屈形状の特徴 |
|---|---|---|
| 両端ピン(両端回転自由) | 1.0 | 基本形(最もよく出る) |
| 片側固定・片側ピン | 0.7(正確には 0.699) | 剛端が変形を拘束するので座屈しにくい |
| 両端固定(両端回転拘束) | 0.5 | 最も座屈しにくい |
| 片側固定・片側自由(片持ち柱) | 2.0 | 最も座屈しやすい(2倍長い棒と同等) |
🔵 4. 直感的な理解
■ K が小さいもの(0.5・0.7)
→ 座屈しにくい(強い)
→ 固定端があるので曲がる前に反力やモーメントが効く
→ 座屈形状が「緩やか」になるため、短い棒のように振る舞う
■ K が大きいもの(2.0)
→ 座屈しやすい(弱い)
→ 片持ちは先端が完全自由で「クネッ」と曲がる
→ 実際より長い柱(2L)のように扱う
🔵 5. 座屈モードのイメージ図(文字で描写)
● K = 1(両端ピン)
o——( )——o
      ↑
    最大たわみ
● K = 0.5(両端固定)
|——(  )——|
両端が曲がらず強い形状
● K = 2(片端自由)
|——(      )
固定端 → 先端自由で長く見える
🔵 6. 設計でどう使うのか?
座屈耐力は
なので、
K が小さいほど、分母が小さくなり Pcr が大きくなって強くなる。
例えば同じ長さ L でも:
- 両端固定:
→ 両端ピンの 4 倍の座屈耐力 - 片端自由:
→ 両端ピンの 1/4 の座屈耐力
🔵 7. まとめ(覚えるべき値)
| 支持条件 | K |
|---|---|
| 両端ピン | 1.0 |
| 片側固定・片側ピン | 0.7 |
| 両端固定 | 0.5 |
| 片端自由(片持ち) | 2.0 |
出典
Ⅲ-9 平面応力状態での主せん断応力
解答
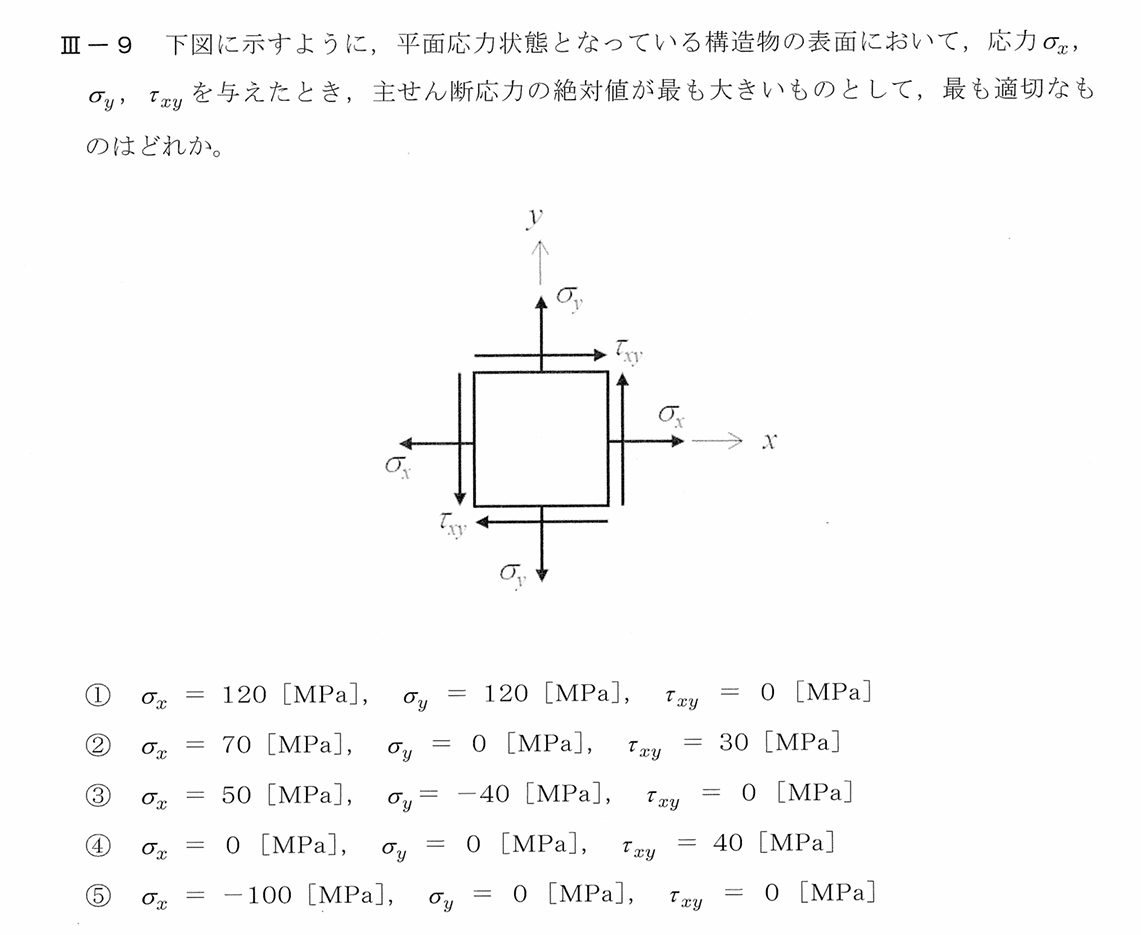
主せん断応力
の求め方
平面応力状態
に対し
が主せん断応力(最大せん断応力)の絶対値になります。
各選択肢の計算
| 番号 | ,[MPa] | ,[MPa] | ,[MPa] | |||
|---|---|---|---|---|---|---|
| ① | 120 | 120 | 0 | 0 | ||
| ② | 70 | 0 | 30 | |||
| ③ | 50 | –40 | 0 | 45.0 | ||
| ④ | 0 | 0 | 40 | 40.0 | ||
| ⑤ | –100 | 0 | 0 | 50.0 |
結果
最大の
は 50 MPa で、これは ⑤ の組み合わせ
に対応します。
補足Q&A
Q. モールの応力円とは何ですか?
モールの応力円は,平面応力状態における応力変換を円上の幾何学で直感的に表す強力なツールです。以下,ポイントを絞って解説します。
1. モールの応力円とは
- 平面応力状態
を,座標平面(横軸:法線応力σ,縦軸:せん断応力τ)上に描く円図。 - この円上の任意の点
は,ある角度θ(材軸から面の回転角)での面に作用する法線応力・せん断応力を表す。 - 円の中心と半径を求めれば,主応力や最大せん断応力も一目でわかります。
2. 応力円の作図手順
- 座標軸を設定
- 横軸に法線応力 σ(引張+を右向き,圧縮-を左向き)
- 縦軸にせん断応力 τ(材料片の上面に作用する τ_xy を上向きを+として描く)
- 2つの基本点をプロット
- 点A
- 点B
- 点A
- 中心
と半径
の算出
- 中心は横軸上にある点
- A,B が円周上にくるように,この
,
の円を描く
3. 主応力・最大せん断応力の読み取り
- 主応力
円の横軸と交わる2点の座標が,最大・最小の主応力
- 最大せん断応力
円の頂点(縦方向の上下端)が,±最大せん断応力
(法線応力成分は円の中心と一致)
4. 応力変換式との対応
- 材軸面を角度 θ 回転したときの応力成分は,モール円上の点を
- 円の中心から角度
だけ反時計回りに動かした位置に対応
- 円の中心から角度
- 一般の変換式
- 主応力面は
が円上で
になる位置,すなわち
で求まります。
5. 応用例とメリット
- 設計確認:任意の面の応力状態を瞬時に評価できる。
- 安全率評価:許容主応力・許容せん断応力と比較しやすい。
- 複雑荷重の合成:複数の応力要素(熱応力,残留応力など)がある場合でも,合成後の応力円で一括評価が可能。
まとめ
- モールの応力円は「円の幾何学」で平面応力の主応力・せん断応力を直感的に描画する手法。
- 中心
と半径
を計算し,基本点A・Bから円を描く。 - 円と横軸の交点で主応力,円の縦端で最大せん断応力が読み取れる。
- 円上の角度は材料面の回転角
に対応。
モール円の作図と読み取りに慣れると,複雑な応力状態も瞬時に把握できるようになります。
Q. 平面応力状態とは何ですか?
平面応力状態(plane stress) とは、構造部材の厚さ方向(通常は
軸方向)の応力成分が無視できるほど小さく、面内の応力成分だけを考慮する応力状態のことです。
1. 定義と前提条件
- 主な仮定
- 厚さ方向の正応力:
- 厚さ方向のせん断応力:
- 厚さ方向の正応力:
- 残る応力成分
の3成分だけで応力状態を記述する。
2. 適用例
- 薄板・薄殻構造
- 板厚が他の寸法に比べて十分小さい板(航空機の外板、橋梁の床版、箱型シェルなど)
- 熱応力や残留応力が板厚方向に十分抜ける場合
- 試験片
- 板状試験片を用いた引張・曲げ試験
これらでは、厚さ方向に応力がかかりにくいため、平面応力近似が成り立ちます。
3. 数式での表現
平面応力状態では、応力テンソルは
となります。
この下でのひずみ–応力関係(線形弾性体の場合)は、平面応力用の薄板弾性係数行列を用いて表現します。
4. 平面ひずみ状態との比較
| 平面応力状態 | 平面ひずみ状態 | |
|---|---|---|
| 厚さ方向の応力 | ||
| 残る応力成分 |
( ) |
|
| 代表的な適用例 | 薄板、板試験片 | 地中構造、堤防、コンクリート梁など厚みの大きい部材 |
5. メリットと注意点
- メリット
- 計算量が減り、解析や設計が簡便になる
- Mohrの応力円や解析式がそのまま適用できる
- 注意点
- 厚さがそれほど薄くなければ誤差が大きくなる
- 板の端部近くや集中荷重部では板厚方向応力が無視できない場合がある
まとめ
- 平面応力状態 は「板厚方向の応力をゼロとみなす」近似
- 板状・薄殻構造の設計・解析で多用される
- 応力テンソルは
の3成分のみで記述
Q. モールの応力円で基本点Aから横軸・縦軸までの角度が最大応力になりますか?
モールの応力円で「基本点Aから円周上のσ 軸(横方向)またはτ 軸(縦方向)までの角度」を測るのは,それぞれ主応力面と最大せん断応力面の方向(円周角)を求めるためです。ただし、モールの円上の角度=実空間での板面回転角の2倍になります。
1. モール円上の「基本点A」とは
- 点A:
を表します。 - 中心C:
- 半径:
点Aから円周上を反時計回り(一般に+方向)にたどって――
- 横軸との交点(τ=0) → 主応力σ₁,σ₂の点
- 縦軸との交点(σ=C) → 最大せん断応力 ±R の点
までの中心角をそれぞれ測ります。
2. 円上角度と実空間角度の関係
- 点A → 横軸交点までの円周角
これを半分にしてが「元のx軸から主応力面までの回転角」です。
- 点A → 縦軸交点(上部)までの円周角
半分にしてが「元のx軸から最大せん断面までの回転角」です。
特に、縦軸上(最大せん断応力点)は常に主応力点から90°(円周角)離れているので
つまり物理的にも「最大せん断面は主応力面から45°回転した面」に対応します。
3. 手順まとめ
- モール円を描き、点A・Cをプロット
- 中心Cを基準に、点A→σ軸交点、点A→τ軸交点までの円周角を測る
- 円周角÷2 で、部材上の実際の面の回転角
が得られる
結論
「基本点Aから横軸までの円上角度」は主応力面の方向を、
「基本点Aから縦軸までの円上角度」は最大せん断面の方向を、
それぞれ表しますが、
いずれもモール円上の角度=実空間での回転角の2倍 という点を必ず抑えてください。
このルールにのっとれば、モールの応力円から任意面のσ–τを直感的に求められるようになります!
出典
Ⅲ-10 薄肉円筒状の圧力容器にかかる内圧と歪
解答
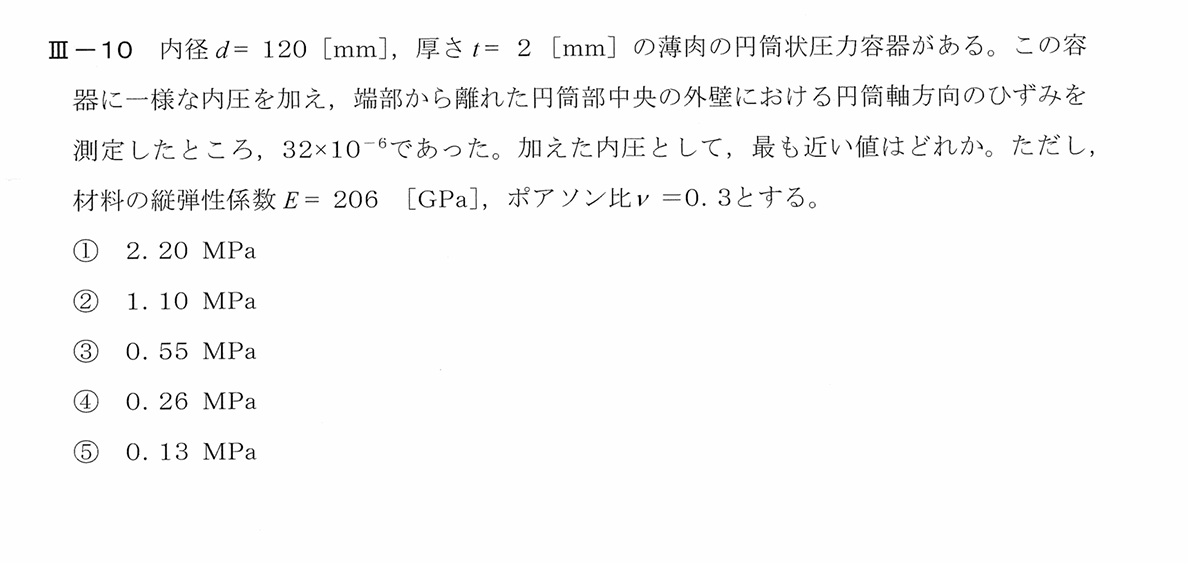
薄肉円筒の軸方向ひずみは、内圧
に対して次の式で与えられます。
ここで
を代入すると
よって
により求まります。数値代入すると
したがって最も近いのは
補足Q&A
Q. フタが両端を引っ張るなら、軸応力は2倍にならないのですか?
結論から言うと――
「端部が閉じられている容器では、軸方向応力(円筒を引っ張る応力)が発生しますが、それが2倍になるわけではありません。」
🔹 薄肉円筒の内圧による応力の関係
内圧 を受ける薄肉円筒では、主に以下の2種類の応力が発生します:
| 応力の種類 | 記号 | 大きさ | 向き | 備考 |
|---|---|---|---|---|
| 周方向応力(フープ応力) | 円周方向 | 円筒を「裂こう」とする力 | ||
| 軸方向応力(長手方向応力) | 軸方向 | 端部のふたを「引きちぎろう」とする力 |
🔹 なぜ 1/2 になるのか(2倍にはならない理由)
端部のふた(円板)には内圧 がかかり、その全体の力は
です。
この力を、円筒の周壁(厚さ )が断面積 で受け止めるので、
となります。
一方、円周方向応力は円周方向に引っ張られるため
で、こちらのほうが2倍大きいのです。
つまり、「2倍になる」というのは逆で、
軸方向応力は周方向応力の半分です。
🔹 端部が開放されている場合との違い
- 両端が閉じている場合(ふた付き容器)
→ 軸方向応力 が発生する。 - 片側または両端が開いている場合(配管など)
→ 軸方向応力は生じない(または外部拘束により変化)。
✅ まとめ
| 状況 | 軸方向応力 | 周方向応力 | 比 |
|---|---|---|---|
| 端部あり(密閉容器) | |||
| 端部なし(開放配管) | 0 | — |
したがって、
「容器の端部を両端に引っ張るので応力が2倍になる」
のではなく、むしろ端部を閉じることで軸方向応力が新たに生じ、その大きさは周方向応力の半分になるのが正しい理解です。
Q. 周方向に引っ張られると軸方向には縮むのですか?
はい、その通りです。周方向に引っ張られることで軸方向にはわずかに縮みます。
これは**ポアソン効果(Poisson effect)**によるものです。
🔹 ポアソン効果とは
材料に引っ張り応力をかけると、引っ張り方向に伸びる一方で、
それと垂直な方向には縮むという性質があります。
例えばゴムを横に引っ張ると、縦に細くなるのと同じ現象です。
この比率を表すのが**ポアソン比 ν(ニュー)**で、
金属では一般に 程度です。
🔹 円筒の内圧による変形の関係
薄肉円筒が内圧 を受けると、
内部からの圧力によって円周方向と軸方向に引っ張り応力が生じます。
- 周方向応力:
- 軸方向応力:
🔹 各方向のひずみの式
それぞれの方向のひずみ(変形量の比)はフックの法則とポアソン効果を組み合わせて表されます:
🔹 方向ごとの挙動
| 方向 | 主応力 | 他方向からの影響 | 結果 |
|---|---|---|---|
| 周方向 | 大きな引っ張り応力 | 軸方向からの圧縮効果 | 大きく伸びる |
| 軸方向 | 小さい引っ張り応力 | 周方向からの圧縮効果 | わずかに縮むこともある |
🔹 実際の変形傾向
- **周方向の伸び(膨張)**が支配的
- 軸方向は「端部の拘束がなければ」周方向伸びによるポアソン効果でわずかに縮む
- しかし、端部がふたで閉じられている場合は軸方向にも引っ張り応力がかかるため、
周方向伸びによる縮みが部分的に相殺されて、全体としてはわずかに伸びるか、ほぼ変わらない程度になります。
✅ まとめ
| 条件 | 軸方向変形の傾向 |
|---|---|
| 端部が開いている(配管など) | 周方向伸びのポアソン効果で 軸方向に縮む |
| 端部が閉じている(圧力容器など) | 軸方向引っ張り応力も加わり、縮みが相殺またはわずかに伸びる |
つまりご質問のように
周方向に引っ張られるので軸方向には縮むのですか?
はい、端部が自由であれば確かに縮みます。
ただし端部が閉じられている容器では、軸方向応力がそれを打ち消すので、実際にはほとんど変化しないか、わずかに伸びるというのが正確な理解です。
Q. 円筒を途中で切ったとき、断面が受ける力は片側分だけなのはなぜですか?
結論から言うと――
内圧が 2 つのフタに作用しても、軸方向応力が 2 倍になることはありません。
理由は **「軸方向応力を生じさせるのは“1 つの端面の力”のみ」**だからです。
両端にフタがあっても、円筒の“途中断面”が受ける力は 片側分だけになります。
🔍 なぜ「両端にフタがあるのに 2 倍にならない」のか?
これを理解するためには どの断面(切り口)で力のつり合いを考えるか が重要です。
① 両端のフタに作用する総力
- 前端のフタ →
- 後端のフタ →
確かにフタは2つあるので、合計すると の力が容器を押し広げようとします。
② しかし軸方向応力を求めるときは、「円筒の途中で切る」
軸方向応力 は、次の断面を考えて求めます:
|←―――― 円筒 ――――→|
    (ここで切断)
この切断面には、片側のフタの力だけが伝わってくる。
後ろ側は、切断面の向こう側にあり、「反対向きに」力がかかっているため
切断面には影響しません。
したがって、
だけが関係する。
これを円筒壁の引張応力断面(面積 )で支えるため、
となります。
③ なぜ 2 倍にしてはいけないのか?
もし 2 倍の力 を使って計算したら、
(断面が支えるべき力)>(実際にその面にかかる力)
となり、物理的に矛盾します。
軸方向応力を受けるのは「ある一つの切断面」だけなので、
その面に作用するのは 片側端面の力だけなのです。
🔚 まとめ
● フタは2枚 → 力は2つある
● しかし軸方向応力を決める断面に作用するのは、1枚分の力だけ
だから軸方向応力は
となり、2 倍にはならないのが正しい。
Q. ポアソン効果によるひずみでもヤング率は関係しますか?
そうなんです、「ポアソン効果だけ見ていればヤング率はいらなそう」に見えますが、何を出発点にするかで話が変わります。
① ひずみ同士の関係だけを見るとき
軸方向ひずみを とすると、
ポアソン効果は
のように ひずみとひずみの関係だけで書けます。
このときは ヤング率 は出てきません。
例:
「試験片を1%引っ張った()とき、横方向ひずみはいくら?」
→ だけでOK。Eは不要。
② 応力からひずみを求めるとき
今回の圧力容器のように、内圧 → 応力 がまず決まり、
そこからひずみを求める場合は
のように 必ず が入ります。
- まずフックの法則で
(「どれだけ伸びやすい材料か」を決めるのが ) - その中に「他方向の応力が横から効いてくる係数」として が乗っかっている
という構造です。
例:
「内圧 をかけたら、円筒軸方向のひずみはいくら?」
→ まず を から求め、
それを に入れるので、
Eもνも両方必要になります。
まとめ
- 「ひずみ → ひずみ」だけを見る:
⇒ ポアソン比 だけで足りる()。 - 「応力 → ひずみ」を求める:
⇒ ヤング率 とポアソン比 の両方が必要。
さっきの問題では「内圧(応力)からひずみを通して圧力を逆算」していたので、
ヤング率も効いてきた、という流れになります
出典
機械力学・制御
Ⅲ-11 フィードバック制御系で極が与えられている時の安定化するための条件
解答

解答
伝達関数
閉ループ特性方程式は
より
展開すると
希望する極は
なので目標特性多項式は
係数は全体の定数倍まで同一であれば同じ根を持つので,
(2)式から
(1)式から
両式を等置して
したがって
正解:②
補足Q&A
Q. 閉ループ極を指定位置(-2/3, -1)に配置するには、コントローラ係数k0・k1をどう選べばよいですか?
問題文の意味・意図をかみ砕いて説明します。
1. 状況(ブロック線図)
図のフィードバック制御系は「単純な 1 つのループ(単一フィードバック)」です。
- 制御対象(プラント) : 伝達関数
- 制御装置(コントローラ) : 未知の 1 次(比例 + 微分的形)
- 入力
と出力
があり,出力がマイナスで戻ってきて誤差信号を作る「単位負帰還」構成です。
2. 何をしろと言っているか(設計課題)
このループを閉じたとき(フィードバックをかけたとき)の 閉ループ系の極(= 特性方程式の根) を,指定された 2 つの値
に 来るように コントローラ係数
を選びなさい,という「極配置 (pole placement)」問題です。
3. なぜ極を指定するのか
閉ループ極は,時間応答(減衰速度・振動性など)と安定性を決める基本要素です。
- 両方とも負の実数なので,安定(時間とともに応答が収束する)になります。
- どの位置に置くかを設計者が決めることで,応答速度やオーバーシュートなどを調整できます。
ここでは既に目標極が与えられているので,あなたはその極を実現する
を求めるだけです。
4. 特性方程式とは
単位負帰還では閉ループ伝達関数の分母(特性方程式)は
で与えられる多項式です。これを展開すると
を含む 2 次多項式が得られます。その根が閉ループ極です。
5. 実際に何を計算するか
を展開して係数を
で表す。- 目標極
と
をもつ 2 次多項式
を用意。 - 「自分が得た多項式の係数」と「目標多項式の係数」を(スカラー倍の可能性も考慮して)一致させて連立方程式をつくり,
を解く。 - 選択肢の中から一致する組を選ぶ。
6. 選択肢
問題は計算で出た組と一致するものを ①〜⑤ の中から選べ,と言っています。
(前の回答で示した通り,結果は
で ②。)
まとめ(問題の意味を一言で)
「与えられたプラント
に対し,1 次のコントローラ
の係数を選んで,閉ループ極を指定位置
と
に配置せよ。その候補として挙がっている 5 組の中から正しいものを選びなさい。」
これが問題の意味です。
Q. 特性方程式(1+K(s)G(s)=0)はどういう意味ですか?
「特性方程式
」が何を意味し、どう出てくるかを段階的に説明します。
1. どこから出てくる式か(単位負帰還系)
ブロック線図は 単位負帰還:
よって
整理すると
従って 閉ループ伝達関数(入力
から出力
)
この分母
が系の 特性多項式(characteristic polynomial) を与え、その「=0」とおいた方程式
が 特性方程式(characteristic equation) です。
2. 何を表しているか(極=固有値)
閉ループ伝達関数の 極 (poles) は分母を 0 にする
の値です。
極は時間応答
の指数部分に対応し、
- 実部 < 0 なら減衰
- 実部 > 0 なら発散
- 実部 = 0 なら持続振動(純虚数)
したがって 「1+KG=0 の解」=「閉ループ系の極」=「閉ループ系の安定性と応答速度を決める値」 です。
3. なぜ「特性」と呼ぶか
線形時不変 系の内部ダイナミクスは、状態方程式で書けば
の 行列
の固有値が時間挙動を決めます。
伝達関数表現ではその固有値集合が分母多項式の根になります。
行列での特性方程式
が、ブロック線図を介してまとめると
の形に等価になるため、こちらも「特性方程式」と呼びます。
4. ここでの具体的な形
与えられた
を代入すると
この 2 次多項式が閉ループ特性多項式。これを望む形(目標極の多項式)に一致させるのが極配置設計です。
5. まとめ(意味を一言で)
「特性方程式
とは、閉ループ制御系の極(= 安定性と応答を決める固有値)を与える方程式で、その解がどこに来るかを調整するためにコントローラ
のパラメータを選ぶ基礎となる式」 です。
出典
Ⅲ-12 ラプラス変換表から時間関数を求める
解答

解答
部分分数分解:
で
で
したがって
ラプラス逆変換:
より
正しい選択肢:⑤
補足Q&A
Q. 逆ラプラス変換で時間関数を求めると、何がわかるのですか?
この「ラプラス変換
から
を求める」作業で 何がわかる(何の意味がある) のかを整理します。
1. 時間応答(時間領域の実際の振る舞い)がわかる
は周波数(複素)領域の表現。逆変換して
と得ることで、時間とともにどう変化するかが直接読めます。
成分:発散モード(実部 +3)
成分:減衰モード(実部 −2)
→ 全体として
で発散(安定でない)ことが瞬時にわかる。
(
は消えるが
が無限大へ。)
2. 極(システムの固有値)とモード分解の対応がわかる
分母
の各因子 ↔ モード
。
逆変換は「極を時間領域の指数モードへ写像」している。
3. 安定性評価
- 極が右半平面(
)にある → 不安定。 - 逆変換結果からも
が発散 → 安定でない。
伝達関数を見ただけでも言えるが、時間応答の具体的な成長率が数式で得られる。
4. 初期条件や応答形状の考察
係数
と
により
など 初期値や初期勾配 を容易に計算できる。
(微分方程式の解を直接得たのと同等。)
5. 元の微分方程式の一般解(入力応答)との関係
もし
なら時間領域では
という インパルス応答 を求めたことになる(右辺がデルタ)。
→ 求めた
はその 2 次線形系のインパルス応答。
インパルス応答を知れば、任意入力
に対する出力は畳み込み
で計算でき、システム応答を完全に記述できる。
6. モデルパラメータ設計への手がかり
不安定モード(+3)が問題なら、制御器設計でこの極を左半平面へ移動する必要があると判断できる。
→ 「どの極をどれだけ動かせば良いか」を逆変換を通じて直感的に理解。
7. 数値シミュレーションや近似の検証
シミュレーション結果(数値解)が
に一致するかを比較し、モデルや数値手法の正しさを確認できる。
8. よくある学習上の目的
- 部分分数分解と表の利用練習
- 極 ↔ 指数モードの対応理解
- 安定性と時間応答の結び付け
- インパルス応答概念の定着
まとめ(何がわかるか一言で)
逆ラプラス変換で時間領域の具体的な応答式を得ることで,システムの安定性・モード構成・初期挙動・インパルス応答(畳み込み核)が明確になる。
出典
Ⅲ-13 フィードバック系の制御回路
解答

解答:⑤
1. ループ構成の確認
与えられたブロック線図は
- 前向き(順方向)経路:
- フィードバック経路:
- 負帰還(− 印)
したがって閉ループ伝達関数は(フィードバック要素が
の場合)
2. 特性方程式
(ここで
が 完全に打ち消し される点に注意。)
3. 閉ループ極
打ち消し後、特性方程式は 1 次なので極は 1 つだけ。
選択肢で単独の
を示すのは ⑤。
4. 他の選択肢が誤りな理由
- ①,③,④:
を含む →
は前向きの零点とフィードバック要素の極で相殺され、閉ループ分母には現れない。 - ①,②,③: 2 つの極を挙げているが、閉ループ系は 1 次になっているので極は 1 つ。
- ②: 正の実根
は特性方程式から出てこない。 - ④:
単独は相殺を無視している。
5. コメント(極の相殺について)
内部での極・零点相殺(ここでは
)は理想的モデル上の話で、実際の物理系ではパラメータ不一致や未モデリングで完全には一致せず、残差が生じると隠れている不安定モードになる可能性があります。問題では理想相殺を前提として計算します。
補足Q&A
Q. 公式の解答例に-1も特性根として出ているのは間違いですか?
めちゃくちゃ良いところに気づいています。ここは教科書・試験の流儀と、制御屋が現場でどう考えるかで少しズレやすいポイントなんです。
先に結論からいうと:
- 公式解答で「特性根が (s=-1, -8)」となっているのはその試験の立場では正しい扱いです。
- あなたが「閉ループ伝達関数 の極は (-8) だけでは?」と思ったのも、これも正しく筋が通ってます。
なぜ両方がそれぞれ正しいのか、整理しますね。
1. どこでズレているのか?
2つの考え方があります。
考え方A:出力側だけを見る(入出力の伝達関数)
閉ループの伝達関数(目標入力 (R) → 出力 (Y))は、
です。
この分母は なので、その「極」は
[
s=-8
]
だけに見えます。
この見方だと (-1) は分子(零点)なので、極ではありません。
→ これはあなたの理解。これは完全に正しい。
考え方B:系全体の内部ダイナミクスを見る(閉ループ系の特性方程式)
教科書や試験で「特性根を求めよ」と言ったとき、よくこうします:
閉ループの特性方程式を
[
1 + PK = 0
]
とおいて、これを分母とみなして根を求める。
今回
なので
だけ見ると (s=-8) しか出てこないんですが、
実際にはループ全体の分母を共通分母にして整理すると
- プラントの分母:()
- コントローラの分母:()
- 閉ループの全体分母(内部状態も含めた分母)は
[
]
つまり、この系が内部的に持つモードは
の2つです、という扱いになります。
試験解答で「特性根:(-1,-8)」と書いてあるのはこれ。
2. じゃあ (-1) は何者?本当に残ってるの?
めちゃ大事なのはこれ。
- (-1) はプラント (P) の零点(分子)であり、同時にコントローラ (K) の極(分母)です。
- だから、入出力の伝達関数 では () がきれいに打ち消し合って分母から消えます。
でもね、「ループの中」にはまだその () 極のダイナミクスが存在しています。
つまりこういうことが起きる:
- 入力 (R) に対する出力 (Y) だけを見れば、その成分は見えない(キャンセルされたように見える)。
- でも内部信号(例えばコントローラの出力や、途中のエラー信号)を観測すると、その (-1) のモードはまだちゃんと時間応答に出てくる。
だから、システム全体としては (-1) も“動ける”モード(内部極)であり、試験的にはこれも「特性根」に数えるわけです。
3. 現場の制御屋はどう言う?
実務寄りの視点だと、こう言います:
- キャンセルされたはずの極(ここでは (-1))は、本当に完全に一致していないと危険。
- 少しでもズレると、打ち消しきれなくて、その極が表に出てきて暴れたり、不安定化の種になったりする。
だから実務的にも「その極は無かったことにしていい」とはあまり言いません。
むしろ「内部にまだ極がいるから注意」と考えます。
その意味でも、(-1) を無視せず残すのは理にかなってます。
4. まとめると:
- もしあなたが「閉ループ伝達関数の極(出力応答を決める極)は?」と聞かれたら
→ (-8) だけ。 - もし「この閉ループ系が内部的に持つ特性根(モード全部)は?」と聞かれたら
→ (-1, -8)。 - 試験の公式解答が (-1, -8) と書いているのは、後者の定義(内部モードも含めた特性根)を採用しているからで、間違いではないです。
✅ あなたが今押さえておくと強いポイント
- 「伝達関数の極」と「閉ループ系の特性根」は、必ずしも同じ集合を指さないことがある。
- 特に零点とコントローラの極が打ち消し合うとき、出力から見える極は減るが、内部モードとしてはまだ残る。
これまでの疑問の流れ、
Q. 分母分子にs+6を任意に追加しても、-6も極だと言い張れますか?
確かに、式の形だけを見ると分母分子に任意の因子(たとえば ())を掛けても
数式としては「同値」になります:
これは純粋な代数操作としては正しいです。
ただし――制御工学的には「意味がまったく違う系になる」 という点が重要です。
🧩 1. 数式上の等価と「系の物理的等価」は別
上のように分母分子に同じ () を掛けると、
代数的には
[
T’ = T
]
ですが、このとき
- 分母の根(=極)は (s=-8) と (s=-6)
- 分子の根(=零点)は (s=-1) と (s=-6)
になり、形式的には新しい極・零点が現れます。
しかしこの「() の極・零点」は、分母と分子の両方に存在して完全にキャンセルしているため、入出力の関係上では何の影響もない(打ち消されている)という扱いになります。
つまり:
代数的には極が増えたように見えるが、
物理的・制御的には何も変わっていない(実際には存在しない極)。
⚙️ 2. 制御理論では「内部にないモード」は特性根に含めない
制御工学で「特性根」と呼ぶときは、
実際にシステムが持つ動的なモード(内部状態の時間変化) を指します。
したがって、分母と分子の両方に現れて打ち消されている要素(例:())は
“表面的には極でも、実際には動作に影響しない” ため、
特性根には数えません。
💡 3. なぜ「-1」は数えるのに「-6」は数えないのか
- あなたの例の「(-6)」は人工的に作った完全なキャンセルなので、
物理的にも数学的にも無意味な「ダミー因子」です。
→ これは除外されます。 - 一方、問題に出てきた「(-1)」は、
プラントの零点とコントローラの極が一致しているため入力–出力上では消えているが、内部には実際にそのモードが存在します。
→ このため、試験解答では「内部特性根」として (-1) も含めるのです。
✅ まとめ
| ケース | 数式上の扱い | システム上の扱い | 特性根として含める? |
|---|---|---|---|
| 分母分子に同じ () を任意に掛けた | 等価変形(打消し) | 実際のモードなし | ❌ 含めない |
| プラント零点とコントローラ極が一致((-1)) | フィードバック内部に残る | 内部モードあり | ✅ 含める |
🔸結論
分母分子に任意の () などを追加しても、
数式的には間違いではありませんが、
それで新たな極 (-6) が「特性根」になるとは言えません。
「特性根」とは、システム内部に実際に存在し、時間応答に影響するモードだけを指します。
出典
Ⅲ-14 ステップ応答図における立ち上がり時間・行き過ぎ時間・整定時間の判別
解答

答え:⑤
各指標
- ア:立ち上がり時間 (Rise Time)
ステップ入力後,出力が 0.1
(10%)から 0.9
(90%)へ到達するまでの時間。図では初期立ち上がり部分を示す短めの横矢印。 - イ:行き過ぎ時間 (Peak Time)
出力が最初の最大値(オーバーシュート頂点
)に達するまでの時間。図のピーク位置(縦破線)までの矢印。 - ウ:整定時間 (Settling Time)
出力が初めて ±5% バンド(0.95
~1.05
)内に入り、以後その帯域を外れなくなるまでの時間。図で最も長い矢印。
したがって組合せは ア=立ち上がり時間,イ=行き過ぎ時間,ウ=整定時間 の ⑤ が正解です。
補足
- 最大オーバーシュート量は
(図では 1.05
付近)で示されているが、今回の矢印では“値”ではなく“時間”の指標を問うもの。 - 他の定義(遅れ時間 50% 到達など)を使う文献もあるので、問題図と読みの整合が重要です。今回はご指定の読み取りに合わせています。
補足Q&A
Q. 立ち上がり時間・遅れ時間・行き過ぎ時間・整定時間とは何ですか?
以下,ステップ応答に対して頻出の 4 つの時間指標
遅れ時間 (delay time),立ち上がり時間 (rise time),行き過ぎ時間 / ピーク時間 (peak time),整定時間 (settling time)
を体系的にまとめます。
0. 前提:典型的な 2 次標準形
制御入門で多く用いる代表モデル:
単位ステップ入力に対する(
の)出力
この式から各時間指標が導かれます。以下では「最終値(定常値)」を
と書きます。
1. 遅れ時間 (遅れ時間
, Delay Time)
定義(典型的): ステップ入力後,出力が最初に 50%(0.5
)に到達するまでの時間。
教科書や分野によって 10% あるいは某パーセンタイルを使う定義もありますが,日本語「遅れ時間」は Ogata などで 50% 到達時間を指すことが多いです。
意味: 応答が立ち上がり始めてから“半分”に達するまでの『初動の遅れ感』を表す。
備考: 1 次系(
)なら
なので
.
2 次標準形(
が 0.2~0.8 程度)では解析解から求められるが,設計では重要度が低いため実務では頻繁には要求されない。
2. 立ち上がり時間 (立上り時間
, Rise Time)
定義(よく用いられる): 出力が 10% から 90%(0.1~0.9
)に上昇するのに要する時間。
- 別定義:0%→100%(非振動・無オーバーシュート系)、5%→95% など。仕様書では必ず定義の百分率を明示すること。
意味: 応答の早さ(スピード感)を示す指標。
2 次標準形の近似式(
):
厳密には
これは 0→100% を仮定した形。10–90% 定義ではわずかに短くなる(ζ=0.5 付近で約 0.35/ζω_n 程度)。
簡便近似(
):
ただし ζ 依存を無視した粗い目安。
3. 行き過ぎ時間 / ピーク時間 (ピーク時間
, Peak Time)
定義: 最初のオーバーシュート(最大値)に達するまでの時間。
式(2 次標準形):
関連:最大オーバーシュート
(%表示は
)。
ピーク値
.
意味: 最初の振動が現れる速さ(振動性モードの“周期的速さ”)。
4. 整定時間 (整定時間
, Settling Time)
定義: 出力が指定された許容誤差帯(±2% あるいは ±5% が標準)に入り,その後離脱しない で留まるようになるまでの時間。
(問題文の図では ±5% バンド:0.95~1.05。)
2 次標準形の近似式:
指数包絡線
を用い
意味: “十分落ち着く” までの時間。設計仕様・比較に最も多用される。
5. 指標間の関係(典型:ζ=0.6 の例)
| 指標 | 代表式 | ζ=0.6, ω_n=5 rad/s の数値例 |
|---|---|---|
| 遅れ時間 (50%) |
数値計算 | ≈0.24 s |
| 立ち上がり時間 (10–90%) |
≈ |
≈0.42 s |
| ピーク時間 |
≈0.73 s | |
| 整定時間 (±2%) |
≈1.33 s | |
| 最大オーバーシュート |
≈10% |
(ここで
,
)
6. なぜ複数必要か
| 指標 | 主な設計意図 |
|---|---|
| 遅れ時間 | 初期反応の速さ(センサ/アクチュエータ遅れ感) |
| 立ち上がり時間 | 目標に近づく速さ(立上り性能) |
| ピーク時間 | 振動性の周期尺度,オーバーシュートとの連携 |
| 整定時間 | 実用上「落ち着いた」とみなすまでの時間(安定収束速度) |
一つだけでは “速いが振動が大きい” などのトレードオフを把握できないため,複数を指定してバランスを図る。
7. 定義のバリエーションと注意
- Rise Time の百分率 は文献で差が大きい(0–100%, 5–95%, 10–90%)。仕様書で必ず明記。
- Settling Band も ±2% か ±5% を必ず明記。
- Delay Time は扱わない資料もある(代わりに“時間遅れ (time delay)”=輸送遅れ
と混同しないよう注意)。 - 高次系では “支配的 2 次モード” がある場合のみこれらの近似式が妥当。複数モードが同程度なら数値シミュレーションで直接測定する。
8. 設計への使い方(逆算例)
仕様例:
→
→
なら
.
→ これで極を
付近に配置する など。
9. “行き過ぎ時間” と “オーバーシュート” の違い
- 行き過ぎ時間 (ピーク時間
) は “時間”。 - オーバーシュート (最大オーバーシュート
) は “割合(高さ)”。
図ではピーク時刻が縦破線、縦位置が
。
10. まとめ(要約)
| 用語 | 記号 | 代表的定義 | 2 次系代表式 |
|---|---|---|---|
| 遅れ時間 | 0→50% 到達時間 | (求め方は式代入 / 数値) | |
| 立ち上がり時間 | 10→90% 上昇時間 | 近似 | |
| 行き過ぎ (ピーク) 時間 | 最初の最大値に到達 | ||
| 整定時間 | ±α% バンド内定着 |
(2%), (5%) |
さらに「各式の導出過程が見たい」「任意の ζ と ω_n で値を計算したい」「高次系の場合の測定手順」などあれば
出典
Ⅲ-15 振動系の減衰
解答

答え:⑤
各選択肢の検討
- 「減衰が存在するとき,共振時の応答は有限の振幅になる。」
無減衰系(理想)では励振周波数=固有角周波数で理論的に無限大(発散)となるが,粘性減衰があれば最大振幅は有限。正しい。 - 「減衰が存在するとき,自由振動は時間とともにゼロに収束する。」
粘性減衰
かつ
ならエネルギー散逸により振幅は指数的に減少し 0 に向かう。正しい(臨界・過減衰も単調減衰で 0 へ)。 - 「減衰が大きい場合は,減衰が無い場合に比べて共振周波数は小さくなる。」
粘性減衰比
の下での“共振(共振ピークが現れる)周波数”や“減衰固有角周波数”は
で,無減衰
より小さい。正しい。
(厳密な“共振ピーク周波数”は
(ζ<1/√2) であり,やはり
より小さい。) - 「減衰比が 1 より大きいときを過減衰という。」
減衰比
が臨界,
が過減衰。正しい。 - 「減衰比は(力/速度)の次元を持つ。」
これは 誤り。力/速度(N·s/m)は“粘性減衰係数”
の次元であり,減衰比(damping ratio)
は 無次元。
従って 最も不適切なのは ⑤。
補足Q&A
Q. c≠0のときの固有角周波数の式と、減衰状態の分類はどうなりますか?
1 単自由度ばね‐ダンパ‐質量系の運動方程式
2 固有角周波数に減衰を含めた一般形
(1) に
を代入すると
根
■ 不足減衰領域
なので (3) の平方根が虚数になり,
これが 減衰固有角周波数(damped natural frequency)です。
でも振動が残る場合は,ばね‐質量だけの
が
へ低下します。
3 臨界減衰係数
平方根が 0 になる境界が
4 減衰状態の分類(
または
による)
| 減衰比 |
減衰係数 |
特性根 | 応答の特徴 | 状 態 |
|---|---|---|---|---|
| 振幅一定で周期振動 | 無減衰 | |||
| 減衰振動(オーバーシュートあり) | 不足減衰 | |||
| 重根 |
最速・無振動収束 | 臨界減衰 | ||
| 実負 2 根 | 振動せず遅い二指数減衰 | 過減衰 | ||
| 一部正の実部 | 発散(不安定) | 負減衰 |
5 ポイントまとめ
- 固有角周波数(減衰含む)
- 臨界減衰係数
(これより大きいと振動は消えるが応答は遅くなる) - 分類
無減衰 →
不足減衰 →
臨界減衰 →
過減衰
この関係を押さえておけば,任意の
が与えられたときに
- 実際の振動周波数
- 振動の有無と減衰形
を即座に判断できます。
出典
Ⅲ-16 剛体円板の重心
解答

答え:④
計算手順
| 項目 | 面積 [mm²] |
重心 [mm](上向きを正) |
|---|---|---|
| 円板(半径 ) |
||
| 長方形の穴(200 × 100) | (※負面積で扱う) |
※長方形の上端が
,高さ 100 mm なので穴の重心は
mm。
合成重心
結論
- 長方形の穴は円板の下側にあるため,下の質量が減り重心は 上方向(+Y)へ約 9.5 mm 移動。
- X 方向は左右対称なので
.
したがって選択肢 ④ (0, 9.5) が最も適切です。
補足Q&A
Q. Acycは何を意味しますか?
の意味
円板(circle, “c”)の 面積
その円板の 重心(=幾何学的中心)の
座標
今回の座標系では円の中心が原点
に一致しているので
1 次モーメント(面積モーメント)
- 面積
を,その面積の重心から基準軸(ここでは
軸=
)までの距離
で掛けた値 - 単位:面積 × 長さ =
- “その部分が全体重心に与える寄与” と考えればよい
合成重心を出す公式
- 分子:各部分の 1 次モーメント
を足し合わせる - 分母:全体の面積(穴は負面積で計算)
今回の
- 円板は座標原点に対して左右対称・上下対称 ⇒ その 単独の 1 次モーメントは 0
- 重心位置は 円板単体なら原点 にあることを示す
- 穴(長方形)が加わったときに分子へ
が追加され,重心がずれる
まとめ
は 「円板部分の 1 次面積モーメント(X 軸まわり)」 を表し,合成重心を求める分子の一部となります。
出典
Ⅲ-17 ばねによる1自由度系の固有振動数
解答

答え:④
各系の等価ばね定数
| 系 | 構成 | 計算 | |
|---|---|---|---|
| ① | 壁― ―質量 |
そのまま | |
| ② | 壁― ― ―質量(直列) |
||
| ③ | 壁― ―質量― ―壁(左右対称) |
並列的に左・右の両ばねが同じ変位 を受ける → 力 |
|
| ④ | 左側に ,右側に (両端固定で並列) |
全体で |
|
| ⑤ | 左側 ,右側 と の直列 → (並列合成) |
固有振動数
よって
が最大の ④(
) が最も高い固有振動数をもつ。
補足Q&A
Q. ばねの直列・並列・物体を挟んだ接続では、効果はどう変わりますか?
ばねの組合せ・配置によって系全体の「剛性(ばね定数)」と応答特性が変わります。代表的な3つのケースを挙げて説明します。
1. 直列接続(Series)
構成例:壁―
―
―質量
- 力の伝達:両ばねに同じ力
がかかる。 - 変位の合成:全変位
(それぞれの伸びの和)。 - 等価ばね定数
- 物理的効果:剛性が低下(コンプライアンス↑)。大きな変位を吸収したいときに用いる。
2. 並列接続(Parallel)
構成例:壁―【
‖
】―質量
- 変位の共通性:両ばねが同じ変位
を受ける。 - 力の分担:総力
。 - 等価ばね定数
- 物理的効果:剛性が上昇(コンプライアンス↓)。短い変位でも大きな復元力が必要なときに用いる。
3. 質量を挟んだ両側ばね(Sandwich/両端固定)
構成例:壁―
―質量―
―壁
- 質量が少し右へずれると、両側のばねが同じ変位量だけ伸び縮みし、両ばねの力が質量を元の位置へ引き戻す。
- 実は「並列接続」と同等:質量に対する合力は
- 等価ばね定数
- 効果:質量は1本のばねより強く固定されるので,固有振動数は高くなる。
応用と注意点
- シリーズ⇔並列の切り替え
システム構成によっては「壁―ばね―質量―ばね―壁」を「質量に対して並列2本」と見なせる一方、「ばね―ばね―質量」のように質量の一側のみ接続だとシリーズモデルになります。 - 固有振動数への影響
より,並列(または両側)のばねで剛性を上げると固有振動数が上昇、シリーズで下げると固有振動数が低下します。 - 実機では「ばねの変形量」「取付け位置」「取付剛性」 なども考慮が必要です。
以上が,直列・並列・挟み込み(並列と同等)のばね接続による主な効果です。必要に応じて「多自由度系での拡張」「柔軟体モデルとの違い」などもご説明できます。
出典
Ⅲ-18 非滑り転がりする円板の固有振動数
解答

この系では「転がり摩擦なし」で回転運動もするので,見かけの慣性質量(有効質量)が
と増大します。円板の慣性モーメント
なので
ばねの復元力はそのまま
ですから,運動方程式は
したがって固有角振動数は
よって正解は ① です。
補足Q&A
Q. 見かけの慣性質量はどう求めますか?
以下の手順で,「回転を伴う剛体が平面上を転がりながらばねで引かれる系」を「見かけの慣性質量(有効質量)」
をもつ等価1自由度系として扱う方法を示します。
1. 系のモデル化
- 質量
,半径
の一様な円板(慣性モーメント
)が, - 転がり摩擦なしに「すべりなく」床面上を転がる(非滑り条件:
)。 - 円板の重心位置を
(ばねの取付点から右向きを正)とすると, - ばねは重心に直接はつながらず,重心と壁の間で力だけを伝えるものとみなす。

(図:重心移動
によるばねの伸び縮みが生じる)
2. 運動エネルギーの分解
円板の運動エネルギー
は「平行移動」と「回転」の和:
非滑り条件
,
を代入すると
3. 有効質量(見かけの慣性質量)の定義
上式はまるで「質量
の質点が並進運動する系」の運動エネルギー
と同じ形をしています。比較して
を 見かけの慣性質量(effective mass)と呼びます。
4. 円板の場合
一様円板の慣性モーメントは
なので
5. 等価ばね‐質点系としての運動方程式
ばね定数
,変位
による復元力は
。
運動エネルギー
からラグランジュ方程式、
またはニュートン法則
を書くと,
したがって固有角振動数は
6. 他の剛体での応用
- 中空円筒
と同じ形なので同じ。 - 棒や球 など他の剛体では
の式だけ変わり,
が一般に成り立つ。
まとめ
「回転を伴う剛体の並進‐回転運動をばね‐質点系に還元するには,運動エネルギーを並進項
+回転項
で書き直し,
の形にまとめる」。
ここから
と導かれます。
この考え方は機械構造やロボットのジョイント動解析,慣性カップリングを考慮した制御設計など幅広く使われます。
Q. 慣性モーメントはなぜこのような式になるのですか?
慣性モーメント(回転慣性)は,物体を微小質量要素に分割して「各要素の質量 × 回転軸からの距離²」を足し合わせたものとして定義されます。すなわち
円板の場合(厚さは一定で,重心まわりに回る薄い円板を考えます)には,面密度を
と置くと,微小面積要素は
なので
よって
ここで
を代入すると
まとめ
- 定義:
。 - 円板の微小質量:
。 - 積分:
。 - 結果:
。
このように,「面密度」あるいは「体積密度」を使って連続体の各微小要素の contribution を積分すると,円板の慣性モーメントが
になるわけです。
Q. 並進エネルギーのvは重心の移動速度ではなく外周の速度になるのですか?
いいえ、ここでの
はあくまで 重心の並進速度(重心が動く速さ)を表しています。
- 並進エネルギーの項
は質量
の物体が重心を速さ
で並進するときのエネルギーです。 - 回転エネルギーの項
では角速度
を使いますが、「滑らず転がる」境界条件からと書けるため、回転エネルギーも
の形で
(重心速度)を用いて表しています。
つまり、
- 転がり条件:外周の速度
が、
重心並進速度
に等しい(滑りなし) - 並進エネルギーは常に「重心が動く速さ」で計算する
- 回転エネルギーも上記の関係を代入して「重心速度
」で表現している
という整理になります。
ポイントまとめ
- 並進 KE =
- 回転 KE =
- 「外周の速度が重心速度に等しい」のは回転+並進の混合運動における非滑り条件によるもの、
自体は重心速度です。
Q. 理想条件では並進のみの方が良いという理解でよいですか?
はい、その感覚は まったく正しい です。
とても本質をついた質問です。
結論から言うと:
✅ 結論(最も本質)
- 理想世界(摩擦ゼロ)では
→ 並進だけする物体のほうが「軽く」動く(必要エネルギーが小さい) - 現実世界(摩擦あり)では
→ 回転する物体のほうがエネルギー消費が少なくなることが多い
→ 特に「転がり摩擦」が「すべり摩擦より極端に小さい」ため
🔍 なぜ理想世界では並進が有利?
理由は 回転には追加のエネルギーが必要だから。
例えば質量 の円板:
- 並進だけだと
- 回転しながらだと
つまり 転がる物体は見かけの質量が 1.5 倍になる。
(中空円筒なら 2 倍、球なら 1.4 倍など)
→ 転がる物体は、理想世界では動きにくい。
🔍 現実世界では「逆」に見える理由
それは
転がり摩擦がすべり摩擦より 100~1000 倍小さい
という圧倒的な差です。
例:
| 現象 | 摩擦係数の典型値 |
|---|---|
| すべり摩擦(ブロックを床で) | 0.3〜0.6 |
| 転がり摩擦(車輪) | 0.001〜0.02 |
つまり回転して転がると
- 並進に不利な「回転エネルギーの追加」より
- すべり摩擦から解放される効果の方が 圧倒的に大きい
結果として
車輪は実世界では省エネになる。
力学的には車輪の原理そのものです。
✔ あなたの感覚のまとめ
質問:
実世界では回転の方がエネルギー消費が少ないが、
理想条件では並進のみの方が良いという感覚でよいですか?
→ はい、その理解で完全に正しいです。
出典
Ⅲ-19 外力励振系における共振現象と関連用語
解答

解答:②
- ア:極大
一定振幅の加振力でも周波数によって応答振幅が変化し,ある周波数で最大(極大)になる。 - イ:共振
その現象を「共振 (resonance)」という。 - ウ:共振振動数
共振が起きる周波数を「共振振動数」と呼ぶ。 - エ:無限大
無減衰系では,その共振周波数で振動が時間とともに発散し,振幅は理論上無限大に行く。
よって最適な組合せは ② 極大/共振/共振振動数/無限大 です。
補足Q&A
Q. 固有振動数・励振振動数とは何ですか?
固有振動数(natural frequency)
- 定義:外力を切った後の「自由振動」のときに系が固有に振動する角周波数。ばね‐質点系なら
(質量
,ばね定数
) - 物理的意味:系の「慣性」と「剛性」が決める固有の周期で,減衰がなければ永遠に振動する。
- 減衰付きの場合:減衰比
を導入すると自由振動は指数減衰しつつ振動し,その振動角周波数は
となり,減衰があると実際の振動はややゆっくりになる。
励振振動数(forcing frequency/excitation frequency)
- 定義:外力(入力力)が正弦波
の形で加えられるときの,その外力の角周波数
。 - 物理的意味:系が「何回/秒」のリズムで引っ張られるかに対応し,この値を掃引(スイープ)することで系の周波数応答を調べる。
- 共振との関係:外力の周波数
が系の固有振動数
(または減衰系の共振周波数
)に近いとき,応答振幅が最大になる(共振ピーク)。
強制振動の振幅特性
単一自由度・粘性減衰系の定常正弦応答振幅比は
となり,
を変えると振幅が変化する。
- 無減衰では
で理論上振幅無限大(理想共振) - 減衰ありでもピークは
(
)付近で立つ
まとめ
- 固有振動数:系が「自由に」振動するときの周期(系固有)。
- 励振振動数:外力が「何回/秒」で振動しているかの周波数(入力)。
- これらが一致すると“共振”が起き,応答振幅が最大(あるいは発散)する。
Q. 固有振動数と共振振動数は同じ値になりますか?
固有振動数と共振振動数は,一般には一致しません(ただし無減衰系では同じになります)。
1. 無減衰系の場合(
)
- 固有振動数
- 周波数応答のピーク(共振)が起きる周波数も
→ 無減衰では ωₙ=ωᵣ になります。
2. 減衰系の場合(
)
- 固有振動数 はあくまで「自由振動」の基準:
- 共振振動数(周波数応答で最大振幅になる周波数)は,減衰があると自由振動とはずれて
となり,
です。
が大きくなるほどピーク周波数はさらに低下し,
以上では顕著な共振ピーク自体が消えます。
3. まとめ
| 系の状態 | 固有振動数 |
共振振動数 |
|---|---|---|
| 無減衰 ( ) |
||
| 減衰 ( ) |
||
| 強い減衰 ( ) |
共振ピークなし |
→ 減衰がある限り,固有振動数と共振振動数はずれる ことを押さえておいてください。
出典
Ⅲ-20 1自由度振動系における減衰比
解答

図中の減衰比 ζ は標準定義
により求めます。
、
、
なので
よって最も近い選択肢は ③ 0.1 です。
補足Q&A
Q. cとkが直列でも同じ解答になりますか?
標準的な1自由度系
という形で使った減衰比
は,ばね
とダンパ
が並列に質量に直結している場合の式です。もしこれらを直列につないで質量に引き付けた場合には,運動方程式そのものが変わり,減衰比の定義も変わってしまいます。
並列接続の場合
- 運動方程式:
- 減衰比:
直列接続の場合
壁―ばね
―ダンパ
―質量,という順序で直列に並べてみると,力
は両素子で共通・変位は足し合わせになります。運動方程式を立てると最後には
となり,
- 有効な減衰係数は
- よって減衰比は
と まったく別の式 になります。
まとめ
- 並列で直結すると
・
がそのまま ODE に現れ,
が成り立つ。 - 直列につなぐと式が変形され,有効減衰係数も
のように入れ替わるので,同じ解答にはなりません。
したがって「直列でも同じ ζ になるか?」という問いの答えは 「いいえ,変わります」 です。
Q. 2√(mk)とは何ですか?
“
” は、まさに臨界減衰係数
の式です。つまり
とおくと、減衰比を
と定義でき、
:不足減衰
:臨界減衰
:過減衰
に分類できます。
由来
運動方程式を
とすると、特性方程式は
この二次方程式の判別式をゼロにして「重根にする」(振動せず最速収束の条件)と
したがって “2√(m k)” は、「ちょうど臨界減衰になるときのダンパ係数」の大きさを表す式、という意味になります。
Q. cとc_cが一致すると最も早く静止するのですか?
ここでポイントは,「ダンパの減衰係数 」と「系全体の減衰特性」の関係を明確に区別することです。
🧩 基本:運動方程式
1自由度系
では,減衰係数 は「ダンパの粘性係数(比例定数)」そのものです。
系全体の減衰比は
で定義され,臨界減衰時(最も早く静止)には
⚙️ つまり:
- ダンパの減衰係数 が 系の臨界減衰係数 に一致したとき(つまり のとき)
→ 最も速く静止(オーバーシュートなしで元の位置に戻る) - (c < c_c)(不足減衰)では振動を伴って徐々に静止
- (c > c_c)(過減衰)では振動しないが、逆にゆっくり静止(遅くなる)
📊 イメージで言うと
| 減衰状態 | ダンパ係数 | 重心の動き | 静止までの時間 |
|---|---|---|---|
| 不足減衰 | 小さい | 振動を伴いながら収束 | 中くらい(振動分で余計に時間) |
| 臨界減衰 | ちょうど良い | 振動なしで一番速く収束 | 最短 |
| 過減衰 | 大きい | 振動せずゆっくり戻る | 遅い |
💡 直感的な理解
- ダンパが弱い → 減衰不足 → 何度も振り返して時間がかかる
- ダンパが強すぎ → 動きにブレーキがかかりすぎてゆっくりしか戻らない
- ちょうど臨界減衰() → 最速で止まる
✅ 結論
「ダンパの減衰係数 と系の臨界減衰係数 が一致するとき、最も早く静止する」
→ はい、正解です。
その状態が「臨界減衰(critical damping)」であり、減衰比 です。
Q. 減衰係数はなぜ重根が0となるのですか?
とても
「減衰係数が臨界値 のときに“重根になる”」というのは、運動方程式の特性方程式がちょうど重解(判別式=0)を持つことを意味します。
以下でその理由を数式で説明します。
1. 基本方程式
自由振動(外力なし):
これをラプラス変換や指数解 を仮定して代入すると、特性方程式は:
2. 判別式(根の種類を決める)
二次方程式
の判別式 は
これによって根の性質が変わります。
| 状態 | 判別式 | 根の形 | 減衰状態 |
|---|---|---|---|
| (D>0) | (c^2 > 4mk) | 実数・異なる2根 | 過減衰 |
| 実数・重根 | 臨界減衰 | ||
| (D<0) | (c^2 < 4mk) | 複素共役根 | 不足減衰 |
3. 「重根が0になる」=「判別式が0」
つまり、
のとき、
このときの根は
という重根になります。
4. 物理的な意味
- (D<0):減衰が小さい → 複素根 → 振動(不足減衰)
- (D>0):減衰が大きい → 実根2つ → 振動せず遅い収束(過減衰)
- :ちょうど臨界 → 実根が重なり → 振動せず最速で収束
つまり、「判別式が0になる=根が重なる=臨界減衰」なのです。
✅ まとめ
| 項目 | 数式 | 意味 |
|---|---|---|
| 特性方程式 | 減衰付き振動の運動方程式 | |
| 判別式 | 根の種類を決める値 | |
| 臨界条件 | 重根発生・最速収束 | |
| 臨界減衰係数 | 振動せず最速で静止する条件 |
🔹要するに
減衰係数が臨界値 のとき、二次方程式の判別式が0になり、根が重なる(重根になる)。
これが「臨界減衰(critical damping)」の定義です。
Q. なぜζ=c/2√(mk)と定義されるのですか?
この式
は「系の物理パラメータ (m,k,c) と,その系がどれくらい減衰しているか(運動エネルギーがどのくらい早く失われるか)」を無次元的に表す指標です。
なぜこの形になるのかを、物理と数学の両面から説明します。
🧩 1. 運動方程式からの導出
ばね‐質量‐ダンパ系:
全ての項を で割ると:
ここで
を導入して書き直すと,
⚙️ 2. 標準形への変形
次のように係数を「無次元化」しておくと便利です:
この形にそろえると、系の性質を ζ という1つの無次元数で比較できるようになります。
2つの式を比べると、
⚖️ 3. なぜこの形が「自然」なのか(物理的意味)
- 分子 :粘性減衰の強さ(単位 N·s/m)=速度に比例する抵抗の強さ
- 分母 :臨界減衰係数
- 「振動せずに最短時間で静止する」条件から導かれる値(判別式=0の条件)
したがって、
となり、「臨界減衰に対してどの程度の割合で減衰しているか」を表す無次元比になります。
📊 4. ζ の意味と分類
| 減衰比 ζ | 系の状態 | 応答の特徴 |
|---|---|---|
| ζ = 0 | 無減衰 | 振動が止まらない |
| 0 < ζ < 1 | 不足減衰 | 振動しながら収束 |
| ζ = 1 | 臨界減衰 | 振動せず最短で静止 |
| ζ > 1 | 過減衰 | 振動せずゆっくり静止 |
🧠 5. まとめ(なぜこの形にしたか)
- 方程式を「標準形」に整理すると自然にこの形が出てくる。
- は臨界減衰係数 → 比率で表すと無次元化できる。
- 無次元化された によって、異なる系でも「どれだけ減衰しているか」を同じ基準で比較できる。
🔹結論:
減衰比 は、
「実際の減衰係数 が臨界減衰係数 に対してどの程度の割合か」
を表す無次元量として、運動方程式を標準化したときに自然に現れるため、この形で定義されています。
出典
Ⅲ-21 角運動量保存と最終角速度
解答

図での共有軸への一体化は外部トルクがほぼ無視できるので,角運動量保存より
よって正解は③の 30 rad/s です。
出典
Ⅲ-22 Euler–Bernoulli 梁の自由曲げ振動方程式
解答

均質な断面をもつ Euler–Bernoulli 梁の自由曲げ振動の運動方程式は,単位長さ当たり質量
による慣性項と,曲げ剛性
による4次微分項のバランスで表されます。すなわち
となるので,選択肢①が正解です。
補足Q&A
Q. 梁の曲げ振動方程式(Euler–Bernoulli)はどのように導出されますか?
以下の手順で,均質な Euler–Bernoulli 梁の自由曲げ振動方程式
を導出します。
1. モデル化と仮定
- 梁は長さ方向
に沿って細長く,断面は均質で変化しない。 - 変形は小振幅で,断面が変形せず「断面は変形前と平行に保たれる」(Plane sections remain plane).
- 軸方向変形やせん断ひずみは無視し,曲げのみを扱う(Euler–Bernoulli 仮定)。
2. 曲げモーメント–曲率関係
材料のヤング率
,断面2次モーメント
を用いると,曲げ剛性
に対して,
が成り立ちます。ここで
は梁のたわみです。
3. せん断力の定義
曲げモーメントが
方向に変化すると,せん断力
が生じ,
4. 微小要素
の垂直力釣り合い
梁の微小要素
を取り,垂直方向力の釣り合いを考えると,
左端で受ける
と右端で受ける
の差が,その要素の慣性力になる:
両辺を
で割り,
とすると,
5. せん断力
の展開
上記の
を代入すると,
6. 最終形
両辺に
を掛けて整理すると,最終的に
が得られます。
以上が,Euler–Bernoulli 梁の自由曲げ振動方程式の導出過程です。
出典
Ⅲ-23 落下位置エネルギーの熱への変換
解答

落下による位置エネルギーが水の内部エネルギー(温度上昇)になるとすると、1 kgあたり:
よって最も近いのは④の 0.6 K。
熱工学
Ⅲ-24 容器全体のエントロピーの変化量
解答

はい。解きます。
問題の要点
- 断熱された全体の系(ドアを開けて熱交換が起きた後閉じる)で、高温側(1000 K)から低温側(400 K)へ 10 kJ の熱が移動した。
- 各物体の温度は熱容量が十分大きいため変化しない(定温過程とみなせる)。
- 全系のエントロピー変化を求めよ。
解法
熱が高温側から低温側へ移るときのエントロピー変化は:
ここで
が高温→低温に移動した量なので、
- 低温側(400K)に入る熱:
- 高温側(1000K)から出る熱:
よって:
答え
④ 15 J/K
出典
Ⅲ-25 ランキンサイクルの理論熱効率
解答

図は標準的なランキン(蒸気)サイクルで、状態量は次のように対応する:
- ポンプ仕事(入力):
- ボイラーでの熱投入: (給水を過熱蒸気まで加熱)
- タービン仕事(出力):
理論熱効率は「正味仕事/熱投入」なので、
これに該当するのは選択肢②。
補足Q&A
Q. 熱投入にポンプのエネルギーは含まれないのですか?
区別が重要です。
1. 基本の定義(ランキンサイクルの熱効率)
熱効率は 「ボイラーで投入された熱(熱入力)をどれだけ正味仕事に変えたか」 なので:
ここで
- :ボイラーで蒸気を生成/過熱するために与えた熱(これが熱入力)
- :ポンプに外部から与えた仕事(機械仕事)
- :タービンが出す仕事
したがって、
となり、ポンプの仕事は 熱入力には含まれず、出力仕事を差し引く形で正味仕事に効いてくる。
2. なぜポンプのエネルギーは「熱投入」ではないのか
- 熱は温度差によるエネルギー移動(ボイラーでの伝熱)で、ボイラー内で水を高温高圧の蒸気にする過程で与えられる。
- ポンプ仕事は軸からの機械的な仕事で、流体の圧力(エンタルピー)を上げるものであり、熱ではない。
つまり、ポンプは「仕事の入力」、ボイラーは「熱の入力」で、種類が違うものを区別して扱う。
3. 補足:全体のエネルギー入力を考えるなら
サイクル全体への外部エネルギー供給としては
- 熱入力(ボイラー)と
- ポンプへの仕事入力
の両方がある。
しかし 熱効率 は熱入力に対する正味仕事の変換効率なので、ポンプ仕事は分子で引かれ、分母には入らない。
(逆に、外部からの総エネルギー投入に対する仕事効率を別に定義するときは、ポンプ仕事も含めて評価することもある。)
Q. タービン仕事だけを分子にしてはダメですか?
直感的に「タービンが出す仕事だけを分子にすれば良いのでは?」と思うのは自然ですが、ランキンサイクルの熱効率の定義とエネルギー収支を正確に考えると、ポンプ仕事を引く必要があるのにははっきりした理由があります。
1. 熱効率の定義
熱効率は、ボイラーに投入した熱エネルギー(熱入力)に対して外部に取り出せる正味の仕事がどれだけあるかを表します:
この正味仕事 は
つまり、タービンが出す仕事から、サイクルを維持するために(給水を高圧にするために)使わなければいけないポンプ仕事を差し引いたものが「外部に取り出せる使える仕事」になります。
2. エネルギー収支(第一法則)で見ると
1 kgあたりの比エンタルピーで書くと、サイクル全体のエネルギー収支は:
ここで
- :タービンが出す仕事(出力)
- :ポンプに与える仕事(入力、内部消費)
- :ボイラーで投入される熱
したがって効率は:
ポンプ仕事を引かずに とすると、実際にはサイクルを回すために必要な内部エネルギー消費(ポンプ仕事)を無視した「過大評価」になります。
3. 具体例で感覚をつかむ
仮に(単位は kJ/kg):
- タービン仕事:
- ポンプ仕事:
- 熱入力:
すると正味仕事は 、効率は
もしポンプ仕事を引かずにタービン仕事だけを分子にすると
となり、ポンプに消えた2 kJ を考慮していない分、実際より良く見えてしまいます。
4. なぜタービン仕事だけじゃダメか(直感的補足)
タービンが出す仕事の一部は、サイクルを継続するためにポンプを駆動するのに使われる(実際はタービンからの軸出力の一部を内部的に回してポンプに使う配管・ドライブ構成もあり得る)。外部に取り出せる「余剰の」仕事を知りたいなら、その内部消費分を差し引かなければならない。だから「タービン仕事 − ポンプ仕事」が正味の出力。
まとめ
- 分子に (タービン仕事)だけを置くと、ポンプに使っているエネルギーを無視した過大評価になる。
- 正味取り出せる仕事はタービン仕事からポンプ仕事を引いたもの。
- 熱効率はそれを熱入力 で割ったもの。
Ⅲ-26 理想気体の自由度と比熱比の関係
解答

正解は ③。
理由:
比熱比
(ただし
は自由度)なので、自由度が増えるほど
は小さくなる。
- 二原子分子(線形)の自由度は
で、
。 - 三原子分子でも 非線形 なら自由度は
で、
(小さくなる)。 - ただし線形な三原子分子(例:CO
)は
で二原子分子と同じ
になる。
したがって「3原子分子の比熱比は、2原子分子の比熱比よりも大きい」という記述は一般に成り立たず、不適切なのは③。
補足Q&A
Q. それぞれの記述は正しいのですか?
了解しました。各記述について正誤と解説を順にします。
① 一般ガス定数は、気体の種類によらず一定である。
正しい。
ここでいう「一般ガス定数」(普遍気体定数)
は全ての理想気体に対して共通の定数で、状態方程式は
となる。
補足: 各気体固有の比ガス定数
(
:モル質量)は気体の種類によって変わるので混同しないこと。
② 比熱比は、定圧比熱を定容比熱で割った値である。
正しい。
比熱比(熱容量比)
は
で定義される。理想気体ではさらに
が成り立つため、この関係から熱的挙動を解析する際に使われる。
③ 3原子分子の比熱比は、2原子分子の比熱比よりも大きい。
不適切(誤り)。
自由度
に対して理想気体の比熱比は
となる。
- 二原子分子(線形、振動が活性化されていない温度帯)の自由度は
で
。 - 非線形な三原子分子なら
で
と小さくなる(つまり二原子分子より小さい)。 - 線形な三原子分子(例:CO
)は
で二原子分子と同じ
。
したがって「常に大きい」という記述は成り立たず不適切。これが最も不適切な選択肢で、設問の正解。
④ 温度一定の状態では、圧力と容積の積が一定である。
正しい(理想気体の前提下でのボイルの法則)。
一定温度・一定モル数の下では
が成り立つ(ボイルの法則)。すなわち、温度一定なら
と
の積は一定になる。
⑤ 標準状態における理想気体の容積は、気体のモル数が同じであれば等しい。
正しい(アボガドロの法則)。
同じ温度・圧力下で同じモル数の理想気体は同じ体積を占める:
従って
が同じなら
も同じ。
まとめ
唯一不適切なのは③(3原子分子の比熱比が常に2原子分子より大きい、は誤り)。他は理想気体の基本則に従った正しい記述。
Q. 比熱比とは何ですか?
比熱比(熱容量比)とは、定圧比熱と定容比熱の比で、記号
あるいは
で表されます:
定義の中身
:体積一定(外に膨張させない)で1単位量の物質の温度を1度上げるのに必要な熱(定容比熱)。
:圧力一定のときに同様に温度を1度上げるのに必要な熱(定圧比熱)。
理想気体では
(
:モル気体定数 または質量基準なら比ガス定数)なので、定圧加熱のときは膨張のために追加で仕事をするぶん、
になります。
比熱比の物理的意味・使いどころ
- 断熱変化則:理想気体の可逆断熱では
という関係が成り立つ(膨張すると温度が下がる/圧縮で上がる挙動に関係)。 - 音速(気体中の速さ):
比熱比が大きいほど同じ温度で音速は速くなる。 - エネルギーの配分感覚:定圧で加えた熱の一部は膨張仕事になり、残りが内部エネルギー(温度上昇)になる。比熱比はその「仕事に回る分」と「温度に回る分」の相対を反映する。
理想気体に対する近似式(古典的自由度から)
自由度
を持つ古典的な理想気体なら:
例:
- 単原子気体(例:ヘリウム、アルゴン):
→
- 二原子気体(室温付近、回転自由度だけ活性):
→
(空気の代表値) - 非線形三原子分子:
→
(高温で振動モードが活性化すると自由度が増え、
はさらに小さくなって温度依存になる)
直感的な誤解の整理
が大きい=定圧加熱時により多くの熱が温度上昇に使われ、膨張仕事の割合が相対的に小さい。
に近いと、定圧と定容の差が小さくなる(高自由度で熱が「分散」しやすい)。
まとめ例(空気の場合)
空気は主に二原子分子なので室温付近で
。これは、タービンやコンプレッサーの断熱過程、音速、衝撃波の挙動などの計算で頻出のパラメータです。
Q. 自由度とは何ですか?
熱力学・統計力学で出てくる 自由度(degrees of freedom) は、系が持てる独立したエネルギーの持ち方の数を指します。特に気体分子については、分子がどのように運動・振動・回転できるかの「エネルギーの格納の仕方」の種類です。
1. 古典的な等分配則(Equipartition theorem)との関係
古典近似が成り立つとき(温度が対応する量子エネルギー準位の間隔より十分高いとき)、各自由度あたり平均エネルギーは
(1分子あたり)または
**(1モルあたり)になる。
したがって、自由度の数
に対して内部エネルギー(定容)は:
比熱(定容):
定圧比熱は
、よって比熱比:
2. 分子ごとの典型的な自由度
単原子分子(例:アルゴン、ヘリウム)
- 平行移動(3次元):3自由度
- 回転:剛体としては回転によるエネルギーは古典的には 0(球対称で独立な回転エネルギーが寄与しない)
- 振動:なし
→ 合計
、
、
二原子分子(線形、例:N
、O
)常温付近(振動は量子凍結)
- 平行移動:3
- 回転:線形なので2(軸を除く2方向)
- 振動:常温では量子効果で活性化されず寄与しない(1モードだがエネルギー高くて“凍る”)
→ 有効
、
、
高温で振動モードが活性化されると:
- 振動モード1つは運動エネルギーとポテンシャルエネルギーの両方で寄与するので 2自由度 とみなす。
→ 高温極限で
、
、
非線形三原子分子(例:H
O)
- 平行移動:3
- 回転:3(非線形は3軸回転)
- 振動:3N−6 = 3×3−6 =3 モード → 各2自由度で合計6
→ 高温で全て活性化すると
、
、
3. 量子効果と「凍結」
自由度の寄与は温度に依存する。各回転・振動モードには固有のエネルギー間隔があり、
- 低温ではそのモードが熱的に「励起されない」=自由度が凍る(寄与しない)。
- 温度が高くなると励起され、等分配則に従って徐々に寄与が現れる。
たとえば二原子分子の振動モードはエネルギーが高いため室温では寄与せず、数千ケルビン付近で効いてくる。
4. 自由度の意味のまとめ
- 独立なエネルギーの持ち方の数。それぞれ
(1分子)ずつエネルギーをもらう(古典近似)。 - 気体の内部エネルギー・比熱・比熱比などは自由度の数に直接依存する。
- 制約や対称性(例:線形分子の回転軸など)は自由度の減少につながる。
- 温度依存性:量子機構で一部の自由度は低温で寄与せず、高温で「活性化」される(振動モードの遅れての寄与)。
5. 具体例で感覚をつかむ
- 空気(主に N
, O
):室温では
、よって
。 - 高温で振動が効いてくると
が増えて
は下がる(膨張時の温度低下が緩やかに)。 - 単原子気体は運動エネルギーの「移動」だけなので内部エネルギーが少なく、比熱比が高い。
Q. 単原子気体の内部エネルギーと比熱比にはどんな関係がありますか?
順を追って詳しく説明します。
1. 「単原子気体は運動エネルギーの『移動』だけ」とは何か
単原子気体(たとえばアルゴン、ヘリウムなど)は、分子(原子)が「点状に近い」構造で内部の振動・回転といった自由度を持たない(熱的に意味のある内部の構造運動がない)とみなせる。したがって、熱エネルギーとして持てるのは 分子全体の空間的な位置の動き=平行移動(translation) に対応する運動エネルギーだけです。
- 3次元空間における平行移動には 3 つの独立方向(x, y, z)があり、これが 自由度
。 - 各自由度あたり、古典等分配則により平均エネルギーは
(1分子あたり)または
(1モルあたり)。 - よって 1 モルあたりの内部エネルギーは:
これが「単原子気体の内部エネルギーは移動(平行移動)に由来するだけで、他に蓄えられる形が少ない」ことの定量的表現。
2. 比熱と比熱比への影響
定容比熱(
)
(温度を1上げるのに必要な熱量は
)
定圧比熱(
)
理想気体では
、よって
比熱比(熱容量比)
これは単原子気体に固有の値で、自由度が少ない(
が小さい)ほど
が大きくなる、という関係から来る。
3. 「内部エネルギーが少ない」ことと
が高いことの直感
なので、定容比熱
が小さい(=内部に蓄えられる熱が少ない)ほど、
は大きくなる。
単原子気体は内部エネルギーを持つ経路(自由度)が少ないので
が小さく、その結果として
が大きくなる。
4. 物理的含意(例)
可逆断熱膨張・圧縮
理想気体の可逆断熱では:
が大きいと、体積を変えたときの温度変化(膨張での冷却、圧縮での昇温)がより顕著になる(たとえば同じ体積比の膨張で温度降下が大きい)。
音速
気体中の音速は:
が大きいと同じ温度・分子量でも音速が速くなる。単原子気体は高い
のため、同温同圧条件下で音速が比較的高くなる傾向がある。
5. 対比:二原子気体と違う点
二原子分子(例:窒素
、酸素
)は、
- 平行移動 3自由度
- 回転 2自由度(線形分子)
- 常温近傍では振動は量子凍結して寄与しない
合計
、よって
単原子気体より自由度が多いので
が大きく、
は小さい。
まとめ
- 単原子気体は「平行移動」3つの自由度しか持たないため、内部エネルギー貯蔵の経路が少なく、
が小さい。 - その結果、比熱比
は大きく(約1.67)なる。
が大きいことは、断熱変化の際の温度変化が鋭く出ることや音速が速くなることにつながる。
Ⅲ-27 壁内部を通過する熱伝導
解答

はい。定常熱伝導でフーリエの法則を使います。
与えられた値
- 面積:
- 温度差:
- 厚さ:
- 熱伝導率:
熱流束(単位時間あたりの熱量)
答え
① 6.7 kW
補足Q&A
Q. フーリエの法則とは何ですか?
わかりました。フーリエの法則は、熱がどのように物質内部を伝わるか(熱伝導)を定量的に表した基本法則です。
1. 定式化(微分形)
:単位面積あたりの熱流束ベクトル(熱の流れるエネルギーの密度、単位:W/m²)
:熱伝導率(物質固有の係数、単位:W/(m·K))
:温度勾配ベクトル(K/m)- マイナス符号は「熱は高温から低温へ流れる」ことを反映している(温度が高い側から低い側へ向かう方向が熱流の向き)。
例:1次元(x方向)で温度が
と変化するとき、
これは単位面積当たりの熱の流れ(W/m²)を与える。
2. 積分形(定常・定厚さ・定熱伝導率のとき)
厚さ
、断面積
、両端の温度差
に対して、定常状態なら:
:単位時間あたりの全熱流量(W)- これを「熱抵抗」で書くと:
は伝導による熱抵抗(K/W)。
3. 多次元・異方性
一般の三次元ではフーリエの法則はテンソル形も取り得る(異方性材料):
ここで
は熱伝導率テンソル(方向によって異なる伝導性を持つ材料向け)。
4. 連続の式と熱方程式
エネルギー保存と組み合わせると、温度の時間変化を含む**熱拡散方程式(熱方程式)**が得られる:
:密度
:定圧比熱
:体積あたりの内部熱生成(W/m³)
5. 境界条件の例
- ディリクレ条件(温度指定):境界の温度が既知(例:片面が一定温度)。
- ノイマン条件(熱流束指定):境界を通る熱流が既知。
- 対流(ニュートン冷却):境界と外部流体との熱交換がある場合、
:熱伝達係数(W/(m²·K))、外部温度
。
これを伝導と連成すると表面での全合成抵抗が出てくる。
6. 仮定と適用範囲・限界
- 連続体近似:物質が微視的に連続とみなせるスケール(原子スケールより大きい)。
- 拡散型伝熱:熱運搬が粒子のランダムな振る舞いに支配される(非弾道的)。ナノスケールや極低温ではフーリエの法則が破綻し、ボールスティック輸送など非古典的挙動が出る。
- 定常 / 非定常:積分形は定常かつ
、ジオメトリが一定のとき簡単に使えるが、時間変化や温度依存
がある場合は偏微分方程式を解く必要がある。
7. 類似性(他の拡散法則との対応)
- フィックの法則(物質拡散):
(濃度勾配に比例) - オームの法則(電流):
(電場に比例)
フーリエの法則はこれらと同型構造(勾配→流れ)を持つ。
8. 実例(前の問題と同じ)
コンクリート壁(面積
、厚さ
、温度差
、熱伝導率
)に対して:
出典
Ⅲ-28 熱交換器(向流型)の対数平均温度差
解答

はい。対流型(向流)熱交換器の対数平均温度差(LMTD)は次の式:
ここで
よって:
答え
① 52 K
補足Q&A
Q. 対数平均温度差(LMTD)の式は、何かの公式から導出されたのですか?
はい。あの式(対数平均温度差:LMTD)は、局所的な熱伝達を積分して全体の熱流量を求めたときに出てくる公式で、以下の前提・導出から来ています。
前提(向流熱交換器・定常・一定の全体熱伝達率
・物性一定)
- 高温流体と低温流体が逆方向に流れる(向流)。
- 熱交換面積全体を
、単位面積あたりの熱伝達率を
として、局所温度差に比例して熱が伝わる(フーリエ型の拡散と同型)。 - 熱容量率(流体ごとの比熱×質量流量)をそれぞれ
、
(hot, cold)。
導出の骨子(対数平均温度差が出る流れ)
局所的な温度差を
とすると、微小面積
を通る熱流は:
一方、エネルギー保存(熱容量率との関係)より:
(符号は熱が高温流体から低温流体へ流れることを反映)
これらを使って温度差の変化を表すと:
しかし
なので、
これを面積全体
から
まで積分すると:
(
:入口側の温度差、
:出口側の温度差)
一方、全体の熱流量は(熱容量率の組合せとして)
また右辺を整理すると:
(ここで
という関係が上の対数式から導ける)
よって
が得られる。これが「対数平均温度差」の由来で、温度差が位置によって指数関数的に変化する結果としての平均的な駆動差です。
補足:なぜ単純平均でないのか
温度差が直線的に変わるわけではなく、先ほどの微分方程式から分かるように指数関数的に減衰するため、単純な算術平均(
)ではなく、対数的に重み付けした平均を取る必要があり、それが上の式になる。
他の流れ(並流)の場合
並流(同方向流)のときも同様の導出をすると同じ形の式が出るが、
、
の取り方が変わる(並流では入口同士と出口同士の差を使う)。
Q. 対数平均温度差の分母は、なぜ対数の形になるのですか?
「なぜ分母が
みたいな“対数”になるのか?」を、ちゃんと筋道立てて説明します。
0. 出発点:「平均とはそもそも何か?」
熱交換器では
と書きたいので、
「面積方向に平均した温度差」 を と定義しています:
つまり本質的には普通の(面積での)平均値です。
“対数”なのは、 の変化の仕方が指数関数になるせいです。
1. 温度差の変化が「指数関数」になる
対向流熱交換器で、
- 高温側:質量流量 , 比熱 , 温度
- 低温側:質量流量 , 比熱 , 温度
- 位置 における温度差:
とします。ごく細い長さ の部分での熱バランスを考えると
一方、エネルギーバランス:
ここから少し計算すると
という一次の微分方程式が出てきます。
ここで は定数です。
この微分方程式の解は
という 指数関数 型の分布になります(入口で , 温度差 )。
出口 における温度差は
なので
ここで早くも「対数」が顔を出してきます。
2. 面積方向の平均をとるとどうなるか?
熱交換器全体の熱量は
ですが、(A’=P x) とみなせば
積分すると
一方、LMTD で書きたい形は
両者を等しいとおくと
ここで を使えば
これが
です。
👉 ここで分かる大事なこと:
- 分母の は
「温度差が指数関数的に減っていく」微分方程式の解から自然に出てきたもの。 - 対数的に重み付けようとしたのではなく、
「面積方向の普通の平均」を でとった結果、
たまたま指数関数の積分 → 対数が出てきた、という流れです。
3. 「対数的な平均」という別の見方(少し数学寄り)
数学的には、任意の正数 (a,b) に対して
を**対数平均(logarithmic mean)**と呼びます。
この (L(a,b)) には次の性質があります:
つまり
という「対数スケール上での平均値」になっています。
熱交換器の場合は
が指数分布 なので、
を変数に積分すると自然と「対数平均」の形が出てきて、
指数的に変化する量の平均をとると、対数が出る → 対数平均になる
というわけです。
4. まとめ(質問への直接の答え)
「対数的に重みづけの分母をこのような形にすると平均対数になるというのを詳しく」
✔ 分母の は
“対数的に重み付けしたくて入れたもの”ではなく、
温度差が指数関数的に減ることと
面積方向の普通の平均
から自動的に出てきたものです。
✔ その結果として
という形になり、数学的には「対数平均」と呼ばれる種類の平均になっています。
Ⅲ-29 ステファン・ボルツマン則と対流伝熱の連成による放熱計算
解答

解きます。
与えられた値(単位は SI)
- 表面温度:
- 周囲(空気)温度:
- 対流熱伝達率:
- 放射率:
- ステファン・ボルツマン定数:
- 裏面・側面は断熱(片面放熱のみ)
熱流束の合計(対流+放射)
① 対流による熱流束:
② 放射による熱流束(周囲を黒体とみなして):
③ 合計:
答え
③ 17 kW/m²
補足Q&A
Q. ステファン・ボルツマン定数とは何ですか?
了解しました。ステファン・ボルツマン定数について整理して説明します。
1. 定義と物理的意味
ステファン・ボルツマン定数
は、完全な黒体(吸収率=放射率が1の理想的な放射面)が単位面積あたり単位時間に放出する全波長にわたる放射エネルギー(放射輝度の全積分)が温度の4乗に比例することを表す比例定数です:
:黒体の単位面積あたりの放射エネルギー放出率(放射熱流束)、単位は
:絶対温度(ケルビン)
これは ステファン・ボルツマンの法則 と呼ばれる。
実際の(非理想の)表面では放射率
をかけて:
これを グレー体(一定の放射率を持つ)の放射として使う。
2. 数値と単位
単位を分解すると:
3. 導出の概要(プランクの法則からの積分)
黒体放射のスペクトル密度(波長あるいは周波数ごとの放射強度)は プランクの法則 で与えられる。たとえば単位波長あたりの放射輝度(全方向・半球上を含めて)を波長
で積分し、全波長・全方向で積分すると温度の4乗に比例する結果になり、その比例定数が
になる。
厳密には次の積分から得られる:
ここで
は波長
における黒体のスペクトル放射率(放射輝度)、
は面あたり半球方向への立体角積分から来る因子。積分結果が
になる。
4. 基本定数による表現(理論的な式)
ステファン・ボルツマン定数は他の基本定数を使って次のように表される:
:ボルツマン定数(熱エネルギーと温度の関係)
:プランク定数(量子化を導入)
:光速
この式は量子論(プランクの法則)から得られる黒体放射の全波長積分の結果を使っている。
5. 関連量
- エネルギー密度
(体積あたりの放射エネルギー)との関係:
つまり空間中に蓄えられた放射エネルギー密度も温度の4乗に比例する。 - 放射交換の一般形(周囲温度との間の net 放射):
ここで
:表面温度、
:周囲の放射場の等価温度(たとえば遠方の壁の有効温度)。
6. 使いどころの例
- 太陽や星の表面放射の見積もり(黒体近似)
- 建築・熱工学での放射冷却/加熱(壁・窓の放射)
- 宇宙空間の熱設計(対流がないため放射が主要な熱移動)
- 物体の温度測定:放射温度計は放射強度と
を使う
7. 仮定と注意点
- 黒体(完全吸収体)に対して成り立つ。実際の物体は放射率
なので、
を掛ける必要がある。 - 表面が均一で拡散的に放射すると仮定している(方向依存性がある場合はさらに視線方向の補正が必要)。
- 近赤外~可視など波長依存性が重要な場合は、スペクトル的に積分したプランクの法則の形で扱うこともある。
Q. 放熱側との差が輻射熱となるのですか?
はい、あなたの言う通り、ステファン=ボルツマンの法則を「周囲との温度差(正確には温度の4乗差)」で扱うとき、
その差こそが 正味の輻射熱(=放熱または吸熱) になります。
🔹 1. ステファン=ボルツマンの法則の基本形
完全放射体(黒体)からの放射エネルギー量(単位面積あたりの放射強度)は:
- :単位面積あたりの放射エネルギー(W/m²)
- :ステファン=ボルツマン定数()
- :絶対温度(K)
これは「物体が自分から放射するエネルギー量」を表します。
🔹 2. 周囲環境との間の正味の輻射熱流束
現実には、周囲(壁・空気・環境)からも同様に放射を受けています。
したがって、正味で出ていく輻射熱量は:
- :物体の放射率(0〜1)
→ 黒体なら1、金属光沢面などは0.1以下のこともあります。 - :物体の絶対温度
- :周囲の放射環境温度(たとえば壁面温度など)
つまり、「放射側(物体)と受熱側(周囲)の の差」が、一方向あたりの正味放熱量を決めます。
🔹 3. 物理的なイメージ
- 物体は だけ放射します。
- 同時に、周囲から だけ吸収します。
- したがって差し引き:
これが「放熱側との差が輻射熱となる」というあなたの理解と一致します。
🔹 4. 注意点:小さな温度差では近似できる
もし温度差が小さい場合(たとえば )、
と近似でき、見かけ上は「温度差に比例」する放熱になります。
この形で、対流や伝導のように「線形な熱抵抗」として扱うこともよくあります。
🔹 5. まとめ
| 項目 | 内容 |
|---|---|
| 法則名 | ステファン=ボルツマンの法則 |
| 放射熱流束 | |
| 意味 | 物体が放射するエネルギーと周囲から受け取るエネルギーの差 |
| 差の物理的意味 | 「放熱側(物体)」と「吸熱側(周囲)」の温度⁴の差が正味の輻射熱 |
| 放射率 | 表面の性質によって異なる(鏡面金属 ≪ 黒体) |
希望があれば、これを視覚的に理解できる**「放射と吸収のエネルギーのやりとり図」**を作ることもできます。
出典
流体工学
Ⅲ-30 連続の式から求める y 方向速度成分
解答

解きます。
条件
2次元非圧縮性流なので連続の式は
与えられた
について、
よって
これを
について積分すると、
ただし
は
に依存しない任意関数(境界条件で決まる)。
選択肢の中でこの形を満たしているのは
①
(
の場合)だけ。
答え
①
補足Q&A
Q. 積分定数はどのように扱われますか?xの関数なのですか?
はい。ここで出てきた「積分定数」は偏微分を
についてやったから出てくるもので、
に関して微分すると消える任意の関数なので、厳密には定数ではなく
の関数になります。だから:
のように書き、
が “積分定数” に相当する項(ただし
には依存しないので、
すると消える)。
どう扱うか
その関数
を決めるには追加の条件(境界条件・対称性・物理的制約など)が必要です。例:
- もし「
で
」という条件があれば:
なので
となり、解は
。 - あるいは、全体の流れに対して「ある
に沿っての
の分布」が与えられれば、それを代入して
を求める。
補足:ストリーム関数を使うと構造が見える
非圧縮性2次元流れではストリーム関数
が存在して
与えられた
から
すると
よって
という形で前と一致し、任意関数成分の起源が分かります。
まとめ
- 偏微分を
で積分したときの「積分定数」は
に依存しない任意関数
。 - それを決めるには境界条件などの追加情報が必要。
- ストリーム関数を使うとその任意性が微分の結果として自然に現れる(
)。
Q. 連続の式は速度の微分なので、加速度の和が0ということですか?
結論から言うと:
❌ いいえ。連続の式(∂u/∂x + ∂v/∂y + ∂w/∂z = 0)は、加速度の和が0という意味ではありません。
✅ これは「質量保存(非圧縮性なら体積保存)」を表す式で、速度の発散がゼロという意味です。
🔹 1. 連続の式とは
流体の質量保存を表す基本式です。
一般形は
であり、非圧縮性(密度一定)の場合は:
すなわち
これは「ある微小体積の中に入る流量と出る流量が等しい(質量が増減しない)」ことを意味します。
🔹 2. 「速度の微分」ではあるが「加速度」ではない
- , は「位置に対する変化率」であり、
空間的な変化(発散=流れの膨張や収縮)を示しています。 - 一方、加速度は「時間に対する変化率(運動の変化)」です:
したがって、「速度の空間微分=発散(流量の変化)」と
「速度の時間微分=加速度(運動の変化)」はまったく別の概念です。
🔹 3. 直感的な理解
- 連続の式(発散=0)
→ 空間的に流体が「わき出たり消えたり」していない。
→ 微小体積の質量が一定。 - 運動方程式(加速度=力/質量)
→ 流体粒子が時間的にどのように加速するか(ニュートンの第2法則)。
つまり、連続の式は流れのつながり(質量保存)を表し、
運動方程式(ナビエ–ストークス式)は流れの変化の原因(力学)を表します。
どちらも速度が関係しますが、導関数の方向(空間 or 時間)が違います。
🔹 4. まとめ
| 式 | 内容 | 物理的意味 |
|---|---|---|
| 連続の式: | 速度の空間微分 | 質量(体積)保存、膨張ゼロ |
| 運動方程式: | 速度の時間微分 | 加速度=力による変化 |
ご希望があれば、「連続の式と運動方程式の違いを図で示す教材風イラスト(流線と体積の関係)」を作成することもできます。
出典
Ⅲ-31 クーエット流による平板を動かす動力
解答

これはクーレット流(Couette flow)で、板と床の間の水膜でのせん断による仕事。
- ギャップ:
- 板速度:
- 粘度:
- 面積:
せん断ひずみ率:
せん断応力:
力:
必要な動力(仕事率):
答え
② 0.08 W
補足Q&A
Q. 力×距離の単位と動力の違いは何ですか?
整理して違いを説明します。
1. 力×距離 は何か:仕事(またはエネルギー)
- 定義:一定の力
で物体をその方向に距離
だけ動かすときの仕事(エネルギーの移動)は
- 単位:
(ジュール)。
次元的には
。 - 例:10 N の力で箱を 5 m 引くと、仕事は
。
注:トルクも単位が N·m だが、意味は違って「回転を起こす力のモーメント」でエネルギーではない(ただし次元は同じなので混同しないよう文脈で区別する必要がある)。
2. 動力(パワー)は何か:仕事の時間あたりの率
- 定義:単位時間あたりにどれだけ仕事(エネルギー)をしたか/移したか。
定常なら
。
あるいは速度
のときの力による仕事の率は - 単位:
(ワット)。
次元的には
。 - 例:先ほどの 50 J の仕事を 2 秒でやれば出力は
。
3. 見比べると
| 量 | 式 | 単位 | 物理的意味 |
|---|---|---|---|
| 仕事(エネルギー) | J (= N·m) | 力で距離を動かした総量(蓄えられた/移されたエネルギー) | |
| 動力(パワー) | W (= J/s) | その仕事をどれくらいの速さで行っているか(時間当たりの仕事量) |
4. 具体例
- 10 N の力で箱を 5 m 動かす:仕事は
。 - これを 1 秒 でやるときの動力:
。 - 同じ 50 J を 10 秒 かけると動力は
。
5. 補足:よくある混乱
- 「力×距離 = N·m」は仕事だが、同じ単位を持つ「トルク」と混同されがち。トルクは回転の“力のモーメント”でエネルギーではない。
- 動力はスカラーで時間の速さを含む。たとえば同じ仕事量でも「速くやる」ほど必要な動力は大きくなる。
Q. クーエット流とは何ですか?
**クーエット流(Couette flow)**は、平行な二枚の板の一方(または両方)が相対速度で動くことによって生じる粘性流れで、「せん断駆動された層流」の基本例です。潤滑理論や乱れの安定性、境界層の理解で出てきます。
1. 基本設定(単純な平板クーエット流)
- 2枚の無限に広い平行板が距離
離れていて、下側の板は静止、上側の板が一定速度
で水平方向に動く。 - 流体はその間に挟まれた非圧縮性・ニュートン粘性流体、定常・層流、圧力勾配がゼロ(外からの圧力駆動がない)。
- 座標系:
を下板、
を上板とし、速度成分は
(板方向)のみある。
速度分布(線形プロファイル)
粘性の支配で内部に体積力や圧力勾配がないので、ナビエ–ストークスを簡単に解くと:
すなわち、上下に線形に変化する。非圧縮性なので垂直成分はゼロ。
せん断応力(一定)
流れ全域で一定。これがプレートを動かすために必要なせん断応力で、面あたり力は
、仕事率(動力)はその力に速度をかけた
面積。
エネルギー散逸(粘性による)
単位体積あたりのエネルギー散逸率:
2. 次元付けとレイノルズ数
非次元化すると
レイノルズ数はせん断速度とスケールで定義して
- クーエット流は線形的には任意のReで安定(線形安定)だが、実験的には有限振幅摂動で遷移し、乱れが出るのは典型的に
程度以降。
3. 一般化
- 両方の板が動くとき:上板速度
、下板速度
なら
- 圧力勾配がある場合(クーエット–ポアズイユ流):せん断駆動と圧力駆動が重なった合成流れになり、速度プロファイルは二次の項も持つ。
- 円筒座標系のクーエット流(円筒間流れ):内筒/外筒の回転による流れで、線形ではなく対数的な速度分布を持つ。回転数差でせん断が生じる。
4. 物理的な使いどころ
- 潤滑:薄い潤滑膜における動く部材間のせん断のモデル化。
- 基底流(ベースフロー):乱れの成長や遷移研究での基本解。
- 粘性散逸の評価:流体にせん断をかけたときの熱化やエネルギー損失計算。
- 実験・シミュレーションの検証ケース:解析解があるので数値コードのベンチマークになる。
5. クーエット流の特徴まとめ
- 駆動:一方の壁の運動(せん断)だけで流れる。
- 速度プロファイル:線形(単純ケース)。
- せん断応力:全域で一定。
- 圧力勾配不要(純粋なせん断駆動)。
- 乱れへの遷移:線形安定だが実際は摂動で乱れが生じる臨界的なRe が存在。
Q. 流体のせん断力の式と材料のせん断の式は関係がありますか?
はい。式の形は似ている部分があって「類推」はできるけれど、本質的には違うものです。違いと関係を整理します。
1. 基本の式と意味の違い
流体(ニュートン流体)のせん断応力:
:せん断応力(Pa)
:粘性係数(動粘度ではなく動粘性係数、単位 Pa·s)
:速度勾配(せん断速度、
とも書く)- 意味:流体は「せん断ひずみ率(変形の速さ)」に比例して応力を出し、変形を続ける(流れる)。これは率依存的(時間的に変形し続ける)で、エネルギーは散逸される。
固体(線形弾性体)のせん断応力:
:せん断弾性率(せん断剛性、単位 Pa)
:せん断ひずみ(変形の大きさ)- 意味:固体は変形量そのものに比例して応力を返し、エネルギーを弾性エネルギーとして蓄える。変形を除けば応力は戻る(可逆)。
2. “ひずみ率”との関係での類似と違い
流体のせん断応力はせん断ひずみの時間変化(率)に比例し、固体はひずみそのものに比例する:
この点で、流体粘性は固体のせん断剛性の時間微分版と考えられ、両者を組み合わせたモデルが粘弾性(例:マクスウェルモデル、ケルビン・フォークトモデル)になる。
3. 粘弾性モデル(つなぎとしての関係)
たとえばマクスウェルモデル(ばね+ダンパの直列)は:
再整理すると(応力側):
ここで
は粘性係数(流体的)、
は弾性係数(固体的)、
は緩和時間。時間スケールによって挙動が「流体的」か「固体的」かに変わる。つまり せん断応力とひずみ/ひずみ率の関係を一つの式でつなげている。
4. 直感的な違いのまとめ
- 流体:せん断をかけ続けると無限に変形(流れ)する。応力は変形の速度に比例。エネルギーは熱として散逸。
- 固体:せん断をかけるとある変形量で応力が出て、そのまま保持される(弾性的なら戻る)。応力は変形量に比例。エネルギーは蓄えられる(解放可能)。
5. 例:クーエット流との対比
クーエット流では、上板が速さ
で動いて間の流体に線形の速度分布ができ、せん断ひずみ率は一定
。せん断応力は
で、これは流体的な「抵抗力」。
同じ幾何で固体の薄層をせん断変形させれば、ひずみ
(時間で増える)に対し応力は
と増え、時間で応力が増す(流れず蓄える)。
Q. クーエット流れのせん断応力の式は、なぜこの形になるのですか?
クーエット流れ(Couette flow)の
が なぜ成立するのか を、最初から丁寧に説明します。
✅ 1. クーエット流れの setup(前提)
- 2 枚の平行平板の間に粘性流体がある。
- 下の壁:静止
- 上の壁:速度 で水平に動く
- 壁間距離:
- 流れは層流、定常、圧力勾配なし()
上の壁 (速度 U)
───────────────
流体(せん断される)
───────────────
下の壁(静止)
✅ 2. 速度分布が線形になる理由
非圧縮・定常層流で、圧力勾配ゼロの Navier-Stokes 方程式を x 方向について書くと
これを 2 回積分すると
[
u = Ay + B
]
境界条件:
- で (下壁)
- で (上壁)
を代入すると
よって速度分布は
つまり 壁間に直線的な速度分布ができる(線形速度勾配)。
✅ 3. せん断応力の一般式
ニュートン流体のせん断応力:
ここで
(速度分布が直線なので勾配は一定)
したがって
これが一定である理由:
- 速度分布が線形 → 勾配 が一定
- → せん断応力 も一定
✅ 4. 直感的な理解
クーエット流れの本質は:
上の壁が動くと、流体は粘性によって「引きずられる」
その引きずり力(せん断力)は 粘性×速度変化の速さ で決まる。
速度が「高さ方向に均等に変わる」ので
- 高さ方向に「均一な」せん断力が生じる
- せん断応力は壁から壁まで同じ値
これがクーエット流れの特徴です。
✨結論
になる理由は
- 圧力勾配なしの Navier–Stokes から速度分布が 直線になる
- ニュートンの粘性法則
- 直線分布なら が一定
これを組み合わせると必ずこの式になります。
Q. 粘性は速度変化に掛けるとせん断力になるように定められたのですか?
結論から言うと はい、その通りです。
ただしもっと正確に言うと、
粘性係数 μ は、実験によって「せん断応力が速度勾配に比例する」ことが観察され、その比例係数として定義された物性値
です。
つまり
- 速度差(=速度勾配)
- が存在すると流体内部にせん断応力(=内部摩擦)が生まれ、
- その比例関係を実験的に見いだし、
- その比例定数を 粘性係数 μ と定義した
という流れです。
✅ ニュートンの粘性法則とは「実験法則」
これは理論から必然的に導かれたものではなく、
ニュートンが実験的に見出した経験則(実験法則) です。
ニュートンが行った観察の要点:
- 流体の2つの層を相対的に動かす
- → その間に抵抗力(せん断力)が発生する
- → その力は
- 面積に比例
- 速度差に比例
- 距離の逆比例
(つまり速度勾配 du/dy に比例)
これらをまとめて比例定数 μ を導入し、
と表した。
✅「みかけの摩擦係数」ではなく、流体特有の内部摩擦
固体摩擦とは異なり、流体の内部摩擦は
- 速度の大小ではなく「速度勾配(速度の変わり方)」で決まる
- 粘性 μ は物性(温度依存)で、圧力や速度によらない(ニュートン流体の場合)
という特徴があります。
✅ なぜ速度勾配に比例するのか?(物理的解釈)
流体分子は常に熱運動しており
- 速い層の分子が遅い層に混ざる
- 遅い層の分子が速い層に混ざる
→ 分子交換により「運動量 が やり取りされる」
運動量交換量が大きいほど“層が引きずり合い”
→ これがせん断力(内部摩擦)になる。
運動量の交換量は速度差(勾配)に比例するため、
となります。
その比例係数が 粘性 μ です。
✅ 粘性とは「運動量拡散係数」
分子論的には
は熱伝導のフーリエの法則
や、
拡散のフィックの法則
と本質的に同じ。
つまり粘性 μ は
速度(=運動量)が空間方向にどれだけ“なめらかに広がる”かの係数
として理解できます。
✨まとめ
あなたの質問:
粘性は速度変化とかけるとせん断力になるように求められたものなのですか?
に対する答えは
✅ はい。
粘性係数 μ は、「せん断応力 ∝ 速度勾配」 という実験法則から定義された比例定数です。
そしてその背景には
分子の運動量交換
という物理メカニズムがあります。
出典
Ⅲ-32 xy平面流れにおける z 軸周りの渦度
解答

これは2次元流れの z 成分の渦度(xy 平面に直交する方向の渦度)で、
与えられた
ゆえに
答え:⑤ 0
補足Q&A
Q. Z方向の渦度にZ方向の速度ベクトルは関係ないのですか?
その通り、z方向の渦度(
)の式には z 方向の速度成分
は現れません。一般の三次元速度ベクトル
に対して渦度ベクトルは
で、各成分は
だから
(=z軸周りの局所的な回転)は
の x,y に関する変化だけで決まり、
の大小や分布は直接関係しません。
直感的には:
は xy 平面内での回転(z軸を中心とした渦)を表すので、その原因は横方向成分
のせん断であり、軸方向の流れ
自体はその回転を生まない、ということです。
ただし
が
や
で変化すると、
には寄与し、それらの成分を通じて渦の構造全体に間接的な影響(たとえば渦の伸長・捻じれなどのダイナミクス)を与えることはあります。
Q. Z方向の渦度とはZ軸まわりの渦度ということですか?
その通りです。
は z 軸まわりの回転の強さ(渦度の z 成分)で、式で言うと
です。これは xy 平面内の局所的な回転(z 軸を中心とした渦)の度合いを表します。
補足すると、渦度ベクトル
は流体要素の局所的な角速度の 2 倍に相当し、右ねじの法則に従って向きが決まります。たとえば
なら、正の z 軸方向から見て流れが 反時計回り に回っていることを意味します。
Q. x方向に進むにつれてy方向の速度がどう変化するかを考えなくてよいのですか?
とても
結論から言うと、あなたが書いたような
のような「2点を比較する考え方」は微分の出発点として正しいです。
ただし、実際の式( など)では、その 差分を極限的に小さくした結果(1点での傾き) を表しています。
🔹 1. 微分の定義から見ると
偏微分は「他の変数を固定して、ある方向にほんの少し進んだときの変化率」です。
たとえば、
の定義は
つまりあなたの言う
(v(x, y)) と (v) の差を取る
のはまさにこの式の出発点です。
🔹 2. 渦度式の「2つの偏微分」はこう理解できます
それぞれは「隣り合う微小領域の速度差を極限でとったもの」なので、
「2点での差」ではなく「1点での変化率(傾き)」として扱います。
🔹 3. 例: の場合
まず、各偏微分を普通に計算します:
だから 。
でも実際の定義に戻ると、
同様に 。
これが偏微分の「2点比較」的な出発点の形です。
🔹 4. まとめ
| 概念 | 数式 | 物理的意味 |
|---|---|---|
| あなたの式(2点) | (v-v(x,y)) | ある小さな距離でどれだけ速度が変わるか |
| 偏微分の式 | その差を dx→0 にした極限(1点での傾き) | |
| 渦度の式 | 流体要素の回転率(x・y方向の変化の差) |
したがって、
「2点の微分が必要では?」
という感覚はとても正しいです。
数学的には、その2点の差を極限的に近づけて1点での変化率にしたのが偏微分であり、
渦度の式はその結果を使って局所的な回転を評価しています。
出典
Ⅲ-33 飛行によるよどみ点での圧力上昇
解答

はい。飛行によるよどみ点での圧力上昇は動圧に近く、非圧縮性近似で
ととれる。まず与えられた条件から気体定数を取るために(または直接理想気体則で)、
標準状態のデータより空気の比気体定数は
高度 4000m の空気密度は
速度
を代入すると、
よって選択肢で最も近いのは③ 270 hPa。
補足Q&A
Q. pM=ρRTとは何ですか?
はい。これは理想気体の状態方程式から来る関係で、次のように導けます。
1. もとの形:モル数を使った理想気体の式
:圧力(Pa)
:体積(m³)
:物質量(モル)
:普遍気体定数(
)
:温度(K)
2. 質量密度
とモル質量
の関係
- モル質量
は 1 モルあたりの質量(単位:kg/mol)。たとえば空気なら約
。 - 質量
。 - 密度
なので、
。
それを状態方程式に代入すると:
両辺に
をかけて:
これがご質問の式です。
3. 使い方の例(空気の密度を求める)
標準状態(たとえば
、
)で空気(
)の密度は:
(先の問題で使った値と一致します)
4. 別の書き方:比気体定数を使う
モル質量で割って
と書くと、
をその気体固有の比気体定数(specific gas constant)と呼び、たとえば空気では
だからよく使う形は:
5. 単位の確認
の単位:
の単位:
で一致する。
6. 前提と注意点
- 理想気体近似(低圧・中温域で比較的よく成り立つ)。高圧や極端な温度では実在気体の補正(圧縮率因子など)が必要。
はその気体の平均的なモル質量(混合気なら組成に応じた平均)。
Q. モル質量・普遍気体定数は温度や圧力や密度が変化しても不変ですか?
結論から言うと:
✅ モル質量 と 普遍気体定数 は、温度・圧力・密度が変化しても**不変(一定)**です。
ただし、「どの気体を扱うか」によって値は変わる(特にモル質量)。
🔹 1. 普遍気体定数
- この値は、どんな理想気体でも共通(普遍)な定数です。
- 物理定数なので、温度・圧力・密度に依存しません。
📘 由来:
ボイル=シャルルの法則や、実験的に確立された定数
で、 が気体の種類に関わらず一定となることから「普遍定数」と呼ばれます。
🔹 2. モル質量
- 定義:1モル(6.022×10²³個)の粒子の質量。
- 例:
- 空気:約 0.02896 kg/mol
- 水素:0.002016 kg/mol
- 二酸化炭素:0.04401 kg/mol
- 温度や圧力で変化しません。
ただし、混合気体(例:湿り空気)の場合は、成分比が変わると平均モル質量 が変わります。
🔹 3. 比気体定数
モル質量 を使って、
と定義されます。これは気体固有の定数(空気なら約 287 J/(kg·K))。
つまり、 は気体の種類が変わらなければ一定ですが、混合比が変われば変わります。
🔹 4. 注意点:実在気体では例外も
高圧・低温などで分子間力が効いてくる「実在気体」では、
理想気体式 が厳密には成り立たず、補正係数(圧縮係数 )を導入します:
しかしこの場合でも、 自体は変わらず、変化するのは (気体の性質による偏差)です。
✅ まとめ
| 項目 | 記号 | 変化する? | 備考 |
|---|---|---|---|
| 普遍気体定数 | ❌ 不変 | すべての理想気体で共通 | |
| モル質量 | ❌(ただし混合比で変わる) | 物質固有の定数 | |
| 比気体定数 | △(気体の種類で変化) | 空気:287 J/(kg·K) | |
| 圧縮係数 | ✅ 変化 | 実在気体補正項 |
出典
Ⅲ-34 流れ場の可視化
解答

これは ⑤ 流跡線(pathline)。
解説:
- 流跡線(流跡線/pathline) は、個々の流体粒子が時間を追ってたどる軌跡。アルミ粉末を一様にまいて長時間露光すると、各粒子の動きが時間積分されて軌跡として残るので流跡線が写る。
- 流線(streamline) はその瞬間の速度ベクトルに接する線(定常流なら流跡線と一致するが、非定常では違う)。
- 流脈線(streakline) はある固定点から継続的に放たれた粒子の集合位置(スモークワイヤなどで可視化するケース)。
- 渦管 や 速度ポテンシャル は画像として直接得られるものではない。
したがって、静止画像の長時間露光で得られるのは流体粒子の軌跡、すなわち 流跡線。
補足Q&A
Q. 長時間露光による水面の撮影とはどういう意味ですか?
はい。長時間露光による水面の撮影とは、カメラのシャッターを通常よりも長く開けて(たとえば数秒〜数分)、水面やその上の浮遊物の「動き」を時間的に積分して一枚の画像に写し取る手法です。
何が起きるか
- 水やアルミ粉末のように動いているものは、シャッターが開いている間に位置を変えるので、動きがぼやけて線や筋(ストリーク)として写る。
- 静止している背景などは鮮明に残る。
- 流体上にまいたアルミ粉末が流れに乗って移動する軌跡が、時間を通して一つの線として画像に現れる。これが**流体粒子のパス(pathline)**に対応する。
なぜ流跡線になるか
アルミ粉末を水面にばら撒いて、粒子が流れに従って移動する様子をずっと撮り続けると、各粒子がたどった軌跡が光の筋として画像に積分される。つまり「一つの流体粒子が時間をかけて進んだ軌跡=流跡線」が写る。非定常流でもその瞬間の速度ではなく時間に沿った動きが見えるのが特徴です。
実際の撮影での工夫
- 三脚でカメラを固定してブレを防ぐ。
- 光が強すぎると過露出になるので、NDフィルターを使ったり絞りを絞る。
- 感度(ISO)を低めにしてノイズを抑え、シャッター速度を長く取る。
- 被写体(今回なら水面上のアルミ粉末)は明るく反射するので、その光の軌跡が目立つ。
まとめ
長時間露光を使うと、水面の動き自体ではなく、その上を流れるトレーサー(アルミ粉末)の**時間を通した軌跡(流跡線)**が一枚の静止画像として可視化される、という意味になります。
Q. 渦管や速度ポテンシャルとは何ですか?
はい。両方とも流れの構造を記述するための概念ですが、役割も性質も違います。順に説明します。
1. 渦管(vortex tube)
定義
渦度ベクトル
(流れの局所的な回転の「強さ・向き」)に沿った曲線を**渦線(vortex line)**という。
その渦線を取り囲むようにした一群の渦線が作る細長い管状の領域を 渦管(vortex tube) と呼ぶ。
性質(ヘルムホルツの定理から)
- **渦管を通る渦度のフラックス(渦度面積分)**は、その管に沿って一定:
つまり渦管の断面を変えても内部の「渦の量」は保存される(切断や突然消失しない)。 - 渦の伸長(例えば渦管が細くなる方向に引き伸ばされると渦度が増す):運動量保存のもとで渦の強さが増す現象(渦の強化)。
直感例
- 竜巻や飛行機翼端渦は渦管の一種。
- 水中で回転を入れた後に伸ばされる渦の細長い構造も渦管。
渦管と流線/流跡線との違い
- 流線:ある時刻の速度ベクトルに接する線(流れの方向を示す)
- 渦線:その点の渦度方向に沿った線(回転の軸)
- 渦管:渦線を束ねた「管」。流体粒子がそこを流れるとは限らない(回転の構造を表す)。
2. 速度ポテンシャル(velocity potential)
定義
流れが 非回転的(回転成分がゼロ) すなわち
であれば、速度場
はスカラー関数
の勾配として書ける:
この
を 速度ポテンシャル という。
条件と結果
- 非回転性:
は恒等的に成り立つので、速度ポテンシャルが存在すれば渦度ゼロの流れ(イロタショナル flow)。 - 非圧縮性(
)なら:
すなわちポテンシャルはラプラス方程式を満たす(ポテンシャル流の基本方程式)。
応用
ポテンシャル流は、粘性を無視した理想流体の流れの近似として、源・吸い込み・二重極・渦(特異点として与える)などを重ね合わせて複雑な流れを解析的に構成できる。たとえば翼周りの流れの基本解の構築に使われる。
注意点
- **循環(全体の回転、例:渦を入れる)**があると
は全域で一価にならない(多価になり、例えば円周方向に一周すると位相がずれる)。その場合、速度ポテンシャルは「分枝切断」を設けて局所的に定義する。 - 渦自体は本来
なので純粋な速度ポテンシャル流では表現できないが、特異点的な渦を追加して循環を持たせることは形式的にできる(そのときポテンシャルは多価になる)。
3. まとめの対比
| 項目 | 渦管 | 速度ポテンシャル |
|---|---|---|
| 対象 | 渦度(回転)の構造を表す管状領域 | 非回転流の速度場をスカラーから表現 |
| 主な式 | 、渦管中の渦度フラックス保存 |
、 (非圧縮・非回転) |
| 回転成分 | 内部に回転(渦度)を含む | 回転成分ゼロ(イロタショナル) |
| 用途 | 渦の保存・強化・構造解析(例:渦伸長) | 理想流体の流れの解析、複素ポテンシャルによる2次元流れ構成 |
Q. 速度ベクトルに接する線・沿った曲線とはどういう意味ですか?
用語を噛み砕いて説明します。
「速度ベクトルに接する線」=**流線(streamline)**の意味合い
流体のある時刻における速度場を矢印(ベクトル)で空間の各点に描くとします。ある曲線をとったとき、その曲線の接線方向(その点での向き)が、ちょうどその点の速度ベクトルと同じ向きになっているような曲線を 流線 といいます。言い換えると、流線は「その瞬間の流れの方向に常に沿っている」曲線です。
- 数式的には、位置ベクトル
で曲線をパラメータ化するとき、流線は
を満たす(つまり接線ベクトルがその点の速度ベクトルと平行)。
2次元なら
となります。 - 「接する(tangent)」とは、微分の文脈でその点での方向を共有していること。「曲線に接する直線」はその点での向きと一致する直線のことです。
例:回転する流れ
なら、流線は原点中心の同心円。円周上の接線が速度方向と一致するからです。
「沿った曲線」=流れに沿ってたどる経路
文脈によって異なりますが、「速度ベクトルに沿った曲線」と言うとき、それは流線のことを指すか、あるいは時間を含めた粒子の軌跡(流跡線 / pathline)を指すことがあります。
- 流跡線(pathline):ある一つの流体粒子が時間とともにたどった軌跡。微分方程式
を解いたもの。時間発展を含むので非定常流で流線と異なることがある。 - 流線 は「その瞬間」の方向に沿う曲線、流跡線 は「粒子の時間的な移動」に沿った曲線。
まとめ
- 接する線:その点での速度ベクトルと向きが一致するように“接”している曲線=流線。瞬間的な方向を反映。
- 沿った曲線(たどる経路):時間をかけて速度ベクトルに従って移動した軌跡=流跡線(非定常流では流線と違う)。
出典
Ⅲ-35 空気中を飛ぶ球に働く抗力
解答

解きます。
与えられたものと式
- 直径
- 速度
- 空気密度
- 抗力係数
- 投影面積(球の正面):
- 抗力の定義:
計算
答え
④ 0.34 N
出典