令和3年度 技術士第一次試験 専門科目(機械) 全35問解説

技術士第一次試験の専門科目(機械部門)は毎年35問出題されます。このページでは令和3年度に出題された35問全問を、材料力学・機械力学制御・熱工学・流体工学の4分野に分けて1ページにまとめて解説しています。個別の問題番号で検索して来られた場合は、目次または該当する見出しへ直接ジャンプしてください。答え合わせだけでなく、「なぜその式・考え方を使うのか」という道筋を重視しています。

目次

材料力学

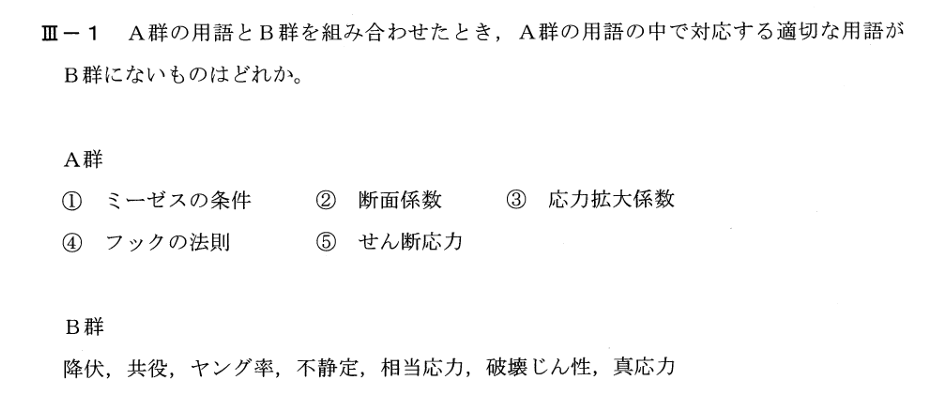
Ⅲ-1 ミーゼスの条件 断面係数

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


答え:② 断面係数
A群の各用語に対して、B群で“対応して語れる(密接に結びつく)”用語を見ます。

  • ① ミーゼスの条件 ↔ 相当応力(von Mises 条件は相当応力で降伏を判定)
  • ③ 応力拡大係数 ↔ 破壊じん性(KK と KICK_{IC} の関係)
  • ④ フックの法則 ↔ ヤング率(比例定数 EE)
  • ⑤ せん断応力 ↔ 真応力…は厳密な対応語ではないですが、B群の中では“応力の種類”として最も近い概念があり、少なくとも関連付けは可能

一方で

  • ② 断面係数(section modulus)は、B群のどの語とも対にならず(材料定数でも応力でもなく、断面形状に固有の幾何学量)、対応する適切語が B群に存在しません。

したがって不適切(対応するものがない)のは ② です。
[解答]②

Ⅲ-2 中間部に軸荷重を受ける丸棒

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


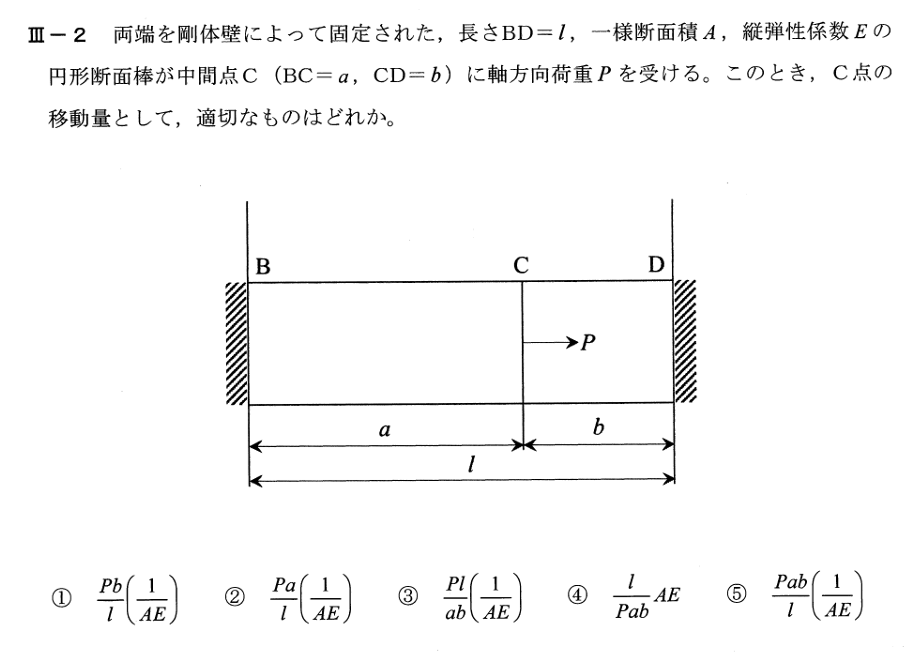
ε1=P1AE,ε2=P2AE\quad \varepsilon_1 = \frac{P_1}{AE}, \quad \varepsilon_2 = \frac{P_2}{AE}
棒の両端は拘束されているから,2つの棒に生じる伸びの和は0となる。
λ1+λ2=0,\thereforeP1aAE+P2bAE=0\lambda_1 + \lambda_2= 0, \quad \therefore \frac{P_1 a}{AE} + \frac{P_2 b}{AE} = 0
軸力と外力の間には
P=P1–P2P = P_1 – P_2
の関係が成り立つので、
P1=blP,P2=–alPP_1 = \frac{ b}{ l} P, \quad P_2 = -\frac{a}{l} P
荷重Pの作用点における変位λは
λ=λ1=Pabl(1AE)\lambda = \lambda_1 = \frac{P a b}{l}(\frac{1}{AE})
[解答]⑤

出典

Ⅲ-3 荷重を受ける静定トラス

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


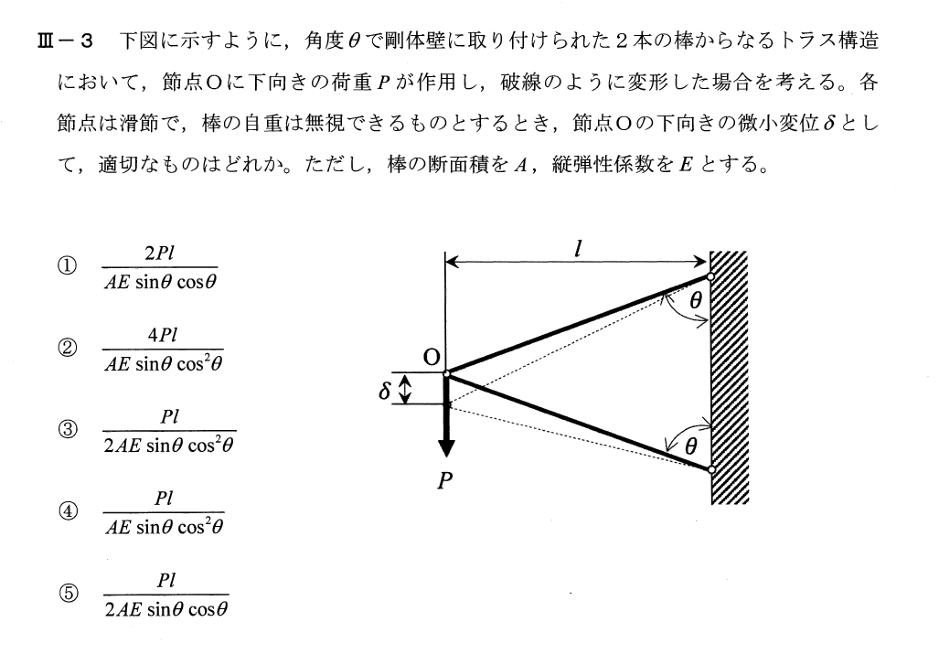
水平方向と鉛直方向に対して力のつりあいを考えると,
P\rmOAsinθ+P\rmOBsinθ=0P_{\rm OA}sinθ + P_{\rm OB}sinθ = 0
P\rmOAcosθ–P\rmOBcosθ–P=0P_{\rm OA}cosθ – P_{\rm OB}cosθ -P = 0
より、
P\rmOA=–P\rmOB=P2cosθP_{\rm OA} = -P_{\rm OB} = \frac{P}{2cosθ}
よって部材OA,部材OBの伸びはそれぞれ
λ\rmOA=ε\rmOAlsinθ=P\rmOAlEAsinθ=Pl2EAcosθsinθ\lambda_{\rm OA} = \varepsilon_{\rm OA} \frac{l}{sinθ} = \frac{P_{\rm OA} l}{E Asinθ} = \frac{Pl}{2E Acosθsinθ}
λ\rmOB=ε\rmOBlsinθ=P\rmOBlEAsinθ=–Pl2EAcosθsinθ\lambda_{\rm OB} = \varepsilon_{\rm OB} \frac{l}{sinθ} = \frac{P_{\rm OB} l}{E Asinθ} = -\frac{Pl}{2E Acosθsinθ}
微小変化した範囲の三角に着目して、λ = δ cos θ.
Pl2EAcosθsinθ=δcosθ\frac{Pl}{2E Acosθsinθ} = δ cos θ
⇔δ=Pl2AEsinθcos2θδ =\frac{Pl}{2AEsinθcos^2θ}
[解答]③

出典

Ⅲ-4 片持ち梁に発生する曲げモーメント

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


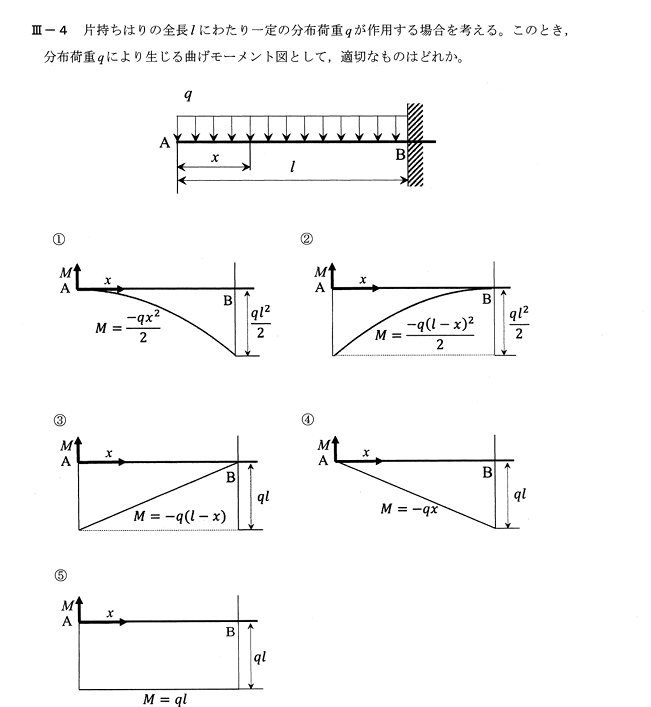
分布荷重によって発生する曲げモーメントは
Mx= –q×x×x2=qx22Mx = -q×x×\frac{x}{ 2 }=\frac{qx^2}{ 2 }
となる。
 
最大曲げモーメントは、 固定端で発生することを考慮すると
[解答]①

Ⅲ-5 片持ち梁のたわみ

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


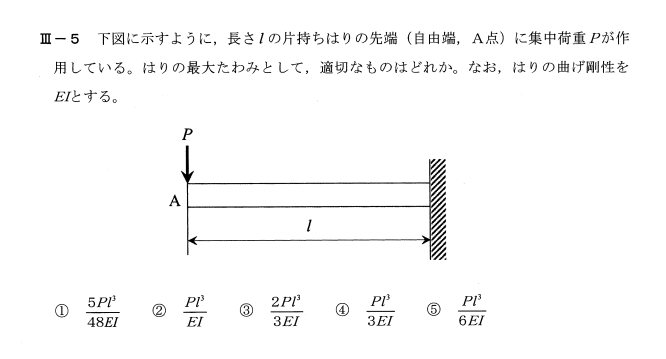
荷重Pがかかる梁のたわみは
d2ydx2=–M(x)EI=–P(l–x)EI\frac{ d^{2}y }{ dx^2 } = -\frac{ M(x) }{ EI }= -\frac{ P(l-x) }{ EI }
となる。
上式を積分して、
dydx=–PEI(lx+x22)+C1\frac{ dy }{ dx } = -\frac{ P}{ EI }(lx+\frac{ x^2}{ 2 }) + C_1
さらに積分して
y=–PEI(lx22+x36)+C1x+C2y = -\frac{ P}{ EI }(\frac{ lx^2}{ 2 }+\frac{ x^3}{ 6 }) + C_{1}x + C_2
ここで梁の境界条件
x=0のとき、y=0
x=0のとき、dydx=0\frac{ dy }{ dx } = 0
より、C1=0、C2= 0C_1 = 0、C_2 = 0
よって、
y=–PEI(lx22+x36)y = -\frac{ P}{ EI }(\frac{ lx^2}{ 2 }+\frac{ x^3}{ 6 })
x=lのときにたわみが最大となるので、代入して整理すると
y=Pl33EIy = \frac{ Pl^3}{ 3EI }
 
[解答] ③

出典

Ⅲ-6 モーメントによるひずみエネルギー

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


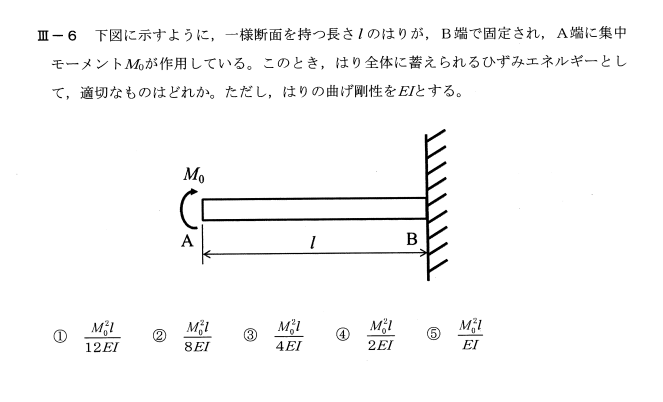
はり全体に蓄えられるひずみエネルギーは
U=∫U^dx=∫0lM(x)22EIdxU = \int \hat{U} dx = \int_0^l \frac{M(x)^2}{2 E I} dx
U=∫0lM022EIdxU = \int_0^l \frac{M_0^2}{2 E I} dx
U=M02l2EIdxU = \frac{M_0^2l}{2 E I} dx
[解答]④

Ⅲ-7 ねじりモーメントによる中空丸棒と中軸丸棒のせん断応力

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


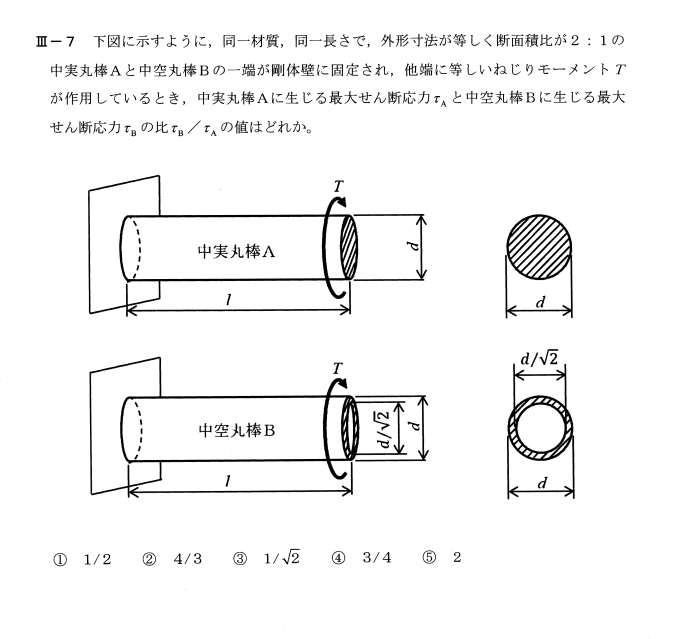
τ\rmmax=|τ(D/2)|=D2G|θ|=D|T|2Ip=|T|Zp\tau_{\rm max} = | \tau (D/2) | = \frac{D}{2} G | \theta| = \frac{D |T|}{2 I_p}=\frac{|T|}{Z_p}
それぞれの材料の極断面係数Zを求める
ZpA=πd316Z_{pA} = \frac{\pi d^3}{16}
ZpB=π(d4–d42)16dZ_{pB} = \frac{\pi (d^4-\frac{d^4}{\sqrt{2}})}{16d}
せん断応力の比は
πd316π(d4–d42)16d=4/3\frac{\frac{\pi d^3}{16}}{\frac{\pi (d^4-\frac{d^4}{\sqrt{2}})}{16d}}=4/3
[解答]②

出典

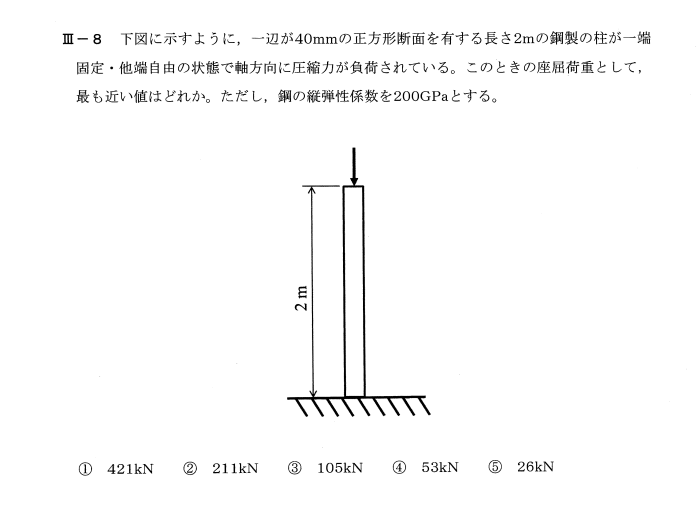
Ⅲ-8 固定ー自由端の座屈荷重の算出

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


オイラーの式は
Pc=nπ2EIl2\displaystyle P_c = n\frac{\pi^2 EI}{ l^2}
と表せ、柱の境界条件が固定・自由端であるため、nは0.25となる。
また、断面二次モーメント
I=bh312I= \frac{bh^3}{ 12}
を代入して整理すると
Pc=π2×200×109×(40×10–3)4124×22=26.3[kN]\displaystyle P_c = \frac{\pi^2 ×200×10^9× \frac{(40×10^{-3})^4}{ 12}}{ 4 ×2^2}=26.3[kN]
[解答]⑤

出典

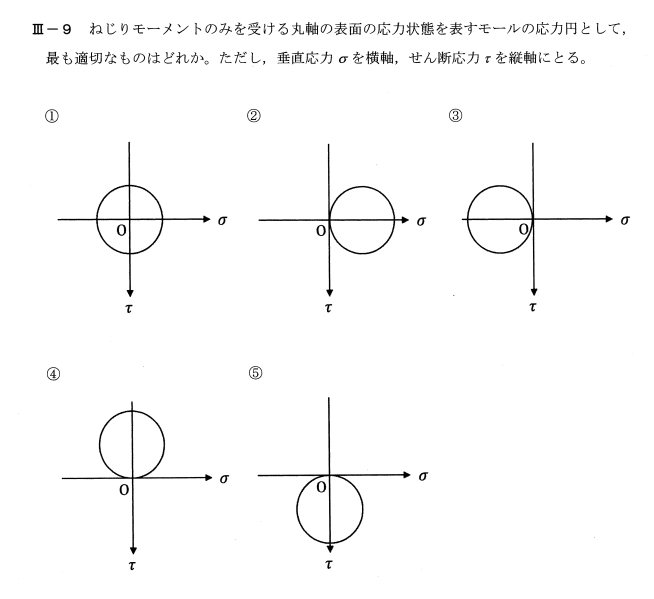
Ⅲ-9 モールの応力円

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


モールの応力円は下記式となる。
(σx’–σx+σy2)2+τ2x’y’= 14(σx–σy)2++τ2xy(σ_x^{ ’ }-\frac{σ_x+σ_y}{ 2 })^{ 2 }+τ^{ 2 }_{x^{ ’ }y^{ ’ }}=\frac{ 1 }{ 4 }(σ_x-σ_y)^{2}++τ^{ 2 }_{xy}
ねじりの場合、せん断応力のみが作用する事(σ成分が0)を考慮すると、原点を中心とした円となる。

[解答]①

出典
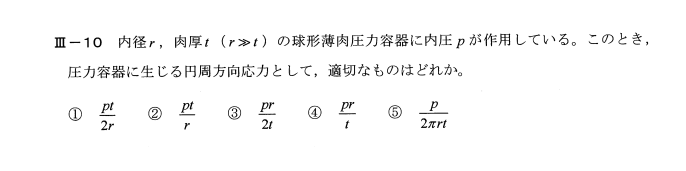
Ⅲ-10 球形薄肉容器に作用する応力

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


技術士会より、「 問題10については、問題文に誤った設定表現があり、選択肢の中に正答が存在しなかったため、当該問題を選択した受験者全員に得点を与える。」 とあるため省略。
 
[解答]

機械力学・制御

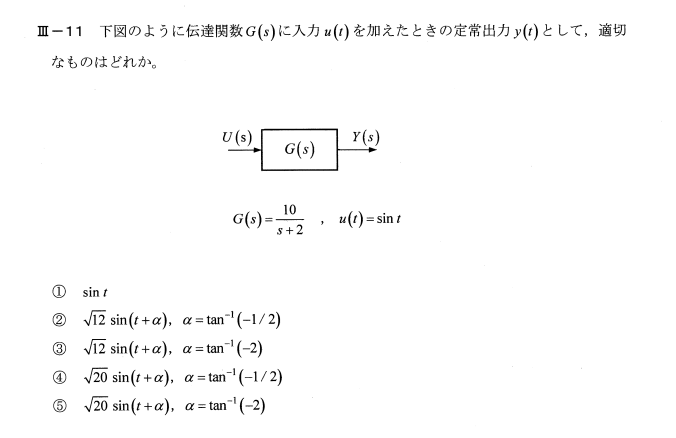
Ⅲ-11 ラプラス変換と伝達関数

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


u(t)u(t)をラプラス変換してU(s)U(s)を求める
L[sint]=1s2+12L[ sint] = \frac{1}{s^2 + 1^2}
設問図の入出力の関数より
Y(s)=U(s)G(s)=1s2+12・10s+2=as+bs2+12+cs+2=–2s+4s2+12+2s+2Y(s)=U(s)G(s)=\frac{1}{s^2 + 1^2}・\frac{10}{s + 2}=\frac{as+b}{s^2 + 1^2}+\frac{c}{s + 2}=\frac{-2s+4}{s^2 + 1^2}+\frac{2}{s + 2}
逆ラプラス変換して
y(t)=L–1[Y(s)]=–2cost+4sint+2e–2ty(t)=L^{-1}[ Y(s)] = -2cost + 4sint +2e^{-2t}
ここで定常出力(t→∞)では2e–2t→02e^{-2t}→0となることと三角関数の公式を用いて
y(t)=20sin(t+tan–1(–1/2))y(t)=\sqrt{20}sin(t+tan^{-1}(-1/2))
[解答]④

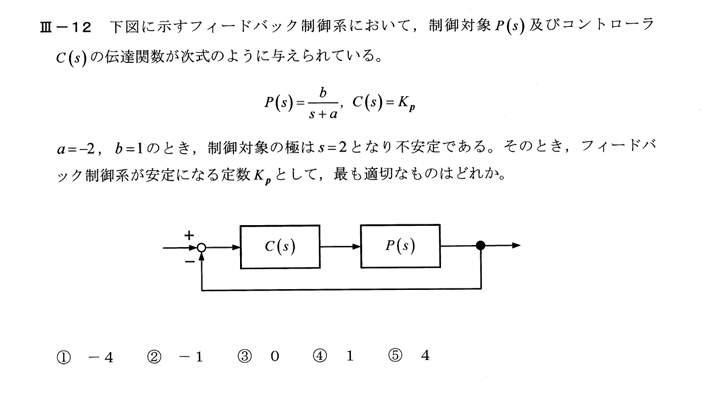
Ⅲ-12 フルビッツの安定法

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


図より、伝達関数は
C(s)P(s)1+C(s)P(s)=Kps–21+Kps–2=Kps–2+Kp\frac{C(s)P(s)}{ 1+C(s)P(s) } =\frac{\frac{K_p}{ s-2 }}{ 1+\frac{K_p}{ s-2 } } =\frac{K_p}{ s-2+K_p }
となる。この系が安定となるためには、フルビッツの方法を適用して
Kp>0K_p>0、Kp–2>0K_p-2>0であるため
[解答]⑤

出典

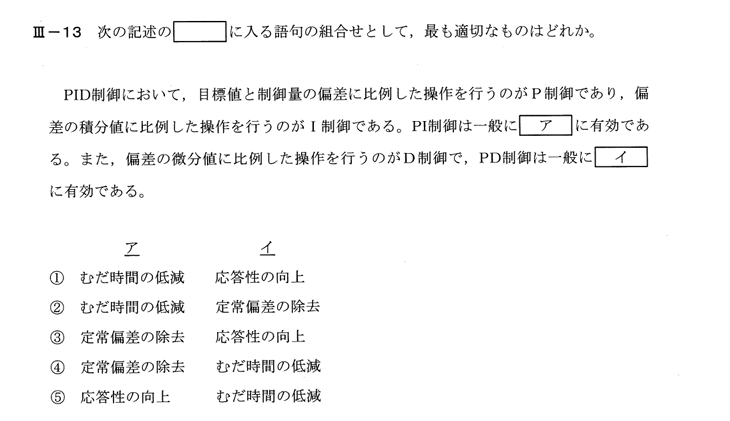
Ⅲ-13 PID制御の特徴

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


[解答]③

  • PI制御
    伝達関数 KP+KI/sK_P + K_I/s。s=0s=0(定常)でゲインが無限大(積分の極)になるため、目標値に対する定常偏差が 0 になる(タイプ数が1つ増える)。したがって 「定常偏差の除去」 に有効。
  • PD制御
    伝達関数 KP+KDsK_P + K_D s。微分項は位相進み(リード)を与え、位相余裕・減衰比が増えて立上りが速く、オーバーシュートが抑えられる。すなわち 「応答性の向上」 に有効。
    ※PDは定常ゲインを増やさないので、定常偏差の除去はできない(Pと同程度)。
  • PIで応答性の向上:Iを強くすると遅れが増え、むしろ応答は鈍りがち(オーバーシュートや振動化の原因)。
  • PDで定常偏差の除去:微分は ss に比例するため低周波(定常)では効かず、定常偏差は消えない。
  • むだ時間の低減:コントローラ単体では“むだ時間そのもの”は削れません(影響を軽減して応答を良くすることはあるが、直接の目的語としては不適切)。

以上より、ア=定常偏差の除去、イ=応答性の向上 が最も適切です。

出典

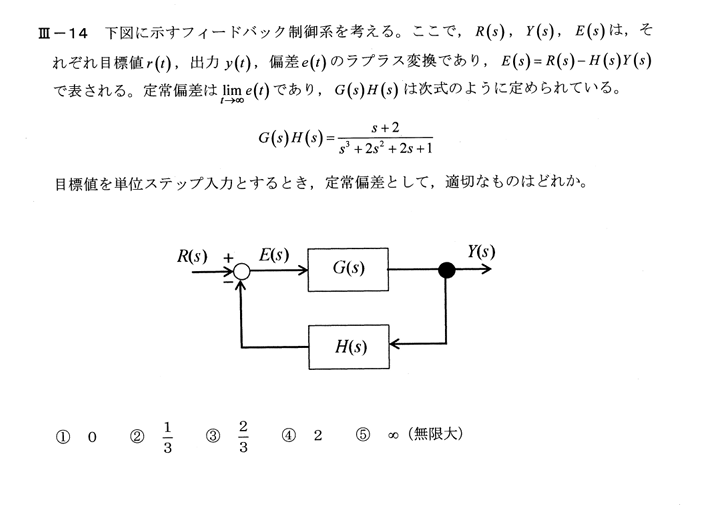
Ⅲ-14 最終値の定理を用いてフィードバック制御系の定常偏差を求める

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


E(s)=R(s)–H(s)Y(s)=R(s)–H(s)E(s)G(s)E(s)=R(s)-H(s)Y(s)=R(s)-H(s)E(s)G(s)
式を変形して、R(s)=1sR(s)=\frac{1}{s}を代入すると
⇔E(s)=R(s)G(s)H(s)+1=1ss+2s3+2s2+2s+1+1⇔E(s)=\frac{R(s)}{G(s)H(s)+1}=\frac{\frac{1}{s}}{\frac{s+2}{s^3+2s^2+2s+1}+1}
最終値の定理を用いて、
limt→∞e(t)=lims→0s・E(s)=lims→0s・1ss+2s3+2s2+2s+1+1=1/3\displaystyle \lim_{ t \to \infty }e(t)=\displaystyle \lim_{ s \to 0 }s・E(s)=\displaystyle \lim_{ s \to 0 }s・\frac{\frac{1}{s}}{\frac{s+2}{s^3+2s^2+2s+1}+1}=1/3
[解答]②

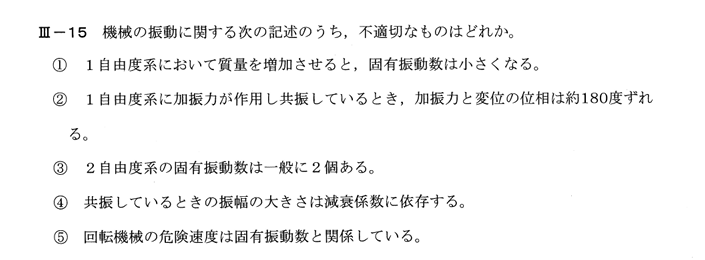
Ⅲ-15 機械の振動の特徴

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


[解答]②

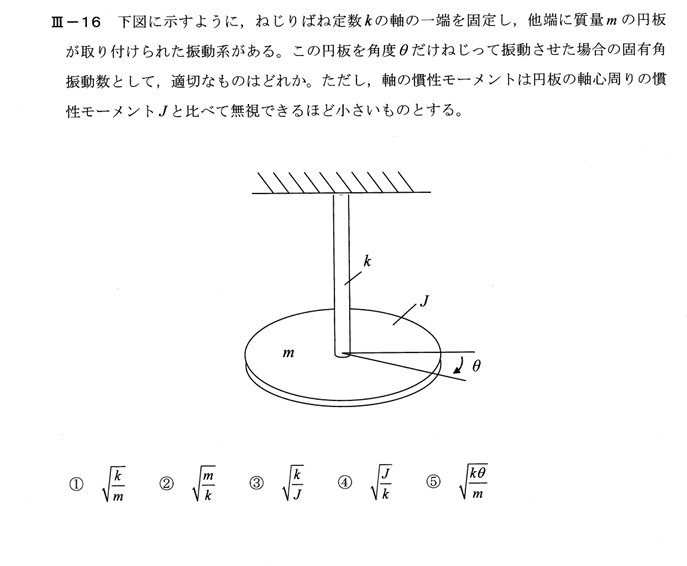
Ⅲ-16 ねじり振動系の固有角振動数

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


[解答]③

  • ねじりばね:軸ねじれ角 θ\theta に比例して復元トルク
    τ=–kθ[k:\ N m/rad]\tau = -k \theta \qquad[k:\ \mathrm{N m/rad}]
  • 運動方程式(回転のニュートンの式)
    Jθ¨=∑τ=–kθ⇒Jθ¨+kθ=0J \ddot{\theta}=\sum\tau = -k \theta \quad\Rightarrow\quad J \ddot{\theta}+k \theta=0
    (軸自身の慣性は無視 ⇒ 慣性モーメントは円板の JJ のみ)
  • したがって固有角振動数
    ω=kJ\boxed{\omega=\sqrt{\frac{k}{J}}}

T=12Jθ˙2,U=12kθ2T=\frac12 J\dot{\theta}^2,\quad U=\frac12 k\theta^2
→ Jθ¨+kθ=0J\ddot{\theta}+k\theta=0 → ω=k/J\omega=\sqrt{k/J}。
※円板半径を RR とすると J=12mR2J=\tfrac12 mR^2(参考)。

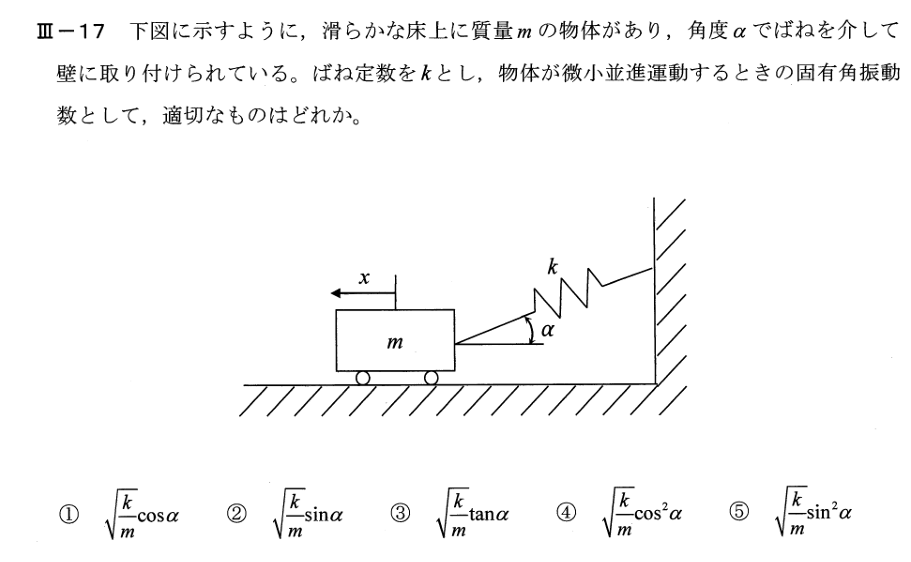
Ⅲ-17 斜面上の質量バネシステムに関する物理の問題

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


答え:① ω=kmcosα\displaystyle \omega=\sqrt{\frac{k}{m}}\cos\alpha(厳密には |cosα||\cos\alpha|。)

考え方(水平微小振動)
  • ばね定数:kk(ばね軸方向のフックの法則)
  • ばねは水平方向に対して角度 α\alpha
  • 小さな水平変位を xx とする(左向きを正)
1) ばねの伸び

質点が水平に xx だけ動くと、ばね軸方向の伸びは
Δ\ell=xcosα\Delta \ell = x\cos\alpha
(変位ベクトルのばね方向成分)

2) ばね力の水平成分

ばね力の大きさ:kΔ\ell=kxcosαk \Delta \ell = k x\cos\alpha(ばね軸向き)
その水平成分はさらに cosα\cos\alpha を掛けて
Fx=kxcosα⋅cosα=kcos2α;xF_x = k x\cos\alpha\cdot \cos\alpha = k \cos^2\alpha ; x
向きは変位と逆(復元力)。

3) 運動方程式 → 固有角振動数

mx¨+kcos2α;x=0⇒ω=kcos2αm=km;|cosα|m\ddot x + k\cos^2\alpha ; x = 0 \quad\Rightarrow\quad \omega=\sqrt{\frac{k\cos^2\alpha}{m}} =\sqrt{\frac{k}{m}};|\cos\alpha|
通常は α\in[0π/2]\alpha\in[0 \pi/2] を想定するので cosα\ge0\cos\alpha\ge0、選択肢では ①。

チェック
  • α=0°\alpha=0^\circ(水平ばね)→ ω=k/m\omega=\sqrt{k/m}(一致)
  • α=90°\alpha=90^\circ(鉛直ばね)→ ω=0\omega=0(水平復元力なし)

したがって適切なのは ① です。

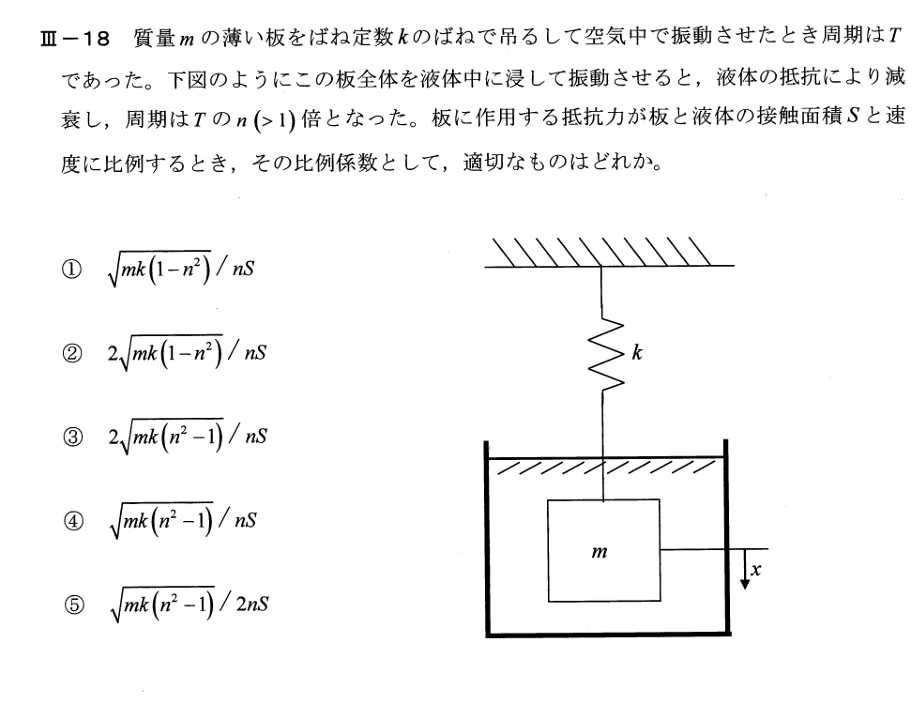
Ⅲ-18 減衰1自由度系の運動方程式

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


設問の系を空気中で振動させた場合の運動方程式は
mx¨+kx=0m\ddot{ x } +kx= 0
固有角振動数と周期は
ω=kmω = \sqrt{\frac{ k }{m}}
T=2πω=2πmkT = \frac{ 2π }{ω}=2π\sqrt{\frac{ m }{k}}
となる。
液体中での運動方程式は
mx¨+cx˙+kx=0m\ddot{ x } +c\dot{ x }+kx= 0
抵抗力はSと速度に比例するので、
mx¨+c‘Sx˙+kx=0m\ddot{ x } +c’S\dot{ x }+kx= 0
固有角振動数と周期は
ω=4mk–(c‘S)22mω = \frac{\sqrt{4mk-(c’S)^2}}{2m}
T=2πω=4mπ4mk–(c‘S)2T = \frac{ 2π }{ω}=\frac{4mπ}{\sqrt{4mk-(c’S)^2}}
題意より周期は空気中のn倍なので、
2πnmk=4mπ4mk–(c‘S)22πn\sqrt{\frac{ m }{k}} =\frac{4mπ}{\sqrt{4mk-(c’S)^2}}
c‘=2mk(n2–1)nSc’ =\frac{2\sqrt{mk(n^2-1)}}{nS}
[解答]③

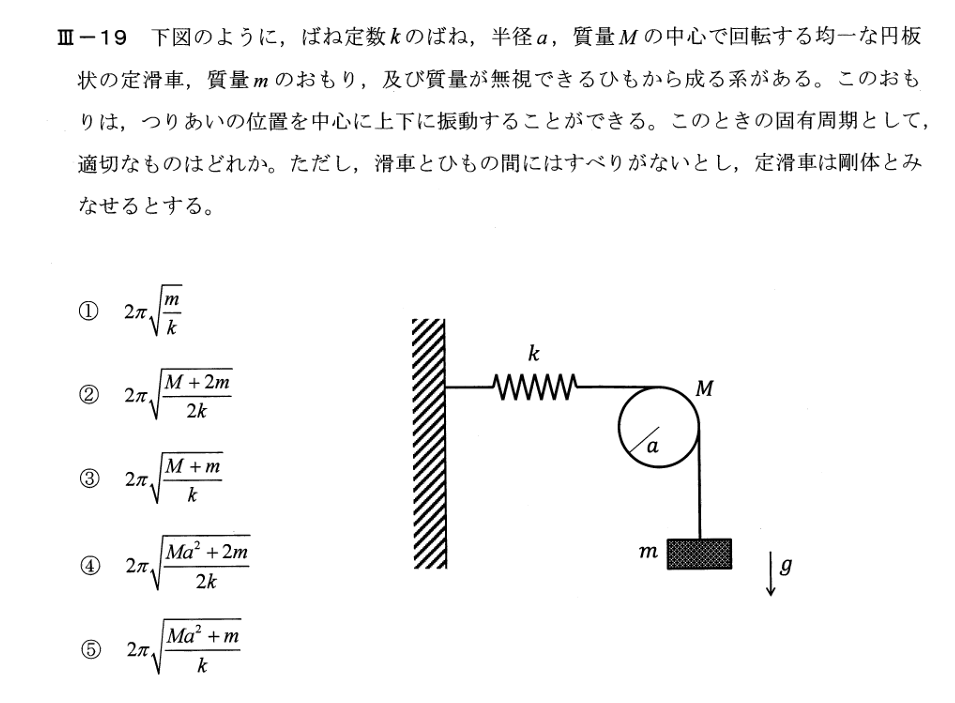
Ⅲ-19 ばねと定滑車とおもりからなる系の固有周期

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


ひもの張力をFとするとおもりの運動方程式は
md2xdt2=mg–Fm\frac{d^2x}{dt^2} = mg – F
定滑車の回転に関する運動方程式は回転角をθ慣性モーメントをIとすると
Id2θdt2=(F–kx)a=Fa–kaxI\frac{d^2θ}{dt^2} = (F – kx)a = Fa – kax
F= Iad2θdt2+kxF = \frac{I}{a}\frac{d^2θ}{dt^2} + kx
md2xdt2=mg–Iad2θdt2 –kxm\frac{d^2x}{dt^2} = mg – \frac{I}{a}\frac{d^2θ}{dt^2} – kx

x=aθx = aθ より

md2xdt2=mg–Ia2d2xdt2 –kxm\frac{d^2x}{dt^2} = mg – \frac{I}{a^2}\frac{d^2x}{dt^2} – kx
(m+Ia2)d2xdt2+kx=mg(m + \frac{I}{a^2})\frac{d^2x}{dt^2} + kx = mg

I=12Ma2I = \frac{1}{2}Ma^2より

(m+12M)d2xdt2+kx=mg(m + \frac{1}{2}M)\frac{d^2x}{dt^2} + kx = mg
ωn=km+12M=2k2m+Mω_n = \sqrt{\frac{k}{m + \frac{1}{2}M}} = \sqrt{\frac{2k}{2m + M}}
ωn=2πf=2πTω_n = 2πf = \frac{2π}{T}
T= 2πM+2m2kT = 2π\sqrt{\frac{M +2m}{2k}}
[解答]②

Ⅲ-20 ばねとダンパモデルの臨界減衰係数

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


臨界減衰係数はc= 2mkc = 2\sqrt{mk}
ばね定数はk+k= 2kk+k = 2kより
c= 22mkc = 2\sqrt{2mk}
[解答]⑤

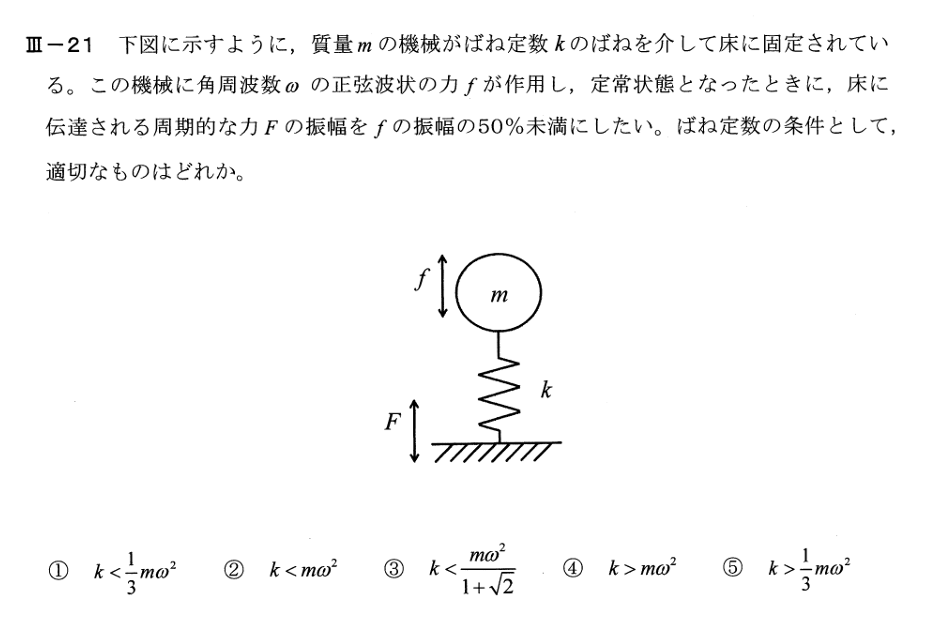
Ⅲ-21 床に伝達される機械の振幅

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


答え:① k<13mω2k<\dfrac{1}{3}m\omega^2

減衰なし・外力 f0sinωtf_0\sin\omega t の 1 自由度系
mx¨+kx=f0sinωtm\ddot x+kx=f_0\sin\omega t

定常応答の変位振幅
X=f0|k–mω2|X=\frac{f_0}{|k-m\omega^2|}

床へ伝わる力はばね力(減衰なしなので):
F=kX=kf0|k–mω2|F = kX=\frac{k f_0}{|k-m\omega^2|}

したがって伝達率(トランスミッタンス)
T\equivFf0=k|k–mω2|T \equiv \frac{F}{f_0}=\frac{k}{|k-m\omega^2|}

「床に伝わる力の振幅を ff の 50% 未満」
⇒\ T<0.5\Rightarrow\ T<0.5.
場合分けして不等式を解く:

  • k\gemω2k\ge m\omega^2 のとき
    T=kk–mω2\ge1T=\dfrac{k}{k-m\omega^2}\ge 1 で条件を満たせない。
  • k<mω2k<m\omega^2 のとき
    [T=\dfrac{k}{m\omega^2-k}<\dfrac12 \Rightarrow 2k<m\omega^2-k
    \Rightarrow 3k<m\omega^2].

よって
k&lt;13mω2,\boxed{ k&lt;\dfrac{1}{3}m\omega^2,}
が必要条件。
[解答]①

出典

Ⅲ-22 2自由度振動系の運動

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


運動方程式は
md2x1dt2=–kx–k(x1–x2)m\frac{ d^2x_1 }{dt^2} = -kx – k(x_1 – x_2 )
md2x2dt2= –k(x2–x1)–kx2m\frac{ d^2x_2 }{dt^2} = -k(x_2 – x_1) -kx_2
と書ける。
ここで、
x1=X1cosωtx1=X1cosωt
x2=X2cosωtx2=X2cosωt
と仮定しこれを満たす、振動数方程式を導出すると
2k–mω2amp;–k–kamp;2k–mω2=0\begin{vmatrix} 2k-mω^2 &amp; -k \\ -k &amp; 2k -mω^2 \end{vmatrix}=0
(k–mω2)(3k–mω2)=0(k-mω^2)(3k-mω^2)=0
ω=km,ω=3kmω=\sqrt{\frac{k}{m}},ω=\sqrt{\frac{3k}{m}}
[解答]②

出典

熱工学

Ⅲ-23 逆カルノーサイクルでの最小電力

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


Wmin=Q(1–T0TH)=2800×(1–2.0+273.1523.0+273.15)≒200W_{\min}=Q(1-\frac{ T_0 }{T_H}) = 2800×(1-\frac{ 2.0+273.15 }{23.0+273.15})≒200
[解答]③

出典

Ⅲ-24 湿り水蒸気の乾き度

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


x=16002706–505≒0.73x=\frac{1600}{2706-505}≒0.73
[解答]④

Ⅲ-25 平板の両面が流体と接している時の熱通過率

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


K= 11h1+dk+1h2K= \frac{ 1 }{ \frac{ 1 }{h_1}+\frac{ d }{k}+\frac{ 1 }{h_2}}
設題より、
K= 11h1=h1K= \frac{ 1 }{ \frac{ 1 }{h_1}}=h_1
となる。
[解答]⑤

Ⅲ-26 熱力学におけるエントロピー変化

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


(ア) エントロピーは気体が保有するエネルギーのことである。
これは誤りです。エントロピーはエネルギーではなく、系の無秩序さや乱雑さを定量的に表す物理量です。エネルギーと直接同一視することはできません。
(イ) エントロピーは必ず増大する。
これは、閉じた系におけるエントロピーに関する第二法則の簡略化された表現です。厳密には、孤立系において全体のエントロピーは増大する、または最大限に達した定常状態になると表現されます。しかし、部分系や非孤立系ではエントロピーが減少することもあり得ます。
(ウ) 断熱された容器内の液体をスクリューで攪拌したとき、液体のエントロピーは増大する。
これは正しいです。攪拌によってシステムに仕事が行われ、エネルギーが無秩序な形(熱)でシステムに加わるため、エントロピーが増大します。
(エ) 断熱された流路を流体が流れて抵抗により圧力が減少した。このとき流路は断熱されているので流体のエントロピーは変化しない。
これは誤りです。流体が抵抗により圧力が減少する過程は不可逆過程であり、この過程でエントロピーが増大します。
(才) 断熱された容器内に置かれた高温の物体から低温の物体へ熱が伝わるとき、容器内のエントロピーは増大する。
これは正しいです。熱が高温から低温へ移動する過程はエントロピーを増加させます。
選択肢から正しい組合せは (ウ) と (才)、つまり⑤ウ,才 が適切な答えとなります。
[解答]⑤

Ⅲ-27 水の加熱と平衡温度の関係

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


熱伝達の基本式に代入して熱伝達率 hh を求めます。
Q=hAΔTQ = hAΔT
140=h×(π×0.0015)×25140 = h \times (\pi \times 0.0015) \times 25
h≒1.2×10³h ≒ 1.2×10^3
 
[解答]②

Ⅲ-28 熱伝達に関する無次元数

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


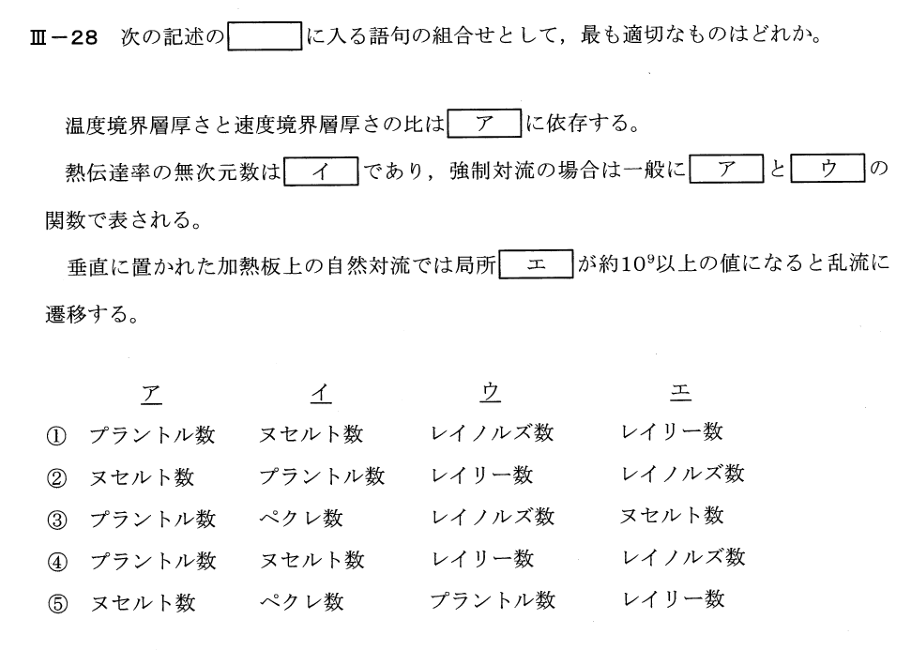
### プラントル数 PrPr
プラントル数は、流体の運動粘性係数と熱拡散率の比です。流体の運動学的な挙動と熱的な挙動の比較を可能にします。
Pr=να=運動粘性係数熱拡散率\text{Pr} = \frac{\nu}{\alpha} = \frac{\text{運動粘性係数}}{\text{熱拡散率}}
ここで、ν\nu は運動粘性係数、α\alpha は熱拡散率です。
### ヌセルト数 NuNu
ヌセルト数は、熱伝達の無次元表現で、実際の熱伝達率と熱伝導による熱伝達率の比を示します。
Nu=hLk\text{Nu} = \frac{hL}{k}
ここで、hh は熱伝達係数、LL は代表的な長さ(例えば特性長さ)、kk は熱伝導率です。
### レイノルズ数 ReRe
レイノルズ数は、流体の慣性力と粘性力の比を示し、流れが層流か乱流かを判断するのに使用されます。
Re=ρvLμ=vLν\text{Re} = \frac{\rho v L}{\mu} = \frac{vL}{\nu}
ここで、ρ\rho は流体の密度、vv は流速、LL は特性長さ、μ\mu は粘性係数、ν\nu は動粘性係数です。
### レイリー数 RaRa
レイリー数は、自然対流の状況で用いられ、流体の浮力による対流と粘性および熱拡散による対抗作用の比を示します。
Ra=Gr⋅Pr\text{Ra} = \text{Gr} \cdot \text{Pr}
Gr=gβ(Ts–T∞)L3ν2\text{Gr} = \frac{g \beta (T_s – T_\infty) L^3}{\nu^2}
ここで、Gr\text{Gr} はグラスホフ数、gg は重力加速度、β\beta は体積膨張係数、TsT_s は表面温度、T∞T_\infty は無限遠の温度、LL は特性長さです。
[解答]①

流体工学

Ⅲ-29 固定された2次元物体周りの流体流れにおける抗力の計算

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


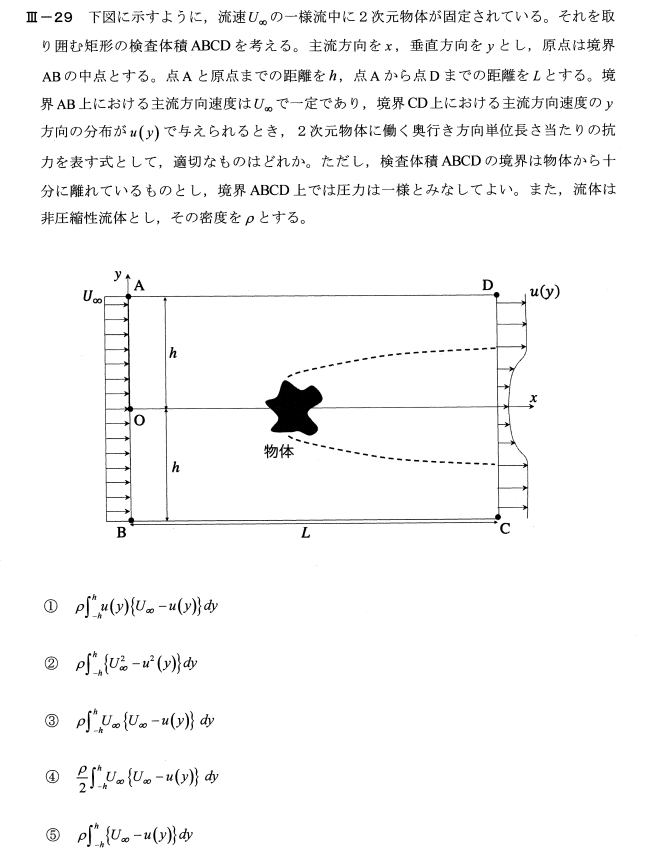
この問題は**運動量欠損法(momentum deficit method)**を使って,2次元物体に働く抗力 per unit span を求める典型問題です。


■ 物理状況
  • 一様流 U∞U_\infty が物体に当たる
  • 物体下流(CD)では速度が (u(y)u(y)) に変化
  • 図の長方形 ABCD をガウスのコントロールボリュームとする
  • 圧力は AB, CD で同じ(よって圧力抗力はなし)
  • 抗力は運動量欠損によって求める

■ 抗力の考え方

物体が流体に及ぼす抗力 = 流体が物体に及ぼす力(反作用)

抗力 = 流体の運動量の減少量

流体の運動量流束(1長さあたり)は
ρu2(y)\rho u^2(y)
しかし,下流の運動量欠損を考えるための表現は
ρu(y)[U∞–u(y)]\rho u(y)[U_\infty – u(y)]
これが,流れ1本あたりの欠損分です。
物体がなければ下流は全部 U∞U_\infty。
なので,欠損流束を y=–h∼hy=-h \sim h で積分すると抗力:
D‘=ρ∫–hhu(y)(U∞–u(y))dyD’ = \rho \int_{-h}^{h} u(y)\left(U_\infty – u(y) \right) dy


■ 選択肢の確認

選択肢を見比べると,これと一致するのは

✅ ①

ρ∫–hhu(y)(U∞–u(y))dy\rho \int_{-h}^{h} u(y)\left(U_\infty – u(y)\right) dy

✅正解:①

[解答]①

出典

Ⅲ-30 領域内の循環

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


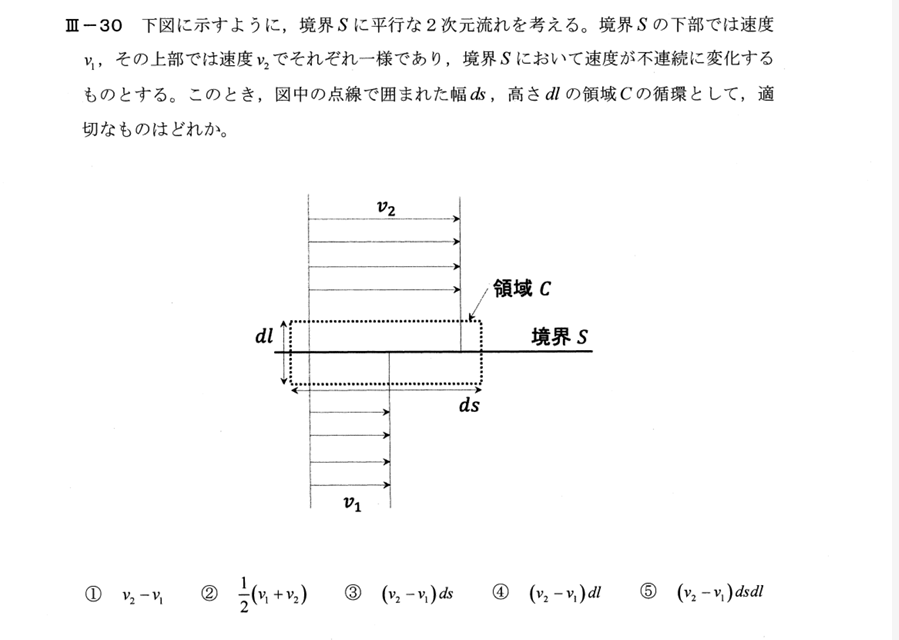
求めるのは領域 CC の循環
Γ=∮∂Cv⋅dl\Gamma=\oint_{\partial C}\mathbf{v}\cdot d\mathbf{l}
です。

  • 流れは境界 SS の上下で一様:下側で v1v_1,上側で v2v_2。いずれも水平方向。
  • 積分経路は図の細長い長方形(幅 dsds,高さ dldl)の外周。

外周の4辺での寄与を考えると:

  1. 上辺(長さ dsds)は上流域にあり、v=v2\mathbf{v}=v_2 が進行方向と同向
    → 寄与 =v2ds= v_2 ds。
  2. 下辺(長さ dsds)は下流域にあり、v=v1\mathbf{v}=v_1 は上辺と同じ向きだが、線素の向きは周回方向と逆向き
    → 寄与 =–v1ds= – v_1 ds。
  3. 左右の辺は鉛直で、速度は水平方向なので
    v⋅dl=0\mathbf{v}\cdot d\mathbf{l}=0 で寄与なし。

よって循環は
Γ=v2ds–v1ds=(v2–v1)ds.\Gamma = v_2 ds – v_1 ds = (v_2 – v_1) ds .
したがって適切なのは ③ (v2–v1)ds(v_2 – v_1)ds です。
[解答]③

出典

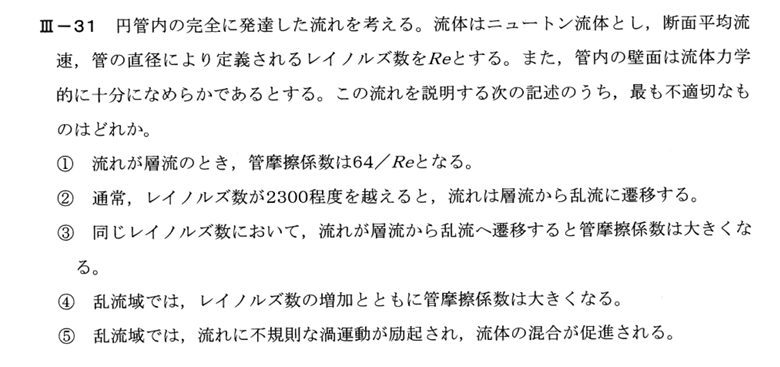
Ⅲ-31 円管内の発達した流れ

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


① 層流の場合、管摩擦係数(ff)はレイノルズ数(Re)に反比例して 64/Re64/\text{Re} となるのは正しいです。これはハーゲン-ポアズイユ流れにおける公式な関係です。
 
② レイノルズ数が2300程度を超えると、流れは通常層流から乱流へ遷移するというのは一般的な規則ですが、実際には遷移はパイプの粗さや流れの乱れ、流入条件など多くの因子に依存します。しかし、この値は層流から乱流への遷移を表す指標として広く受け入れられています。
 
③ 同じレイノルズ数で流れが層流から乱流に遷移すると、管摩擦係数は通常大きくなります。乱流は層流よりも多くのエネルギーを散逸させるため、この記述は正しいです。
 
④ 乱流域では、レイノルズ数が増加するにつれて、通常、管摩擦係数は減少するか、あるいはほぼ一定となります。乱流の場合、管摩擦係数はレイノルズ数による影響をそれほど受けません。したがって、この記述は不適切です。

乱流の経験式(Blasius式:

Re=4000∼105Re = 4000\sim10^5):

f=0.3164Re−1/4f = 0.3164 Re^{-1/4} 

つまり、乱流域ではReが大きくなると摩擦係数は減少します。

⑤ 乱流域では、流れに不規則な渦運動が励起され、流体の混合が促進されるのは正しいです。乱流は流体粒子の交換を促進し、温度や濃度などのスカラー量の混合を促進します。
 
不適切な記述は④です。乱流における管摩擦係数はレイノルズ数が増加するとともに必ずしも大きくなるわけではありません。実際には、乱流における管摩擦係数はレイノルズ数が増加しても一定に近づくか減少する傾向があります。この理由は、高いレイノルズ数においては、流れの乱れが増えることにより、相対的な摩擦効果が減少するからです。
[解答]④

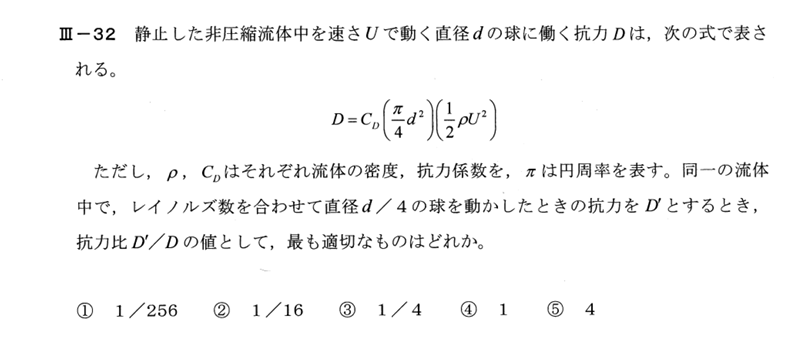
Ⅲ-32 流体中を動く球に働く抗力

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


求める比は (D’/D)。
球の抗力は
D=CD(π4d2)(12ρU2)D=C_D \left(\frac{\pi}{4}d^2\right)\left(\frac12 \rho U^2\right)
同一流体中で レイノルズ数を合わせる ので
Re=ρUdμ=一定⇒U‘d‘=UdRe=\frac{\rho Ud}{\mu}=\text{一定} \quad\Rightarrow\quad U’d’ = Ud
直径を d‘=d4d’=\frac{d}{4} にすると、必要な速度は
U‘=Udd‘=4UU’=\frac{Ud}{d’}=4U
となり、同じ ReRe なので CDC_D は同一。
したがって
D‘D=CD(π4(d/4)2)(12ρ(4U)2)CD(π4d2)(12ρU2)=(d2/16)⋅16U2d2⋅U2=1\frac{D’}{D} = \frac{C_D\left(\frac{\pi}{4}(d/4)^2\right)\left(\frac12 \rho (4U)^2\right)} {C_D\left(\frac{\pi}{4}d^2\right)\left(\frac12 \rho U^2\right)} = \frac{(d^2/16)\cdot 16U^2}{d^2\cdot U^2} = 1
よって最も適切なのは ④ 1 です。
[解答]④

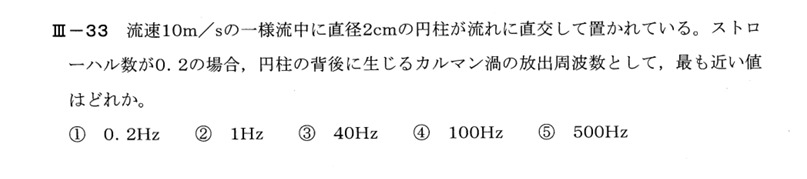
Ⅲ-33 円柱背後に生じるカルマン渦の放出周波数

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


St=fdUS_t=\frac{ fd }{U}よりカルマン渦の放出周波数は
f=StUd=0.2・102×10–2=100f=\frac{ S_tU }{d}=\frac{ 0.2・10 }{2×10^{-2}}=100
[解答]④

出典

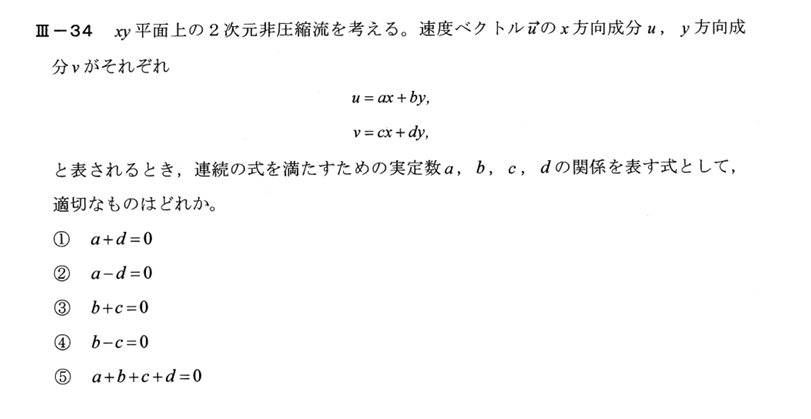
Ⅲ-34 2次元非圧縮流での連続の式

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


非圧縮性流体の連続の式より
∂u∂x+∂v∂y=0\frac{ \partial u }{ \partial x }+\frac{ \partial v }{ \partial y }=0
なので、
∂∂x(ax+by)+∂∂y(cx+dy)=0\frac{ \partial }{ \partial x }(ax+by)+\frac{ \partial }{ \partial y }(cx+dy)=0
a + d = 0
[解答]①

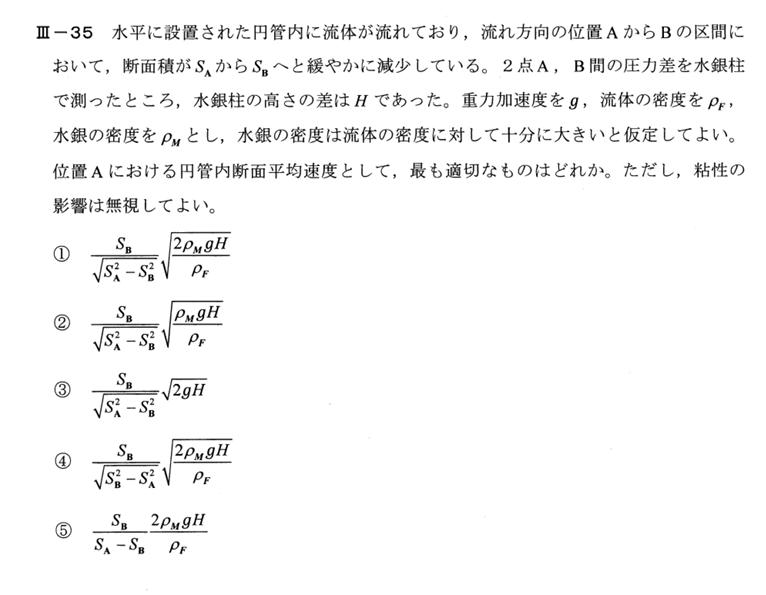
Ⅲ-35 マノメータを用いた円管内断面平均速度

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


A点とB点は同じ高さにあるため、ベルヌーイの式より
pA+12ρfvA2=pB+12ρfvB2p_A + \frac{1}{2}\rho_f v_A^2 = p_B + \frac{1}{2}\rho_f v_B^2
したがって
Δp=pA–pB=12ρf(vB2–vA2)\Delta p = p_A – p_B = \frac{1}{2}\rho_f (v_B^2 – v_A^2)
また、連続の式より
vASA=vBSB⇒vB=vASASBv_A S_A = v_B S_B \quad\Rightarrow\quad v_B = v_A \frac{S_A}{S_B}
これを代入すると
これを代入すると
Δp=12ρfvA2[(SASB)2–1]=12ρfvA2SA2–SB2SB2\Delta p = \tfrac{1}{2}\rho_f v_A^2 \left[ \left(\frac{S_A}{S_B}\right)^2 – 1 \right] = \tfrac{1}{2}\rho_f v_A^2 \frac{S_A^2 – S_B^2}{S_B^2}
したがって
vA=SBSA2–SB22Δpρfv_A = \frac{S_B}{\sqrt{S_A^2 – S_B^2}} \sqrt{\frac{2\Delta p}{\rho_f}}
圧力差は水銀マノメータで測定し、液柱差 HH より
Δp=(ρM–ρf)gH\simeqρMgH\Delta p = (\rho_M – \rho_f)gH \simeq \rho_M gH
よって
vA=SBSA2–SB22ρMgHρfv_A = \frac{S_B}{\sqrt{S_A^2 – S_B^2}} \sqrt{\frac{2\rho_M g H}{\rho_f}}
【解答】①

出典