令和2年度 技術士第一次試験 専門科目(機械) 全35問解説

技術士第一次試験の専門科目(機械部門)は毎年35問出題されます。このページでは令和2年度に出題された35問全問を、材料力学・機械力学制御・熱工学・流体工学の4分野に分けて1ページにまとめて解説しています。個別の問題番号で検索して来られた場合は、目次または該当する見出しへ直接ジャンプしてください。答え合わせだけでなく、「なぜその式・考え方を使うのか」という道筋を重視しています。

目次

材料力学

Ⅲ-1 用語問題「クリープ試験、シャルピー衝撃試験」

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


答え:② 硬さ

解説(対応関係)
  • ① 縦弾性係数 → 引張試験(応力–ひずみ線図の初期勾配)
  • ③ 延性–脆性遷移温度 → シャルピー衝撃試験(吸収エネルギーの温度依存から求める)
  • ④ 降伏点 → 引張試験(降伏の発生点)
  • ⑤ S–N線図 → 疲労試験(繰返し応力と寿命の関係)

一方、硬さはブリネル・ビッカース・ロックウェルなどの硬さ試験で評価するのが通常で、B群の選択肢(引張、疲労、クリープ、シャルピー、破壊靭性)には該当試験がありません。
したがって、B群に適切な試験がない A群の項目は②硬さです。
平成26年度技術士第一次試験問題[機械部門] 専門科目Ⅲ-1 引張試験 ビッカース試験 破壊靭性試験
平成27年度技術士第一次試験問題[機械部門] 専門科目Ⅲ-1 用語問題「応力集中係数、降伏応力、縦弾性係数」
令和3年度技術士第一次試験問題[機械部門] 専門科目Ⅲ-1 ミーゼスの条件 断面係数

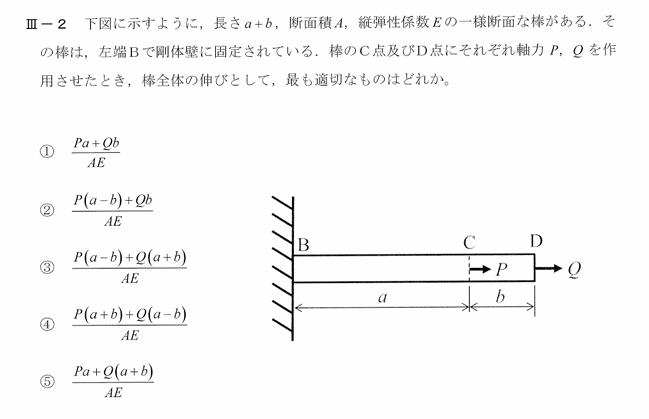
Ⅲ-2 2つの荷重を受ける部材の伸び

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


⑤ が正解です。

解き方(要点)

棒は左端Bで固定、区間 BC=aBC=a、区間 CD=bCD=b。
Cに軸力 PP、Dに軸力 QQ(右向きを正)を加える。
剛心棒の伸びは各区間の
Δ=∑N,LAE\Delta=\sum \frac{N,L}{AE}
で求まります(NN:区間の軸力)。

軸力分布
  • 区間 CD(長さ bb):切断面の右側にある外力は QQ のみ ⇒
    NCD=QN_{CD}=Q.
  • 区間 BC(長さ aa):切断面の右側に PP と QQ の2つ ⇒
    NBC=P+QN_{BC}=P+Q.
全体の伸び

Δ=NBC,aAE+NCD,bAE=(P+Q)aAE+QbAE=Pa+Q(a+b)AE.\Delta = \frac{N_{BC},a}{AE}+\frac{N_{CD},b}{AE} = \frac{(P+Q)a}{AE}+\frac{Qb}{AE} = \frac{Pa+Q(a+b)}{AE}.
したがって選択肢 ⑤ Pa+Q(a+b)AE\displaystyle \frac{Pa+Q(a+b)}{AE} です。
 
[解答]⑤

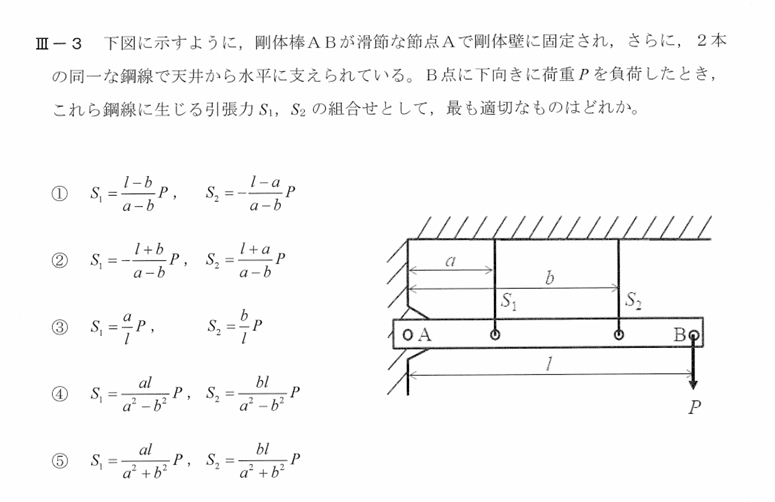
Ⅲ-3 鋼線で吊られた剛体棒の荷重に対する鋼線の張力

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


条件
  1. モーメントのつり合い(A点周り):
    Pl=S1a+S2bP l = S_1 a + S_2 b 
  2. 変位と張力の関係(変位比と張力比が比例する):
    λ1:λ2=S1:S2=a:b\lambda_1 : \lambda_2 = S_1 : S_2 = a : bよって:

    S1=abS2S_1 = \frac{a}{b} S_2 

計算

モーメントの式に
S1=abS2S_1 = \frac{a}{b} S_2
を代入すると:

Pl=abS2⋅a+S2⋅bP l = \frac{a}{b} S_2 \cdot a + S_2 \cdot b

Pl=a2bS2+bS2P l = \frac{a^2}{b} S_2 + b S_2 Pl=S2(a2b+b)P l = S_2 \left(\frac{a^2}{b} + b\right)

Pl=S2a2+b2bP l = S_2 \frac{a^2 + b^2}{b}

S2=Pl⋅ba2+b2S_2 = \frac{P l \cdot b}{a^2 + b^2}
 
S1を計算すると
S1=abS2=ab⋅Pl⋅ba2+b2S_1 = \frac{a}{b} S_2 = \frac{a}{b} \cdot \frac{P l \cdot b}{a^2 + b^2}

S1=Pl⋅aa2+b2S_1 = \frac{P l \cdot a}{a^2 + b^2}
 
鋼線にかかる張力は以下の通りです:

S1=Pl⋅aa2+b2,S2=Pl⋅ba2+b2S_1 = \frac{P l \cdot a}{a^2 + b^2}, \quad S_2 = \frac{P l \cdot b}{a^2 + b^2}
 
[解答] ⑤

出典

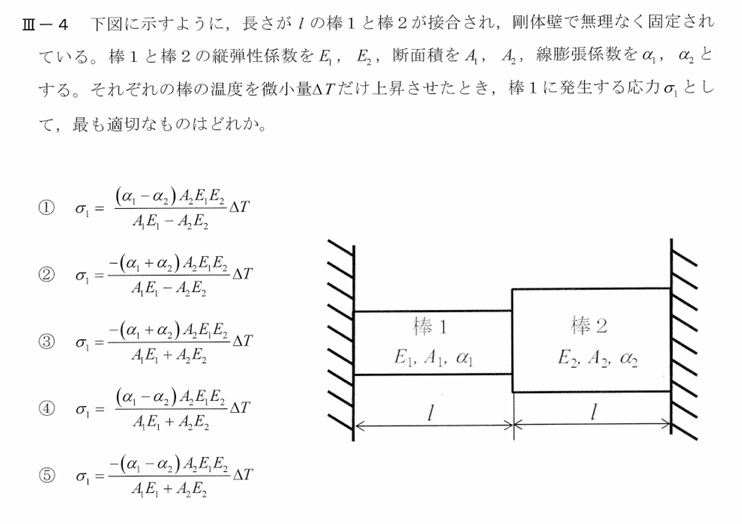
Ⅲ-4 剛体壁に固定された異材棒における温度上昇時の熱応力解析

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


以下に,熱応力問題の丁寧な解説を書きます。


✅ 問題の状況整理

棒1と棒2(各長さ ll )が剛壁の間でつながれて固定されている。
両方の棒の温度を同じだけ ΔT\Delta T 上昇させる。
各パラメータ

ヤング率 断面積 線膨張係数
棒1 E1E_1 A1A_1 α1\alpha_1
棒2 E2E_2 A2A_2 α2\alpha_2

✅ 自由に膨張できるなら

棒1の自由熱膨張:
lα1ΔTl\alpha_1\Delta T
棒2の自由熱膨張:
lα2ΔTl\alpha_2\Delta T
しかし剛壁と互いに押し合うので膨張できず,圧縮応力が発生。


✅ 伸び量と力の関係

熱膨張と力による変形を合わせて考える
Δl1=lα1ΔT–P,lA1E1\Delta l_1 = l\alpha_1\Delta T – \frac{P,l}{A_1E_1}
Δl2=lα2ΔT–P,lA2E2\Delta l_2 = l\alpha_2\Delta T – \frac{P,l}{A_2E_2}
ここで PP は棒を押し縮める軸力(圧縮)
剛壁固定なので
Δl1+Δl2=0\Delta l_1 + \Delta l_2 = 0


✅ 式をまとめる

lα1ΔT–P,lA1E1–lα2ΔT–P,lA2E2=0l\alpha_1\Delta T – \frac{P,l}{A_1E_1} – l\alpha_2\Delta T – \frac{P,l}{A_2E_2} = 0
両辺を ll で割る:
α1ΔT+α2ΔT–P(1A1E1+1A2E2)=0\alpha_1\Delta T + \alpha_2\Delta T – P\left(\frac{1}{A_1E_1} + \frac{1}{A_2E_2}\right)=0


PP について解く

P=(α1+α2)ΔT1A1E1+1A2E2P = \frac{(\alpha_1+\alpha_2)\Delta T}{\frac{1}{A_1E_1}+\frac{1}{A_2E_2}}
通分して
P=(α1+α2)A1A2E1E2A1E1+A2E2ΔTP = \frac{(\alpha_1+\alpha_2)A_1A_2E_1E_2}{A_1E_1+A_2E_2}\Delta T


✅ 棒1の応力

σ1=PA1=(α1+α2)A2E1E2A1E1+A2E2ΔT\sigma_1 = \frac{P}{A_1} = \frac{(\alpha_1+\alpha_2)A_2E_1E_2}{A_1E_1+A_2E_2}\Delta T
圧縮なので負符号がつく:
σ1=–(α1+α2)A2E1E2A1E1+A2E2ΔT\sigma_1 = -\frac{(\alpha_1+\alpha_2)A_2E_1E_2}{A_1E_1+A_2E_2}\Delta T


🎯 正しい選択肢

③\boxed{③}


✅ 物理的な意味
  • 棒1・棒2は直列バネの関係
  • 熱膨張しようとするが壁で拘束 → 圧縮応力発生
  • 硬くて断面積が大きい棒ほど(EE, AA 大)力を多く負担

📝 ポイントまとめ
覚えるべき式 意味
Δl=αΔTl+PlAE\Delta l = \alpha \Delta T l + \frac{Pl}{AE} 熱+力の変形
Δl1+Δl2=0\Delta l_1 + \Delta l_2 = 0 壁固定で全体の伸び=0
σ=P/A\sigma = P/A 応力

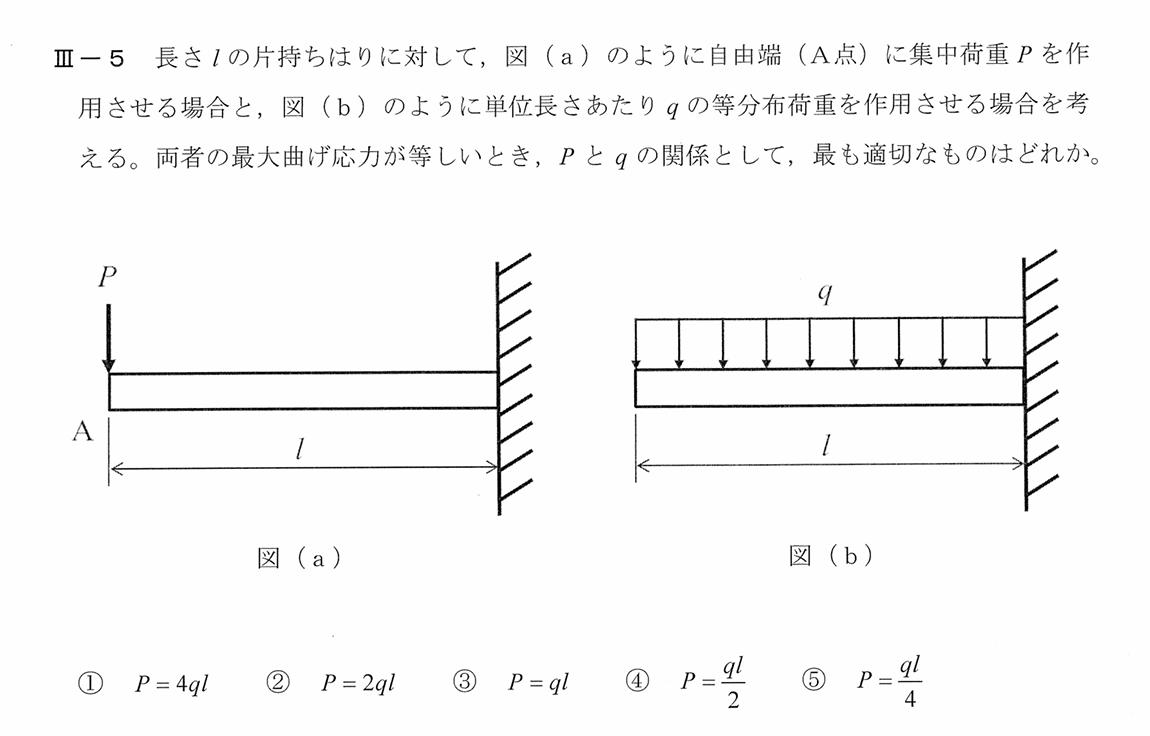
Ⅲ-5 最大曲げ応力の比較

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


断面係数
ZZ
は両者で等しいので,最大応力度

σmax⁡=Mmax⁡Z\sigma_{\max}=\frac{M_{\max}}{Z}
を比較するには,最大曲げモーメント
Mmax⁡M_{\max}
を比べればよい.

  1. 図aa(集中荷重
    PP
     
    )の最大曲げモーメント

    Ma=P×lM_a = P \times l 

  2. 図bb(等分布荷重
    qq
     
    )の合力は
    q lq\,l 
    ,作用位置は支点から
    l/2l/2 

    Mb=(q l)×l2=q l22M_b = (q\,l)\times\frac{l}{2} = \frac{q\,l^2}{2} 

これらを等しいとおくと,

P l=q l22⟹P=q l2P\,l = \frac{q\,l^2}{2} \quad\Longrightarrow\quad P = \frac{q\,l}{2}
したがって,最も適切なのは

P=q l2\boxed{P = \frac{q\,l}{2}}
すなわち選択肢④.

出典

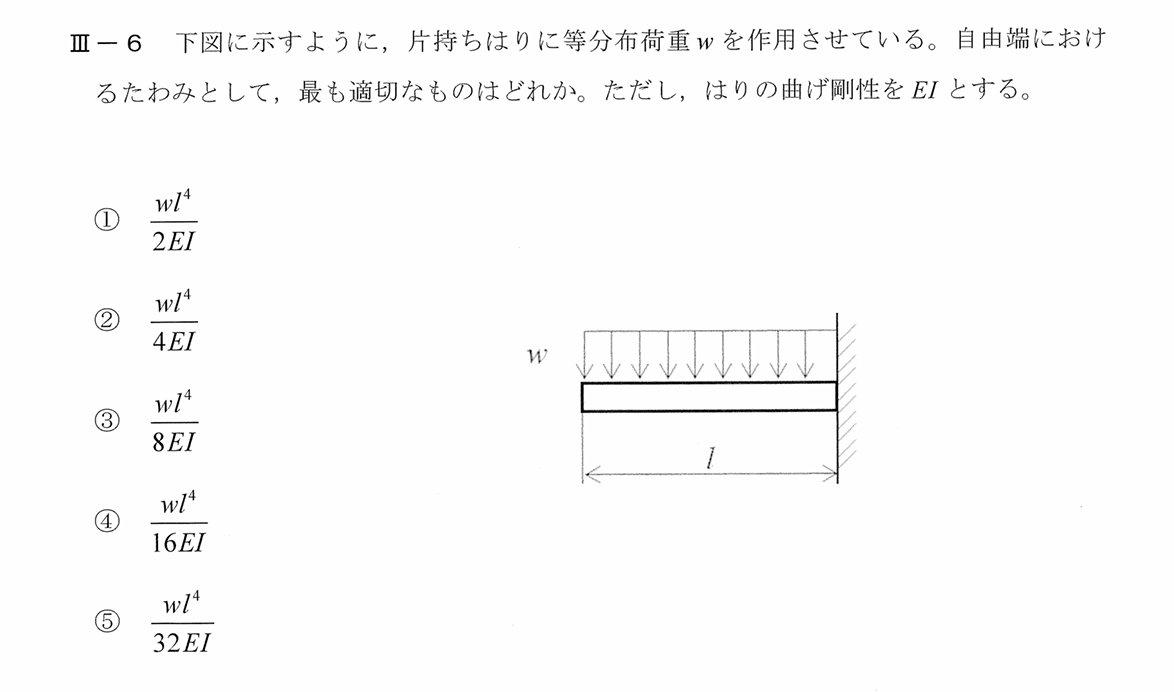
Ⅲ-6 片持ちはりの自由端でのたわみ

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。

解答

自由端のたわみ

w l48EI\boxed{\displaystyle \frac{w\,l^{4}}{8EI}}
よって ③ が最も適切です。


導出(片持ちはり・等分布荷重)
  1. 座標系
    固定端を x=0x=0 
    、自由端を
    x=lx=l 
    とする。荷重
    w [N/m]w\,[\text{N/m}] 
    は下向きに一様に作用。
  2. せん断力
    V(x)V(x)
     

    V(x)=w(l−x)V(x)=w(l-x) 

  3. 曲げモーメント
    M(x)M(x)
     
    せん断の積分
    M(x)=∫V(x) dx=w2(l−x)2M(x)=\int V(x)\,dx = \frac{w}{2}(l-x)^2(下向き荷重を負符号で取る流儀もあるが、符号は一貫していればよい。)
  4. たわみ微分方程式
    EI d2ydx2=M(x)=w2(l−x)2EI\,\frac{d^2y}{dx^2}=M(x)=\frac{w}{2}(l-x)^2 
  5. 角度(傾き)
    θ(x)=dy/dx\theta(x)=dy/dx
     

    EI θ(x)=∫0xw2(l−ξ)2 dξ=w2[l2x− ⁣lx2+x33]EI\,\theta(x)=\int_0^{x}\frac{w}{2}(l-\xi)^2\,d\xi =\frac{w}{2}\left[l^2x-\!l x^2+\frac{x^3}{3}\right] 

  6. たわみ
    y(x)y(x)
     

    EI y(x)=∫0xEI θ(η) dη=w2[l2x22−lx33+x412]EI\,y(x)=\int_0^{x}EI\,\theta(\eta)\,d\eta =\frac{w}{2}\left[\frac{l^2x^{2}}{2}-\frac{l x^{3}}{3}+\frac{x^{4}}{12}\right] 

  7. 境界条件
    固定端で y(0)=0,  θ(0)=0y(0)=0,\;\theta(0)=0 
    を満たしているので積分定数は不要。
  8. 自由端(
    x=lx=l
     
    )のたわみ
    y(l)=w2EI[l42−l43+l412]=w l48EIy(l)=\frac{w}{2EI}\left[\frac{l^4}{2}-\frac{l^4}{3}+\frac{l^4}{12}\right] =\frac{w\,l^{4}}{8EI} 

参考式(覚えておくと便利)
荷重条件 最大たわみ(端点) たわみ係数
先端集中荷重
PP 
Pl3/(3EI)Pl^{3}/(3EI)  1/31/3 
等分布荷重
ww 
wl4/(8EI)wl^{4}/(8EI)  1/81/8 

(本問は下段のケース)

出典

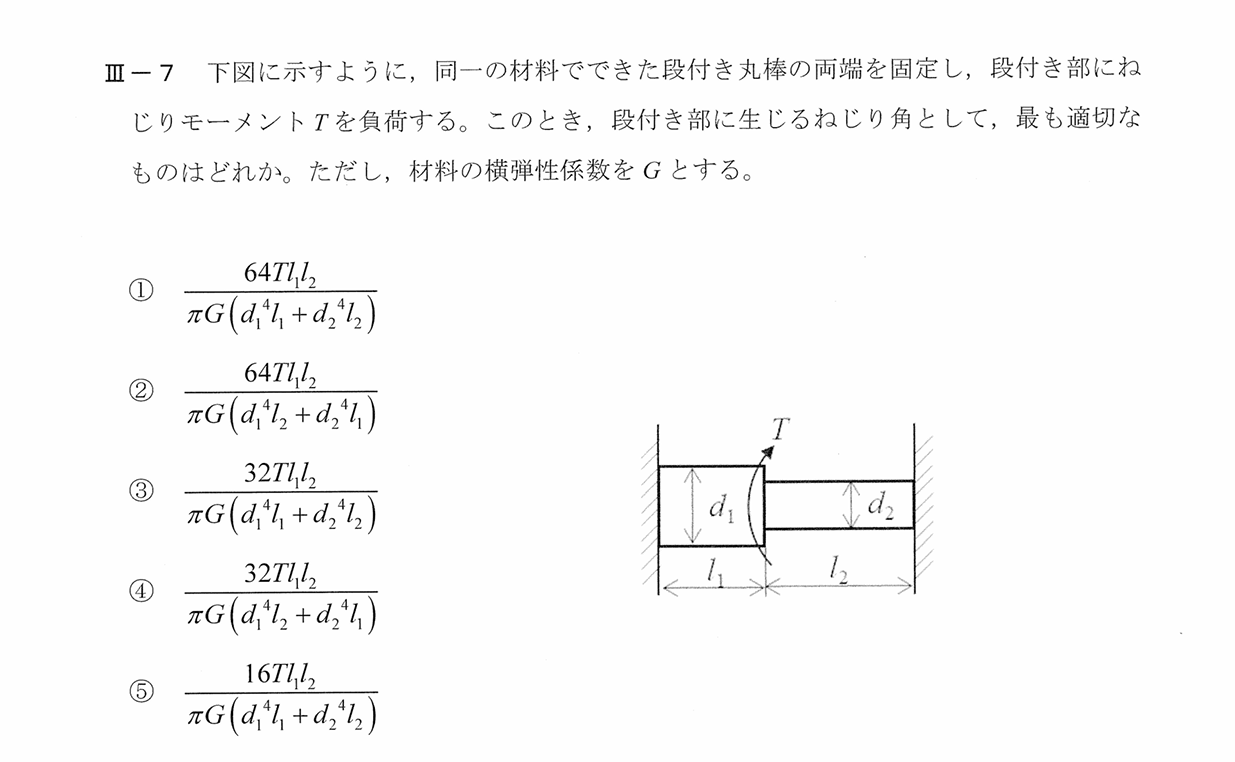
Ⅲ-7 モーメントTによるねじれ角

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。

1. 反力トルクの求め方

中央(段付き部)に外力トルク
TT
を加えると,左右のシャフトはそれぞれ

  • 左側(長さ
    l1l_1
     
    ,直径 d1d_1 
    )に反力トルク T1T_1 
  • 右側(長さ
    l2l_2
     
    ,直径 d2d_2 
    )に反力トルク T2T_2 

を受け,つり合い条件から

T1+T2=T(①)T_1+T_2 = T \tag{①}
両端は固定(回転拘束)なので,段付き部の回転角を
θ\theta
とすると

θ=T1l1GJ1=−T2l2GJ2(②)\theta = \frac{T_1 l_1}{GJ_1}= -\frac{T_2 l_2}{GJ_2} \tag{②}
ここで

J1=πd1432,J2=πd2432J_1=\frac{\pi d_1^{4}}{32},\qquad J_2=\frac{\pi d_2^{4}}{32}

2. 反力トルクの比

式 (②) から

T1T2=J1l2J2l1(③)\frac{T_1}{T_2}= \frac{J_1 l_2}{J_2 l_1} \tag{③}

3. 反力トルクを決定

(①)(③) を連立すると

T1=T  J1l2J1l2+J2l1,T2=T  J2l1J1l2+J2l1T_1 = T\;\frac{J_1 l_2}{J_1 l_2 + J_2 l_1},\qquad T_2 = T\;\frac{J_2 l_1}{J_1 l_2 + J_2 l_1}

4. 段付き部でのねじり角

θ=T1l1GJ1=TJ1l2J1l2+J2l1  l1GJ1=T l1l2G (J1l2+J2l1)\theta =\frac{T_1 l_1}{GJ_1} =T\frac{J_1 l_2}{J_1 l_2+J_2 l_1}\; \frac{l_1}{GJ_1} =\frac{T\,l_1 l_2}{G\,(J_1 l_2+J_2 l_1)}

5. 極断面二次モーメントを代入

J1l2+J2l1=π32(d14l2+d24l1)J_1 l_2+J_2 l_1 =\frac{\pi}{32}\left(d_1^{4}l_2+d_2^{4}l_1\right)

∴    θ=32 T l1l2πG(d14l2+d24l1)  \therefore\; \boxed{\; \theta =\frac{32\,T\,l_1 l_2} {\pi G\bigl(d_1^{4}l_2+d_2^{4}l_1\bigr)} \;}


選択肢との照合
  • 分子の係数 → 32
  • 分母 →
    d14l2+d24l1d_1^{4}l_2+d_2^{4}l_1
     

これは ④ に一致します。


答え:④

出典

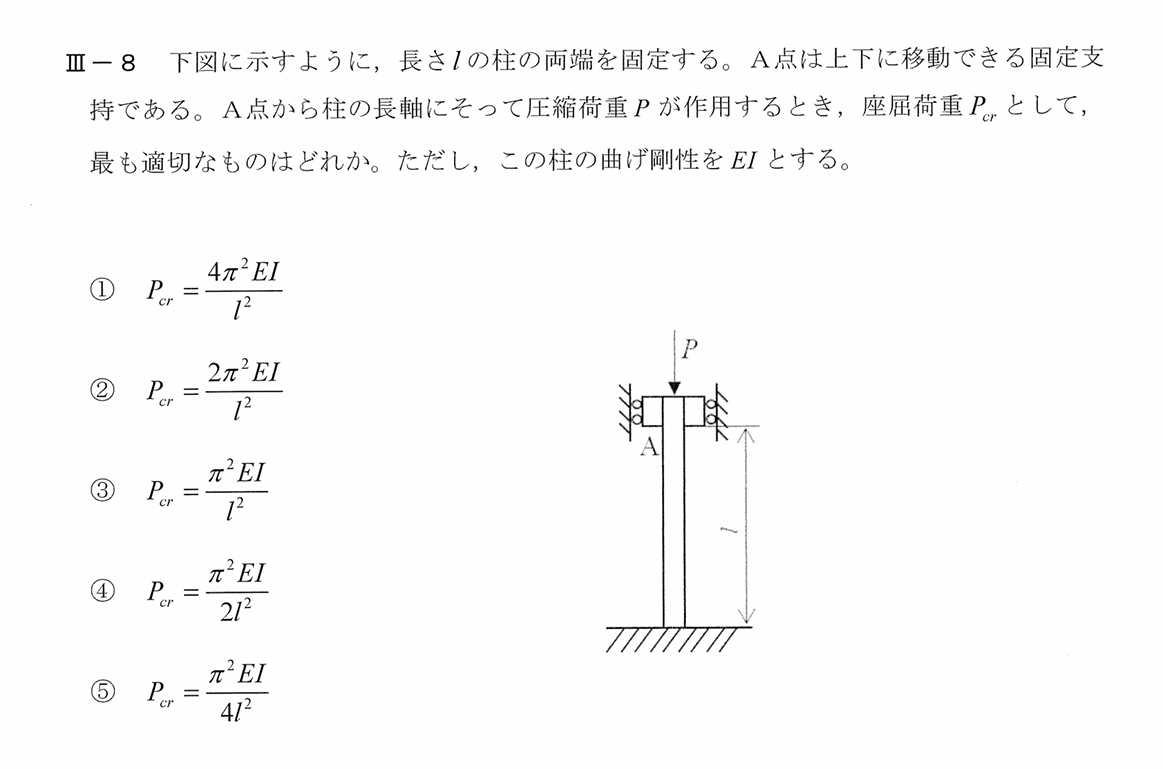
Ⅲ-8 長柱の座屈荷重

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


柱の両端とも回転拘束(回転固定)されているので,オイラー座屈の有効長係数は

K=0.5K=0.5
よって

Pcr=π2EI(K l)2=π2EI(0.5 l)2=4 π2EIl2P_{cr}=\frac{\pi^2EI}{(K\,l)^2}=\frac{\pi^2EI}{(0.5\,l)^2} =4\,\frac{\pi^2EI}{l^2}
となり,選択肢①が正解です。
はい、そのとおりです。

✅ 材料力学・構造力学で「ピン支持」は白抜きの丸(○)で表現します。

一般的な図記号では以下のようになります:


🔵 支点の図記号(代表的なもの)
■ ピン支持(ヒンジ支持)
  • 白抜きの丸(○)
  • 回転は自由、水平と鉛直の反力が発生(2自由度拘束)
    ○─── 部材

■ 固定端(完全固定)
  • 黒塗りの端部または壁で表す
  • 回転も変位も拘束(3自由度拘束)
   |──── 部材
   |

■ ローラー支持
  • 白抜きの丸+下に小さなローラー
  • 回転自由、鉛直反力のみ(1自由度拘束)
   ○
  /\
──┘

🔵 座屈の端部条件で使う記号

オイラー座屈の端条件でも同じ記号を使います:

  • 両端ピン → ○────○
  • 片端固定・片端ピン → |────○
  • 両端固定 → |────|
  • 片端固定・自由 → |────(自由端)

🔚 結論
✔ ピン支持は「白抜きの丸」で表す
✔ 回転が自由で、水平・鉛直の反力が発生する支点

出典

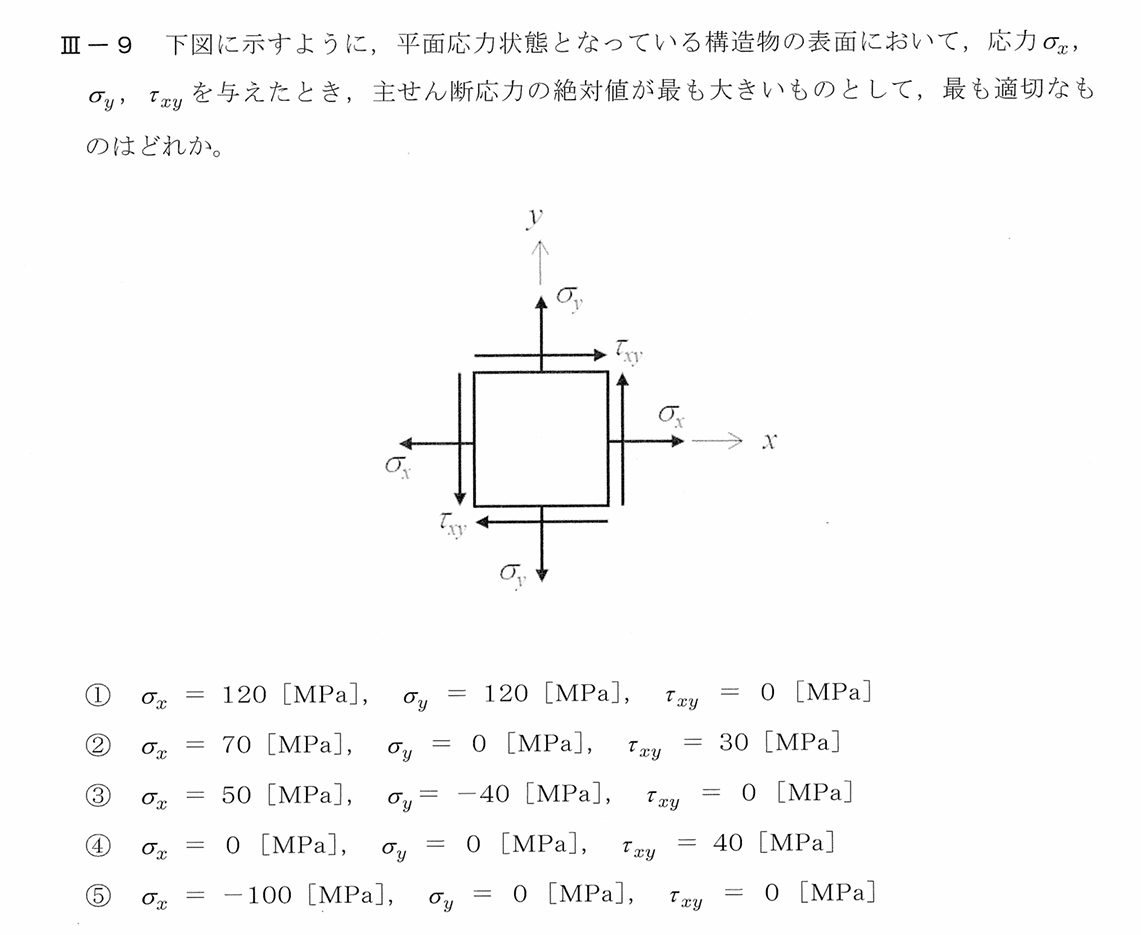
Ⅲ-9 平面応力状態での主せん断応力

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。

主せん断応力 τmax\tau_{\text{max}}
の求め方

平面応力状態
(σx,  σy,  τxy)(\sigma_x,\;\sigma_y,\;\tau_{xy})
に対し

τmax=(σx−σy2)2+τxy 2=σ1−σ22\tau_{\text{max}} =\sqrt{\Bigl(\tfrac{\sigma_x-\sigma_y}{2}\Bigr)^2+\tau_{xy}^{\,2}} =\frac{\sigma_1-\sigma_2}{2}
が主せん断応力(最大せん断応力)の絶対値になります。


各選択肢の計算
番号 σx\sigma_x,[MPa] σy\sigma_y,[MPa] τxy\tau_{xy},[MPa] (σx−σy2)2\displaystyle\Bigl(\frac{\sigma_x-\sigma_y}{2}\Bigr)^2  τxy 2\tau_{xy}^{\,2}  τmax [MPa]\displaystyle\tau_{\text{max}}\,[\text{MPa}] 
① 120 120 0 00  00  0
② 70 0 30 352=122535^2=1225  302=90030^2=900  2125≈∗∗46.1∗∗\sqrt{2125}\approx**46.1** 
③ 50 –40 0 452=202545^2=2025  00  45.0
④ 0 0 40 00  402=160040^2=1600  40.0
⑤ –100 0 0 502=250050^2=2500  00  50.0

結果

最大の
∣τmax∣|\tau_{\text{max}}|
は 50 MPa で、これは ⑤ の組み合わせ

σx=−100  MPa,  σy=0  MPa,  τxy=0  MPa\boxed{\sigma_x=-100\;\text{MPa},\;\sigma_y=0\;\text{MPa},\;\tau_{xy}=0\;\text{MPa}}
に対応します。

出典

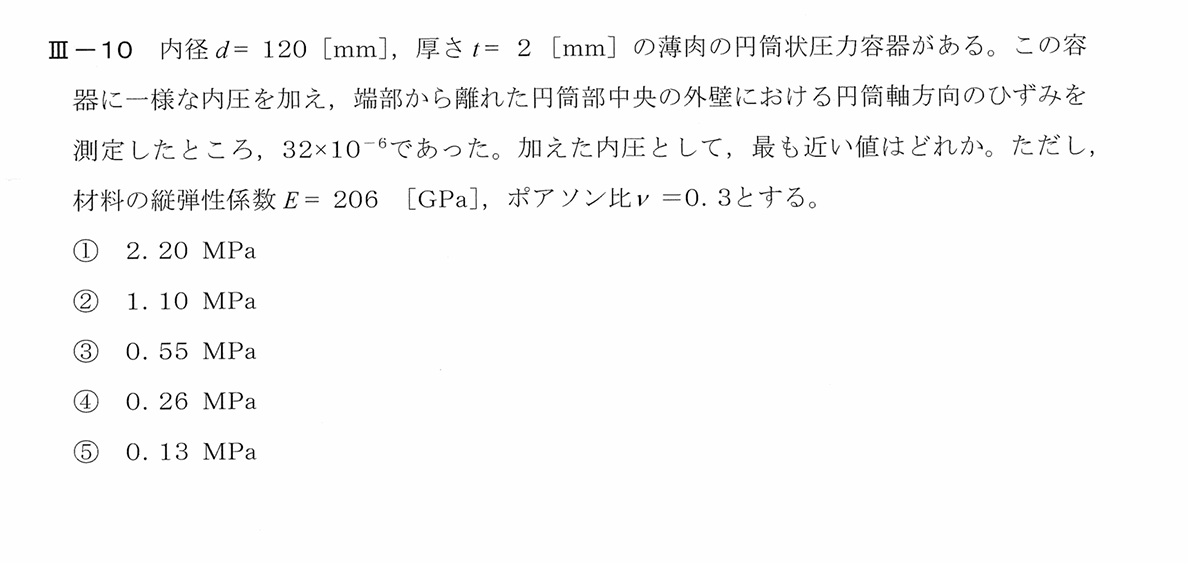
Ⅲ-10 薄肉円筒状の圧力容器にかかる内圧と歪

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


薄肉円筒の軸方向ひずみは、内圧
pp
に対して次の式で与えられます。

εx=1E(σx−ν σθ)\varepsilon_x=\frac{1}{E}\Bigl(\sigma_x-\nu\,\sigma_\theta\Bigr)
ここで

σθ=p rt,σx=p r2t\sigma_\theta=\frac{p\,r}{t},\qquad \sigma_x=\frac{p\,r}{2t}
を代入すると

εx=1E(p r2t−νp rt)=p rt1−2ν2E\varepsilon_x =\frac{1}{E}\Bigl(\frac{p\,r}{2t}-\nu\frac{p\,r}{t}\Bigr) =\frac{p\,r}{t}\frac{1-2\nu}{2E}
よって

p=εx  2E tr (1−2ν)p=\varepsilon_x\;\frac{2E\,t}{r\,(1-2\nu)}
により求まります。数値代入すると

r=d2=60 mm,t=2 mm,  E=206 GPa,  ν=0.3,  εx=32×10−6r=\frac{d}{2}=60\rm\,mm,\quad t=2\rm\,mm,\; E=206\rm\,GPa,\;\nu=0.3,\;\varepsilon_x=32\times10^{-6}

p=32×10−6×2×206×103 MPa×260×(1−2×0.3)≈1.10  MPap =32\times10^{-6}\times\frac{2\times206\times10^3\rm\,MPa\times2}{60\times(1-2\times0.3)} \approx1.10\rm\;MPa
したがって最も近いのは

②  1.10  MPa

https://youtu.be/oGDB4xlMblo\boxed{②\;1.10\rm\;MPa}

出典

機械力学・制御

Ⅲ-11 フィードバック制御系で極が与えられている時の安定化するための条件

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


解答
伝達関数

G(s)=2s+1s2+s+1,K(s)=k1s+k0G(s)=\frac{2s+1}{s^{2}+s+1},\qquad K(s)=k_1 s+k_0
閉ループ特性方程式は

1+K(s)G(s)=01+K(s)G(s)=0
より

1+(k1s+k0)(2s+1)s2+s+1=0  ⟹  (s2+s+1)+(k1s+k0)(2s+1)=01+\frac{(k_1 s+k_0)(2s+1)}{s^{2}+s+1}=0 \;\Longrightarrow\; (s^{2}+s+1)+(k_1 s+k_0)(2s+1)=0
展開すると

(1+2k1)s2+(1+k1+2k0)s+(1+k0)=0(1+2k_1)s^{2} + (1+k_1+2k_0)s + (1+k_0)=0
希望する極は
−23,−1-\tfrac{2}{3}, -1
なので目標特性多項式は

(s+1)(s+23)=s2+53s+23(s+1)\left(s+\frac{2}{3}\right)=s^{2}+\frac{5}{3}s+\frac{2}{3}
係数は全体の定数倍まで同一であれば同じ根を持つので,

1+k1+2k01+2k1=53,1+k01+2k1=23\frac{1+k_1+2k_0}{1+2k_1} = \frac{5}{3},\qquad \frac{1+k_0}{1+2k_1} = \frac{2}{3}
(2)式から

3(1+k0)=2(1+2k1)  ⇒  k0=−1+4k133(1+k_0)=2(1+2k_1)\;\Rightarrow\; k_0=\frac{-1+4k_1}{3}
(1)式から

3(1+k1+2k0)=5(1+2k1)  ⇒  k0=2+7k163(1+k_1+2k_0)=5(1+2k_1)\;\Rightarrow\; k_0=\frac{2+7k_1}{6}
両式を等置して

−1+4k13=2+7k16  ⇒  k1=4\frac{-1+4k_1}{3}=\frac{2+7k_1}{6}\;\Rightarrow\; k_1=4

k0=−1+163=5k_0=\frac{-1+16}{3}=5
したがって

k0=5,  k1=4k_0=5,\; k_1=4
正解:②

出典

Ⅲ-12 ラプラス変換表から時間関数を求める

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


解答

F(s)=1s2−s−6=1(s−3)(s+2)F(s)=\frac{1}{s^{2}-s-6}=\frac{1}{(s-3)(s+2)}
 
部分分数分解:

1(s−3)(s+2)=As−3+Bs+2\frac{1}{(s-3)(s+2)}=\frac{A}{s-3}+\frac{B}{s+2}

1=A(s+2)+B(s−3)1=A(s+2)+B(s-3)
 

s=3s=3
で
1=5A⇒A=151=5A \Rightarrow A=\frac{1}{5}

s=−2s=-2
で
1=−5B⇒B=−151=-5B \Rightarrow B=-\frac{1}{5}
 
したがって

F(s)=1/5s−3−1/5s+2F(s)=\frac{1/5}{s-3}-\frac{1/5}{s+2}
 
ラプラス逆変換:

L−1{1s−a}=eat(t≥0)\mathcal{L}^{-1}\left\{\frac{1}{s-a}\right\}=e^{at}\quad (t\ge 0)
 
より

f(t)=15e3t−15e−2t=15(e3t−e−2t)f(t)=\frac{1}{5}e^{3t}-\frac{1}{5}e^{-2t}=\frac{1}{5}\left(e^{3t}-e^{-2t}\right)
 
正しい選択肢:⑤

出典

Ⅲ-13 フィードバック系の制御回路

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


解答:⑤
s=−8s=-8


1. ループ構成の確認

与えられたブロック線図は

  • 前向き(順方向)経路:
    P(s)=s+1s+3P(s)=\dfrac{s+1}{s+3}
     
  • フィードバック経路:
    K(s)=5s+1K(s)=\dfrac{5}{s+1}
     
  • 負帰還(− 印)

したがって閉ループ伝達関数は(フィードバック要素が
KK
の場合)

T(s)=P(s) 1+P(s)K(s) T(s)=\frac{P(s)}{\,1+P(s)K(s)\,}

2. 特性方程式

1+P(s)K(s)=01 + P(s)K(s)=0

P(s)K(s)=s+1s+3⋅5s+1=5s+3P(s)K(s)= \frac{s+1}{s+3}\cdot\frac{5}{s+1}= \frac{5}{s+3}
(ここで
(s+1)(s+1)
が 完全に打ち消し される点に注意。)

1+5s+3=0  ⟹  s+3+5s+3=0  ⟹  s+8=01+\frac{5}{s+3}=0 \;\Longrightarrow\; \frac{s+3+5}{s+3}=0 \;\Longrightarrow\; s+8=0

3. 閉ループ極

s=−8s=-8
打ち消し後、特性方程式は 1 次なので極は 1 つだけ。
選択肢で単独の
s=−8s=-8
を示すのは ⑤。


4. 他の選択肢が誤りな理由
  • ①,③,④:
    s=−1s=-1
     
    を含む → (s+1)(s+1) 
    は前向きの零点とフィードバック要素の極で相殺され、閉ループ分母には現れない。
  • ①,②,③: 2 つの極を挙げているが、閉ループ系は 1 次になっているので極は 1 つ。
  • ②: 正の実根
    s=1s=1
     
    は特性方程式から出てこない。
  • ④:
    s=−1s=-1
     
    単独は相殺を無視している。
5. コメント(極の相殺について)

内部での極・零点相殺(ここでは
(s+1)(s+1)
)は理想的モデル上の話で、実際の物理系ではパラメータ不一致や未モデリングで完全には一致せず、残差が生じると隠れている不安定モードになる可能性があります。問題では理想相殺を前提として計算します。

出典

Ⅲ-14 ステップ応答図における立ち上がり時間・行き過ぎ時間・整定時間の判別

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


答え:⑤


各指標
  • ア:立ち上がり時間 (Rise Time)
    ステップ入力後,出力が 0.1 y0y_0 
    (10%)から 0.9 y0y_0 
    (90%)へ到達するまでの時間。図では初期立ち上がり部分を示す短めの横矢印。
  • イ:行き過ぎ時間 (Peak Time)
    出力が最初の最大値(オーバーシュート頂点 ymax⁡y_{\max} 
    )に達するまでの時間。図のピーク位置(縦破線)までの矢印。
  • ウ:整定時間 (Settling Time)
    出力が初めて ±5% バンド(0.95 y0y_0 
    ~1.05 y0y_0 
    )内に入り、以後その帯域を外れなくなるまでの時間。図で最も長い矢印。

したがって組合せは ア=立ち上がり時間,イ=行き過ぎ時間,ウ=整定時間 の ⑤ が正解です。


補足
  • 最大オーバーシュート量は
    ymax⁡−y0y_{\max}-y_0
     
    (図では 1.05 y0y_0 
    付近)で示されているが、今回の矢印では“値”ではなく“時間”の指標を問うもの。
  • 他の定義(遅れ時間 50% 到達など)を使う文献もあるので、問題図と読みの整合が重要です。今回はご指定の読み取りに合わせています。

出典

Ⅲ-15 振動系の減衰

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


答え:⑤

各選択肢の検討
  1. 「減衰が存在するとき,共振時の応答は有限の振幅になる。」
    無減衰系(理想)では励振周波数=固有角周波数で理論的に無限大(発散)となるが,粘性減衰があれば最大振幅は有限。正しい。
  2. 「減衰が存在するとき,自由振動は時間とともにゼロに収束する。」
    粘性減衰 c>0c>0 
    かつ
    ζ>0ζ>0 
    ならエネルギー散逸により振幅は指数的に減少し 0 に向かう。正しい(臨界・過減衰も単調減衰で 0 へ)。
  3. 「減衰が大きい場合は,減衰が無い場合に比べて共振周波数は小さくなる。」
    粘性減衰比 ζ<1ζ<1 
    の下での“共振(共振ピークが現れる)周波数”や“減衰固有角周波数”は
    ωd=ωn1−ζ2\omega_d=\omega_n\sqrt{1-ζ^2} 
    で,無減衰
    ωn\omega_n 
    より小さい。正しい。
    (厳密な“共振ピーク周波数”は
    ωr=ωn1−2ζ2\omega_r=\omega_n\sqrt{1-2ζ^2} 
    (ζ<1/√2) であり,やはり
    ωn\omega_n 
    より小さい。)
  4. 「減衰比が 1 より大きいときを過減衰という。」
    減衰比 ζ=1ζ=1 
    が臨界,
    ζ>1ζ>1 
    が過減衰。正しい。
  5. 「減衰比は(力/速度)の次元を持つ。」
    これは 誤り。力/速度(N·s/m)は“粘性減衰係数” cc 
    の次元であり,減衰比(damping ratio)
    ζ=c/(2mk)ζ = c / (2\sqrt{mk}) 
    は 無次元。

従って 最も不適切なのは ⑤。

出典

Ⅲ-16 剛体円板の重心

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


答え:④ 
(XG,YG)=(0,  9.5 mm)(X_G ,Y_G)=(0,\;9.5\ \text{mm})


計算手順
項目 面積
AA[mm²]
 重心
yy[mm](上向きを正)
円板(半径
R=200R=200)
Ac=πR2=40000πA_c=\pi R^{2}=40000\pi  00 
長方形の穴(200 × 100) Ar=200×100=20000A_r=200\times100=20000(※負面積で扱う) −50-50 

※長方形の上端が
y=0y=0,高さ 100 mm なので穴の重心は
y=−50y=-50 mm。


合成重心 YGY_G

YG=Ac yc+(−Ar) yrAc−Ar=(40000π)(0)+(−20000)(−50)40000π−20000=1.0×10640000π−20000Y_G=\frac{A_c\,y_c +(-A_r)\,y_r}{A_c-A_r} =\frac{(40000\pi)(0)+(-20000)(-50)}{40000\pi-20000} =\frac{1.0\times10^{6}}{40000\pi-20000}

40000π≃125 663.7⇒YG≃1.0×106105 664≃9.5 mm40000\pi\simeq125\,663.7\quad\Rightarrow\quad Y_G\simeq\frac{1.0\times10^{6}}{105\,664}\simeq9.5\ \text{mm}


結論
  • 長方形の穴は円板の下側にあるため,下の質量が減り重心は 上方向(+Y)へ約 9.5 mm 移動。
  • X 方向は左右対称なので
    XG=0X_G=0
     
    .

したがって選択肢 ④ (0, 9.5) が最も適切です。

出典

Ⅲ-17 ばねによる1自由度系の固有振動数

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


答え:④


各系の等価ばね定数 keqk_{\text{eq}}
系 構成 計算 keqk_{\text{eq}} 
① 壁―
kk―質量
そのまま kk 
② 壁―
kk―
kk―質量(直列)
1keq=1k+1k\dfrac{1}{k_{\text{eq}}}=\dfrac{1}{k}+\dfrac{1}{k}  k2\dfrac{k}{2} 
③ 壁―
kk―質量―
kk―壁(左右対称)
並列的に左・右の両ばねが同じ変位
xxを受ける → 力
2kx2kx 
2k2k 
④ 左側に
k∥k=2kk\parallel k=2k,右側に
kk(両端固定で並列)
全体で
2k+k2k+k 

3k3k 
⑤ 左側
kk,右側
kkと
kkの直列 →
k/2k/2(並列合成)
k+k2k+\dfrac{k}{2}  3k2\dfrac{3k}{2} 

固有振動数

ωn=keqm\omega_n = \sqrt{\frac{k_{\text{eq}}}{m}}
よって
keqk_{\text{eq}}
が最大の ④(
3k3k
) が最も高い固有振動数をもつ。

出典

Ⅲ-18 非滑り転がりする円板の固有振動数

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


この系では「転がり摩擦なし」で回転運動もするので,見かけの慣性質量(有効質量)が

meff=m+Ir2m_{\rm eff}=m+\frac{I}{r^{2}}
と増大します。円板の慣性モーメント
I=12mr2I=\tfrac12mr^{2}
なので

meff=m+12mr2r2=m+12m=32 m.m_{\rm eff} = m + \frac{\tfrac12mr^{2}}{r^{2}} = m + \frac12m = \frac32\,m.
ばねの復元力はそのまま
–kx–kx
ですから,運動方程式は

meff x¨+kx=0⟹x¨+kmeff x=0m_{\rm eff}\,\ddot x + kx = 0 \quad\Longrightarrow\quad \ddot x + \frac{k}{m_{\rm eff}}\,x=0
したがって固有角振動数は

ω=kmeff=k32 m=2k3m.\omega =\sqrt{\frac{k}{m_{\rm eff}}} =\sqrt{\frac{k}{\tfrac32\,m}} =\sqrt{\frac{2k}{3m}}.
よって正解は ① です。

出典

Ⅲ-19 外力励振系における共振現象と関連用語

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


解答:②

  • ア:極大
    一定振幅の加振力でも周波数によって応答振幅が変化し,ある周波数で最大(極大)になる。
  • イ:共振
    その現象を「共振 (resonance)」という。
  • ウ:共振振動数
    共振が起きる周波数を「共振振動数」と呼ぶ。
  • エ:無限大
    無減衰系では,その共振周波数で振動が時間とともに発散し,振幅は理論上無限大に行く。

よって最適な組合せは ② 極大/共振/共振振動数/無限大 です。

出典

Ⅲ-20 1自由度振動系における減衰比

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


図中の減衰比 ζ は標準定義

ζ=c2mk\zeta=\frac{c}{2\sqrt{mk}}
により求めます。


  • m=10 kgm=10\ {\rm kg}
     
    、
    k=1000 N/mk=1000\ {\rm N/m} 
    、
    c=20 Ns/mc=20\ {\rm Ns/m} 
    なので

2mk=210×1000=210000=2×100=200.2\sqrt{mk} =2\sqrt{10\times1000} =2\sqrt{10000} =2\times100=200.

ζ=20200=0.1.\zeta=\frac{20}{200}=0.1.


よって最も近い選択肢は ③ 0.1 です。

出典

Ⅲ-21 角運動量保存と最終角速度

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


図bbでの共有軸への一体化は外部トルクがほぼ無視できるので,角運動量保存より

ω=I1ω1+I2ω2I1+I2=1⋅50+2⋅201+2=903=30 rad/s.\omega=\frac{I_1\omega_1+I_2\omega_2}{I_1+I_2} =\frac{1\cdot50+2\cdot20}{1+2} =\frac{90}{3}=30\ \mathrm{rad/s}.
 
よって正解は③の 30 rad/s です。

出典

Ⅲ-22 Euler–Bernoulli 梁の自由曲げ振動方程式

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


均質な断面をもつ Euler–Bernoulli 梁の自由曲げ振動の運動方程式は,単位長さ当たり質量
ρAρA
による慣性項と,曲げ剛性
BB
による4次微分項のバランスで表されます。すなわち

ρA ∂2w∂t2+B ∂4w∂x4=0ρA\,\frac{\partial^2 w}{\partial t^2} + B\,\frac{\partial^4 w}{\partial x^4}=0
 
となるので,選択肢①が正解です。

出典

Ⅲ-23 落下位置エネルギーの熱への変換

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


落下による位置エネルギーが水の内部エネルギー(温度上昇)になるとすると、1 kgあたり:

ΔT=ghc=9.8×2504200≈0.583 K\Delta T=\frac{g h}{c} =\frac{9.8\times250}{4200} \approx0.583\ \text{K}
 
よって最も近いのは④の 0.6 K。

熱工学

Ⅲ-24 容器全体のエントロピーの変化量

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


はい。解きます。

問題の要点
  • 断熱された全体の系(ドアを開けて熱交換が起きた後閉じる)で、高温側(1000 K)から低温側(400 K)へ 10 kJ の熱が移動した。
  • 各物体の温度は熱容量が十分大きいため変化しない(定温過程とみなせる)。
  • 全系のエントロピー変化を求めよ。
解法

熱が高温側から低温側へ移るときのエントロピー変化は:

ΔS=QcoldTcold+QhotThot\Delta S = \frac{Q_{\text{cold}}}{T_{\text{cold}}} + \frac{Q_{\text{hot}}}{T_{\text{hot}}}
 
ここで
Q=10,000 JQ=10{,}000\ \mathrm{J}
が高温→低温に移動した量なので、

  • 低温側(400K)に入る熱:
    Qcold=+10,000 JQ_{\text{cold}} = +10{,}000\ \mathrm{J}
     
  • 高温側(1000K)から出る熱:
    Qhot=−10,000 JQ_{\text{hot}} = -10{,}000\ \mathrm{J}
     

よって:

ΔS=10,000400+−10,0001000=25−10=15 J/K\Delta S = \frac{10{,}000}{400} + \frac{-10{,}000}{1000} = 25 – 10 = 15\ \mathrm{J/K}
 

答え

④ 15 J/K

出典

Ⅲ-25 ランキンサイクルの理論熱効率

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


図は標準的なランキン(蒸気)サイクルで、状態量は次のように対応する:

  • ポンプ仕事(入力): h2−h1h_2 – h_1
  • ボイラーでの熱投入: h5−h2h_5 – h_2(給水を過熱蒸気まで加熱)
  • タービン仕事(出力): h5−h6h_5 – h_6

理論熱効率は「正味仕事/熱投入」なので、
η=(h5−h6)−(h2−h1)h5−h2\eta=\frac{(h_5-h_6)-(h_2-h_1)}{h_5-h_2}
これに該当するのは選択肢②。

Ⅲ-26 理想気体の自由度と比熱比の関係

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


正解は ③。

理由:

比熱比
γ=CpCv=1+2f\gamma = \frac{C_p}{C_v} = 1 + \frac{2}{f}
(ただし
ff
は自由度)なので、自由度が増えるほど
γ\gamma
は小さくなる。

  • 二原子分子(線形)の自由度は
    f=5f=5
     
    で、
    γ=1+2/5=1.4\gamma = 1 + 2/5 = 1.4 
    。
  • 三原子分子でも 非線形 なら自由度は
    f=6f=6
     
    で、
    γ=1+2/6≈1.333\gamma = 1 + 2/6 \approx 1.333 
    (小さくなる)。
  • ただし線形な三原子分子(例:CO
    2_2
     
    )は
    f=5f=5 
    で二原子分子と同じ
    γ=1.4\gamma=1.4 
    になる。

したがって「3原子分子の比熱比は、2原子分子の比熱比よりも大きい」という記述は一般に成り立たず、不適切なのは③。

Ⅲ-27 壁内部を通過する熱伝導

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


はい。定常熱伝導でフーリエの法則を使います。

与えられた値
  • 面積:
    A=2 m×2 m=4 m2A = 2\,\mathrm{m} \times 2\,\mathrm{m} = 4\,\mathrm{m}^2
     
  • 温度差:
    ΔT=32∘C−4∘C=28 K\Delta T = 32^\circ\mathrm{C} – 4^\circ\mathrm{C} = 28\,\mathrm{K}
     
  • 厚さ:
    L=30 mm=0.03 mL = 30\,\mathrm{mm} = 0.03\,\mathrm{m}
     
  • 熱伝導率:
    k=1.8 W/(m⋅K)k = 1.8\,\mathrm{W/(m\cdot K)}
     
熱流束(単位時間あたりの熱量)

Q˙=kAΔTL=1.8×4×280.03=201.60.03=6720 W≈6.7 kW\dot{Q} = \frac{k A \Delta T}{L} = \frac{1.8 \times 4 \times 28}{0.03} = \frac{201.6}{0.03} = 6720\ \mathrm{W} \approx 6.7\ \mathrm{kW}
 

答え

① 6.7 kW

出典

Ⅲ-28 熱交換器(向流型)の対数平均温度差

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


はい。対流型(向流)熱交換器の対数平均温度差(LMTD)は次の式:

ΔTlm=ΔT2−ΔT1ln⁡(ΔT2/ΔT1)\Delta T_{\mathrm{lm}}=\frac{\Delta T_2-\Delta T_1}{\ln(\Delta T_2/\Delta T_1)}
 
ここで

ΔT1=Th,in−Tc,out=100−55=45 K,ΔT2=Th,out−Tc,in=75−15=60 K.\Delta T_1 = T_{h,\text{in}} – T_{c,\text{out}} = 100 – 55 = 45\ \text{K},\\ \Delta T_2 = T_{h,\text{out}} – T_{c,\text{in}} = 75 – 15 = 60\ \text{K}.
 
よって:

ΔTlm=60−45ln⁡(60/45)=15ln⁡(4/3)\Delta T_{\mathrm{lm}}=\frac{60-45}{\ln(60/45)}=\frac{15}{\ln(4/3)}

ln⁡(4/3)=ln⁡4−ln⁡3=2ln⁡2−ln⁡3=2×0.693−1.10=1.386−1.10=0.286\ln(4/3)=\ln4-\ln3=2\ln2-\ln3=2\times0.693-1.10=1.386-1.10=0.286

ΔTlm=150.286≈52.4 K\Delta T_{\mathrm{lm}}=\frac{15}{0.286}\approx52.4\ \text{K}
 

答え

① 52 K
 

Ⅲ-29 ステファン・ボルツマン則と対流伝熱の連成による放熱計算

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


解きます。

与えられた値(単位は SI)
  • 表面温度:
    Ts=427∘C=700 KT_s = 427^\circ\mathrm{C}=700\,\mathrm{K}
     
  • 周囲(空気)温度:
    T∞=20∘C=293 KT_\infty = 20^\circ\mathrm{C}=293\,\mathrm{K}
     
  • 対流熱伝達率:
    h=20 W/(m2⋅K)h=20\,\mathrm{W/(m^2\cdot K)}
     
  • 放射率:
    ε=0.7\varepsilon=0.7
     
  • ステファン・ボルツマン定数:
    σ=5.67×10⁻⁸ W/(m2⋅K4)\sigma=5.67\times10^{-8}\,\mathrm{W/(m^2\cdot K^4)}
     
  • 裏面・側面は断熱(片面放熱のみ)

熱流束の合計(対流+放射)
① 対流による熱流束:

qconv=h(Ts−T∞)=20×(700−293)=20×407=8140 W/m2q_{\text{conv}} = h (T_s – T_\infty) = 20 \times (700 – 293) = 20 \times 407 = 8140\ \mathrm{W/m^2}

② 放射による熱流束(周囲を黒体とみなして):

qrad=εσ(Ts4−T∞4)=0.7×5.67×10−8×(7004−2934)≈9237 W/m2q_{\text{rad}} = \varepsilon \sigma (T_s^4 – T_\infty^4) = 0.7 \times 5.67\times10^{-8} \times (700^4 – 293^4) \approx 9237\ \mathrm{W/m^2}

③ 合計:

q=qconv+qrad≈8140+9237=17,377 W/m2≈17 kW/m2q = q_{\text{conv}} + q_{\text{rad}} \approx 8140 + 9237 = 17{,}377\ \mathrm{W/m^2} \approx 17\ \mathrm{kW/m^2}


答え

③ 17 kW/m²

出典

流体工学

Ⅲ-30 連続の式から求める y 方向速度成分

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


解きます。


条件

2次元非圧縮性流なので連続の式は

∂u∂x+∂v∂y=0.\frac{\partial u}{\partial x}+\frac{\partial v}{\partial y}=0.
与えられた
u=x2+xyu=x^2+xy
について、

∂u∂x=2x+y,\frac{\partial u}{\partial x}=2x+y,
よって

∂v∂y=−(2x+y).\frac{\partial v}{\partial y}=-(2x+y).
これを
yy
について積分すると、

v=−2xy−12y2+g(x),v=-2xy-\frac{1}{2}y^2+g(x),
ただし
g(x)g(x)
は
yy
に依存しない任意関数(境界条件で決まる)。
選択肢の中でこの形を満たしているのは
①
v=−2xy−12y2v=-2xy-\frac{1}{2}y^2
(
g(x)=0g(x)=0
の場合)だけ。


答え

①

出典

Ⅲ-31 クーエット流による平板を動かす動力

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


これはクーレット流(Couette flow)で、板と床の間の水膜でのせん断による仕事。

  • ギャップ:
    h=0.5 mm=5.0×10⁻⁴ mh=0.5\,\text{mm}=5.0\times10^{-4}\,\text{m}
     
  • 板速度:
    U=0.4 m/sU=0.4\,\text{m/s}
     
  • 粘度:
    μ=1.0×10⁻³ Pa\cdotps\mu=1.0\times10^{-3}\,\text{Pa·s}
     
  • 面積:
    A=0.5×0.5=0.25 m2A=0.5\times0.5=0.25\,\text{m}^2
     

せん断ひずみ率:
dudy=Uh=0.45.0×10−4=800 s−1\frac{du}{dy}=\frac{U}{h}=\frac{0.4}{5.0\times10^{-4}}=800\ \text{s}^{-1}
せん断応力:
τ=μdudy=1.0×10−3×800=0.8 Pa\tau=\mu\frac{du}{dy}=1.0\times10^{-3}\times800=0.8\ \text{Pa}
力:
F=τA=0.8×0.25=0.2 NF=\tau A=0.8\times0.25=0.2\ \text{N}
必要な動力(仕事率):
P=FU=0.2×0.4=0.08 WP=F U=0.2\times0.4=0.08\ \text{W}

答え

② 0.08 W

出典

Ⅲ-32 xy平面流れにおける z 軸周りの渦度

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


これは2次元流れの z 成分の渦度(xy 平面に直交する方向の渦度)で、

ωz=∂v∂x−∂u∂y.\omega_z = \frac{\partial v}{\partial x} – \frac{\partial u}{\partial y}.
与えられた

u=A(x+y)⇒∂u∂y=A,v=A(x−y)⇒∂v∂x=A,u=A(x+y)\Rightarrow \frac{\partial u}{\partial y}=A,\qquad v=A(x-y)\Rightarrow \frac{\partial v}{\partial x}=A,
ゆえに

ωz=A−A=0.\omega_z = A – A = 0.
答え:⑤ 0

出典

Ⅲ-33 飛行によるよどみ点での圧力上昇

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


はい。飛行によるよどみ点での圧力上昇は動圧に近く、非圧縮性近似で

Δp≈12ρV2\Delta p \approx \frac{1}{2}\rho V^2
ととれる。まず与えられた条件から気体定数を取るために(または直接理想気体則で)、
標準状態のデータより空気の比気体定数は

R=1013001.29×273.15≈287 J/(kg⋅K)R=\frac{101300}{1.29\times273.15}\approx287\ \mathrm{J/(kg\cdot K)}
高度 4000m の空気密度は

ρ=63200287×277.15≈0.795 kg/m3\rho=\frac{63200}{287\times277.15}\approx0.795\ \mathrm{kg/m^3}
速度
V=950 km/h=264 m/sV=950~\mathrm{km/h}=264~\mathrm{m/s}
を代入すると、

Δp≈12×0.795×2642≈2.77×10⁴ Pa=277 hPa\Delta p\approx\frac12\times0.795\times264^2\approx2.77\times10^4\ \mathrm{Pa}=277\ \mathrm{hPa}
よって選択肢で最も近いのは③ 270 hPa。

出典

Ⅲ-34 流れ場の可視化

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


これは ⑤ 流跡線(pathline)。

解説:
  • 流跡線(流跡線/pathline) は、個々の流体粒子が時間を追ってたどる軌跡。アルミ粉末を一様にまいて長時間露光すると、各粒子の動きが時間積分されて軌跡として残るので流跡線が写る。
  • 流線(streamline) はその瞬間の速度ベクトルに接する線(定常流なら流跡線と一致するが、非定常では違う)。
  • 流脈線(streakline) はある固定点から継続的に放たれた粒子の集合位置(スモークワイヤなどで可視化するケース)。
  • 渦管 や 速度ポテンシャル は画像として直接得られるものではない。

したがって、静止画像の長時間露光で得られるのは流体粒子の軌跡、すなわち 流跡線。

出典

Ⅲ-35 空気中を飛ぶ球に働く抗力

解答

著者:副業の宮殿|製造業に携わる現役エンジニア。技術士試験対策書籍をKindleで複数出版。技術ブログ「副業の宮殿」にて製造業DX・AI活用の情報を発信中。


解きます。


与えられたものと式
  • 直径 d=30 mm=0.03 md=30\,\mathrm{mm}=0.03\,\mathrm{m}
  • 速度 U=160 km/h=1603.6=44.44 m/sU=160\,\mathrm{km/h}=\frac{160}{3.6}=44.44\,\mathrm{m/s}
  • 空気密度 ρ=1.204 kg/m3\rho=1.204\,\mathrm{kg/m^3}
  • 抗力係数 CD=0.4C_D=0.4
  • 投影面積(球の正面):
    S=πd24=π(0.03)24≈7.07×10⁻⁴ m2S = \frac{\pi d^2}{4} = \frac{\pi (0.03)^2}{4} \approx 7.07\times10^{-4}\,\mathrm{m^2}
  • 抗力の定義:
    CD=D0.5 ρ U2 S  ⇒  D=CD⋅12ρU2SC_D = \frac{D}{0.5\,\rho\,U^2\,S} \;\Rightarrow\; D = C_D \cdot \tfrac{1}{2}\rho U^2 S

計算

D=0.4×12×1.204×(44.44)2×7.07×10−4≈0.336 ND = 0.4 \times \tfrac{1}{2} \times 1.204 \times (44.44)^2 \times 7.07\times10^{-4} \approx 0.336\ \mathrm{N}


答え

④ 0.34 N

出典