技術士第一次試験の専門科目(機械部門)は毎年35問出題されます。このページでは令和3年度に出題された35問全問を、材料力学・機械力学制御・熱工学・流体工学の4分野に分けて1ページにまとめて解説しています。個別の問題番号で検索して来られた場合は、目次または該当する見出しへ直接ジャンプしてください。答え合わせだけでなく、「なぜその式・考え方を使うのか」という道筋を重視しています。
目次
材料力学
Ⅲ-1 ミーゼスの条件 断面係数
解答
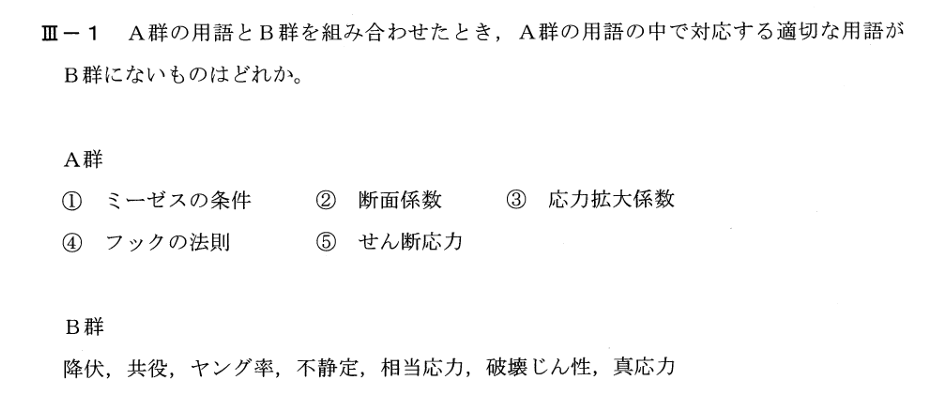
答え:② 断面係数
A群の各用語に対して、B群で“対応して語れる(密接に結びつく)”用語を見ます。
- ① ミーゼスの条件 ↔ 相当応力(von Mises 条件は相当応力で降伏を判定)
- ③ 応力拡大係数 ↔ 破壊じん性( と の関係)
- ④ フックの法則 ↔ ヤング率(比例定数 )
- ⑤ せん断応力 ↔ 真応力…は厳密な対応語ではないですが、B群の中では“応力の種類”として最も近い概念があり、少なくとも関連付けは可能
一方で
- ② 断面係数(section modulus)は、B群のどの語とも対にならず(材料定数でも応力でもなく、断面形状に固有の幾何学量)、対応する適切語が B群に存在しません。
したがって不適切(対応するものがない)のは ② です。
[解答]②
補足Q&A
Q. ミーゼスの条件(von Mises)とは何ですか?
ミーゼスの条件(von Mises の降伏条件)は、
材料が「いつ降伏(塑性変形開始)するか」を,多軸応力状態で判定するための代表的な基準です。
金属材料、とくに延性金属(鋼・アルミなど)に対して最もよく使われます。
1. いちばんシンプルな言い方
金属が降伏するのは
材料の“せん断変形エネルギー”が限界に達したとき
と言い換えることができます。
「引張り」や「圧縮」ではなく、
材料内部に生じる“せん断”が降伏を支配するんだよ
という考え方。
2. 「相当応力」を使った表現(実務の形)
von Mises の条件は 相当応力(ミーゼス応力) を使うと、とても簡単に書けます。
そして
- :主応力
- :単軸引張試験での降伏応力
つまり、
どんな複雑な応力状態でも、
単軸引張と同じ基準に変換して“判定”できる
という強力な道具です。
3. もう少し直感的に:なぜこの形?
多軸応力状態で降伏を決めるのは「体積変化」ではなく
形が崩れるせん断変形(distortion energy) だとする考え方です。
体積が変わらない“くにゃっ”とした変形が蓄積して限界に達すると降伏。
この歪エネルギー理論から、一連の数学式を経て上の
が導かれます。
4. 代表的な特性(覚えると便利)
✅ 一軸応力のとき
→ 単軸引張の降伏応力と直接リンクするように作られている。
✅ 純せん断のとき
→ 降伏せん断応力 。
✅ 球状応力状態(静水圧)
→ 全ての差がゼロになるので
→ 静水圧では降伏しない(実際の金属の性質に合っている)
5. どんなときに使う?
- 橋梁・建築の部材設計
- ボルト、軸の曲げ+ねじりの強度
- FEA(有限要素法)で降伏領域を判断
- 二軸応力、三軸応力が混在する機械部品の強度チェック
現代構造力学・機械力学の現場では、
von Mises 応力が安全かどうかで設計が決まることがほとんどです。
6. 他の降伏条件との比較
| 降伏条件 | 特徴 |
|---|---|
| ミーゼス | 延性金属に最適。実験と一致度が最も高い。 |
| トレスカ(最大せん断応力説) | 安全側。六角形の降伏曲面。計算簡単。 |
| ランキン(最大主応力説) | 脆性材料向け。破壊基準。 |
| ムーアの円(実験解析向き) | 二軸応力の視覚化に便利。 |
まとめ(3行)
- 金属が降伏するかどうかは“せん断変形エネルギー”で決まる
- von Mises 応力
- で 降伏開始
さらに図で視覚的に見たい場合や、
Mohr の円との関係、降伏曲面の形(円柱状)なども説明できます!
Q. 相当応力と真応力の違いは何ですか?
以下では ミーゼスの条件(相当応力), 相当応力とは何か, 真応力とは何か を一つずつ丁寧に説明します。
🔵 1. ミーゼスの条件(Von Mises 破壊条件)とは?
材料が降伏するかどうかを、3次元応力状態から判断するための基準です。
降伏=材料がもう弾性の限界を超えて、元に戻らない塑性変形を開始すること。
Von Mises の降伏条件は:
- :主応力
- :相当応力(後述)
- :単軸引張での降伏点
🔸 なぜ「ミーゼスの条件」なのか?
材料(特に金属)の降伏は
せん断エネルギーが限界に達した時に起こる
とみなす「せん断エネルギー説」に基づくためです。
ミーゼス応力は、立体応力を「せん断エネルギーと等価な1軸応力」に変換するための“指標”。
🔵 2. 相当応力(Von Mises 応力)とは?
多軸応力状態を、1軸応力に換算したもの
すなわち:
応力状態が複雑でも、降伏判定を 1 本の引張試験と同じ形でできる「等価な1軸応力」。
式は上のミーゼス式:
❗ どんな意味か?
例えば
- 引張りだけ →
- せん断応力だけ →
これのおかげで 降伏点を単一の値で扱える。
🔵 3. 真応力(True Stress)とは?
材料が伸びて、断面積が変化したときの「実際の応力」。
定義:
- :荷重
- :現在の断面積(引張で細くなった面積)
対して、通常の「工学応力(公称応力)」は:
- :初期断面積
🔸 なぜ真応力が必要?
材料が伸びて細くなると、
同じ荷重でも応力は実際には 大きくなっている。
そのため塑性領域の正しい応力挙動を見るには
真応力–真ひずみ曲線 が必要。
🔵 まとめ
| 用語 | わかりやすい意味 | 主な用途 |
|---|---|---|
| ミーゼスの条件 | 降伏するかどうかの判断基準 | 構造力学、材料力学の降伏判定 |
| 相当応力(Von Mises 応力) | 立体応力を1軸応力応力に換算 | 降伏判定、有限要素法 |
| 真応力 | 実際の断面積を使った応力 | 塑性域・破断解析、材料試験 |
Ⅲ-2 中間部に軸荷重を受ける丸棒
解答
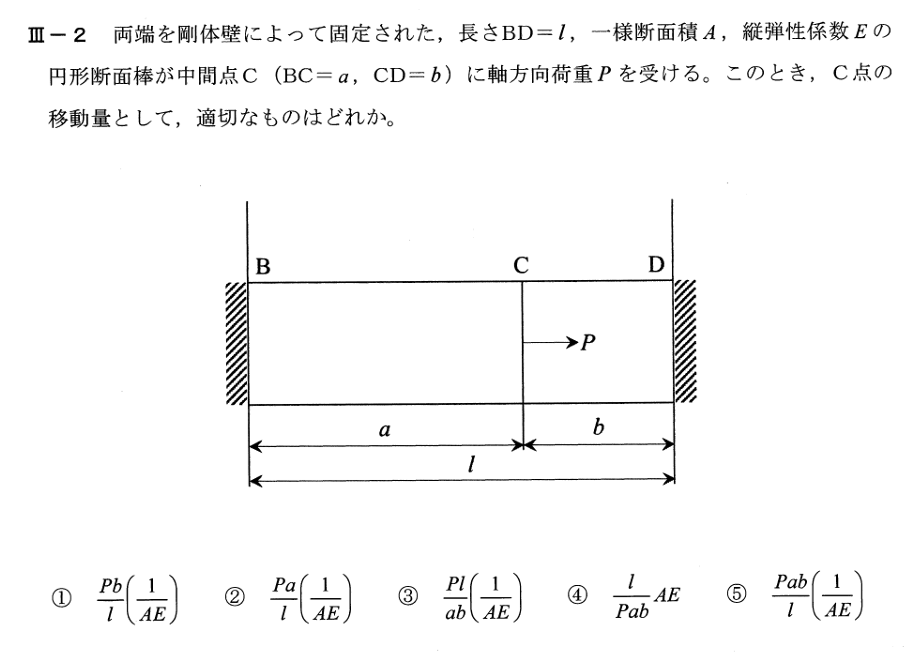
棒の両端は拘束されているから,2つの棒に生じる伸びの和は0となる。
軸力と外力の間には
の関係が成り立つので、
荷重Pの作用点における変位λは
[解答]⑤
補足Q&A
Q. 区間軸力とはどう求まりますか?
区間軸力(internal axial force)とは、
棒のある区間内部に生じている軸方向の力(引張または圧縮) のことです。
外力を受けると内部に「見えない力」が生じ、それが棒の伸び・縮みを決めます。
今回の問題は、この 区間 BC の軸力 と 区間 CD の軸力 が登場しました。
これがどうやって決まり、どんな意味を持つのかを、ゆっくり丁寧に説明します。
✅ 1. 区間軸力とは?
棒の任意の場所で「切断して」考えたとき、その切断面に現れる内部力のことです。
例えば区間 BC を切ると、切断面に次のような力が現れます:
- 引張方向に働くなら 引張軸力(伸ばす力)
- 圧縮方向に働くなら 圧縮軸力(縮める力)
これは外力のつり合いを満たすために棒の内部に自然に生じる力です。
✅ 2. 今回の棒の特殊な状況
棒は 両端が完全固定 されています。
[壁]—(BC)—C—(CD)—[壁]
          ↑
          P(右向き)
すると C に右向きの力 をかけると…
- 左側の BC 区間は引っ張られる(右端 C が引かれる)
- 右側の CD 区間は押しつぶされる(C が壁側を押す格好)
つまり内部には
- 左区間:引張軸力
- 右区間:圧縮軸力
が生じます。
✅ 3. つり合いで求まる関係
節点 C の水平つり合いより
これは単純で、右へ P の外力を支えるため、内部は左右に分担して支える、という式です。
✅ 4. もうひとつ重要な方程式(変位の一致=適合条件)
C の変位は
- 左区間 BC の伸び
- 右区間 CD の縮み(符号は逆だが変位としては右へ動く)
が同じ値になる必要があります。
左区間の伸び
右区間の縮み
同じ点 C の変位なので
これが 固定梁の内力が決まる本質的条件(適合条件) です。
力だけでは決まらないため、変形条件が必要になります。
✅ 5. この2式を連立すると区間軸力が決まる
解くと
✅ 6. 区間軸力の物理イメージ
- 荷重点に近い側ほど大きな軸力を負担
- 荷重点から遠い側は比較的小さな軸力
具体例
なら
左右で半分ずつ負担する直感的な結果になります。
✅ 7. 全体まとめ(区間軸力とは?)
- 外力を受けた棒を切断すると現れる「内部の引張・圧縮力」
- その値は つり合い条件 と 変形(適合)条件 の両方で決まる
- 伸びや縮みの計算には
で使われる - 両端固定のような構造では、区間ごとに軸力が違うのが普通
Q. N_L a = N_R b という式はどのように導かれますか?
はい、その理解で完全に正しいです!
✅ 結論
この式は 変位の適合条件(compatibility)
を AE を消して整理しただけ です。
つまり、
C 点の変位は、左区間の伸び量と右区間の縮み量が一致する
→ その条件式を整理すると
となる、ということです。
✅ 変位の適合条件 → N_L a = N_R b が生まれる流れ
- 両端固定だから
C 点の変位は- 左側の伸び
- 右側の縮み
が「同じ距離」でなければならない。
- 材料力学の伸び縮みの式:
- 左右の変位を等しいと置く:
- AE を消すと:
以上です。
✅ さらに深い理解のための要点
- 不静定構造は、力のつり合い式だけでは内部力(N_L, N_R)が決まらない。
- 必ず 変形の一致(適合・compatibility) を使う。
- その適合条件が、結果として
という非常にシンプルな関係式を生み出す。
✅ 直感も合っている
- 長さ a 側は柔らかいので “小さい軸力” しか分担できない
- 長さ b 側は硬いので “大きい軸力” を分担する
- その比が「長さの逆比」になって現れる
出典
Ⅲ-3 荷重を受ける静定トラス
解答
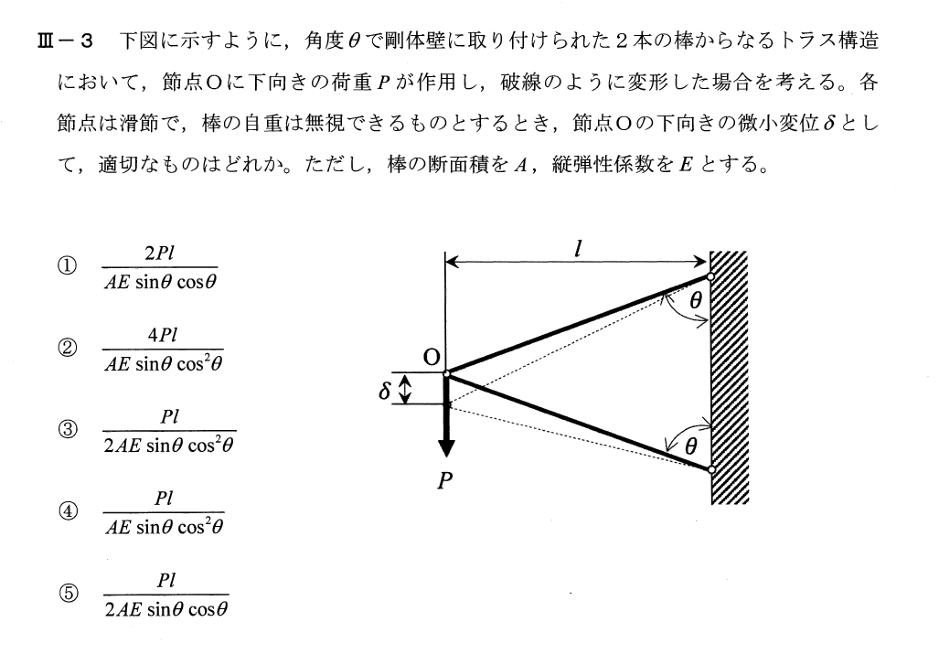
水平方向と鉛直方向に対して力のつりあいを考えると,
より、
よって部材OA,部材OBの伸びはそれぞれ
微小変化した範囲の三角に着目して、λ = δ cos θ.
⇔
[解答]③
補足Q&A
Q. 解答③(δ=Pl/(2AEsinθcos²θ))はどのように導出されますか?
答えは ③ です。
( は 棒と鉛直のなす角。図の表記どおり、壁の法線=鉛直に対して角度 です。)
じっくり導出(力のつり合い+幾何拘束)
1) 幾何
- 壁から節点 O までの水平距離が 。
- 各棒の実長は
(水平成分が で、それが )
2) 力のつり合い → 棒軸力
節点 O に鉛直下向き荷重 。左右対称なので上下 2 本の棒に同じ軸力 が生じる。
棒の鉛直成分は各々 (棒と鉛直のなす角が なので)。
鉛直つり合い:
3) 伸びと節点変位の関係(幾何学)
各棒の軸方向伸び:
節点 O が鉛直に だけ下がると,その鉛直変位の棒方向成分は
(“鉛直方向”と“棒方向”のなす角が だから、射影係数は )
小変位の範囲では,この射影がそのまま棒の伸びに等しい:
4) まとめて解く
別解(等価鉛直剛性で見る)
棒 1 本の軸方向剛性は 。
その鉛直方向成分剛性は
(方向余弦の二乗則)。2 本並列なので合成剛性
したがって
妥当性チェック
- (棒が水平):。
鉛直荷重を支える成分がなくなり、剛性 0 → 合理的。 - (棒が鉛直): で 。
ほぼ鉛直棒 2 本で非常に硬い → 合理的。
以上から、選択肢 ③ が正解です。
Q. δ=Δcosθではなく、Δ=δcosθになるのはなぜですか?
結論だけ先に──
結論
この図の角度 は棒と“鉛直”のなす角です。
節点 が鉛直下向きに だけ動くとき,各棒の軸方向伸び は
です。
したがって ではありません(逆です)。
なぜそうなるか(ベクトルの投影で一発)
- 節点の変位ベクトル:(鉛直下向き)
- 棒の単位ベクトル(軸方向):
(鉛直となす角が なので縦成分が )
軸方向伸びは変位の軸方向成分なので
したがって (上棒は圧縮,下棒は引張。符号は逆だが大きさは同じ)
⇔ 。
これを使って先の答えが出るかチェック
各棒の軸力はつり合いより
棒の長さは (水平距離が )。
軸方向伸びは (\displaystyle \Delta=\frac{N L}{AE}
=\frac{P}{2\cos\theta}\cdot\frac{l}{AE\sin\theta}
=\frac{Pl}{2AE\sin\theta\cos\theta}).
上の幾何関係 を使うと
となり、選択肢③()と一致します。
直感メモ
- 棒と鉛直の角が なので、鉛直変位の“棒方向成分”は 。
- だから「節点の鉛直変位 → 棒の伸び 」は
(掛ける)であり、
逆に「棒の伸びから節点の鉛直変位」を求めるときは割る:。
これで「?」という疑問のモヤモヤは解消できるはず。
Q. 引っ張りによる伸びと、節点の移動による伸びは同じですか?
ここ、とても大事なポイントです。
「力による伸び(材料の変形)」と「節点の移動によって生じる見かけの伸び(幾何学的伸び)」は、一般には別物です。
しかし トラス構造の解析では“微小変形”を仮定するため、2つが一致するように扱います。
✅ 結論(微小変形の範囲では)
になります。
だからトラス構造では
「引張力から AE で割って求めた伸び」と
「節点が動いたことによる棒の伸び」
を同じ として使います。
✅ 1. 力による伸び(材料力学)
軸方向の引張力 による伸びは
で、
材料の弾性変形(フックの法則)から求めるものです。
✅ 2. 節点の移動による“幾何学的伸び”
節点が動くと、棒が少し傾いたり位置が変わって 見かけ上、棒の長さが変わります。
今回の場合は棒と鉛直の角 なので、節点が 下がると:
(変位の棒方向成分をとっただけ)
✅ 3. トラスの仮定(超重要)
トラス構造では以下を仮定します:
✅ 微小変形
変形が非常に小さいので
- 角度の変化
- 長さの変化
- 位置の変化
を 一次近似(線形)で扱う。
そのため、
力から計算した伸び と
変位から計算した伸び
は同じとして扱われる。
つまり、棒の長さの変化は1種類しか存在しない、というモデルです。
その結果:
を連立して、節点の変位や全体系を求めるのです。
✅ 4. もし変形が大きいとどうなるか?
実は一致しません。
- 節点が大変位すると方向余弦が変わる
- 伸びを引起す形状変化と、応力による伸びが非線形になる
すると
となり、これは 幾何学的非線形問題(大変形トラス)になります。
通常の材料力学問題よりずっと複雑になります。
✅ 5. 今回の問題での使い方
棒の伸び は
- 力のつり合いで軸力 を求めて
- 幾何学から
この2つを 一致させて を求めます。
だから
となります。
✅ まとめ(今回の質問に直接回答)
◆ Q:引っ張りによる伸びと、節点が動いたことによる伸びは同じですか?
→ 微小変形を仮定するトラスでは“同じ”として扱われます。
ただし、
- 材料力による伸び
- 配置の変化による伸び
は本来別の現象。
けれど、変形が小さい範囲では両者を一致させる線形モデルが成り立つのです。
もっと図を描きながら解説することもできますし、
この「微小変形の仮定」がどこまで安全なのかも説明できます。
出典
Ⅲ-4 片持ち梁に発生する曲げモーメント
解答
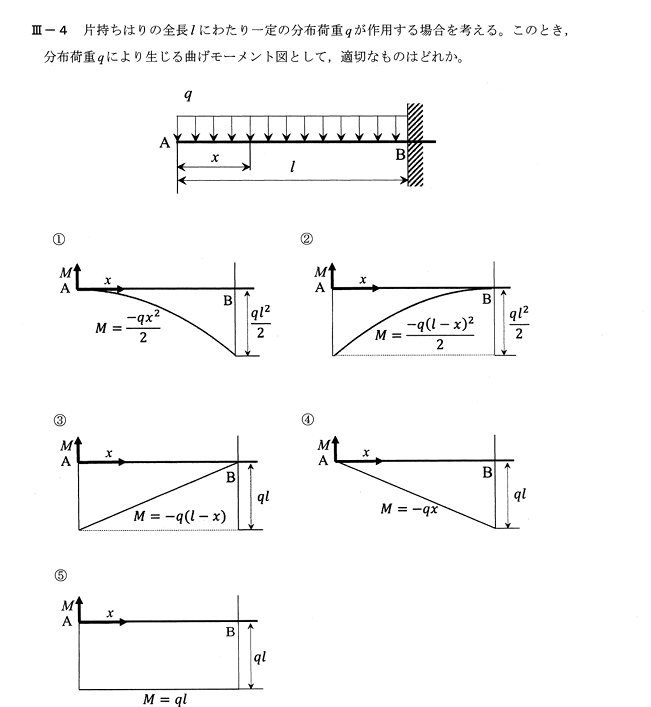
分布荷重によって発生する曲げモーメントは
となる。
最大曲げモーメントは、 固定端で発生することを考慮すると
[解答]①
Ⅲ-5 片持ち梁のたわみ
解答
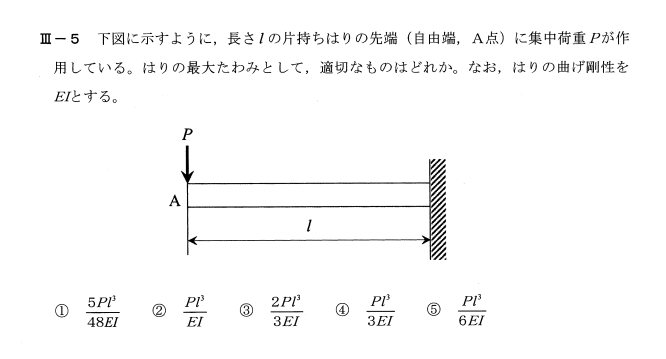
荷重Pがかかる梁のたわみは
となる。
上式を積分して、
さらに積分して
ここで梁の境界条件
x=0のとき、y=0
x=0のとき、
より、
よって、
x=lのときにたわみが最大となるので、代入して整理すると
[解答] ③
出典
Ⅲ-6 モーメントによるひずみエネルギー
解答
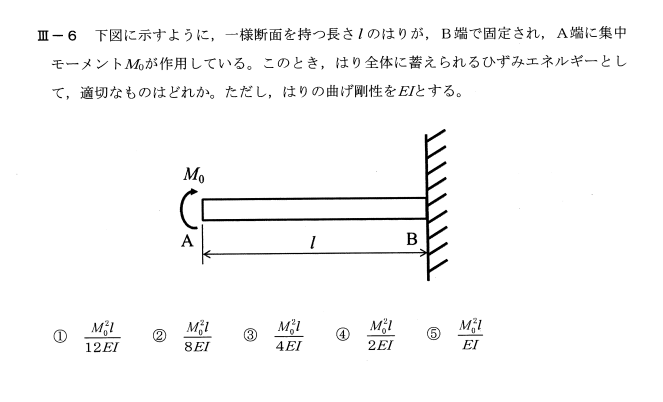
はり全体に蓄えられるひずみエネルギーは
[解答]④
Ⅲ-7 ねじりモーメントによる中空丸棒と中軸丸棒のせん断応力
解答
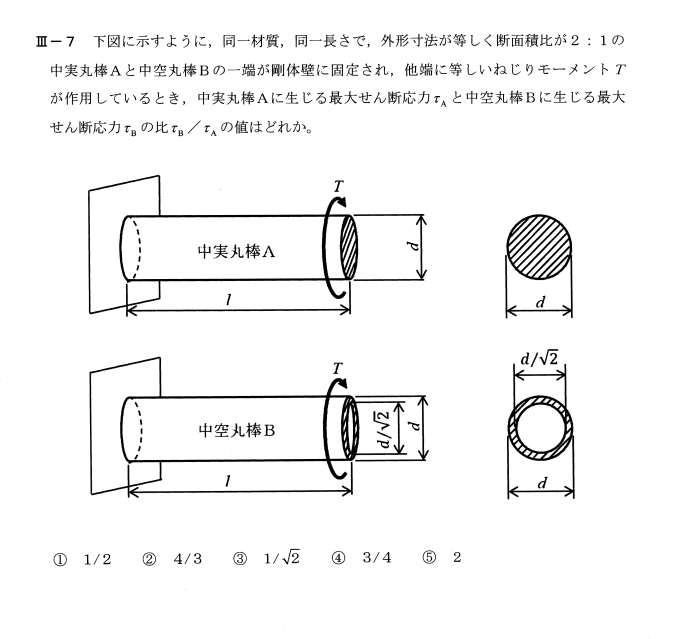
それぞれの材料の極断面係数Zを求める
せん断応力の比は
[解答]②
補足Q&A
Q. 極断面二次モーメントとは何ですか?
極断面二次モーメント(polar moment of inertia)とは、
軸をねじるときの“ねじれにくさ”を表す量 です。
「ねじりに関しての慣性モーメント」と考えると直感的です。
✅ 1. 定義(数学的な形)
断面内の点の座標を ((x, y)) とすると、
- 点が軸から離れているほど(r が大きいほど)J に大きく効く
→ 外周の材料がねじりに強く寄与
✅ 2. なぜ必要なのか?
ねじり応力と角ねじれ角の式に必ず登場します。
● 最大せん断応力
● ねじれ角
J が大きいほど:
- ねじりに強い
- ねじれが小さい
- せん断応力も小さくなる
✅ 3. 直感イメージ(重要)
ねじるとき、中心の材料よりも「外周の材料の方が強く効く」。
これはてこの原理と同じで、
- 中心にある材料 → モーメントアームがゼロ
- 外側の材料 → モーメントアームが大きい
よって J の定義
は「半径の2乗を重みづけ」に使うことで
外周の影響を大きく評価する。
✅ 4. 丸棒の公式
覚えておくと便利。
● 中実丸棒
● 中空丸棒(外径 d、内径 d_i)
✅ 5. なぜ d^4 になるのか?
積分で外周が支配的になるから。
例えば中実丸棒では
半径の4乗で効く
→ つまり直径を少し大きくするとねじり強度が爆増する。
✅ 6. 性質まとめ
| 効果 | 説明 |
|---|---|
| せん断応力に効く | 、J 大→応力小 |
| ねじれ角に効く | 、J 大→ねじれ小 |
| 外周が効く | r^2 の重みで外側の材料が支配的 |
✅ 7. 今回の問題との関係
中空丸棒 B の J が小さいので(肉が薄いため)
–
となり、比をとると 4/3 になった。
Q. 極断面二次モーメントJはどのように導出されますか?
ここでいう「極断面二次モーメント 」は、ねじり(純粋トルク)に対する断面の“ねじれにくさ”を表す幾何学量です。
(※質量に関する慣性モーメント とは別物。ここでは断面形状だけで決まる量で、単位は です。)
極断面二次モーメントとは
- 定義(断面中心 まわり)
ここで は断面上の点から中心 までの距離、 は断面積。 - ねじりの基本式
:半径 のせん断応力,:トルク,:軸長,:せん断弾性係数。
→ が大きいほど応力が小さく,ねじれ角も小さい。
の導出(円形断面)
1) 中実丸棒(半径 )
極座標で :
直径 なら 。
2) 中空丸棒(外半径 , 内半径 )
3) 薄肉円管(板厚 ・平均半径 )
(工学的に便利な近似)
と他の量の関係・注意
- 直交主軸の面二次モーメント と
(円や正方形など中心対称断面で成り立つ) - 単位:。
質量慣性モーメント()とは違うので混同に注意。
よくある質問:「 に が付くのは?」
中実円の結果が
だから「 が付く」ように見えます。これは円の幾何学積分の結果で、定義 に特別な係数があるわけではありません。
(質量慣性モーメントで一様円板が となるのとは別の話です。)
必要なら、先の問題図(外径 、内径 の中空丸棒)について 具体的に を計算し、せん断応力比 を出す手順も示します!
Q. なぜ丸棒はねじりに強いのですか?
丸棒(円形断面)が 特にねじりに強いのは、
外周の材料が最大限に“モーメントアーム”を使ってねじりに抵抗できるからです。
そしてその効果が、極断面二次モーメント
に見事に現れます。
ここでは、直感 → 物理 → 数学 の順でスッキリ説明します。
✅ 1. 直感的に:ねじりで一番効くのは“外側の材料”
ねじりトルクは
のように 半径 r が大きいほど強く効く。
つまり、
- 軸の中心付近の材料 → r が小さい → ほとんど抵抗しない
- 外周の材料 → r が最大 → ねじり抵抗力の主役
円形断面は 外周方向に材料を均等かつ最大に配置できる
→ ねじりに対して最も効率が良い形。
✅ 2. ねじりの式で見るともっと明確
最大せん断応力
ねじれ角
つまり J が大きいほど強い。
円がねじりに強い理由
円は、同じ面積・同じ外形寸法の断面に比べて
を最大化しやすい。
特に
- 角のある形(四角形・H形鋼)は せん断応力が平均化しにくい
- 薄板形状では外周にしか材料がないため局所的に弱い
円は
どの方向からねじっても均等に強い
(等方性がある)。
✅ 3. 数学的に:J は半径の4乗で効く
中実丸棒
直径の 4乗 に比例する。
例えば、直径を2倍にすると
外周が支配的だから、円形のように外周を最大限使える形が一番強い。
✅ 4. 他の断面と比較(同じ断面積)
たとえば断面積が同じ
- 円
- 正方形
- 長方形(細長い)
を比較すると、ねじりの強さ(=J)は
特に長方形は
となり、厚みが小さいと急激に弱い。
つまり 平均して遠くに材料を配置するのは円が最も効率的。
✅ 5. 工学的利点
- 車のシャフト
- モーター軸
- 工具のドリルチャック
- 機械部品の回転軸
が丸棒なのは、
✅ 材料をムダなく使ってねじり強度を最大化
✅ どの方向のねじれにも均等に強い(等方性)
✅ 応力集中が小さい
✅ 製造しやすい(旋盤で作りやすい)
という理由。
✅ まとめ:丸棒がねじりに強い理由(3行)
- 外周材料が最大限に使える
- J が半径の4乗で効く → 円は最もJが大きくなる
- 方向による偏りがなく、ねじり応力が均等に分布する
だから、
同じ材料・同じ断面積なら、丸棒が最もねじりに強い。
出典
Ⅲ-8 固定ー自由端の座屈荷重の算出
解答
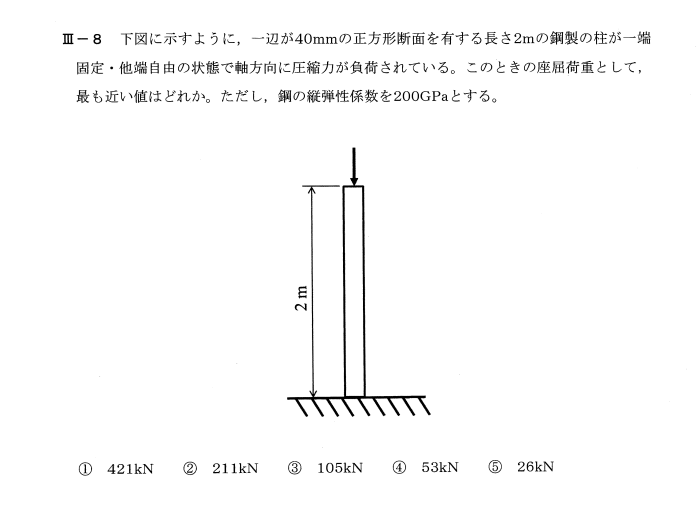
オイラーの式は
と表せ、柱の境界条件が固定・自由端であるため、nは0.25となる。
また、断面二次モーメント
を代入して整理すると
[解答]⑤
出典
Ⅲ-9 モールの応力円
解答
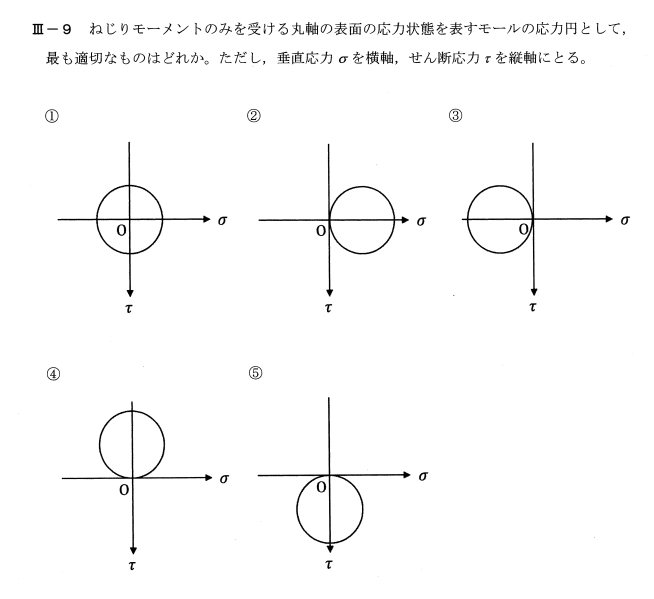
モールの応力円は下記式となる。
ねじりの場合、せん断応力のみが作用する事(σ成分が0)を考慮すると、原点を中心とした円となる。
[解答]①
出典
Ⅲ-10 球形薄肉容器に作用する応力
解答
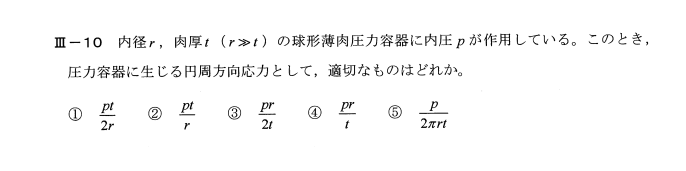
技術士会より、「 問題10については、問題文に誤った設定表現があり、選択肢の中に正答が存在しなかったため、当該問題を選択した受験者全員に得点を与える。」 とあるため省略。
[解答]
機械力学・制御
Ⅲ-11 ラプラス変換と伝達関数
解答
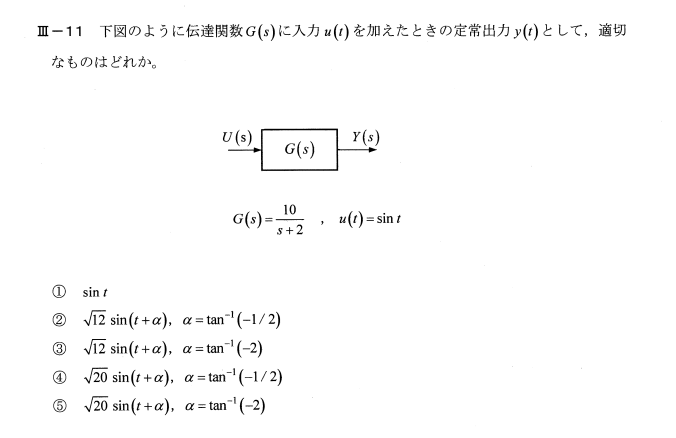
をラプラス変換してを求める
設問図の入出力の関数より
逆ラプラス変換して
ここで定常出力(t→∞)ではとなることと三角関数の公式を用いて
[解答]④
Ⅲ-12 フルビッツの安定法
解答
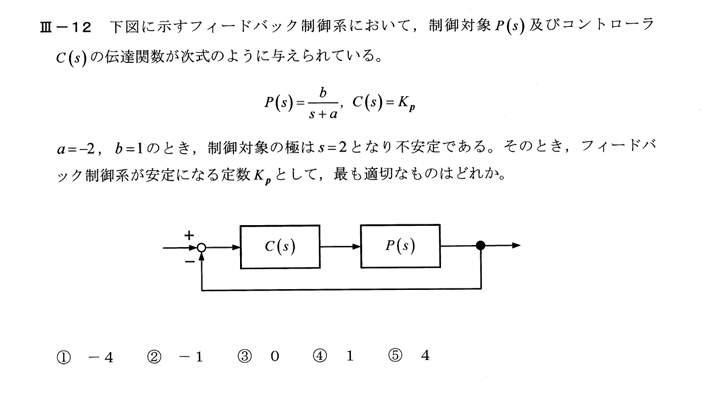
図より、伝達関数は
となる。この系が安定となるためには、フルビッツの方法を適用して
、であるため
[解答]⑤
補足Q&A
Q. 閉ループ極の安定条件(Kp>2)はどのように導かれますか?
安定条件を いちばん本質的なところから わかりやすく説明します。
ここでは
- なぜ極が左半平面なら安定?
- 右半平面ならなぜ不安定?
- 境界はどこ?
- 今回の問題ではどう判断する?
を、丁寧に整理します。
✅ 1. 安定条件の基本(最重要)
連続時間システムは、すべての極が左半平面(<0)にあれば安定。
逆に、
- 極が右半平面(>0)にあれば不安定
- 極が虚軸上にある場合も基本的に“不安定扱い” or “安定とは言えない”
これは e^{st} の性質 から決まる。
✅ 2. なぜ極の位置で安定が決まるのか?
システムの時間応答は
の形を含む。
たとえば 1 次系なら
ここで、指数関数の振る舞いを見ると
| の実部 | 挙動 |
|---|---|
| (s<0) | (e^{st} = e^{- |
| → 収束しない(不安定) | |
| (s>0) | (e^{st}=e^{+ |
つまり:
✅ 安定にするためには s の実部が負である必要がある
✅ 3. 多次系でも同じ(極の集合で決まる)
伝達関数の極が
とすると、
- 1つでも > 0 の極がある → 不安定
- 全部 < 0 → 安定
✅ 4. 今回の問題の安定条件
閉ループ伝達関数の極は
この極が左側(負の実部)に来ればよい。
これが 安定条件。
✅ 5. なぜ Kp > 2 で安定になるのか?(物理的解釈)
元の制御対象の極は s = 2(右半平面)
→ これは不安定な系(指数的に発散する)
負帰還をかけると閉ループ極は
- Kp を 0 のまま → s=2 → 発散(不安定)
- Kp を 2 にする → s=0 → 発散(不安定)
- Kp を 3 にする → s = −1 → 安定!
- Kp を 4 にする → s = −2 → より安定
つまり Kp を大きくすると
負の方向に極が押し込まれていく=安定化される。
✅ 6. 安定条件まとめ(覚え方)
| 条件 | 意味 |
|---|---|
| Re(極) < 0 | 安定 |
| Re(極) = 0 | 不安定(発散 or 収束せず) |
| Re(極) > 0 | 完全に不安定 |
✅ 7. まとめ(今回の答えに戻る)
閉ループ極
安定条件
選択肢の中で最も適切なのは
✅ Kp = 4(⑤)
出典
Ⅲ-13 PID制御の特徴
解答
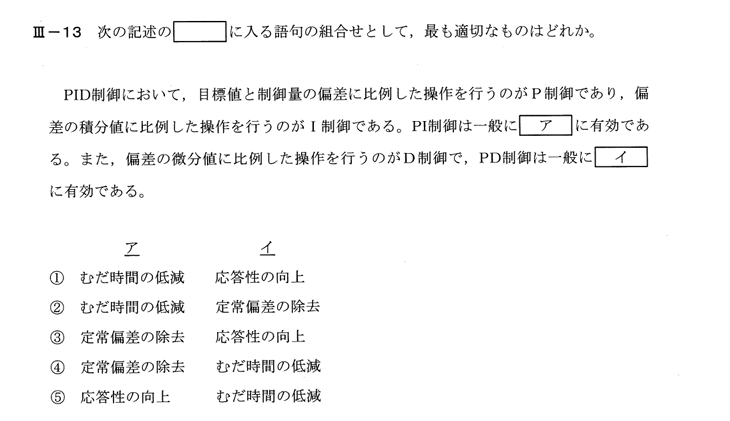
[解答]③
- PI制御
伝達関数 。(定常)でゲインが無限大(積分の極)になるため、目標値に対する定常偏差が 0 になる(タイプ数が1つ増える)。したがって 「定常偏差の除去」 に有効。 - PD制御
伝達関数 。微分項は位相進み(リード)を与え、位相余裕・減衰比が増えて立上りが速く、オーバーシュートが抑えられる。すなわち 「応答性の向上」 に有効。
※PDは定常ゲインを増やさないので、定常偏差の除去はできない(Pと同程度)。
- PIで応答性の向上:Iを強くすると遅れが増え、むしろ応答は鈍りがち(オーバーシュートや振動化の原因)。
- PDで定常偏差の除去:微分は に比例するため低周波(定常)では効かず、定常偏差は消えない。
- むだ時間の低減:コントローラ単体では“むだ時間そのもの”は削れません(影響を軽減して応答を良くすることはあるが、直接の目的語としては不適切)。
以上より、ア=定常偏差の除去、イ=応答性の向上 が最も適切です。
補足Q&A
Q. 積分制御が1/s、微分制御がsになるのはなぜですか?
結論から言うと:
✅ なぜ I(積分)=「1/s」?
✅ なぜ D(微分)=「s」?
これは ラプラス変換の性質そのものから自動的に出てきます。
✅ 1. ラプラス変換の基本ルール(超重要)
微分のラプラス変換:
積分のラプラス変換:
つまり、
| 動作 | 時間領域 | ラプラス領域 |
|---|---|---|
| 微分 | ()(初期値を無視すれば) | |
| 積分 |
この対応が PIDの伝達関数で 1/s や s が登場する理由のすべて。
✅ 2. PID制御の時間領域とラプラス領域の対応
● P制御(比例制御)
ラプラス変換:
● I制御(積分制御)
ラプラス変換すれば
✅ だから I制御は という形になる。
● D制御(微分制御)
ラプラス変換:
✅ だから D制御は になる。
✅ 3. PID制御器の伝達関数がこうなる理由
PID制御器は
ラプラス変換すると
よって PID コントローラの伝達関数は
この式は「微分は s」、「積分は 1/s」という
ラプラスの変換則から“自然に”生まれた結果。
✅ 4. なぜこうなるのか(直感)
● 微分は“変化の速さを見る”
→ 高周波成分が強調される
→ s が大きいところで増幅
→ → s倍される
● 積分は“ゆっくりの変化を見る”
→ 低周波成分が強調される
→ s が小さいと効きやすい
→ → 1/s 倍される
すごく直感的に:
| 成分 | 低周波 | 高周波 |
|---|---|---|
| I(1/s) | 強く効く | 弱い |
| D(s) | 弱い | 強く効く |
だから
- I:定常偏差の除去(低周波が得意)
- D:応答性や安定化(高周波が得意)
という PID の性質につながります。
✅ まとめ
積分 → ラプラスすると 1/s
微分 → ラプラスすると s
だから
- I制御 →
- D制御 →
- PID →
となる。
すべて ラプラス変換の性質そのものから出てくる自然な結果です。
Q. P制御・I制御・D制御それぞれの特徴はなぜそうなるのですか?
ここでは P / I / D の3つが、それぞれ“なぜ”その特徴を持つのかを、
数学+物理+直感の3つの視点から しっかり腹落ちする形で解説します。
✅ 全体マップ(まずは結論を一言で)
| 制御 | ラプラス | 周波数特性 | どんな働き? |
|---|---|---|---|
| P | 全周波数で一定 | とりあえず“力を入れる”基礎 | |
| I | 低周波で強い | 定常誤差を消す“粘り” | |
| D | 高周波で強い | 速い変化を抑える“予測” |
では、ここからひとつずつ
**「どうしてそうなるの?」**を深く掘ります。
✅ 1. P制御(比例:Kp)
▶ 特徴:
- 誤差に比例した操作
- 速く反応する
- でも 定常偏差は残る
▶ なぜ?
P制御は
つまり
誤差そのものだけを見て動く。
- 誤差が大きい → たくさん力を入れる
- 誤差が小さい → 力が弱まり、0にはならない
だから 系に摩擦や外乱があると“誤差が0だと力を出せない”。
結果:
✅ 応答は速い
❌ でも定常偏差が残る(本質的に)
Pは「とりあえず押す係」。
✅ 2. I制御(積分:Ki / s)
▶ 特徴:
- 定常偏差を必ず0にできる
- でも遅れて動く(動きが鈍くなる)
- 使いすぎると振動・オーバーシュートの原因
▶ なぜそうなるの?
ラプラスでは
これは 低周波領域で無限大(s→0で∞)。
つまり
- ゆっくりした誤差
- 定常的な誤差
に対して ものすごく強く反応する。
だから
✅ 定常偏差(低周波の誤差)は必ず消える
❌ しかし遅い誤差に強すぎて、
“反応が遅く、ねばっとした挙動” になる。
さらに
- 積分器は遅れを増やす
- 位相は−90°も減る
ので安定性が悪くなり、振動しやすくなる。
I制御は
“誤差を貯めてドン!”の海の底みたいな力。
しっかり効くが、重たい。
✅ 3. D制御(微分:Kd s)
▶ 特徴:
- 応答がシャキッとし、速くなる
- 振動やオーバーシュートが減る
- ただしノイズに弱い
▶ なぜ?
D制御は
これは 高周波領域で大きくなる。
高周波とは
- 急な変化
- ガタガタした動き
- 振動成分
つまりD制御は
✅ “速い変化” にめちゃくちゃ敏感。
(変化の傾きを見て「ヤバい」と察してブレーキをかける)
その結果:
✅ 応答性が上がる(立上りがよくなる)
✅ オーバーシュートが減る
✅ 系が落ち着く(減衰が増える)
ようするに D は
「未来を予測してブレーキをかける頭の良い制御」
例:
車のアクセルを踏んでいて、
スピードが上がりすぎる“気配”を感じて足を緩める感じ。
✅ まとめ:P/I/D の特徴はラプラス特性そのものから生まれる
● I = 1/s → 低周波で非常に強く効く
→ 定常偏差をゼロにする力を持つ
→ しかし遅れる(位相が −90°)
● D = s → 高周波で強く効く
→ 変化を抑えて応答性アップ
→ でもノイズも増幅する
● P = K → 全帯域で一定
→ 基本の力
→ 単体では偏差を0にできない
✅ 超直感図(文章版)
周波数が低い(ゆっくり)  ───────────→ 高い(速い)
                    │
I(1/s)   ←←←←←  めちゃ効く      弱い
P(定数)     ずっと同じ
D(s)       弱い      →→→→→  めちゃ効く
この“効く場所”の違いが
P / I / D の性格そのもの。
出典
Ⅲ-14 最終値の定理を用いてフィードバック制御系の定常偏差を求める
解答
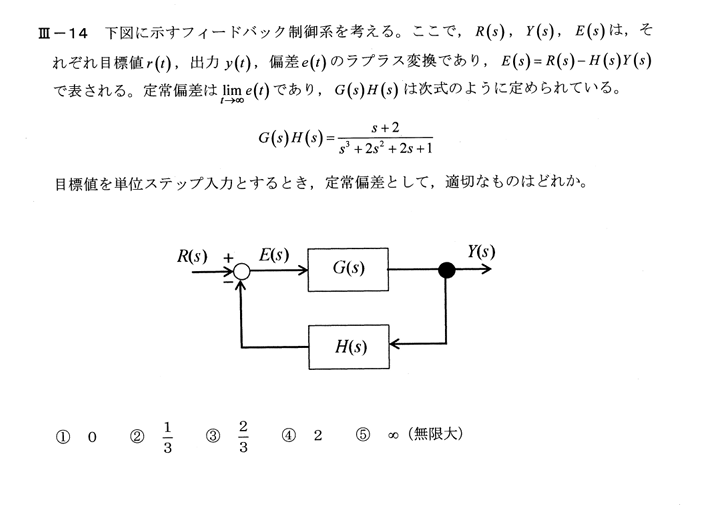
式を変形して、を代入すると
最終値の定理を用いて、
[解答]②
補足Q&A
Q. 誤差伝達関数E(s)/R(s)=1/(1+GH)はどのように導出しましたか?
誤差伝達
がどこから出てくるかを、ブロック線図の式づくりから丁寧に導出します。
✅ 1. ブロック線図の関係式を書く
ブロック線図を見ると、
      +───→ E(s) ──→ G(s) ──→ Y(s)
      ↑                 │
      │                 ↓
     R(s) <──────── H(s)──
負帰還なので誤差信号は
出力は
この2式だけで系のふるまいが決まります。
✅ 2. を だけの式にしたい
上の2式を連立します。
まず
を
に代入する。
✅ 3. 代入して整理
両辺を についてまとめる:
✅ 4. 誤差伝達関数の完成
これで、誤差伝達関数が完成します。
✅ 5. まとめ(本質)
負帰還では
- 誤差 が入力となってへ入る
- 出力 が を通って戻ってくる
- 誤差は “入力 − 戻り”
という構造になっているため、必ず
が生まれます。
✅ 6. 簡易図で理解するとこう
入力 R
 ↓
[ 1 / (1 + G H ) ] ←── 誤差 E
負帰還を入れると、入力が 1 / だけ小さくなって誤差となる。
Q. 最終値の定理とは何ですか?
最終値の定理(Final Value Theorem)は、
時間領域での定常値(t→∞ の値)を、ラプラス領域から直接求められる便利な定理です。
結論から書くと…
✅ 最終値の定理(Final Value Theorem)
ラプラス変換された関数 () があるとき、時間領域での最終値は
ただし条件が必要(後述)。
✅ 1. なぜこんな定理が便利なのか?
制御工学では「定常偏差」など、
- () が でどうなるか?
- 出力 () が定常状態では何になるか?
を知りたいことが多い。
しかし、いちいち逆ラプラス変換して を調べるのは大変。
そこで
だけ見ればよい、という魔法の定理が“最終値の定理”。
✅ 2. 使い方の例(今回の問題)
今回の問題では
ステップ入力 (=1/s) の場合
よって
というように、逆ラプラス変換なしで答えが出る!
✅ 3. どんなときに使える?(重要)
最終値の定理が成立するための条件:
✅ 系が安定
つまり、
伝達関数の極(閉ループの極)が右半平面にないこと。
特に
- 原点より右側に極があれば、発散するので定常値が存在しない。
- 虚軸上に極がある(例:s = 0 の2重極)と成立しない。
✅ の最終値が有限に存在すること
(発散する信号に最終値の定理は使えない)
✅ 4. 直感的な意味(理解しやすくする)
ラプラス変換
ここで にすると
つまり、
「関数全体の積分」に近づく。
さらに
を考えると、時間が長くなる部分が強調されて
“最終的な値” を取り出す効果になる。
✅ 5. 図で直感をつかむ(文章図解)
f(t)
│        ────→(定常値)
│      /
│    /
│  /
└─────────────→ t
ラプラス領域で s を 0 に寄せていくと、
時間が長い部分の情報が浮き上がり、
定常値が抽出される。
✅ 6. 最終値の定理と対になる「初期値の定理」
“初期値”は「高周波成分(s→∞)」を見る。
最終値は「低周波成分(s→0)」を見る。
と対応している。
✅ まとめ
| 名称 | 内容 |
|---|---|
| 最終値の定理 | |
| 有効条件 | 閉ループが安定、虚軸上に極がない |
| 便利な場面 | 定常偏差・定常出力の計算 |
| 直感 | (s→0) は“低周波→長時間”を意味する |
Q. R(s)のことをなぜ『目標値』と呼ぶのですか?
ここは 制御工学の言葉のクセが原因で、最初は必ず混乱します。
実は “入力値” と “目標値(指令値)” は、同じ場合と違う場合があるんです。
順を追って、非常に明快に説明します。
✅ 結論(これが最も大事)
目標値(reference)とは、“システムにやらせたい動き・状態”。
それを数値として入力するので、
結果として が「入力」であり「目標値」になる。
つまり
ではなく、
✅ 1. 普通の物理では “入力=外から加えたもの”
例えば質点に力を加えるなら
- 力 → 入力
- 変位 → 出力
これは直感的。
✅ 2. しかし制御では「やらせたい動作」が最優先
制御の目的は
装置を思い通りの動きにさせること。
だから、
人間(または上位システム)が設定する「望む値」を
目標値(set point / reference) と呼びます。
例えば:
- ロボットのアーム角度を 30° にしたい
→ 30° が目標値 - モーターを毎分 1500 rpm にしたい
→ 1500 rpm が目標値 - 温度を 70℃ にしたい
→ 70℃ が目標値
そしてシステムへ「30°」を数値として入力する。この入力信号を
と書く。
✅ 3. “入力=目標値” と言われる理由
入力という言葉は広すぎる
だから制御ではもっと意味の特定された言葉が必要。
| 用語 | 意味 |
|---|---|
| 入力(input) | システムに与えるすべての信号 |
| 目標値(reference) | 望む動作・状態の値 |
| 外乱(disturbance) | 望まない入力(風、摩擦、衝撃など) |
つまり「入力の中の一部」である
“目標として与える信号” だけを特別に R と呼ぶ。
そのため、
は「入力信号」なのに “目標値” と呼ばれる。
✅ 4. ブロック線図でみると一目瞭然
   目標値 R(s)  → (+) → E(s) → G(s) → Y(s)
                     ↑
                     └── H(s) ────
ここで
- :やりたいこと(目標)
- :実際の出力
- :フィードバック
- : 誤差 = R − H·Y
✅ 目標値は “入力” ではなく “基準値”
“これに近づけるために制御する値” だから。
✅ 5. なぜ「入力値」と言わず「目標値」と言うのか
理由は 3 つあります:
✅① 入力には「外乱」も含まれる
目標値ではない。
✅② 制御対象に強制力を加える「操作量(入力)」とも区別したい
たとえばモーターなら
- 目標値 → 回転数の希望値
- 入力 → モータへの電圧(制御系が決める)
これはまったく別物。
✅③ 目標値は人間がシステムに与える“指令”だから
操作入力とは役割が違う。
✅ 6. 名称の対応を整理しておくと理解が速い
| 名前 | 主な役割 |
|---|---|
| 目標値 | やらせたい状態・位置・速度 |
| 誤差信号 | R − H·Y (制御の原動力) |
| 操作量 | アクチュエータへ送る信号(制御器の出力) |
| 出力 | 実際の応答 |
| 外乱 | 望まない入力 |
✅ まとめ
目標値とは、
「制御で実現したい値(指令値)を “入力信号として” 入れるもの」。
だから
- 入力信号ではある
- しかし単なる入力ではなく「目標」なので と特別に呼ぶ
というだけです。
必要なら:
✅ ブロック線図での , , , の役割
✅ 制御系の「入力」「目標」「外乱」「操作量」の違い
✅ PID 制御における目標値の具体例
なども詳しく説明できます!
Ⅲ-15 機械の振動の特徴
解答
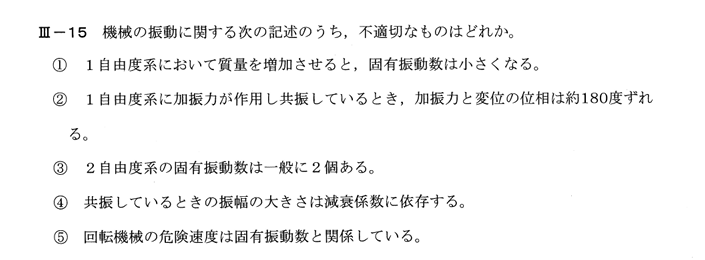
[解答]②
補足Q&A
Q. 選択肢⑤(回転機械の危険速度は固有振動数と関係する)はなぜ正しいのですか?
⑤の「回転機械の危険速度は固有振動数と関係している」について、
背景 → 物理法則 → 図解イメージ → 工学的な意味
の順で丁寧に説明します。
✅ ⑤ 回転機械の危険速度とは?
回転機械(モーター・タービン・軸受・シャフトなど)には、
軸が**完全に“まっすぐ”**ではないことが多いです。
- わずかな偏心(芯ブレ)
- 質量バランスの誤差
- 取付け誤差
- 製造ばらつき
これらにより、回転すると
軸の重心が小さく“振られながら”回ります。
回転数がシステムの固有角振動数(横振動の固有振動数)に近づくと、
強制加振と固有振動が一致して“共振”が起きる。
このときの危険な回転速度を “危険速度(critical speed)” と呼びます。
✅ 危険速度 ≒ 横振動の固有振動数
軸の横方向の固有振動数(シャフトの曲げモード)が
であるなら、
つまり 固有振動数そのものが危険速度の位置を決める。
✅ なぜ固有振動数で危険なのか?(物理の根本)
回転軸は偏心があると、回転数 で
軸の中心に 横方向の強制振動を加えます。
加振周波数 = 回転周波数
横振動の固有角振動数 と一致すると
共振 ⇒ 振幅が急増 ⇒ 壊れる危険大
✅ 図解イメージ(文章で表現)
偏心した軸(中心が 0.5 mm ズレているとする)を回転させると…
低速        中速             危険速度付近
|           |               |
ほぼ静か → だんだん揺れる → ガタガタ大振幅
危険速度を超えると振動はまた落ち着くことがある(超臨界回転)。
✅ 工学的にどう使われるか?
回転機械を設計するときは:
- 危険速度を必ず求める(固有振動数解析)
- 危険速度で運転しないようにする
- 通過する場合は素早く通過する(タービンなど)
- ダンパを入れて振幅を抑える
車のプロペラシャフト、電車の車軸、風力タービン、モーターのロータ、
高速回転工具などすべてに必須の考え方。
✅ 実際の危険速度の求め方(単純モデル)
軸を単純化すると「ばね k で支持された質量 m」になるため
危険速度(rpm)
これが回転速度と一致すると危険。
✅ 最後に:⑤の説明の意味
⑤
「回転機械の危険速度は固有振動数と関係している。」
これは
✅ 回転スピードが横振動の固有振動数に近づくと共振が起きる
✅ だから危険速度そのものが固有振動数で決まる
という理由で 完全に正しい記述です。
Ⅲ-16 ねじり振動系の固有角振動数
解答
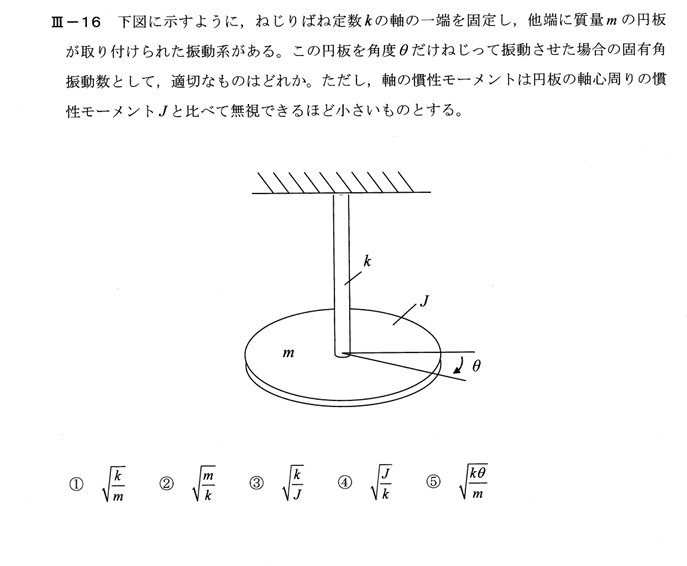
[解答]③
- ねじりばね:軸ねじれ角 に比例して復元トルク
- 運動方程式(回転のニュートンの式)
(軸自身の慣性は無視 ⇒ 慣性モーメントは円板の のみ) - したがって固有角振動数
→ → 。
※円板半径を とすると (参考)。
補足Q&A
Q. ねじり振動の運動方程式(Jθ̈+kθ=0)はどのように導出されますか?
図の装置は**ねじりばね + 慣性体(円板)**の“1自由度ねじり振動”です。式づくりを最初から丁寧に追います。
1) 物理モデルと記号
- :円板のねじれ角(微小角、[rad])
- :ねじりばね定数(トルク/角度)
- :円板の回転慣性モーメント(軸まわり)
※軸の慣性は「無視できるほど小さい」とあるので採用しない。
2) 復元トルク(フックの法則のねじり版)
ねじれ角 に比例してばねの復元トルクが働く:
符号マイナスは、変位と逆向き(元に戻そうとする)という意味。
3) 運動方程式(回転の運動方程式)
回転版ニュートンの第2法則:
ここではばねトルクだけなので
これは**1自由度の単振動(ねじり版)**の標準形です。
4) 固有角振動数
標準形 の解は 。
ここでは , なので
(選択肢③)
5) 単位チェック
OK。
6) 解の形と意味
微分方程式の一般解:
周期 で減衰なしの等振幅ねじり振動(理想化)。
7) エネルギー法(別解)
- 運動エネルギー:
- ばねのひずみエネルギー:
ラグランジュ法()
→ → 同じ結果。
8) 参考:円板の慣性モーメント
半径 、質量 の一様円板の軸まわり慣性モーメントは
(図の“軸心周り”)
これを入れると 。
9) 直感チェック
- ばねが硬い()→ 速く振動()
- 円板が重い/大きい()→ 鈍重()
- 線形近似は微小角()が前提
必要なら、数値例や**減衰(ねじり粘性 )**を入れた場合の
まで展開します。
Q. 回転運動の式と並進運動の式を比較すると、Jはmと対応しますか?
はい、その理解で完璧です。
✅ 結論
回転運動における慣性モーメント は、並進運動における質量 に対応します。
より正確に言うと、
- 並進運動(直線運動)の「動きにくさ」=質量
- 回転運動(角運動)の「回りにくさ」=慣性モーメント
です。
✅ 対応表(これが本質)
| 並進運動 | 回転運動 |
|---|---|
| 変位 | 角変位 |
| 速度 | 角速度 |
| 加速度 | 角加速度 |
| 質量 | 慣性モーメント |
| 力 | トルク(モーメント) |
| 運動方程式: | 運動方程式: |
| ばね:(k x) | ねじりばね: |
| 固有角振動数: | 固有角振動数: |
完全に「置き換えの関係」になっています。
✅ 直感的イメージ
質量 が大きいほど動きにくいように、
慣性モーメント が大きいほど回りにくい。
たとえば…
- 同じ 1 kg でも
→ 半径 10 cm の円板より
→ 半径 1 m の大きな円板の方が回しづらい
これは「質量が遠くに分布しているほど が大きくなる」ためです。
✅ エネルギーの式でも完全に対応
並進の運動エネルギー
回転の運動エネルギー
どちらも「慣性項 ×(速度)²/2」で同じ形。
✅ ばね系の固有振動数も完全対応
並進系:
回転系:
✅ まとめ
- **(変位の対応)
- (慣性の対応)
- (ばね定数)
- (駆動力の対応)**
だから回転運動の方程式は、並進運動の方程式を「角度版に置き換えたもの」と考えれば理解が速いです。
Q. 回転の運動方程式(Jθ̈=τ)はどのように導出されますか?
回転の運動方程式
(角運動量の時間微分=外力モーメント)
これは 並進運動の式 の「角度版」です。
でも、なぜこの形になるのか?
ここをゼロから導出してみます。
✅ 1. 最も基本に戻る:質点の運動方程式から導く
回転軸から距離 の所にある質点 を考える。
質点は円運動していて、角度 に応じて位置は
と書ける(小角度だけでなく一般でも成立)。
並進の運動方程式は
ここで
代入すると
接線方向の力のモーメントは
両辺に を掛けると
つまり
ここで
これは軸まわりの慣性モーメントの定義。
すると
これが回転の運動方程式そのもの。
✅ 2. 質点がたくさんある一般物体へ拡張
剛体は質点の集まりだから、
各質点に対して
が成り立つ。
全部足せば
左辺:
これは物体の慣性モーメント
なので
こうして一般の剛体にも拡張される。
✅ 3. もっと根本(角運動量)からの導出
剛体の角運動量 は
ニュートンの運動方程式の回転版は
なので
もし J が一定(剛体)なら
✅ 4. エネルギー原理からの導出(ラグランジュ方程式)
運動エネルギー
ポテンシャル(ばねや重力など)を とすると
J が一定なら
これも同じ式。
✅ 5. 並進運動との比較で全体像をつかむ
| 並進運動 | 回転運動 |
|---|---|
| 質量 | 慣性モーメント |
| 変位 | 回転角 |
| 加速度 | 角加速度 |
| 力 | トルク |
| エネルギー | エネルギー |
| 法則 | 法則 |
この“完全に対応する”構造が、回転運動の式の根っこです。
✅ 6. 最後に一言でまとめると
回転の運動方程式は、質点に対する を
「角度で書き直しただけ」から生まれた。
これを組み合わせたら自動的に
が出てくる。
Q. J=mr²とJ=½mR²の違いは何ですか?1/2の係数はどこへ行きましたか?
結論から先に言うと:
✅ 1点質量の慣性モーメントは (係数つかない)
✅ 円板や棒など“形のある物体”の慣性モーメントには、形状による係数がつく(1/2, 1/12 など)
つまり、「1/2 がつくとき」と「つかないとき」は状況が違うのです。
✅ 1. 1点質量の場合は必ず
たとえば、ひもで結んだ“点”のような質量が半径 の円周を回るときは
これは最も基本の定義。
✅ 2. 「1/2」「1/12」などの係数は“質量分布の形”による
例えば…
● 一様円板(垂直軸まわり)
● 一様棒(端を通る軸まわり)
● 一様棒(中心まわり)
● 中空円筒
これらの係数は
を実際に積分した結果によって決まります。
✅ 3. 係数がつく理由(質量分布の違い)
たとえば円板の場合:
- たくさんの質量が「中心に近い r で」分布している
→ より小さくなる
→ 係数が 1/2 に
一方、
- 全質量が外周に集中している(輪のような物体)
→ すべて r = R
→ (係数 1)
要するに
係数は「質量がどこに分布しているか」によって変わる。
✅ 4. あなたが見た式「J = m r^2」はどのケースか?
前の説明で出てきた
は 1質点のモデル の話です。
これは
- 物体が「1つの質点」とみなせる
- または回転運動を微小質点ごとに分解して導出している途中
という状況でした。
このときは絶対に
しか出てきません(係数なし)。
✅ 5. 円板や棒の慣性モーメントに係数がつく理由を直感的に
例えば円板:
真ん中の質量 → 半径小さい → Jへ貢献少ない
外周の質量 → 半径大きい → Jへ貢献大きい
全部合わせると
これが係数の由来です。
✅ 6. まとめ
| モデル | 慣性モーメント |
|---|---|
| 1点質量 | (係数なし) |
| 同心円上に質量集中(輪) | |
| 一様円板 | |
| 一様棒(中心) | |
| 一様棒(端) |
係数がつくかどうかは質量がどこに分布しているかで決まる。
Ⅲ-17 斜面上の質量バネシステムに関する物理の問題
解答
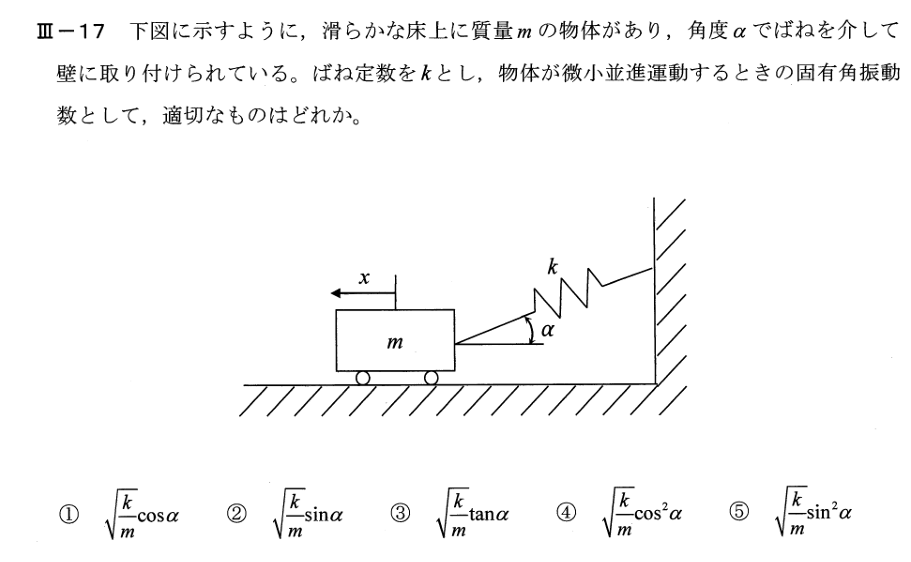
答え:① (厳密には 。)
考え方(水平微小振動)
- ばね定数:(ばね軸方向のフックの法則)
- ばねは水平方向に対して角度
- 小さな水平変位を とする(左向きを正)
1) ばねの伸び
質点が水平に だけ動くと、ばね軸方向の伸びは
(変位ベクトルのばね方向成分)
2) ばね力の水平成分
ばね力の大きさ:(ばね軸向き)
その水平成分はさらに を掛けて
向きは変位と逆(復元力)。
3) 運動方程式 → 固有角振動数
通常は を想定するので 、選択肢では ①。
チェック
- (水平ばね)→ (一致)
- (鉛直ばね)→ (水平復元力なし)
したがって適切なのは ① です。
補足Q&A
Q. なぜcos²αになるのですか?(水平成分への2回の投影)
もちろん詳しく説明します。
ここが一番つまずきやすいポイントなので、ベクトルの向きと成分分解に絞って丁寧に解説します。
✅ 問題の状況整理
ばねは 壁と質点を結ぶ方向にあり、その方向は水平と角度 をなしています。
質量 を左向きに微小量 動かすと、ばねの 伸び(ばね軸方向の変位) は
になります。
✅ 1. ばねは「ばね軸方向」にしか力を出さない
ばね力の大きさは
これは「ばねの向き(斜め方向)」の力の大きさであって、まだ水平成分ではありません。
✅ 2. その力を「水平・鉛直」に成分分解する必要がある
下図を頭に浮かべてください:
      /(ばね方向:角度α )
 F_s /|
    /  |
   ----→  水平方向(欲しい成分)
ばね力 を水平成分に分解すると
つまり
✅ ❗ここが重要(よく誤解される点)
- 最初の は
「水平変位 がばね軸方向にどれだけ伸びを作るか」 - 2番目の は
「ばね軸方向の力を水平成分に射影する係数」
つまり
成分分解を2回しているわけではなく、
“違う意味の ” が2つ出てくるだけ。
✅ 1つ目の … 変位の投影(ばねの伸び)
✅ 2つ目の … 力の投影(水平力)
✅ 図で説明(文章図解)
質点が左へ 動く
← x
その「ばね方向の変位」は
斜め方向への投影 = x cos α
その結果生じる“ばね力”は
斜め方向へ k (x cos α)
これを水平へさらに投影すると
水平成分 = k (x cos α) × cos α
✅ だから最終的に
この水平復元力が運動方程式に入るため
固有角振動数は
✅ まとめ(超重要点)
| 出てくる | 意味 |
|---|---|
| ① 変位の投影 | 水平方向 → ばね方向の伸び |
| ② 力の投影 | ばね力 → 水平方向の成分 |
この2つはまったく別の物理的意味を持つので、結果的に になります。
Ⅲ-18 減衰1自由度系の運動方程式
解答
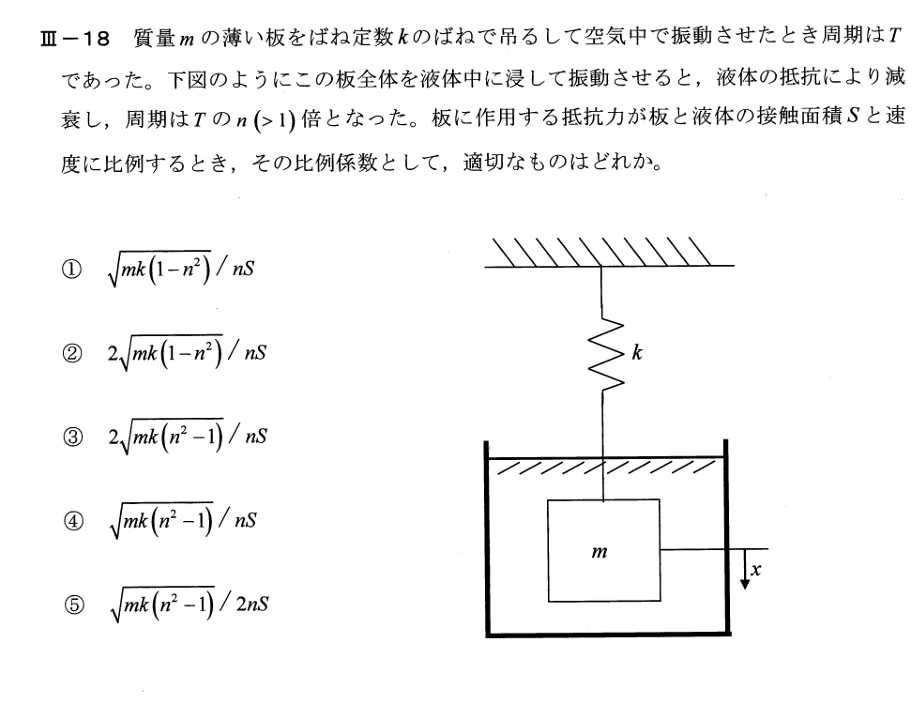
設問の系を空気中で振動させた場合の運動方程式は
固有角振動数と周期は
となる。
液体中での運動方程式は
抵抗力はSと速度に比例するので、
固有角振動数と周期は
題意より周期は空気中のn倍なので、
[解答]③
補足Q&A
Q. 液体中の周期がn倍になる条件から、比例係数αはどう求まりますか?
問題の整理
- 空気中(減衰なし)で周期:
- 液体中では、「速度比例」の抵抗(粘性減衰)を受ける:
抵抗力
→ 等価減衰係数 (求めたいのは ) - 液体中の周期は ((n>1))
減衰1自由度の基礎式
減衰ありの運動方程式:
固有値 は
ここで減衰固有角振動数
周期は
「周期が 倍」から を求める
両辺を変形して
(※ より)なので
比例係数 を出す
→ 選択肢③
ちょい確認(次元と極限)
- 次元: は 。
は で、 の単位 に合う。 - (周期ほぼ変化なし)で :抵抗なしに一致。
- 減衰条件: 実数 ⇒ (アンダーダンピング)。本式はその範囲で成り立つ。
これで、液体による速度比例の抵抗が周期を 倍にしたときの比例係数が厳密に導けました。
Q. 固有角振動数はルートの中身だけですか?固有値の-c/2mの項は無関係になりますか?
固有角振動数(=振動の“周波数”)と、固有値(=時間に対する指数解の“係数”)の違いが本質になります。
以下、結論 → 理由 → 図式まとめでしっかり整理します。
✅ 結論
固有角振動数(ω)は、固有値 λ の “虚部の絶対値” のみで決まる。
固有値
のうち
- 実部:(-c/(2m)) → 減衰による「減り方」を決める
- 虚部: → 振動の「速さ」(角振動数)を決める
したがって
✅ **固有角振動数は、√ の中身(虚数部分)だけであり、
前の (-c/2m) は周波数には関係しない。**
✅ 理由(なぜ -c/2m が関係しないのか?)
減衰振動の一般解は
ここで分離して考えると:
| 部分 | 役割 |
|---|---|
| 振幅が時間とともに減っていく(減衰) | |
| 振動の“周期”や“速さ”を決める |
つまり
周波数(振動の速さ)だけを決めるのは虚部
実部((-c/2m))は 周波数には影響しない
→ ただし振幅が時間とともに小さくなる速度を決めるだけ。
✅「固有値」と「固有角振動数」の違い
✅ 固有値 λ
指数解 に出てくるもの
✅ 固有角振動数 ω(減衰固有角振動数)
固有値の虚部の絶対値
つまり
- 固有値 λ:減衰も含んだ「複素数」
- 固有角振動数 ω:そのうち“振動”のみを表す量
✅ 図で整理
固有値
λ =   - 応答の減衰速度(実部)
   ± i × 振動の速さ(虚部 = 固有角振動数)
減衰の有無
┌───────────────┐
│実部(−c/2m)   ⇒  振幅が減る速さだけを決める│
│虚部(ωd)      ⇒  振動周期を決める             │
└───────────────┘
✅ まとめ(質問に直接答える)
固有角振動数はルートの中身だけですか?
✅ はい。
固有角振動数 は
の √ 内だけ が関係する。
固有値の時はルートの前に −c の項がありますがそれは関係なくなりますか?
✅ はい、振動の周期(角振動数)を考えるときは無関係です。
その項は「減衰の速さ」を表すだけで「振動の速さ」には影響しません。
Q. 周期は固有角振動数の逆数に2πをかけますか?
はい、その通りです。
周期 と角振動数 の関係は
です。
✅ 【減衰なし】のとき
固有角振動数:
周期:
✅ 【減衰あり(アンダーダンピング)】のとき
固有値は
この「虚部の絶対値」 が 実際に振動する速さ です。
周期:
※減衰しても周期は
- 減衰固有角振動数 で決まる
- 実部 (-c/(2m)) は周期には関係しない(振幅が減るだけ)
✅ なぜ 2π をかける?
角振動数の定義
周期は「1周=2π rad 進むのにかかる時間」なので
というだけです。
✅ まとめ
- 周期 =
- 減衰ありでも同じ
- 使うのは固有値のうちの 虚部(角振動数)だけ
もし希望があれば
✅ 減衰が周期にどう影響するか(わずかに長くなる理由)
✅ 実部と虚部の役割の図解
✅ 問題 III–18 の周期計算の丁寧な復元
も追加で説明します!
Q. 振動は上下運動(Hz的な現象)なのに、なぜ角振動数(rad/s)で表すのですか?
「上下運動なのに、なぜ普通の周波数(Hz)ではなく“角振動数(rad/s)”を使うのか?」
これには 数学的理由 と 物理的理由 の両方があります。
結論から言うと:
✅ 結論
角振動数(rad/s)のほうが、方程式が“自動的にきれいな形になる”から。
そして
固有値(複素数)の形と直接対応するから。
Hz を使うと式がぐちゃぐちゃになります。
✅ 1. 振動は三角関数で表されるから
ばね振動の解は
ここで、
は 位相(フェーズ)です。
位相は「ラジアン(rad)」で表します。
- 1 周 = rad
- 1 秒で rad 進む → は「位相の時間変化率」
✅ 2. 角振動数は「三角関数の中で直接使える周波数」
三角関数の中身(位相)は必ずラジアンで表すので、
つまり、
- 上下運動の位置
- 速度
- 加速度
全てが 三角関数の微分 で出てくるので、
自然に が出る。
✅ 3. なぜ Hz(f)を使わないのか?
使えます。ただし、式が汚くなる。
なので
- 位置:
- 速度:
- 加速度:
これを運動方程式に入れると「” が大量に登場してしまう」。
✅ 4. 運動方程式が一発でシンプルになるのは「角振動数」
減衰なしばね振動の方程式:
指数解を とすると
この
が 自然と固有角振動数になる。
Hz に変換すると
と“わざわざ”変換が必要で不便。
✅ 5. 固有値(複素数)の形とも相性が良い
減衰振動では固有値が
になるので、
虚部が直接「角振動数」になっている。
普通の周波数(Hz)では
と変換しないといけない。
固有値解析では
角振動数のほうが圧倒的に便利で自然。
✅ 6. 工学では「角振動数のほうが本質的」
振動・波動・電気回路・量子力学・機械振動・制御工学…
どの分野でも
- 微分方程式にそのまま出る
- 固有値の虚部と一致する
- 三角関数(または複素指数)の中で自然に出る
という理由で 角振動数 = 本質的な周波数 として使われます。
✅ まとめ
| 量 | 意味 | 理由 |
|---|---|---|
| Hz(f) | 1秒あたりの振動回数 | 直感的だが式が複雑になる |
| 角振動数(ω) | 1秒あたりの位相変化 | 微分方程式、三角関数、固有値で自然に現れる |
✅ 最後に一言
上下運動であっても
三角関数で表す以上、位相(ラジアン)が本質。
だから角振動数を使うのです。
Ⅲ-19 ばねと定滑車とおもりからなる系の固有周期
解答
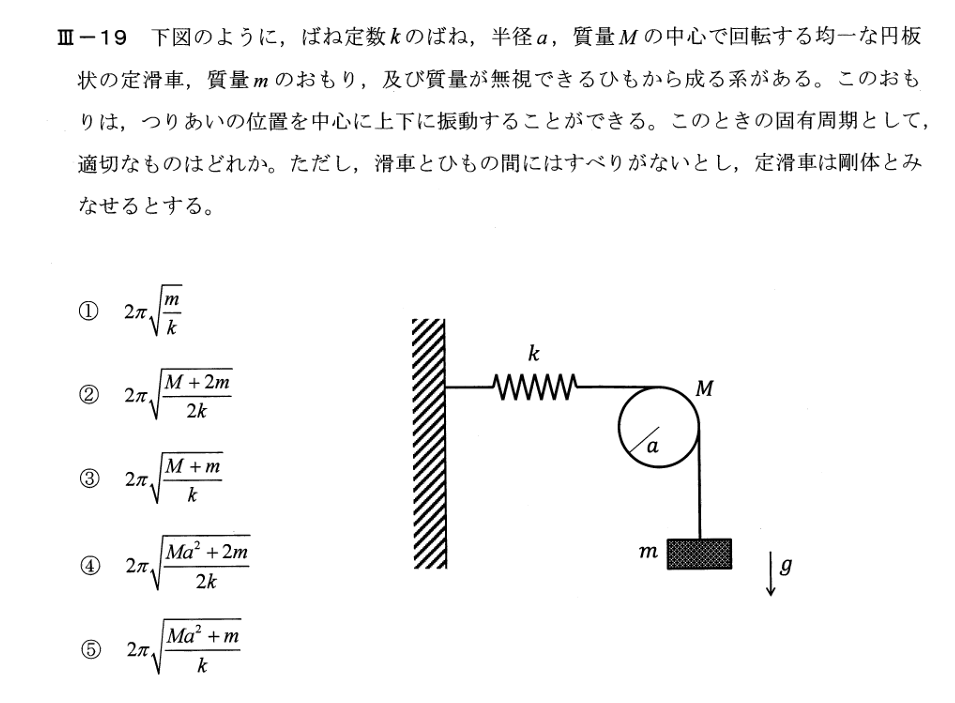
ひもの張力をFとするとおもりの運動方程式は
定滑車の回転に関する運動方程式は回転角をθ慣性モーメントをIとすると
より
より
[解答]②
補足Q&A
Q. この系の運動エネルギーTは何と何の合計ですか?
ここで扱っている 運動エネルギー は、この系を構成する
- おもり(質量 )の並進運動エネルギー
- 円板(質量 ,半径 )の回転運動エネルギー
の 合計 です。
つまり
という意味です。
✅ 1. おもり の運動エネルギー(並進)
おもりは上下に並進運動します。
速度を (ひもが動く速度)とすると、
✅ 2. 円板(質量 )の運動エネルギー(回転)
円板は固定軸まわりに回転し、その角速度は
(ひもはすべらないので、周速 がひもの速度 に一致)
円板の慣性モーメント(中心まわりの回転)
したがって回転運動エネルギーは
✅ 3. 合計すると?
これが前に出てきた
見かけの質量 です。
✅ まとめ
| 部分 | 内容 | 運動エネルギー |
|---|---|---|
| おもり | 並進 | |
| 円板 | 回転 | |
| 合計 | 系の運動エネルギー |
✅ なぜ円板の回転だけでよいのか?
- 円板は固定軸で並進しない
- ひもは滑らないため、円板はひもの動きに合わせて回転のみ
したがって
円板の運動エネルギーは回転運動エネルギーだけです。
Q. 円板の慣性モーメントI=½Ma²はどう導出されますか?
あなたが知りたいのは、
半径 、質量 の一様円板の慣性モーメント
はどうやって求められるのか?
なぜ がつくのか?
という点ですね。
✅ 一様円板の慣性モーメントの公式
円板をその中心を通る垂直軸まわりに回転させるとき、
その慣性モーメントは
これは「一様に質量が分布した円板」の公式です。
✅ 証明(積分で求める)
円板を細い輪(リング)に分割して積分します。
● 1. 半径 のリング要素を考える
リングの半径:
厚さ:
長さ:周長
面密度:
リングの質量は
● 2. リングの慣性モーメント
リングは半径 の質量がすべて円周にあるので
慣性モーメントは
● 3. 円板全体にわたって積分
面密度 を代入すると
✅ 結果
✅ 直感的な理解
- 棒(質量 M、長さ L)の中央軸まわりは と小さい
→ 質量が中心付近に多くある - 一方、円板の質量は外側にも大量にある
→ 棒よりは大きい慣性モーメント - しかし、全部が外周にあるリング()ほどは大きくない
その中間なので係数が 1/2 になる。
✅ より直感的な図(イメージ)
リング:全部が半径 a に → I = M a^2(最大)
円板:中心にも質量あり → I = (1/2) M a^2(半分)
棒:中心に近く多い → I = (1/12) M L^2(さらに小)
✅ まとめ
半径 a、質量 M の一様円板の慣性モーメント:
積分により導かれ、物理的にも
- リング(全部外側)→
- 一様円板 →
という関係を満たしています。
Ⅲ-20 ばねとダンパモデルの臨界減衰係数
解答

臨界減衰係数は
ばね定数はより
[解答]⑤
Ⅲ-21 床に伝達される機械の振幅
解答
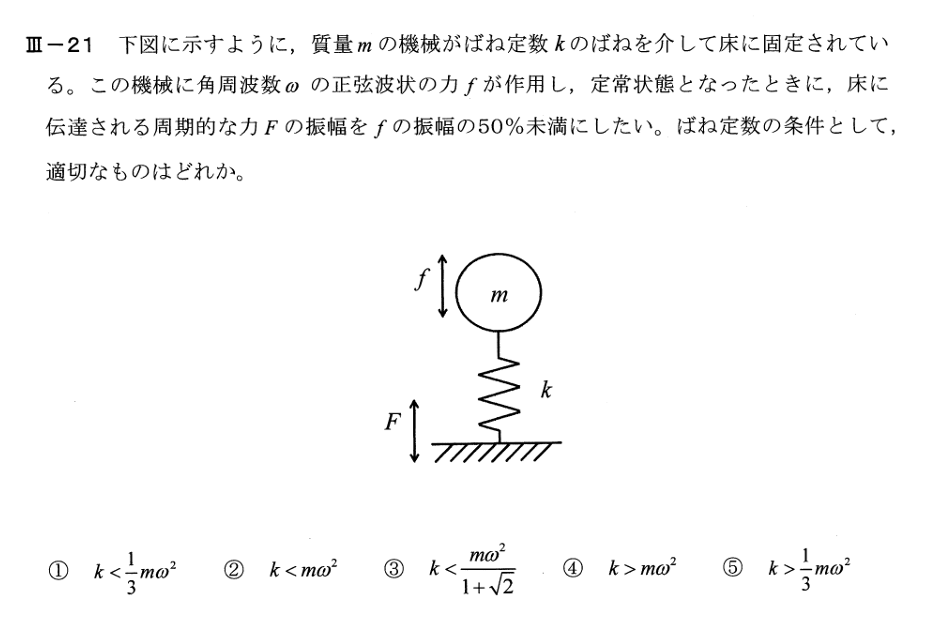
答え:①
減衰なし・外力 の 1 自由度系
定常応答の変位振幅
床へ伝わる力はばね力(減衰なしなので):
したがって伝達率(トランスミッタンス)
「床に伝わる力の振幅を の 50% 未満」
.
場合分けして不等式を解く:
- のとき
で条件を満たせない。 - のとき
[T=\dfrac{k}{m\omega^2-k}<\dfrac12 \Rightarrow 2k<m\omega^2-k
\Rightarrow 3k<m\omega^2].
よって
が必要条件。
[解答]①
補足Q&A
Q. 床への伝達力が外力の50%未満となる条件(k
図の 1 自由度系(質量 、ばね 、外力 )で、床へ伝わる力の振幅を外力振幅の 50% 未満にしたい、という設計条件をじっくり導きます。
1) 運動方程式と定常解
減衰なしなので
定常解( particular solution )を とおくと、振幅は
(導出:複素表示 を使えば )
2) 床に伝わる力
減衰が無いので、床に伝わる周期力はばね力だけです:
そこで力の伝達率(トランスミッタンス)
3) 50%未満の条件(不等式を解く)
求める条件は (T<0.5)。
- もし なら
で、絶対に 0.5 未満になりません(硬すぎる)。
- したがって の領域で解きます:
つまり
が必要条件です。(選択肢①)
4) 自然周波数で見ると?
自然角振動数 。上の条件は
→ **励振周波数の方が十分高い(柔らかく支持する)**と、床へ伝わる力が小さくなります。
5) 物理直感
- を小さく(柔らかく)すると、質量は高周波ではほぼ動かず、ばねが伸縮して外力を“吸収”。床に伝わる力 が小さくなる。
- 逆に が大きい(剛支持)だと、質量と床がほぼ一体になり、外力のほとんどが床へ伝わる( 以上)。
6) 減衰がある場合の補足(参考)
粘性減衰 があると
で、床へはばね力+ダンパ力が伝わります。一般に
- 防振域の目安:(力伝達率 < 1)。
- 本問の「50% 未満」は と、 より厳しめの要求です。
7) 設計のまとめ
- 与えられた に対して、ばねは
を満たすように十分柔らかく選ぶ。
- 実機では減衰・共振回避・たわみ量(静たわみ )の制約も併せて確認する。
以上です。
Q. 定常解の振幅X=f0/|k-mω²|はどう導出されますか?
やり方は2通りあります。
1) 複素表示(いちばん楽)
強制振動:
を“複素正弦”に置き換えます。右辺を
と見なし、解も
と仮定します( は複素振幅)。
すると
元の式の “複素版” は
共通因子 を割って
このときの実際の変位は
。
本問題(無減衰)では は実数なので
となり、求める振幅
が出ます。
( では分母0→共振で発散:定常解は無限大。)
2) 実関数だけで(位相も見たい人向け)
定常解を
と置くと
方程式へ代入:
左辺を と に展開:
と の係数を比較して
よって
( の符号は の符号で決まり、無減衰では 0/π の二択。)
補足(減衰があるとどうなる?)
を入れると
同様に複素法で
(この形はよく使うので覚えておくと便利。)
これで「複素表示を使うと一発で に落ちる → 振幅は 」の意味が腹落ちするはず。
Q. Im{f0 e^(iωt)}とはどういう意味ですか?
は
複素数 の「虚部(imaginary part)」を取り出す
という意味です。
✅ そもそも とは?
オイラーの公式:
これを使うと
✅ の意味
例:
✅ を計算すると?
虚部だけを取り出すので
つまり
**「波を、複素指数の虚部として表している」**わけです。
✅ なぜこんなことをするの?
理由はシンプル:
- を使うと微分が簡単になる
- 振動方程式を代数方程式にできる
実際
正弦・余弦を直接扱うより便利だから使う、
最後に現実世界の値(実数部分 or 虚数部分)だけ戻せば良い、という考え方です。
✅ イメージ図
複素平面
     imaginary (虚部)
        ↑
 sin    |   e^{iωt} の虚部 → sin波
 wave   |
        |
--------+----------→ real (実部)
        |  cos波
✅ まとめ
記号
意味
虚部を取り出す
実部を取り出す
の複素表現
振動解析の“計算テクニック”だと思えばOKです。
Q. 外力が正弦だと、解も正弦の形をとるとみなせるのですか?
はい、線形(かつ時間不変)な振動系では、
外力が正弦であれば定常応答も正弦になるとみなすことができます。
これはとても重要な性質です。
✅ なぜ「正弦 → 正弦」になるの?
理由は 線形性(superposition) と 時間不変性 にあります。
線形時不変(LTI)系の特徴:
入力が正弦波なら、出力も同じ周波数の正弦波になる
(振幅と位相が変わるだけ)
数学的には、線形微分方程式
の particular 解(定常解)は
となることが原理的に保証されています。
振幅 と位相遅れ が変わるだけ。
✅ 物理的な直感
- バネ-質点系は「線形フィルタ」として振る舞う
- 正弦波は「フィルタを通しても形が変わらない」
- 出てくるのは同じ周波数の正弦波(位相と大きさだけ変化)
音響・電気回路・構造振動…すべて同じ理屈です。
正弦波は線形システムの固有入力
→ システムを通っても波形が崩れない
✅ 例:抵抗・インダクタ・コンデンサ回路も同じ
交流回路(RLC)に正弦電圧を入れると
電流も正弦になります(振幅と位相が変わるだけ)
それと全く同じ理屈です。
✅ では、なぜ解に指数・余弦・正弦を使うの?
線形の2階微分方程式は
解 = 過渡応答 + 定常応答
- 過渡応答:指数減衰 → 時間とともに消える
- 定常応答:外力と同じ周波数の正弦
最終的に残るのは定常解
(過渡応答は時間が経つと消滅)
✅ もし外力が正弦でなかったら?
例:矩形波、三角波、インパルス…
→ フーリエ解析で正弦波の和に分解できる
→ 各正弦入力に対する応答を足し合わせる(線形性)
だから 正弦を基本として考えれば十分 なのです。
✅ まとめ
質問
答え
正弦入力 → 解も正弦?
はい、線形系では必ずそうなる
例外は?
非線形系(摩擦、バックラッシュなど)
関連原理
LTI 系、フーリエ、重ね合わせ、固有解
✅ 一言で
線形振動系は正弦波に対して正弦波で応じる
(周波数は変わらない、振幅と位相が変わるだけ)
出典
Ⅲ-22 2自由度振動系の運動
解答

運動方程式は
と書ける。
ここで、
と仮定しこれを満たす、振動数方程式を導出すると
[解答]②
補足Q&A
Q. 振動解x=Xe^(iωt)を仮定するのはなぜですか?
とても重要な質問です。
なぜ を仮定してよいのか?
→ これは「線形振動方程式の解の性質」から来ています。
✅ 原理:線形系の自由振動は必ず正弦波になる
ばね‐質点系の運動方程式は
これは線形・時不変の2階微分方程式です。
このタイプの方程式は、振動解は必ず正弦波(調和振動)になることが数学的に知られています。
実際、実際の解は
となります。
✅ ではなぜ を使うの?
オイラーの公式
これを使うと、
- 微分が簡単()
- 行列計算に乗せやすい
- 固有値問題(振動数決定)が直接できる
だから便利なので使っています。
最終的な解は実数部だけ取ればOK。
つまりこれは
「正弦波解を計算しやすい形に書いたもの」
というだけです。
✅ 直感的説明
バネと質量の系が自由に振動すると
→ 外力がないので、自然な形=単一周波数の波動になる
複雑な初期条件を与えると
→ いくつかの周波数の重ね合わせになる(固有モード)
しかし基本形として正弦波をまず仮定して固有振動数を求めるというアプローチをとります。
✅ 線形代数的視点
運動方程式
に を代入すると
これは固有値問題
つまり、
振動周波数 は剛性行列 と質量行列 の固有値
✅ まとめ
理由
説明
線形の自由振動は正弦波
だからその形を仮定して良い
は便利な書き方
微分→固有値問題に変換できる
実際の解は実数部分
物理的に正弦波になる
✅ よくある混乱
誤解
正しい理解
「なぜ複素数?」
計算のため。実部が物理解
「正弦波しか解けない?」
線形自由振動は正弦波しか出てこない
✅ 一言で言うと
線形の自由振動は必ず正弦波なので、
最初から正弦波(=複素指数)を仮定してよい。
Q. (-ω²M+K)X=0という式で、e^(iωt)はどこに消え、Xはなぜ残るのですか?
はい、良い疑問です。ここをきちんと理解すると振動方程式の構造が一気にクリアになります。
質問は次の2点ですね:
① 代入した はどこへ行ったの?消した?
② なぜ (振幅ベクトル)は残るの?
順番に説明します。
✅ 結論を先に
- は 両辺に共通する因子なので、0 でない限り 割り算して消せる
- は **振幅(固有ベクトル)**で、未知量として残す必要がある
→ 固有振動モード(形状)を表すから
✅ ステップごとの式変形
振動解を
と仮定すると
二階微分は
これを運動方程式
に代入すると
共通因子 をくくると
✅ ここで が消せる理由
- は 常に 0 にならない
- したがって式両辺を で割れる
これが
です。
✅ ではなぜ は残るの?
は線形代数でいう固有値問題です。
- : 固有値(固有振動数の2乗)
- : 固有ベクトル(固有振動モード)
だと意味がない(変位ゼロなので振動していない)。
なので、非自明解を求めます:
この条件から が求まります。
が決まれば、そのときの (モード形状)が決まります。
✅ 直感的な理解
- は “時間に関する部分”
- は “形(空間の振れ方)”
時間依存と空間依存を分離している
→ この手法を変数分離と呼びます。
✅ まとめ
項目
理由
が消える
0にならない共通因子 → 割れる
が残る
固有モード(振れ方)を表す未知量だから
得られる式
固有値問題
✅ 一言でいうと
時間と空間を分離して解いているから
を消して を残す
出典
熱工学
Ⅲ-23 逆カルノーサイクルでの最小電力
解答
[解答]③
補足Q&A
Q. ヒートポンプの最小電力200WはCOPを使ってどう計算しますか?
ポイントを順番に深掘りします。
何を求めたか
- 室内を 23 °C、外気 2 °C。
- 室内へ供給したい熱量は 2.8 kW(= Qₕ)。
- これを達成するための必要最小電力 Wₘᵢₙを求める問題です。
抵抗ヒーターなら「電力=供給熱」なので 2.8 kW 要りますが、ヒートポンプなら外気から熱を”くみ上げて”室内へ送り込むので、同じ2.8 kWの暖房でも必要電力はずっと小さくできます。その理論的下限がカルノー(可逆)熱ポンプです。
ヒートポンプのエネルギーバランス
ヒートポンプは
- 外気から吸い上げる熱:
- コンプレッサに投入する仕事:
- 室内に放出する熱:
で、エネルギー保存より
暖房時COP(性能係数)
暖房の効率指標は
カルノー熱ポンプ(理想可逆)では、温度は**絶対温度[K]**で
(理由:可逆サイクルでは が成り立つため)
今回:
ゆえに
必要最小電力は
なぜ 200 W まで下がるの?
ヒートポンプは投入電力そのものを熱にするのではなく、
外気の熱 をくみ上げて として放出します。
温度差 が小さいほど、”くみ上げ”に要る仕事 は少なくて済み、COP が大きくなります。
現実の機械だと?
- 実機は不可逆(圧縮損失・熱交換器ΔT・スロットル損失など)なので
はカルノーより小さい(一般に 2〜6 程度)。
- 今回の条件(ΔT≈21 K)なら、良い家庭用エアコンの実運転 COP は 3〜5 くらいが目安。
その場合の必要電力は
- もし電気ヒーター(ヒートポンプでない)なら COP=1 なので 2.8 kW 必要。
コツ・落とし穴
- **絶対温度[K]**で計算する(℃で比を取らない)。
- 問われているのが「最小電力」ならカルノーCOPを使う。
- 暖房のCOPは 、冷房のCOP(EER)は と定義が違う。
ちょい感度チェック
温度差が大きくなると必要電力は増えます。
例えば外気が −5 °C(268 K)だと
(理想でも 264 W へ上昇)
Q. カルノー熱ポンプのCOP式(COP=Th/(Th-Tc))はどう導出されますか?
では、この部分を熱力学の原理からきちんと導出して説明します。
ポイントは
可逆サイクルではエントロピー生成がゼロ → エントロピー収支が成り立つ
ということです。
✅ ヒートポンプの基本式
ヒートポンプは
- 低温熱源(外気)から熱 を吸い取る
- コンプレッサで仕事 を加える
- 高温側(室内)へ熱 を放出する
というサイクルです。
エネルギー保存より
✅ 可逆サイクルの条件(ここが重要)
可逆過程では「エントロピーが増えない」(生成=0)。
つまり、出入りが釣り合う:
これが先の文章の
に対応しています。
(熱量) ÷ (絶対温度) = エントロピー
熱を出す側は正、吸う側は負とすると、
可逆運転では総和が 0 になります。
✅ 式の変形で COP が出てくる
(2) より
(1) に代入すると
暖房COP は定義より
ここに (1),(4) を代入
✅ カルノー熱ポンプのCOP
となり、**絶対温度[K]**を使う必要があることが分かります。
✅ なぜ温度差で性能が決まる?
式を見てわかるポイント:
- が小さい(=室内と外気の温度差が小さい)ほど、
→ 効率が高く少ない電力で暖房できる
- 逆に寒いほど
→ COP が下がり電力を多く必要とする
これが「寒い日にエアコンの効率が落ちる」理由です。
✅ 比喩で理解
ヒートポンプは熱を「くみ上げる」ポンプです。
水のポンプと同じで:
- 水を高いところへ上げる → 力が必要
- 上げる高さ(=温度差)が小さいほど楽
- 高く上げる(=大きな温度差で暖房)と大変
✅ まとめ
考え方
意味
エントロピー保存
可逆過程 →
エネルギー保存
暖房COP
カルノーCOP
Q. ヒートポンプの加熱がヒータより効率的なのはなぜですか?
✅ 結論(先に)
方式
原理
取り扱う熱量の出所
エネルギー保存の対象
ヒータ(電気抵抗加熱)
電流→ジュール熱
電気エネルギーがそのまま熱へ
投入電力 = 供給熱
ヒートポンプ
外気から熱を汲み上げる
外気の熱 + 仕事
✅ もう少し熱力学的に言うと
● ヒータ(電気抵抗体)
変換式
ヒータの効率(熱としてのエネルギー利用)は
100%です(物理的にこれ以上良くならない)
● ヒートポンプ(逆冷凍機)
エネルギー収支
性能係数 COP
これは1より大きくなることがあります
(普通の暖房エアコンで 3〜5、理想で (>10))
✅ なぜ違うのか?(物理的理解)
ヒータ
- 抵抗体で電子が格子に衝突 → 熱に変換
- 「電気 → 熱」という直接変換装置
ヒートポンプ
- 圧縮・膨張・冷媒循環によって
外気の熱を汲み上げる装置
仕事して熱を運ぶ装置
(高いところの水をポンプで汲むのと同じ)
✅ 視覚的イメージ
ヒータ
[電気エネルギー] → [熱]
  W                    Q_h
ヒートポンプ
     ← Q_c(外気の熱)
[コンプレッサ] → Q_h(室内)
       W
✅ まとめ表
方式
熱の出所
特徴
ヒータ
全て電力から
効率(熱変換)100%
ヒートポンプ
外気熱 + 電力
COP>1、効率は「温度差」で決まる
✅ よくある誤解と修正
誤解
正しい理解
ヒートポンプは効率が100%以上?
熱変換というより熱輸送機械なのでCOP>1が普通
外気が冷たいと動かない?
温度差が増えるとCOP低下、だが動く(霜取り等必要)
✅ 重要ポイント
- どちらもエネルギー保存則は成り立つ
- 異なるのは“熱の取り出し方”
- ヒータ:電気 → 熱
- ヒートポンプ:外気熱を「移す」
出典
Ⅲ-24 湿り水蒸気の乾き度
解答
[解答]④
Ⅲ-25 平板の両面が流体と接している時の熱通過率
解答
設題より、
となる。
[解答]⑤
補足Q&A
Q. 熱通過率は熱抵抗ですか?
結論から言うと:
熱通過率( 値)は熱抵抗ではありません。
ただし、熱抵抗の逆数です。
✅ 定義
● 熱通過率(overall heat transfer coefficient)
単位時間あたりの単位面積の熱流量を温度差で割ったもの
(熱がどれくらい通りやすいか)
単位:W/(m²·K)
● 熱抵抗(thermal resistance)
熱がどれだけ通りにくいか
単位:K/W
✅ 熱通過率と熱抵抗の関係
つまり、
- 熱通過率 → 通りやすさ
- 熱抵抗 → 通りにくさ
の関係。
✅ この問題で使った式の意味
総熱抵抗:
→ 対流 + 伝導 + 対流 の直列抵抗
熱通過率:
✅ 例え話
電気回路で:
- 抵抗 が大きい → 電流流れにくい
- 熱抵抗 が大きい → 熱が流れにくい
水道管で:
- 細い管 → 水が流れにくい → 熱抵抗が大きい
- 太い管 → 水が流れやすい → 熱通過率が大きい
✅ まとめ
項目
意味
熱通過率
熱の通りやすさ(大きい=よく通る)
熱抵抗
熱の通りにくさ(大きい=遮断)
関係
Ⅲ-26 熱力学におけるエントロピー変化
解答
(ア) エントロピーは気体が保有するエネルギーのことである。
これは誤りです。エントロピーはエネルギーではなく、系の無秩序さや乱雑さを定量的に表す物理量です。エネルギーと直接同一視することはできません。
(イ) エントロピーは必ず増大する。
これは、閉じた系におけるエントロピーに関する第二法則の簡略化された表現です。厳密には、孤立系において全体のエントロピーは増大する、または最大限に達した定常状態になると表現されます。しかし、部分系や非孤立系ではエントロピーが減少することもあり得ます。
(ウ) 断熱された容器内の液体をスクリューで攪拌したとき、液体のエントロピーは増大する。
これは正しいです。攪拌によってシステムに仕事が行われ、エネルギーが無秩序な形(熱)でシステムに加わるため、エントロピーが増大します。
(エ) 断熱された流路を流体が流れて抵抗により圧力が減少した。このとき流路は断熱されているので流体のエントロピーは変化しない。
これは誤りです。流体が抵抗により圧力が減少する過程は不可逆過程であり、この過程でエントロピーが増大します。
(才) 断熱された容器内に置かれた高温の物体から低温の物体へ熱が伝わるとき、容器内のエントロピーは増大する。
これは正しいです。熱が高温から低温へ移動する過程はエントロピーを増加させます。
選択肢から正しい組合せは (ウ) と (才)、つまり⑤ウ,才 が適切な答えとなります。
[解答]⑤
Ⅲ-27 水の加熱と平衡温度の関係
解答
熱伝達の基本式に代入して熱伝達率 を求めます。
[解答]②
Ⅲ-28 熱伝達に関する無次元数
解答
### プラントル数
プラントル数は、流体の運動粘性係数と熱拡散率の比です。流体の運動学的な挙動と熱的な挙動の比較を可能にします。
ここで、 は運動粘性係数、 は熱拡散率です。
### ヌセルト数
ヌセルト数は、熱伝達の無次元表現で、実際の熱伝達率と熱伝導による熱伝達率の比を示します。
ここで、 は熱伝達係数、 は代表的な長さ(例えば特性長さ)、 は熱伝導率です。
### レイノルズ数
レイノルズ数は、流体の慣性力と粘性力の比を示し、流れが層流か乱流かを判断するのに使用されます。
ここで、 は流体の密度、 は流速、 は特性長さ、 は粘性係数、 は動粘性係数です。
### レイリー数
レイリー数は、自然対流の状況で用いられ、流体の浮力による対流と粘性および熱拡散による対抗作用の比を示します。
ここで、 はグラスホフ数、 は重力加速度、 は体積膨張係数、 は表面温度、 は無限遠の温度、 は特性長さです。
[解答]①
補足Q&A
Q. プラントル数・ヌセルト数・レイノルズ数・レイリー数はそれぞれ何を表しますか?
先ほどの問題に登場した4つの無次元数について、定義・物理的意味・典型的な値の範囲・よく出る場面をまとめて丁寧に説明します。
✅ プラントル数(Prandtl number, Pr)
● 定義
● 物理的意味
運動量の拡散のしやすさ vs 熱の拡散のしやすさ
- Pr が大きい:熱の拡散が遅い → 温度境界層は薄い
- Pr が小さい:熱がよく拡散する → 温度境界層は厚い
● 例
流体
Pr
水(20°C)
~7
空気
~0.7
液体金属
~0.01
→ 水は温度層が速度層より薄い、液体金属は逆。
● 出現例
- 強制対流の熱伝達相関式
- 境界層理論:
✅ ヌセルト数(Nusselt number, Nu)
● 定義
- :対流熱伝達率
- :代表長さ
- :熱伝導率
● 物理的意味
対流熱移動が純粋な熱伝導に比べてどれだけ強いか
- Nu = 1:熱伝導のみ(対流なし)
- Nu > 1:対流で熱移動が強化
● 出現例
– Nu-Re-Pr の相関式
● よく使う応用
- 熱交換器設計
- 内部流・外部流の熱伝達評価
✅ レイノルズ数(Reynolds number, Re)
● 定義
● 物理的意味
慣性力 / 粘性力 の比
→ 流れの層流・乱流を決める指標
● 典型的な目安
- (Re < 2300):管内層流
- (Re > 4000):管内乱流
(間は遷移領域)
● 出現例
- 流体抵抗係数
- 境界層の発達
- 飛行機・自動車の空力設計
✅ レイリー数(Rayleigh number, Ra)
● 定義
- :重力加速度
- :熱膨張係数
- :温度差
- :運動粘性
- :熱拡散率
● 物理的意味
自然対流の強さの指標
浮力 vs 粘性・熱拡散
- Ra 小 → ほぼ伝導
- Ra 大 → 強い自然対流、乱流へ
● 遷移条件
垂直加熱壁で
● 出現例
- 自然対流(暖房、電子冷却)
- レイリー・ベナール対流(熱対流セル)
✅ 全体まとめ
無次元数
式
意味
主な用途
Pr
運動量 vs 熱の拡散
境界層理論、強制対流
Nu
対流強さ / 伝導
熱伝達評価
Re
慣性 vs 粘性
層流/乱流、流れ場
Ra
浮力 vs 抵抗
自然対流の強さ
✅ 重要な関係
場面
式
強制対流
自然対流
✨ コメント
この4つを理解すると、
- 流体の運動
- 熱伝達
- 層流→乱流遷移
などの現象がすべて繋がります。
Q. プラントル数は固体では定義できませんか?空気のように拡散しやすいものほど速度境界層は厚くなりますか?
2 点ともとても本質的です。
✅ Q1. プラントル数は固体では定義できない?
はい、厳密には「流体の性質を表す無次元数」なので、固体単体には定義できません。
プラントル数は
ここで
- (運動粘性係数)=流体の粘性挙動に関係
- (熱拡散率)=熱の拡がりやすさ
よって、
粘性が存在しない固体には が定義できません
→ つまり Pr は定義不可能。
例外のようなケース
固体でも熱拡散率 は定義されますが、
粘性項がないので Pr を求める意味はない ということです。
✅ Q2. 空気のように拡散しやすいものほど、速度境界層は厚くなる?
結論:
Yes:熱拡散しやすい流体(Pr 小)は、速度境界層のほうが厚い
理由
層流境界層における関係:
- :温度境界層厚さ
- :速度境界層厚さ
Pr
熱の拡散性
境界層の特徴
小さい(例:空気~0.7、液体金属~0.01)
熱が拡散しやすい
温度層が厚い → 速度層より厚くなる
大きい(例:水 ~7、油 >100)
熱が拡散しにくい
温度層が薄い
具体例
流体
Pr
境界層挙動
空気
約 0.7
熱が拡散 ⇒ 温度境界層やや厚い
水
約 7
熱が拡散しにくい ⇒ 温度境界層が薄い
液体金属(Na)
~0.01
熱が非常に拡散 ⇒ 温度層が猛烈に厚い
大事な直感
- Pr が 小さい → 熱が広がりやすい → 温度層が厚くなる
- 暖かさが流体中でよく広がると、境界面だけに集中しない
✅ よくある誤解整理
誤解
修正
固体にも Pr がある?
❌ 固体には粘性ない → Prは定義できない
Pr 小 → 境界層薄い?
❌ 温度境界層は厚くなる
Pr 大 → 温度境界層厚い?
❌ 熱が伝わりにくい → 温度境界層は薄い
✅ ビジュアルイメージ(概念)
Pr 小(空気, 液体金属)
  温度======
  速度====
Pr 大(水, 油)
  温度===
  速度======
✅ まとめ
ポイント
結論
プラントル数は固体に定義できる?
❌(粘性がない)
Pr 小流体は?
熱拡散が速い
すると?
温度境界層が速度境界層より厚い
追加で説明できます:
- なぜ になるかの境界層理論
- Pr→∞ と Pr→0 の極限の解釈
- 実際の熱交換器での重要性
- Pr と Nu の経験公式例
Q. ヌセルト数はなぜ熱伝導と熱伝達の比として定義できるのですか?
ヌセルト数の理解で多くの人がつまずくポイントです。
「熱伝導」は同じ物体内の現象、
「熱伝達」は異なる物体間の現象なのに、
なぜ比を取れるの?
という疑問ですね。
結論から言うと:
ヌセルト数は「固体内の純粋な熱伝導だけで熱が伝わる場合」と
「流体による対流(=熱伝達)がある場合」を比較した無次元数
です。
✅ ヌセルト数の定義
- :対流熱伝達係数(流体⇔壁の熱の運びやすさ)
- :代表長さ
- :流体の熱伝導率
ポイントは どちらも同じ流体の話 です。
誤解しがち
誤解
正しい理解
熱伝導=固体だけの話
流体にも熱伝導はある(Fourier 則)
固体 vs 流体を比較
同じ流体で「伝導だけ」と「対流あり」を比較
つまり、比べているのは
- 流体内での純粋伝導
vs
- 流体の対流+伝導
です。
✅ 物理的な意味
- Nu = 1 → 流体が動かない(自然対流もなし)、純伝導のみ
- Nu > 1 → 対流のおかげで熱が多く運ばれる
例
空気中で板を加熱すると:
- 空気は流体なので、熱は「分子拡散=伝導」でも伝わる
- 流れがあれば「対流」も加わる
**どれだけ対流が効いているか?**を測るのがNu。
✅ なぜ「異なる物体の比較」ではないのか?
固体内の熱伝導(Fourier)と
流体中の熱伝導(Fourier)は同じ物理法則です。
違うのは
部分
主な輸送メカニズム
固体
分子の振動による伝導
流体
分子の衝突による伝導+流体塊の移動(対流)
したがって、比にできるのです。
✅ イメージ図
(1) 流れなし(伝導のみ)
壁 |==== 熱 ====| 流体
→ Nu = 1
(2) 流れあり(対流)
壁 |===> 熱が大量に運ばれる ===>| 流体
→ Nu > 1
✅ 例え
湯の中にスプーンを入れると熱くなるのは
- 湯が動かなくても伝導で熱が伝わる
- かき混ぜると対流で早く温まる
この “かき混ぜ効果” の倍率がヌセルト数。
✅ まとめ
項目
ポイント
ヌセルト数の中の熱伝導
流体内の伝導のこと
比べているもの
伝導のみ vs 伝導+対流
Nu = 1
対流なし、純伝導
Nu > 1
対流で熱がより速く運ばれる
ご質問の疑問は非常に本質的で、
理解が深まっている証拠です。
流体工学
Ⅲ-29 固定された2次元物体周りの流体流れにおける抗力の計算
解答
この問題は**運動量欠損法(momentum deficit method)**を使って,2次元物体に働く抗力 per unit span を求める典型問題です。
■ 物理状況
- 一様流 が物体に当たる
- 物体下流(CD)では速度が () に変化
- 図の長方形 ABCD をガウスのコントロールボリュームとする
- 圧力は AB, CD で同じ(よって圧力抗力はなし)
- 抗力は運動量欠損によって求める
■ 抗力の考え方
物体が流体に及ぼす抗力 = 流体が物体に及ぼす力(反作用)
抗力 = 流体の運動量の減少量
流体の運動量流束(1長さあたり)は
しかし,下流の運動量欠損を考えるための表現は
これが,流れ1本あたりの欠損分です。
物体がなければ下流は全部 。
なので,欠損流束を で積分すると抗力:
■ 選択肢の確認
選択肢を見比べると,これと一致するのは
✅ ①
✅正解:①
[解答]①
補足Q&A
Q. 抗力は運動量の欠損なのですか?抗力係数はどうですか?
重要なポイントを整理します。
✅ 抗力 = 運動量の欠損 なのか?
はい、流れ場で抗力を求めるときは
物体が流体に与えた力(=抗力)
= 流体が持ち去った運動量の減少(欠損)
という考え方を使います。
これは運動量保存則(Newton 第2法則と流体の制御体積法)に基づきます。
例:運動量欠損法
物体の後流で速度分布が () になるとき,
という式で抗力(2D物体の単位スパン当たり)を求めます。
物体が流れを減速させた → 運動量が失われた
→ その分の力を物体が受けている(抗力)
という構図です。
✅ 抗力は常に運動量欠損で表すのか?
いいえ、必ずしもこの形で表わすわけではありません。
他の形式:
- 圧力分布の積分
- 摩擦応力の積分
- Navier–Stokes で解析
- CFDで直接算出
しかしどの方法でも最終的には同じ抗力が出ます。
その根拠は運動量保存則です。
✅ 抗力係数とは?
抗力 を無次元化したもの:
- :代表投影面積
- :動圧
抗力係数は,「流れの抗力を規格化した指標」
です。
抗力係数そのものは運動量欠損ではなく
抗力を動圧 × 面積で無次元化した量です。
✅ まとめ
項目
意味
抗力
流体が物体を押す力
抗力の発生源
圧力差 + 摩擦 +(仕切り面では)運動量欠損
抗力は運動量欠損?
✅ 流れ場から評価するとそうなる
抗力係数
を で無次元化
抗力は運動量の欠損から求められる
抗力係数は抗力を無次元化した指標
✅ 補足:物体のどこに抗力が働く?
成分
説明
圧力抗力 (form drag)
前後の圧力差
摩擦抗力 (skin friction drag)
壁面摩擦によるせん断
後流の運動量欠損には両方の効果が含まれるので便利。
Q. 運動量と運動エネルギーは異なりますか?
はい、運動量と運動エネルギーは異なる量です。
しばしば混同されますが、意味も式もまったく違います。
✅ 定義と違い
項目
運動量
運動エネルギー
意味
質量×速度(運動の勢い)
運動によって持つエネルギー
式
ベクトル/スカラー
ベクトル量
スカラー量
保存則
孤立系で保存(運動量保存則)
保存しない(損失や変換あり)
力との関係
エネルギー変化は仕事と熱で変わる
✅ 物理的な違いのイメージ
運動量
どれだけ押し返してくるか(力の伝達)
例:
軽いピンポン球(高速) vs 重いボール(低速)
- ピンポン球 → 運動量小さい(弱い衝突)
- 重いボール → 運動量大きい(強い衝突)
運動エネルギー
どれだけ仕事ができるか(破壊力)
同じ速さでも、質量が大きければ大きな破壊力。
自動車や銃弾の威力は運動エネルギーで決まる。
✅ 流体力学での役割の違い
分野
使う概念
例
流れ場の力(抗力、揚力)
運動量
運動量保存式、抗力=運動量欠損
圧力や速度の関係
エネルギー
ベルヌーイの式
抗力はどちらか?
運動量(と圧力)で決まる
なぜなら力 = 運動量変化率だから
※抗力係数 に出る は動圧であり
「単位体積あたり運動エネルギー」と同じ次元ですが
抗力を直接運動エネルギーから決めるわけではありません。
ややこしいですが、
- 抗力=運動量の損失
- しかし抗力係数の基準は動圧
という構造です。
✅ まとめ
要点
内容
運動量 = 質量×速度
力と衝突に関係
運動エネルギー =
仕事・破壊力に関係
抗力は運動量変化
エネルギーではない
流体係数に動圧が出る
スケールとして便利なため(無次元化)
Q. 運動量流束のm・vにあたる部分は何ですか?なぜ後流の速度から求めるのですか?
ただし、少し誤解があるので丁寧に整理します。
✅ 流体の運動量の表現
粒子の場合:
流体では「単位時間に通過する質量 × 速度(運動量流束)」を使います。
■ 流体の質量流量
- :密度
- ():局所速度
- :厚み
- 単位時間あたり → 質量流量 =
つまり質量流量が
に相当するものが **「瞬間に流れる質量」**でなく
時間あたりに流れる質量(質量流束)
■ 運動量(流束)
流体の運動量(単位時間あたり)は
これが「流れの運び去る運動量」です。
✅ 質問の回答
Q1:
運動量の m にあたる部分が ρ、v にあたる部分が u− ですか?
違います。
粒子物理
流体力学
質量
質量流量
速度
速度 ()
です。
は「損失した速度成分」を表すために出てきます。
Q2:
mはなぜ後流の速度から求めるのですか?
理由:
物体の影響は後流に現れるから
→ 下流の速度分布から運動量損失を測る
上流は一様 なので
物体による影響は後流にしか現れません。
✅ もっと短くまとめると
量
意味
単位時間に通過する質量(質量流量)
単位時間に通過する運動量
運動量損失(抗力)
✅ 例え話
水路を流れる水の勢いが物体の後ろで弱くなる
→ 勢いの低下=物体が受けた力
だから
後流(wake)の情報で抗力が決まるのです。
出典
Ⅲ-30 領域内の循環
解答
求めるのは領域 の循環
です。
- 流れは境界 の上下で一様:下側で ,上側で 。いずれも水平方向。
- 積分経路は図の細長い長方形(幅 ,高さ )の外周。
外周の4辺での寄与を考えると:
- 上辺(長さ )は上流域にあり、 が進行方向と同向
→ 寄与 。
- 下辺(長さ )は下流域にあり、 は上辺と同じ向きだが、線素の向きは周回方向と逆向き
→ 寄与 。
- 左右の辺は鉛直で、速度は水平方向なので
で寄与なし。
よって循環は
したがって適切なのは ③ です。
[解答]③
補足Q&A
Q. 循環Γとは何ですか?
**循環(circulation)**とは、流体がある閉じた経路に沿ってどれだけ「回っているか」を表す量で、速度ベクトルを経路に沿って積分したものです。
■ 定義式
閉曲線 に沿う循環 は
- :流体の速度ベクトル
- :経路に沿った微小線素
- 積分は閉曲線(ぐるっと一周)
つまり
流体が閉ループにそってどれくらい渦のように動いているか
を表す量です。
■ 直感的イメージ
- 静止流体では循環 = 0
- 均一にまっすぐ流れている流れでも循環 = 0
(左右対称に打ち消し合う)
- 渦(回転流)では循環 ≠ 0
たとえば、水がぐるぐる回っている流れでは循環は大きくなります。
■ 渦度との関係
循環は渦度 と密接です。
渦度は「局所的な回り」の指標、
循環はそれを面で積分した「全体の回り具合」。
■ 例:川の流れ vs 渦
流れ
循環
まっすぐ流れる川
0(回転していない)
渦巻き流れ
大きい(ぐるぐる回る)
■ なぜ重要?
流体力学で循環は多くの法則と関係します:
- クッタ–ジュコフスキーの揚力公式
- 渦度輸送方程式
- ケルビンの循環定理
つまり、翼が揚力を生む理論の核心でもあります。
■ まとめ
項目
内容
循環
閉経路に沿う速度成分の積分
意味
流れの「ぐるぐる具合」を表す
式
渦との関係
渦度の面積積分
例
渦のある流れでは循環 ≠ 0
必要なら、簡単な数値例や、翼断面まわりの循環図も作ります。
次にケルビンの循環定理や揚力との関係を解説しましょうか?
v・dlは内積ですか?
はい、( は**内積(dot product)**です。
■ 意味
- :流速ベクトル
- :線要素ベクトル(積分経路の向き)
- :両ベクトルの角度
つまり、
経路方向にどれだけ速度成分があるか
を表しています。
速度が経路と同じ方向→正
逆向き→負
直交→0
■ 直感例
- 同じ方向に流れている水は、経路に沿って前進 → 正の寄与
- 逆向きだと負の寄与
- 直角方向の流れは循環には関係なし
■ 循環への関係
循環は
ですから、
閉曲線に沿った速度の“向きあり”線積分になります。
流れがぐるっと回るほど内積積分が大きくなる
→ 循環が大きい
■ 補足:なぜ内積?
循環は「回転量」の指標ですが、まずは
- 経路に沿った速度成分(内積)
- それを経路に沿って積分
することで得られます。
後で Stokes の定理により、
それが渦度(curl)の面積積分と結びつきます。
✅結論
は内積です。
流れの「経路方向成分」を積分して循環を求めています。
さらに理解を深めたいなら
- 流線と循環
- Stokes の定理とのつながり
- 揚力(循環理論)
なども解説できます。
出典
Ⅲ-31 円管内の発達した流れ
解答
① 層流の場合、管摩擦係数()はレイノルズ数(Re)に反比例して となるのは正しいです。これはハーゲン-ポアズイユ流れにおける公式な関係です。
② レイノルズ数が2300程度を超えると、流れは通常層流から乱流へ遷移するというのは一般的な規則ですが、実際には遷移はパイプの粗さや流れの乱れ、流入条件など多くの因子に依存します。しかし、この値は層流から乱流への遷移を表す指標として広く受け入れられています。
③ 同じレイノルズ数で流れが層流から乱流に遷移すると、管摩擦係数は通常大きくなります。乱流は層流よりも多くのエネルギーを散逸させるため、この記述は正しいです。
④ 乱流域では、レイノルズ数が増加するにつれて、通常、管摩擦係数は減少するか、あるいはほぼ一定となります。乱流の場合、管摩擦係数はレイノルズ数による影響をそれほど受けません。したがって、この記述は不適切です。
乱流の経験式(Blasius式:
):
つまり、乱流域ではReが大きくなると摩擦係数は減少します。
⑤ 乱流域では、流れに不規則な渦運動が励起され、流体の混合が促進されるのは正しいです。乱流は流体粒子の交換を促進し、温度や濃度などのスカラー量の混合を促進します。
不適切な記述は④です。乱流における管摩擦係数はレイノルズ数が増加するとともに必ずしも大きくなるわけではありません。実際には、乱流における管摩擦係数はレイノルズ数が増加しても一定に近づくか減少する傾向があります。この理由は、高いレイノルズ数においては、流れの乱れが増えることにより、相対的な摩擦効果が減少するからです。
[解答]④
Ⅲ-32 流体中を動く球に働く抗力
解答
求める比は (D’/D)。
球の抗力は
同一流体中で レイノルズ数を合わせる ので
直径を にすると、必要な速度は
となり、同じ なので は同一。
したがって
よって最も適切なのは ④ 1 です。
[解答]④
Ⅲ-33 円柱背後に生じるカルマン渦の放出周波数
解答
よりカルマン渦の放出周波数は
[解答]④
補足Q&A
Q. ストローハル数とは何ですか?
ストローハル数(Strouhal number, )とは、流体中で物体の後ろに周期的に生じる渦(カルマン渦)が、どれくらいの頻度で放出されるかを示す無次元数です。
■ 定義式
- :渦の放出周波数(Hz)
- :代表長さ(円柱の直径など)
- :流速(m/s)
■ 直感的な意味
ストローハル数は、
流れの速度や物体の大きさが変わると、渦の発生周期がどう変化するか
を表す指標です。
例えば流れが速くなると渦はより早く発生します。
逆に、物体が大きいと渦はゆっくり生じます。
■ なぜ「無次元数」なのか?
異なるスケールの流れでも比較できるように、
長さ・速度・周波数を組み合わせて次元を消した数です。
水槽実験から実際の橋梁や煙突の設計へスケールアップできる
という利点があります。
■ 円柱の場合の経験値
円柱後流では、レイノルズ数が一定範囲(約 (100 < Re < 10^5))で
という経験値がよく使われます。
これが先ほどの問題の数値につながります。
■ 身近な例
- 旗がパタパタ揺れる
- 送風機の後ろに周期的な風の変動
- スポーツカーの風切り音
- 高層ビル・煙突の風揺れ
いずれも、渦が定期的にできる現象で、ストローハル数が重要な役割を持ちます。
■ まとめ
項目
内容
ストローハル数
渦が発生する周期性を表す無次元数
式
円柱で一般的な値
役割
流体振動・構造振動の予測
Q. ストローハル数St=fD/Uはどのように導出されますか?
ストローハル数 が「どのように導出されたか」という質問ですね。
結論から言うと、これは理論から突然出てきた式ではなく、
渦の発生周期と流れのスケール関係を表すために、流体力学で無次元化(次元解析)したとき自然に現れる指標
です。
■ 導出の考え方:無次元化(次元解析)
渦の発生周期(周波数 )は、以下の量に依存すると考えることができます。
- 流速 (m/s)
- 代表長さ (物体の直径など)(m)
- 周波数 (1/s)
この3つを使って無次元数をつくりたい。
次元を見ます:
量
次元
無次元にするためには、
とすれば、次元が消えます:
つまり、自然に現れる無次元量です。
これがストローハル数 。
■ なぜこの形で良いのか?
渦が次々と発生する周期 は、流れが物体サイズ を通過する時間スケール と関係があるはず、という物理的直感があります。
- 流れが速い → 渦が早くちぎれる
- 物体が大きい → 渦が形成に時間がかかる
よって、
そして比例定数を とすると
■ 歴史的背景(実験的発見)
最初にカルマン渦列を理論的に説明したのはカルマン(1911年)が渦の安定性解析で示したものです。
その後、実験や理論で
渦発生周波数が に従うことが確かめられました。
特に円柱では
という経験値が広く使われています。
■まとめ
事項
内容
ストローハル数の本質
渦の放出周波数と流れスケールの関係を無次元化したもの
導出方法
次元解析+渦の時間スケールの物理直感+実験結果
式
典型値
円柱で (St ≈ 0.2)
■補足
- ストローハル数は「自然に現れるスケール比」
- 数値 (0.2) は実験的・経験的に決まった値
- 渦列の発生(カルマン渦)は流体不安定性の現象
出典
Ⅲ-34 2次元非圧縮流での連続の式
解答
非圧縮性流体の連続の式より
なので、
a + d = 0
[解答]①
Ⅲ-35 マノメータを用いた円管内断面平均速度
解答
A点とB点は同じ高さにあるため、ベルヌーイの式より
したがって
また、連続の式より
これを代入すると
これを代入すると
したがって
圧力差は水銀マノメータで測定し、液柱差 より
よって
【解答】①
補足Q&A
Q. マノメータとはどういうものですか?
マノメータ(manometer)とは、液体の柱の高さの差を利用して圧力差を測定する装置です。
配管や機器の中の圧力を、よく知っている液体(水や水銀など)を使って測定します。
■ 仕組みのイメージ
U字型の管の中に水銀(または水)が入っていて、
片側を測りたい圧力に、もう片側を基準圧力(大気圧など)につなぎます。
  圧力p1 → | | ̄ ̄ ̄ ̄| |
          | |      | |
          | |      | |
          | |______| | ← 圧力p2(大気圧など)
  → 液面の高さ差 H が生じる
圧力が大きい側の液面は押し下げられ、
圧力が小さい側は液面が上がります。
その液柱の高さ差 Hから、圧力差を次の式で求めます:
- = 液体の密度(例:水銀は大きい)
- = 重力加速度
- = 液面高さ差
■ なぜ水銀を使うのか?
- 水銀は密度が大きい(水の約13.6倍)
- 大きな圧力差でも少しの高さ差で測れる
- 蒸発しにくい、表面張力が大きい、温度変化の影響が小さい
■ この問題での役割
問題では、A点とB点の圧力差が水銀マノメータの液柱差 で測られています:
(水銀の密度は流体より十分大きい → とみなす)
■まとめ
特徴
内容
用途
圧力差測定
原理
液柱の高さ差
主な式
利点(水銀)
高密度 → 高い精度、短い管で大きな圧力測定
出典
図の 1 自由度系(質量 、ばね 、外力 )で、床へ伝わる力の振幅を外力振幅の 50% 未満にしたい、という設計条件をじっくり導きます。
1) 運動方程式と定常解
減衰なしなので
定常解( particular solution )を とおくと、振幅は
(導出:複素表示 を使えば )
2) 床に伝わる力
減衰が無いので、床に伝わる周期力はばね力だけです:
そこで力の伝達率(トランスミッタンス)
3) 50%未満の条件(不等式を解く)
求める条件は (T<0.5)。
- もし なら
で、絶対に 0.5 未満になりません(硬すぎる)。 - したがって の領域で解きます:
つまり
が必要条件です。(選択肢①)
4) 自然周波数で見ると?
自然角振動数 。上の条件は
→ **励振周波数の方が十分高い(柔らかく支持する)**と、床へ伝わる力が小さくなります。
5) 物理直感
- を小さく(柔らかく)すると、質量は高周波ではほぼ動かず、ばねが伸縮して外力を“吸収”。床に伝わる力 が小さくなる。
- 逆に が大きい(剛支持)だと、質量と床がほぼ一体になり、外力のほとんどが床へ伝わる( 以上)。
6) 減衰がある場合の補足(参考)
粘性減衰 があると
で、床へはばね力+ダンパ力が伝わります。一般に
- 防振域の目安:(力伝達率 < 1)。
- 本問の「50% 未満」は と、 より厳しめの要求です。
7) 設計のまとめ
- 与えられた に対して、ばねは
を満たすように十分柔らかく選ぶ。 - 実機では減衰・共振回避・たわみ量(静たわみ )の制約も併せて確認する。
以上です。
Q. 定常解の振幅X=f0/|k-mω²|はどう導出されますか?
やり方は2通りあります。
1) 複素表示(いちばん楽)
強制振動:
を“複素正弦”に置き換えます。右辺を
と見なし、解も
と仮定します( は複素振幅)。
すると
元の式の “複素版” は
共通因子 を割って
このときの実際の変位は
。
本問題(無減衰)では は実数なので
となり、求める振幅
が出ます。
( では分母0→共振で発散:定常解は無限大。)
2) 実関数だけで(位相も見たい人向け)
定常解を
と置くと
方程式へ代入:
左辺を と に展開:
と の係数を比較して
よって
( の符号は の符号で決まり、無減衰では 0/π の二択。)
補足(減衰があるとどうなる?)
を入れると
同様に複素法で
(この形はよく使うので覚えておくと便利。)
これで「複素表示を使うと一発で に落ちる → 振幅は 」の意味が腹落ちするはず。
Q. Im{f0 e^(iωt)}とはどういう意味ですか?
は
複素数 の「虚部(imaginary part)」を取り出す
という意味です。
✅ そもそも とは?
オイラーの公式:
これを使うと
✅ の意味
例:
✅ を計算すると?
虚部だけを取り出すので
つまり
**「波を、複素指数の虚部として表している」**わけです。
✅ なぜこんなことをするの?
理由はシンプル:
- を使うと微分が簡単になる
- 振動方程式を代数方程式にできる
実際
正弦・余弦を直接扱うより便利だから使う、
最後に現実世界の値(実数部分 or 虚数部分)だけ戻せば良い、という考え方です。
✅ イメージ図
複素平面
imaginary (虚部)
↑
sin | e^{iωt} の虚部 → sin波
wave |
|
--------+----------→ real (実部)
| cos波
✅ まとめ
| 記号 | 意味 |
|---|---|
| 虚部を取り出す | |
| 実部を取り出す | |
| の複素表現 |
振動解析の“計算テクニック”だと思えばOKです。
Q. 外力が正弦だと、解も正弦の形をとるとみなせるのですか?
はい、線形(かつ時間不変)な振動系では、
外力が正弦であれば定常応答も正弦になるとみなすことができます。
これはとても重要な性質です。
✅ なぜ「正弦 → 正弦」になるの?
理由は 線形性(superposition) と 時間不変性 にあります。
線形時不変(LTI)系の特徴:
入力が正弦波なら、出力も同じ周波数の正弦波になる
(振幅と位相が変わるだけ)
数学的には、線形微分方程式
の particular 解(定常解)は
となることが原理的に保証されています。
振幅 と位相遅れ が変わるだけ。
✅ 物理的な直感
- バネ-質点系は「線形フィルタ」として振る舞う
- 正弦波は「フィルタを通しても形が変わらない」
- 出てくるのは同じ周波数の正弦波(位相と大きさだけ変化)
音響・電気回路・構造振動…すべて同じ理屈です。
正弦波は線形システムの固有入力
→ システムを通っても波形が崩れない
✅ 例:抵抗・インダクタ・コンデンサ回路も同じ
交流回路(RLC)に正弦電圧を入れると
電流も正弦になります(振幅と位相が変わるだけ)
それと全く同じ理屈です。
✅ では、なぜ解に指数・余弦・正弦を使うの?
線形の2階微分方程式は
解 = 過渡応答 + 定常応答
- 過渡応答:指数減衰 → 時間とともに消える
- 定常応答:外力と同じ周波数の正弦
最終的に残るのは定常解
(過渡応答は時間が経つと消滅)
✅ もし外力が正弦でなかったら?
例:矩形波、三角波、インパルス…
→ フーリエ解析で正弦波の和に分解できる
→ 各正弦入力に対する応答を足し合わせる(線形性)
だから 正弦を基本として考えれば十分 なのです。
✅ まとめ
| 質問 | 答え |
|---|---|
| 正弦入力 → 解も正弦? | はい、線形系では必ずそうなる |
| 例外は? | 非線形系(摩擦、バックラッシュなど) |
| 関連原理 | LTI 系、フーリエ、重ね合わせ、固有解 |
✅ 一言で
線形振動系は正弦波に対して正弦波で応じる
(周波数は変わらない、振幅と位相が変わるだけ)
出典
Ⅲ-22 2自由度振動系の運動
解答

運動方程式は
と書ける。
ここで、
と仮定しこれを満たす、振動数方程式を導出すると
[解答]②
補足Q&A
Q. 振動解x=Xe^(iωt)を仮定するのはなぜですか?
とても重要な質問です。
なぜ を仮定してよいのか?
→ これは「線形振動方程式の解の性質」から来ています。
✅ 原理:線形系の自由振動は必ず正弦波になる
ばね‐質点系の運動方程式は
これは線形・時不変の2階微分方程式です。
このタイプの方程式は、振動解は必ず正弦波(調和振動)になることが数学的に知られています。
実際、実際の解は
となります。
✅ ではなぜ を使うの?
オイラーの公式
これを使うと、
- 微分が簡単()
- 行列計算に乗せやすい
- 固有値問題(振動数決定)が直接できる
だから便利なので使っています。
最終的な解は実数部だけ取ればOK。
つまりこれは
「正弦波解を計算しやすい形に書いたもの」
というだけです。
✅ 直感的説明
バネと質量の系が自由に振動すると
→ 外力がないので、自然な形=単一周波数の波動になる
複雑な初期条件を与えると
→ いくつかの周波数の重ね合わせになる(固有モード)
しかし基本形として正弦波をまず仮定して固有振動数を求めるというアプローチをとります。
✅ 線形代数的視点
運動方程式
に を代入すると
これは固有値問題
つまり、
振動周波数 は剛性行列 と質量行列 の固有値
✅ まとめ
| 理由 | 説明 |
|---|---|
| 線形の自由振動は正弦波 | だからその形を仮定して良い |
| は便利な書き方 | 微分→固有値問題に変換できる |
| 実際の解は実数部分 | 物理的に正弦波になる |
✅ よくある混乱
| 誤解 | 正しい理解 |
|---|---|
| 「なぜ複素数?」 | 計算のため。実部が物理解 |
| 「正弦波しか解けない?」 | 線形自由振動は正弦波しか出てこない |
✅ 一言で言うと
線形の自由振動は必ず正弦波なので、
最初から正弦波(=複素指数)を仮定してよい。
Q. (-ω²M+K)X=0という式で、e^(iωt)はどこに消え、Xはなぜ残るのですか?
はい、良い疑問です。ここをきちんと理解すると振動方程式の構造が一気にクリアになります。
質問は次の2点ですね:
① 代入した はどこへ行ったの?消した?
② なぜ (振幅ベクトル)は残るの?
順番に説明します。
✅ 結論を先に
- は 両辺に共通する因子なので、0 でない限り 割り算して消せる
- は **振幅(固有ベクトル)**で、未知量として残す必要がある
→ 固有振動モード(形状)を表すから
✅ ステップごとの式変形
振動解を
と仮定すると
二階微分は
これを運動方程式
に代入すると
共通因子 をくくると
✅ ここで が消せる理由
- は 常に 0 にならない
- したがって式両辺を で割れる
これが
です。
✅ ではなぜ は残るの?
は線形代数でいう固有値問題です。
- : 固有値(固有振動数の2乗)
- : 固有ベクトル(固有振動モード)
だと意味がない(変位ゼロなので振動していない)。
なので、非自明解を求めます:
この条件から が求まります。
が決まれば、そのときの (モード形状)が決まります。
✅ 直感的な理解
- は “時間に関する部分”
- は “形(空間の振れ方)”
時間依存と空間依存を分離している
→ この手法を変数分離と呼びます。
✅ まとめ
| 項目 | 理由 |
|---|---|
| が消える | 0にならない共通因子 → 割れる |
| が残る | 固有モード(振れ方)を表す未知量だから |
| 得られる式 | 固有値問題 |
✅ 一言でいうと
時間と空間を分離して解いているから
を消して を残す
出典
熱工学
Ⅲ-23 逆カルノーサイクルでの最小電力
解答
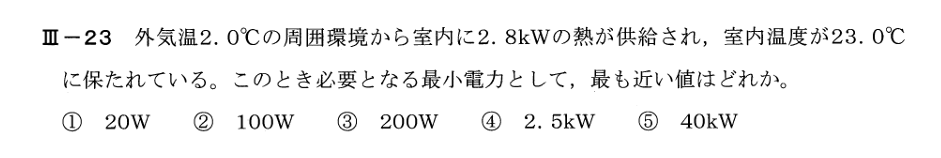
[解答]③
補足Q&A
Q. ヒートポンプの最小電力200WはCOPを使ってどう計算しますか?
ポイントを順番に深掘りします。
何を求めたか
- 室内を 23 °C、外気 2 °C。
- 室内へ供給したい熱量は 2.8 kW(= Qₕ)。
- これを達成するための必要最小電力 Wₘᵢₙを求める問題です。
抵抗ヒーターなら「電力=供給熱」なので 2.8 kW 要りますが、ヒートポンプなら外気から熱を”くみ上げて”室内へ送り込むので、同じ2.8 kWの暖房でも必要電力はずっと小さくできます。その理論的下限がカルノー(可逆)熱ポンプです。
ヒートポンプのエネルギーバランス
ヒートポンプは
- 外気から吸い上げる熱:
- コンプレッサに投入する仕事:
- 室内に放出する熱:
で、エネルギー保存より
暖房時COP(性能係数)
暖房の効率指標は
カルノー熱ポンプ(理想可逆)では、温度は**絶対温度[K]**で
(理由:可逆サイクルでは が成り立つため)
今回:
ゆえに
必要最小電力は
なぜ 200 W まで下がるの?
ヒートポンプは投入電力そのものを熱にするのではなく、
外気の熱 をくみ上げて として放出します。
温度差 が小さいほど、”くみ上げ”に要る仕事 は少なくて済み、COP が大きくなります。
現実の機械だと?
- 実機は不可逆(圧縮損失・熱交換器ΔT・スロットル損失など)なので
はカルノーより小さい(一般に 2〜6 程度)。 - 今回の条件(ΔT≈21 K)なら、良い家庭用エアコンの実運転 COP は 3〜5 くらいが目安。
その場合の必要電力は
- もし電気ヒーター(ヒートポンプでない)なら COP=1 なので 2.8 kW 必要。
コツ・落とし穴
- **絶対温度[K]**で計算する(℃で比を取らない)。
- 問われているのが「最小電力」ならカルノーCOPを使う。
- 暖房のCOPは 、冷房のCOP(EER)は と定義が違う。
ちょい感度チェック
温度差が大きくなると必要電力は増えます。
例えば外気が −5 °C(268 K)だと
(理想でも 264 W へ上昇)
Q. カルノー熱ポンプのCOP式(COP=Th/(Th-Tc))はどう導出されますか?
では、この部分を熱力学の原理からきちんと導出して説明します。
ポイントは
可逆サイクルではエントロピー生成がゼロ → エントロピー収支が成り立つ
ということです。
✅ ヒートポンプの基本式
ヒートポンプは
- 低温熱源(外気)から熱 を吸い取る
- コンプレッサで仕事 を加える
- 高温側(室内)へ熱 を放出する
というサイクルです。
エネルギー保存より
✅ 可逆サイクルの条件(ここが重要)
可逆過程では「エントロピーが増えない」(生成=0)。
つまり、出入りが釣り合う:
これが先の文章の
に対応しています。
(熱量) ÷ (絶対温度) = エントロピー
熱を出す側は正、吸う側は負とすると、
可逆運転では総和が 0 になります。
✅ 式の変形で COP が出てくる
(2) より
(1) に代入すると
暖房COP は定義より
ここに (1),(4) を代入
✅ カルノー熱ポンプのCOP
となり、**絶対温度[K]**を使う必要があることが分かります。
✅ なぜ温度差で性能が決まる?
式を見てわかるポイント:
- が小さい(=室内と外気の温度差が小さい)ほど、
→ 効率が高く少ない電力で暖房できる - 逆に寒いほど
→ COP が下がり電力を多く必要とする
これが「寒い日にエアコンの効率が落ちる」理由です。
✅ 比喩で理解
ヒートポンプは熱を「くみ上げる」ポンプです。
水のポンプと同じで:
- 水を高いところへ上げる → 力が必要
- 上げる高さ(=温度差)が小さいほど楽
- 高く上げる(=大きな温度差で暖房)と大変
✅ まとめ
| 考え方 | 意味 |
|---|---|
| エントロピー保存 | 可逆過程 → |
| エネルギー保存 | |
| 暖房COP | |
| カルノーCOP |
Q. ヒートポンプの加熱がヒータより効率的なのはなぜですか?
✅ 結論(先に)
| 方式 | 原理 | 取り扱う熱量の出所 | エネルギー保存の対象 |
|---|---|---|---|
| ヒータ(電気抵抗加熱) | 電流→ジュール熱 | 電気エネルギーがそのまま熱へ | 投入電力 = 供給熱 |
| ヒートポンプ | 外気から熱を汲み上げる | 外気の熱 + 仕事 |
✅ もう少し熱力学的に言うと
● ヒータ(電気抵抗体)
変換式
ヒータの効率(熱としてのエネルギー利用)は
100%です(物理的にこれ以上良くならない)
● ヒートポンプ(逆冷凍機)
エネルギー収支
性能係数 COP
これは1より大きくなることがあります
(普通の暖房エアコンで 3〜5、理想で (>10))
✅ なぜ違うのか?(物理的理解)
ヒータ
- 抵抗体で電子が格子に衝突 → 熱に変換
- 「電気 → 熱」という直接変換装置
ヒートポンプ
- 圧縮・膨張・冷媒循環によって
外気の熱を汲み上げる装置
仕事して熱を運ぶ装置
(高いところの水をポンプで汲むのと同じ)
✅ 視覚的イメージ
ヒータ
[電気エネルギー] → [熱]
W Q_h
ヒートポンプ
← Q_c(外気の熱)
[コンプレッサ] → Q_h(室内)
W
✅ まとめ表
| 方式 | 熱の出所 | 特徴 |
|---|---|---|
| ヒータ | 全て電力から | 効率(熱変換)100% |
| ヒートポンプ | 外気熱 + 電力 | COP>1、効率は「温度差」で決まる |
✅ よくある誤解と修正
| 誤解 | 正しい理解 |
|---|---|
| ヒートポンプは効率が100%以上? | 熱変換というより熱輸送機械なのでCOP>1が普通 |
| 外気が冷たいと動かない? | 温度差が増えるとCOP低下、だが動く(霜取り等必要) |
✅ 重要ポイント
- どちらもエネルギー保存則は成り立つ
- 異なるのは“熱の取り出し方”
- ヒータ:電気 → 熱
- ヒートポンプ:外気熱を「移す」
出典
Ⅲ-24 湿り水蒸気の乾き度
解答
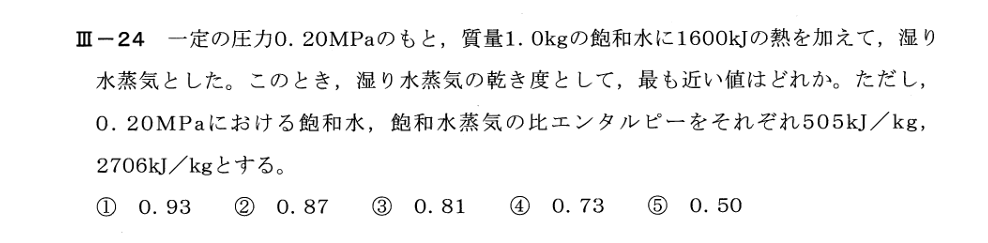
[解答]④
Ⅲ-25 平板の両面が流体と接している時の熱通過率
解答
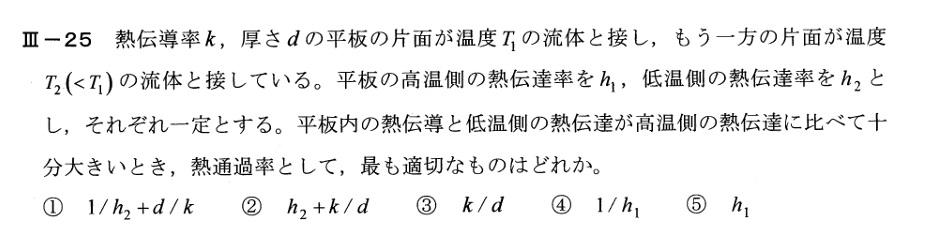
設題より、
となる。
[解答]⑤
補足Q&A
Q. 熱通過率は熱抵抗ですか?
結論から言うと:
熱通過率( 値)は熱抵抗ではありません。
ただし、熱抵抗の逆数です。
✅ 定義
● 熱通過率(overall heat transfer coefficient)
単位時間あたりの単位面積の熱流量を温度差で割ったもの
(熱がどれくらい通りやすいか)
単位:W/(m²·K)
● 熱抵抗(thermal resistance)
熱がどれだけ通りにくいか
単位:K/W
✅ 熱通過率と熱抵抗の関係
つまり、
- 熱通過率 → 通りやすさ
- 熱抵抗 → 通りにくさ
の関係。
✅ この問題で使った式の意味
総熱抵抗:
→ 対流 + 伝導 + 対流 の直列抵抗
熱通過率:
✅ 例え話
電気回路で:
- 抵抗 が大きい → 電流流れにくい
- 熱抵抗 が大きい → 熱が流れにくい
水道管で:
- 細い管 → 水が流れにくい → 熱抵抗が大きい
- 太い管 → 水が流れやすい → 熱通過率が大きい
✅ まとめ
| 項目 | 意味 |
|---|---|
| 熱通過率 | 熱の通りやすさ(大きい=よく通る) |
| 熱抵抗 | 熱の通りにくさ(大きい=遮断) |
| 関係 |
Ⅲ-26 熱力学におけるエントロピー変化
解答
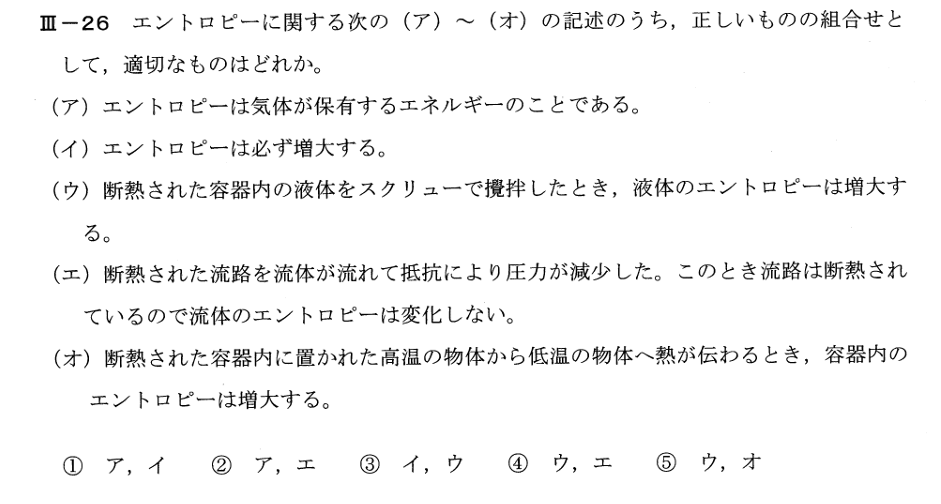
(ア) エントロピーは気体が保有するエネルギーのことである。
これは誤りです。エントロピーはエネルギーではなく、系の無秩序さや乱雑さを定量的に表す物理量です。エネルギーと直接同一視することはできません。
(イ) エントロピーは必ず増大する。
これは、閉じた系におけるエントロピーに関する第二法則の簡略化された表現です。厳密には、孤立系において全体のエントロピーは増大する、または最大限に達した定常状態になると表現されます。しかし、部分系や非孤立系ではエントロピーが減少することもあり得ます。
(ウ) 断熱された容器内の液体をスクリューで攪拌したとき、液体のエントロピーは増大する。
これは正しいです。攪拌によってシステムに仕事が行われ、エネルギーが無秩序な形(熱)でシステムに加わるため、エントロピーが増大します。
(エ) 断熱された流路を流体が流れて抵抗により圧力が減少した。このとき流路は断熱されているので流体のエントロピーは変化しない。
これは誤りです。流体が抵抗により圧力が減少する過程は不可逆過程であり、この過程でエントロピーが増大します。
(才) 断熱された容器内に置かれた高温の物体から低温の物体へ熱が伝わるとき、容器内のエントロピーは増大する。
これは正しいです。熱が高温から低温へ移動する過程はエントロピーを増加させます。
選択肢から正しい組合せは (ウ) と (才)、つまり⑤ウ,才 が適切な答えとなります。
[解答]⑤
Ⅲ-27 水の加熱と平衡温度の関係
解答

熱伝達の基本式に代入して熱伝達率 を求めます。
[解答]②
Ⅲ-28 熱伝達に関する無次元数
解答
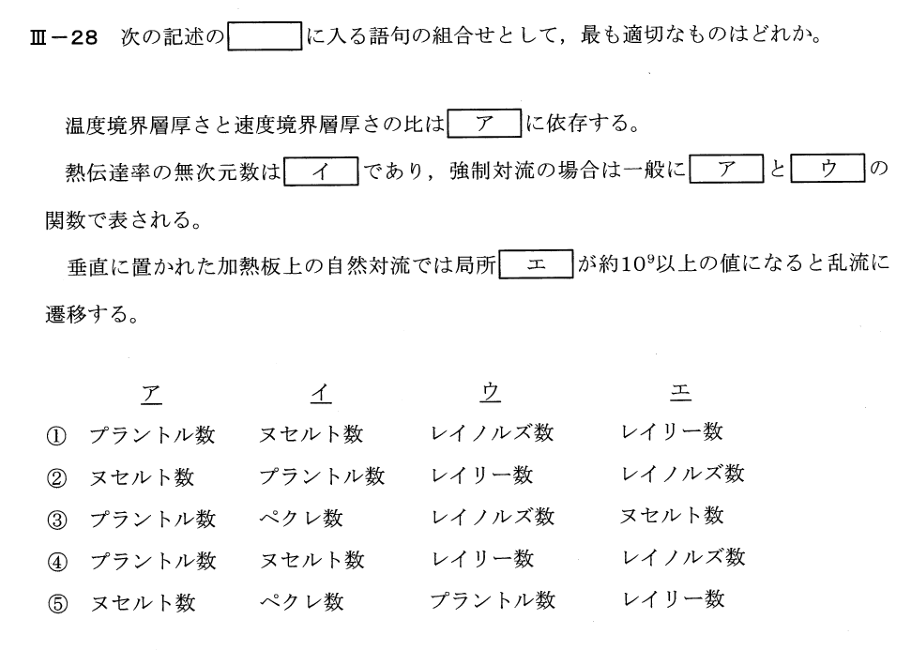
### プラントル数
プラントル数は、流体の運動粘性係数と熱拡散率の比です。流体の運動学的な挙動と熱的な挙動の比較を可能にします。
ここで、 は運動粘性係数、 は熱拡散率です。
### ヌセルト数
ヌセルト数は、熱伝達の無次元表現で、実際の熱伝達率と熱伝導による熱伝達率の比を示します。
ここで、 は熱伝達係数、 は代表的な長さ(例えば特性長さ)、 は熱伝導率です。
### レイノルズ数
レイノルズ数は、流体の慣性力と粘性力の比を示し、流れが層流か乱流かを判断するのに使用されます。
ここで、 は流体の密度、 は流速、 は特性長さ、 は粘性係数、 は動粘性係数です。
### レイリー数
レイリー数は、自然対流の状況で用いられ、流体の浮力による対流と粘性および熱拡散による対抗作用の比を示します。
ここで、 はグラスホフ数、 は重力加速度、 は体積膨張係数、 は表面温度、 は無限遠の温度、 は特性長さです。
[解答]①
補足Q&A
Q. プラントル数・ヌセルト数・レイノルズ数・レイリー数はそれぞれ何を表しますか?
先ほどの問題に登場した4つの無次元数について、定義・物理的意味・典型的な値の範囲・よく出る場面をまとめて丁寧に説明します。
✅ プラントル数(Prandtl number, Pr)
● 定義
● 物理的意味
運動量の拡散のしやすさ vs 熱の拡散のしやすさ
- Pr が大きい:熱の拡散が遅い → 温度境界層は薄い
- Pr が小さい:熱がよく拡散する → 温度境界層は厚い
● 例
| 流体 | Pr |
|---|---|
| 水(20°C) | ~7 |
| 空気 | ~0.7 |
| 液体金属 | ~0.01 |
→ 水は温度層が速度層より薄い、液体金属は逆。
● 出現例
- 強制対流の熱伝達相関式
- 境界層理論:
✅ ヌセルト数(Nusselt number, Nu)
● 定義
- :対流熱伝達率
- :代表長さ
- :熱伝導率
● 物理的意味
対流熱移動が純粋な熱伝導に比べてどれだけ強いか
- Nu = 1:熱伝導のみ(対流なし)
- Nu > 1:対流で熱移動が強化
● 出現例
– Nu-Re-Pr の相関式
● よく使う応用
- 熱交換器設計
- 内部流・外部流の熱伝達評価
✅ レイノルズ数(Reynolds number, Re)
● 定義
● 物理的意味
慣性力 / 粘性力 の比
→ 流れの層流・乱流を決める指標
● 典型的な目安
- (Re < 2300):管内層流
- (Re > 4000):管内乱流
(間は遷移領域)
● 出現例
- 流体抵抗係数
- 境界層の発達
- 飛行機・自動車の空力設計
✅ レイリー数(Rayleigh number, Ra)
● 定義
- :重力加速度
- :熱膨張係数
- :温度差
- :運動粘性
- :熱拡散率
● 物理的意味
自然対流の強さの指標
浮力 vs 粘性・熱拡散
- Ra 小 → ほぼ伝導
- Ra 大 → 強い自然対流、乱流へ
● 遷移条件
垂直加熱壁で
● 出現例
- 自然対流(暖房、電子冷却)
- レイリー・ベナール対流(熱対流セル)
✅ 全体まとめ
| 無次元数 | 式 | 意味 | 主な用途 |
|---|---|---|---|
| Pr | 運動量 vs 熱の拡散 | 境界層理論、強制対流 | |
| Nu | 対流強さ / 伝導 | 熱伝達評価 | |
| Re | 慣性 vs 粘性 | 層流/乱流、流れ場 | |
| Ra | 浮力 vs 抵抗 | 自然対流の強さ |
✅ 重要な関係
| 場面 | 式 |
|---|---|
| 強制対流 | |
| 自然対流 |
✨ コメント
この4つを理解すると、
- 流体の運動
- 熱伝達
- 層流→乱流遷移
などの現象がすべて繋がります。
Q. プラントル数は固体では定義できませんか?空気のように拡散しやすいものほど速度境界層は厚くなりますか?
2 点ともとても本質的です。
✅ Q1. プラントル数は固体では定義できない?
はい、厳密には「流体の性質を表す無次元数」なので、固体単体には定義できません。
プラントル数は
ここで
- (運動粘性係数)=流体の粘性挙動に関係
- (熱拡散率)=熱の拡がりやすさ
よって、
粘性が存在しない固体には が定義できません
→ つまり Pr は定義不可能。
例外のようなケース
固体でも熱拡散率 は定義されますが、
粘性項がないので Pr を求める意味はない ということです。
✅ Q2. 空気のように拡散しやすいものほど、速度境界層は厚くなる?
結論:
Yes:熱拡散しやすい流体(Pr 小)は、速度境界層のほうが厚い
理由
層流境界層における関係:
- :温度境界層厚さ
- :速度境界層厚さ
| Pr | 熱の拡散性 | 境界層の特徴 |
|---|---|---|
| 小さい(例:空気~0.7、液体金属~0.01) | 熱が拡散しやすい | 温度層が厚い → 速度層より厚くなる |
| 大きい(例:水 ~7、油 >100) | 熱が拡散しにくい | 温度層が薄い |
具体例
| 流体 | Pr | 境界層挙動 |
|---|---|---|
| 空気 | 約 0.7 | 熱が拡散 ⇒ 温度境界層やや厚い |
| 水 | 約 7 | 熱が拡散しにくい ⇒ 温度境界層が薄い |
| 液体金属(Na) | ~0.01 | 熱が非常に拡散 ⇒ 温度層が猛烈に厚い |
大事な直感
- Pr が 小さい → 熱が広がりやすい → 温度層が厚くなる
- 暖かさが流体中でよく広がると、境界面だけに集中しない
✅ よくある誤解整理
| 誤解 | 修正 |
|---|---|
| 固体にも Pr がある? | ❌ 固体には粘性ない → Prは定義できない |
| Pr 小 → 境界層薄い? | ❌ 温度境界層は厚くなる |
| Pr 大 → 温度境界層厚い? | ❌ 熱が伝わりにくい → 温度境界層は薄い |
✅ ビジュアルイメージ(概念)
Pr 小(空気, 液体金属)
温度======
速度====
Pr 大(水, 油)
温度===
速度======
✅ まとめ
| ポイント | 結論 |
|---|---|
| プラントル数は固体に定義できる? | ❌(粘性がない) |
| Pr 小流体は? | 熱拡散が速い |
| すると? | 温度境界層が速度境界層より厚い |
追加で説明できます:
- なぜ になるかの境界層理論
- Pr→∞ と Pr→0 の極限の解釈
- 実際の熱交換器での重要性
- Pr と Nu の経験公式例
Q. ヌセルト数はなぜ熱伝導と熱伝達の比として定義できるのですか?
ヌセルト数の理解で多くの人がつまずくポイントです。
「熱伝導」は同じ物体内の現象、
「熱伝達」は異なる物体間の現象なのに、
なぜ比を取れるの?
という疑問ですね。
結論から言うと:
ヌセルト数は「固体内の純粋な熱伝導だけで熱が伝わる場合」と
「流体による対流(=熱伝達)がある場合」を比較した無次元数
です。
✅ ヌセルト数の定義
- :対流熱伝達係数(流体⇔壁の熱の運びやすさ)
- :代表長さ
- :流体の熱伝導率
ポイントは どちらも同じ流体の話 です。
誤解しがち
| 誤解 | 正しい理解 |
|---|---|
| 熱伝導=固体だけの話 | 流体にも熱伝導はある(Fourier 則) |
| 固体 vs 流体を比較 | 同じ流体で「伝導だけ」と「対流あり」を比較 |
つまり、比べているのは
- 流体内での純粋伝導
vs - 流体の対流+伝導
です。
✅ 物理的な意味
- Nu = 1 → 流体が動かない(自然対流もなし)、純伝導のみ
- Nu > 1 → 対流のおかげで熱が多く運ばれる
例
空気中で板を加熱すると:
- 空気は流体なので、熱は「分子拡散=伝導」でも伝わる
- 流れがあれば「対流」も加わる
**どれだけ対流が効いているか?**を測るのがNu。
✅ なぜ「異なる物体の比較」ではないのか?
固体内の熱伝導(Fourier)と
流体中の熱伝導(Fourier)は同じ物理法則です。
違うのは
| 部分 | 主な輸送メカニズム |
|---|---|
| 固体 | 分子の振動による伝導 |
| 流体 | 分子の衝突による伝導+流体塊の移動(対流) |
したがって、比にできるのです。
✅ イメージ図
(1) 流れなし(伝導のみ)
壁 |==== 熱 ====| 流体
→ Nu = 1
(2) 流れあり(対流)
壁 |===> 熱が大量に運ばれる ===>| 流体
→ Nu > 1
✅ 例え
湯の中にスプーンを入れると熱くなるのは
- 湯が動かなくても伝導で熱が伝わる
- かき混ぜると対流で早く温まる
この “かき混ぜ効果” の倍率がヌセルト数。
✅ まとめ
| 項目 | ポイント |
|---|---|
| ヌセルト数の中の熱伝導 | 流体内の伝導のこと |
| 比べているもの | 伝導のみ vs 伝導+対流 |
| Nu = 1 | 対流なし、純伝導 |
| Nu > 1 | 対流で熱がより速く運ばれる |
ご質問の疑問は非常に本質的で、
理解が深まっている証拠です。
流体工学
Ⅲ-29 固定された2次元物体周りの流体流れにおける抗力の計算
解答
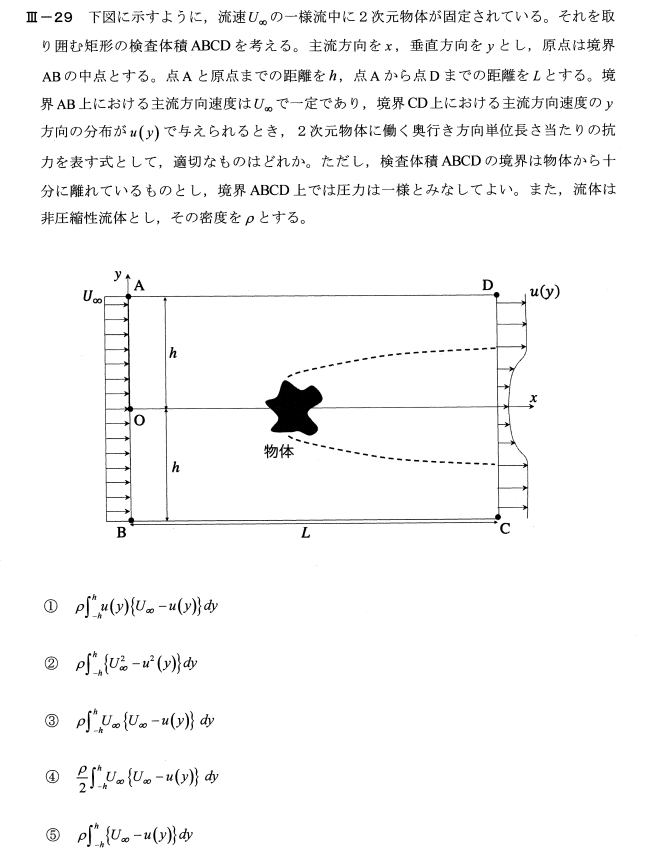
この問題は**運動量欠損法(momentum deficit method)**を使って,2次元物体に働く抗力 per unit span を求める典型問題です。
■ 物理状況
- 一様流 が物体に当たる
- 物体下流(CD)では速度が () に変化
- 図の長方形 ABCD をガウスのコントロールボリュームとする
- 圧力は AB, CD で同じ(よって圧力抗力はなし)
- 抗力は運動量欠損によって求める
■ 抗力の考え方
物体が流体に及ぼす抗力 = 流体が物体に及ぼす力(反作用)
抗力 = 流体の運動量の減少量
流体の運動量流束(1長さあたり)は
しかし,下流の運動量欠損を考えるための表現は
これが,流れ1本あたりの欠損分です。
物体がなければ下流は全部 。
なので,欠損流束を で積分すると抗力:
■ 選択肢の確認
選択肢を見比べると,これと一致するのは
✅ ①
✅正解:①
[解答]①
補足Q&A
Q. 抗力は運動量の欠損なのですか?抗力係数はどうですか?
重要なポイントを整理します。
✅ 抗力 = 運動量の欠損 なのか?
はい、流れ場で抗力を求めるときは
物体が流体に与えた力(=抗力)
= 流体が持ち去った運動量の減少(欠損)
という考え方を使います。
これは運動量保存則(Newton 第2法則と流体の制御体積法)に基づきます。
例:運動量欠損法
物体の後流で速度分布が () になるとき,
という式で抗力(2D物体の単位スパン当たり)を求めます。
物体が流れを減速させた → 運動量が失われた
→ その分の力を物体が受けている(抗力)
という構図です。
✅ 抗力は常に運動量欠損で表すのか?
いいえ、必ずしもこの形で表わすわけではありません。
他の形式:
- 圧力分布の積分
- 摩擦応力の積分
- Navier–Stokes で解析
- CFDで直接算出
しかしどの方法でも最終的には同じ抗力が出ます。
その根拠は運動量保存則です。
✅ 抗力係数とは?
抗力 を無次元化したもの:
- :代表投影面積
- :動圧
抗力係数は,「流れの抗力を規格化した指標」
です。
抗力係数そのものは運動量欠損ではなく
抗力を動圧 × 面積で無次元化した量です。
✅ まとめ
| 項目 | 意味 |
|---|---|
| 抗力 | 流体が物体を押す力 |
| 抗力の発生源 | 圧力差 + 摩擦 +(仕切り面では)運動量欠損 |
| 抗力は運動量欠損? | ✅ 流れ場から評価するとそうなる |
| 抗力係数 | を で無次元化 |
抗力は運動量の欠損から求められる
抗力係数は抗力を無次元化した指標
✅ 補足:物体のどこに抗力が働く?
| 成分 | 説明 |
|---|---|
| 圧力抗力 (form drag) | 前後の圧力差 |
| 摩擦抗力 (skin friction drag) | 壁面摩擦によるせん断 |
後流の運動量欠損には両方の効果が含まれるので便利。
Q. 運動量と運動エネルギーは異なりますか?
はい、運動量と運動エネルギーは異なる量です。
しばしば混同されますが、意味も式もまったく違います。
✅ 定義と違い
| 項目 | 運動量 | 運動エネルギー |
|---|---|---|
| 意味 | 質量×速度(運動の勢い) | 運動によって持つエネルギー |
| 式 | ||
| ベクトル/スカラー | ベクトル量 | スカラー量 |
| 保存則 | 孤立系で保存(運動量保存則) | 保存しない(損失や変換あり) |
| 力との関係 | エネルギー変化は仕事と熱で変わる |
✅ 物理的な違いのイメージ
運動量
どれだけ押し返してくるか(力の伝達)
例:
軽いピンポン球(高速) vs 重いボール(低速)
- ピンポン球 → 運動量小さい(弱い衝突)
- 重いボール → 運動量大きい(強い衝突)
運動エネルギー
どれだけ仕事ができるか(破壊力)
同じ速さでも、質量が大きければ大きな破壊力。
自動車や銃弾の威力は運動エネルギーで決まる。
✅ 流体力学での役割の違い
| 分野 | 使う概念 | 例 |
|---|---|---|
| 流れ場の力(抗力、揚力) | 運動量 | 運動量保存式、抗力=運動量欠損 |
| 圧力や速度の関係 | エネルギー | ベルヌーイの式 |
抗力はどちらか?
運動量(と圧力)で決まる
なぜなら力 = 運動量変化率だから
※抗力係数 に出る は動圧であり
「単位体積あたり運動エネルギー」と同じ次元ですが
抗力を直接運動エネルギーから決めるわけではありません。
ややこしいですが、
- 抗力=運動量の損失
- しかし抗力係数の基準は動圧
という構造です。
✅ まとめ
| 要点 | 内容 |
|---|---|
| 運動量 = 質量×速度 | 力と衝突に関係 |
| 運動エネルギー = | 仕事・破壊力に関係 |
| 抗力は運動量変化 | エネルギーではない |
| 流体係数に動圧が出る | スケールとして便利なため(無次元化) |
Q. 運動量流束のm・vにあたる部分は何ですか?なぜ後流の速度から求めるのですか?
ただし、少し誤解があるので丁寧に整理します。
✅ 流体の運動量の表現
粒子の場合:
流体では「単位時間に通過する質量 × 速度(運動量流束)」を使います。
■ 流体の質量流量
- :密度
- ():局所速度
- :厚み
- 単位時間あたり → 質量流量 =
つまり質量流量が
に相当するものが **「瞬間に流れる質量」**でなく
時間あたりに流れる質量(質量流束)
■ 運動量(流束)
流体の運動量(単位時間あたり)は
これが「流れの運び去る運動量」です。
✅ 質問の回答
Q1:
運動量の m にあたる部分が ρ、v にあたる部分が u− ですか?
違います。
| 粒子物理 | 流体力学 |
|---|---|
| 質量 | 質量流量 |
| 速度 | 速度 () |
です。
は「損失した速度成分」を表すために出てきます。
Q2:
mはなぜ後流の速度から求めるのですか?
理由:
物体の影響は後流に現れるから
→ 下流の速度分布から運動量損失を測る
上流は一様 なので
物体による影響は後流にしか現れません。
✅ もっと短くまとめると
| 量 | 意味 |
|---|---|
| 単位時間に通過する質量(質量流量) | |
| 単位時間に通過する運動量 | |
| 運動量損失(抗力) |
✅ 例え話
水路を流れる水の勢いが物体の後ろで弱くなる
→ 勢いの低下=物体が受けた力
だから
後流(wake)の情報で抗力が決まるのです。
出典
Ⅲ-30 領域内の循環
解答
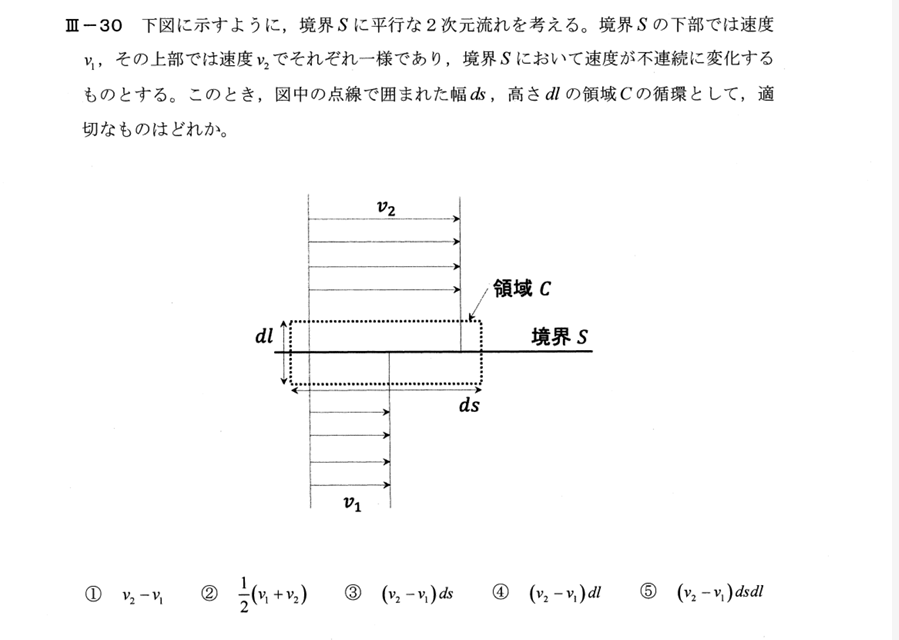
求めるのは領域 の循環
です。
- 流れは境界 の上下で一様:下側で ,上側で 。いずれも水平方向。
- 積分経路は図の細長い長方形(幅 ,高さ )の外周。
外周の4辺での寄与を考えると:
- 上辺(長さ )は上流域にあり、 が進行方向と同向
→ 寄与 。 - 下辺(長さ )は下流域にあり、 は上辺と同じ向きだが、線素の向きは周回方向と逆向き
→ 寄与 。 - 左右の辺は鉛直で、速度は水平方向なので
で寄与なし。
よって循環は
したがって適切なのは ③ です。
[解答]③
補足Q&A
Q. 循環Γとは何ですか?
**循環(circulation)**とは、流体がある閉じた経路に沿ってどれだけ「回っているか」を表す量で、速度ベクトルを経路に沿って積分したものです。
■ 定義式
閉曲線 に沿う循環 は
- :流体の速度ベクトル
- :経路に沿った微小線素
- 積分は閉曲線(ぐるっと一周)
つまり
流体が閉ループにそってどれくらい渦のように動いているか
を表す量です。
■ 直感的イメージ
- 静止流体では循環 = 0
- 均一にまっすぐ流れている流れでも循環 = 0
(左右対称に打ち消し合う) - 渦(回転流)では循環 ≠ 0
たとえば、水がぐるぐる回っている流れでは循環は大きくなります。
■ 渦度との関係
循環は渦度 と密接です。
渦度は「局所的な回り」の指標、
循環はそれを面で積分した「全体の回り具合」。
■ 例:川の流れ vs 渦
| 流れ | 循環 |
|---|---|
| まっすぐ流れる川 | 0(回転していない) |
| 渦巻き流れ | 大きい(ぐるぐる回る) |
■ なぜ重要?
流体力学で循環は多くの法則と関係します:
- クッタ–ジュコフスキーの揚力公式
- 渦度輸送方程式
- ケルビンの循環定理
つまり、翼が揚力を生む理論の核心でもあります。
■ まとめ
| 項目 | 内容 |
|---|---|
| 循環 | 閉経路に沿う速度成分の積分 |
| 意味 | 流れの「ぐるぐる具合」を表す |
| 式 | |
| 渦との関係 | 渦度の面積積分 |
| 例 | 渦のある流れでは循環 ≠ 0 |
必要なら、簡単な数値例や、翼断面まわりの循環図も作ります。
次にケルビンの循環定理や揚力との関係を解説しましょうか?
v・dlは内積ですか?
はい、( は**内積(dot product)**です。
■ 意味
- :流速ベクトル
- :線要素ベクトル(積分経路の向き)
- :両ベクトルの角度
つまり、
経路方向にどれだけ速度成分があるか
を表しています。
速度が経路と同じ方向→正
逆向き→負
直交→0
■ 直感例
- 同じ方向に流れている水は、経路に沿って前進 → 正の寄与
- 逆向きだと負の寄与
- 直角方向の流れは循環には関係なし
■ 循環への関係
循環は
ですから、
閉曲線に沿った速度の“向きあり”線積分になります。
流れがぐるっと回るほど内積積分が大きくなる
→ 循環が大きい
■ 補足:なぜ内積?
循環は「回転量」の指標ですが、まずは
- 経路に沿った速度成分(内積)
- それを経路に沿って積分
することで得られます。
後で Stokes の定理により、
それが渦度(curl)の面積積分と結びつきます。
✅結論
は内積です。
流れの「経路方向成分」を積分して循環を求めています。
さらに理解を深めたいなら
- 流線と循環
- Stokes の定理とのつながり
- 揚力(循環理論)
なども解説できます。
出典
Ⅲ-31 円管内の発達した流れ
解答
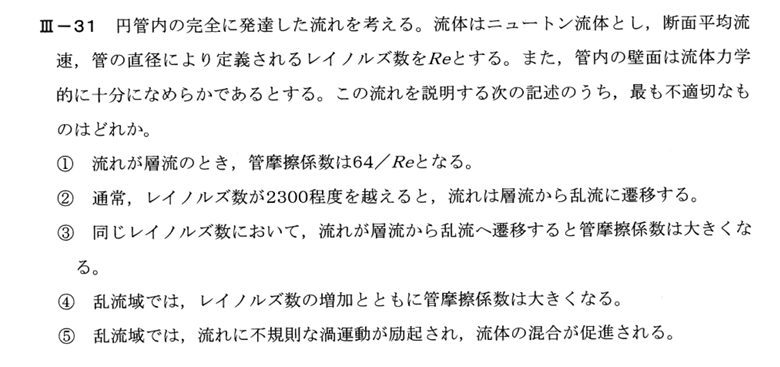
① 層流の場合、管摩擦係数()はレイノルズ数(Re)に反比例して となるのは正しいです。これはハーゲン-ポアズイユ流れにおける公式な関係です。
② レイノルズ数が2300程度を超えると、流れは通常層流から乱流へ遷移するというのは一般的な規則ですが、実際には遷移はパイプの粗さや流れの乱れ、流入条件など多くの因子に依存します。しかし、この値は層流から乱流への遷移を表す指標として広く受け入れられています。
③ 同じレイノルズ数で流れが層流から乱流に遷移すると、管摩擦係数は通常大きくなります。乱流は層流よりも多くのエネルギーを散逸させるため、この記述は正しいです。
④ 乱流域では、レイノルズ数が増加するにつれて、通常、管摩擦係数は減少するか、あるいはほぼ一定となります。乱流の場合、管摩擦係数はレイノルズ数による影響をそれほど受けません。したがって、この記述は不適切です。
乱流の経験式(Blasius式:
):
つまり、乱流域ではReが大きくなると摩擦係数は減少します。
⑤ 乱流域では、流れに不規則な渦運動が励起され、流体の混合が促進されるのは正しいです。乱流は流体粒子の交換を促進し、温度や濃度などのスカラー量の混合を促進します。
不適切な記述は④です。乱流における管摩擦係数はレイノルズ数が増加するとともに必ずしも大きくなるわけではありません。実際には、乱流における管摩擦係数はレイノルズ数が増加しても一定に近づくか減少する傾向があります。この理由は、高いレイノルズ数においては、流れの乱れが増えることにより、相対的な摩擦効果が減少するからです。
[解答]④
Ⅲ-32 流体中を動く球に働く抗力
解答
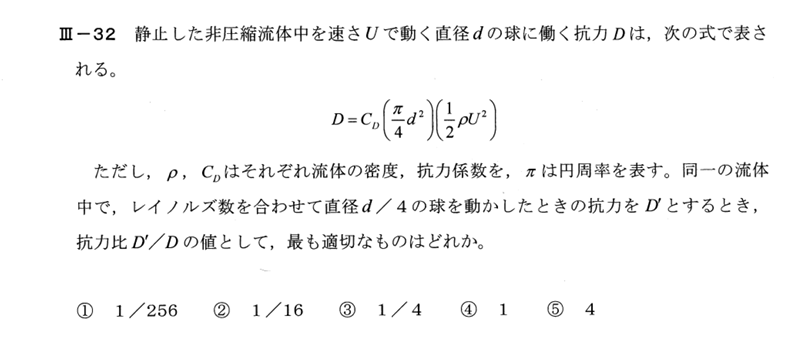
求める比は (D’/D)。
球の抗力は
同一流体中で レイノルズ数を合わせる ので
直径を にすると、必要な速度は
となり、同じ なので は同一。
したがって
よって最も適切なのは ④ 1 です。
[解答]④
Ⅲ-33 円柱背後に生じるカルマン渦の放出周波数
解答
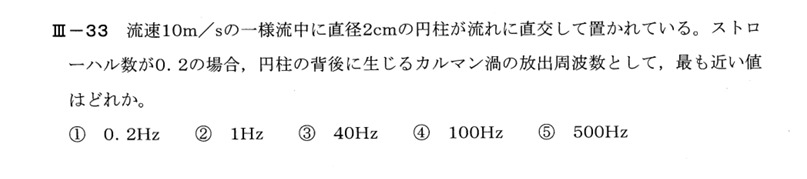
よりカルマン渦の放出周波数は
[解答]④
補足Q&A
Q. ストローハル数とは何ですか?
ストローハル数(Strouhal number, )とは、流体中で物体の後ろに周期的に生じる渦(カルマン渦)が、どれくらいの頻度で放出されるかを示す無次元数です。
■ 定義式
- :渦の放出周波数(Hz)
- :代表長さ(円柱の直径など)
- :流速(m/s)
■ 直感的な意味
ストローハル数は、
流れの速度や物体の大きさが変わると、渦の発生周期がどう変化するか
を表す指標です。
例えば流れが速くなると渦はより早く発生します。
逆に、物体が大きいと渦はゆっくり生じます。
■ なぜ「無次元数」なのか?
異なるスケールの流れでも比較できるように、
長さ・速度・周波数を組み合わせて次元を消した数です。
水槽実験から実際の橋梁や煙突の設計へスケールアップできる
という利点があります。
■ 円柱の場合の経験値
円柱後流では、レイノルズ数が一定範囲(約 (100 < Re < 10^5))で
という経験値がよく使われます。
これが先ほどの問題の数値につながります。
■ 身近な例
- 旗がパタパタ揺れる
- 送風機の後ろに周期的な風の変動
- スポーツカーの風切り音
- 高層ビル・煙突の風揺れ
いずれも、渦が定期的にできる現象で、ストローハル数が重要な役割を持ちます。
■ まとめ
| 項目 | 内容 |
|---|---|
| ストローハル数 | 渦が発生する周期性を表す無次元数 |
| 式 | |
| 円柱で一般的な値 | |
| 役割 | 流体振動・構造振動の予測 |
Q. ストローハル数St=fD/Uはどのように導出されますか?
ストローハル数 が「どのように導出されたか」という質問ですね。
結論から言うと、これは理論から突然出てきた式ではなく、
渦の発生周期と流れのスケール関係を表すために、流体力学で無次元化(次元解析)したとき自然に現れる指標
です。
■ 導出の考え方:無次元化(次元解析)
渦の発生周期(周波数 )は、以下の量に依存すると考えることができます。
- 流速 (m/s)
- 代表長さ (物体の直径など)(m)
- 周波数 (1/s)
この3つを使って無次元数をつくりたい。
次元を見ます:
| 量 | 次元 |
|---|---|
無次元にするためには、
とすれば、次元が消えます:
つまり、自然に現れる無次元量です。
これがストローハル数 。
■ なぜこの形で良いのか?
渦が次々と発生する周期 は、流れが物体サイズ を通過する時間スケール と関係があるはず、という物理的直感があります。
- 流れが速い → 渦が早くちぎれる
- 物体が大きい → 渦が形成に時間がかかる
よって、
そして比例定数を とすると
■ 歴史的背景(実験的発見)
最初にカルマン渦列を理論的に説明したのはカルマン(1911年)が渦の安定性解析で示したものです。
その後、実験や理論で
渦発生周波数が に従うことが確かめられました。
特に円柱では
という経験値が広く使われています。
■まとめ
| 事項 | 内容 |
|---|---|
| ストローハル数の本質 | 渦の放出周波数と流れスケールの関係を無次元化したもの |
| 導出方法 | 次元解析+渦の時間スケールの物理直感+実験結果 |
| 式 | |
| 典型値 | 円柱で (St ≈ 0.2) |
■補足
- ストローハル数は「自然に現れるスケール比」
- 数値 (0.2) は実験的・経験的に決まった値
- 渦列の発生(カルマン渦)は流体不安定性の現象
出典
Ⅲ-34 2次元非圧縮流での連続の式
解答
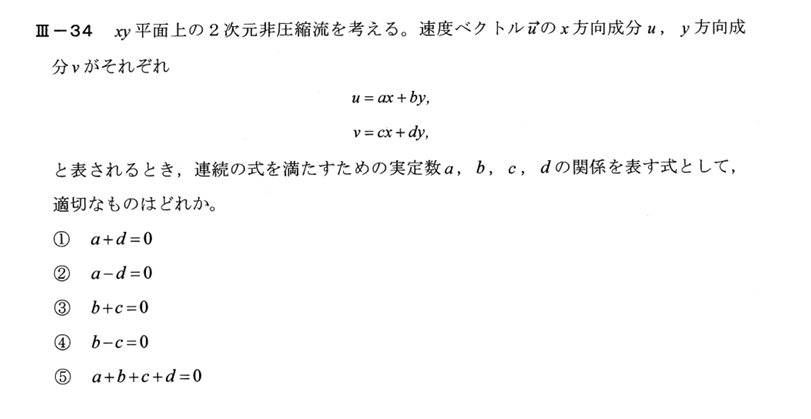
非圧縮性流体の連続の式より
なので、
a + d = 0
[解答]①
Ⅲ-35 マノメータを用いた円管内断面平均速度
解答
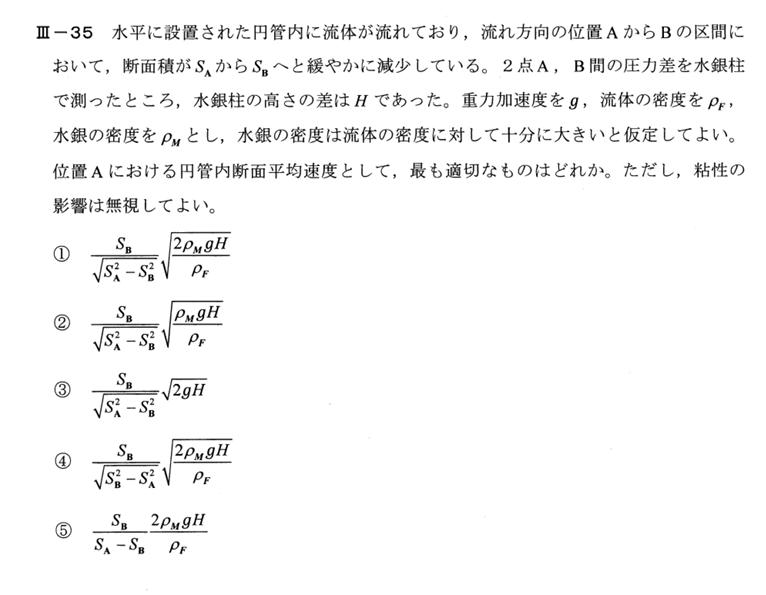
A点とB点は同じ高さにあるため、ベルヌーイの式より
したがって
また、連続の式より
これを代入すると
これを代入すると
したがって
圧力差は水銀マノメータで測定し、液柱差 より
よって
【解答】①
補足Q&A
Q. マノメータとはどういうものですか?
マノメータ(manometer)とは、液体の柱の高さの差を利用して圧力差を測定する装置です。
配管や機器の中の圧力を、よく知っている液体(水や水銀など)を使って測定します。
■ 仕組みのイメージ
U字型の管の中に水銀(または水)が入っていて、
片側を測りたい圧力に、もう片側を基準圧力(大気圧など)につなぎます。
圧力p1 → | | ̄ ̄ ̄ ̄| |
| | | |
| | | |
| |______| | ← 圧力p2(大気圧など)
→ 液面の高さ差 H が生じる
圧力が大きい側の液面は押し下げられ、
圧力が小さい側は液面が上がります。
その液柱の高さ差 Hから、圧力差を次の式で求めます:
- = 液体の密度(例:水銀は大きい)
- = 重力加速度
- = 液面高さ差
■ なぜ水銀を使うのか?
- 水銀は密度が大きい(水の約13.6倍)
- 大きな圧力差でも少しの高さ差で測れる
- 蒸発しにくい、表面張力が大きい、温度変化の影響が小さい
■ この問題での役割
問題では、A点とB点の圧力差が水銀マノメータの液柱差 で測られています:
(水銀の密度は流体より十分大きい → とみなす)
■まとめ
| 特徴 | 内容 |
|---|---|
| 用途 | 圧力差測定 |
| 原理 | 液柱の高さ差 |
| 主な式 | |
| 利点(水銀) | 高密度 → 高い精度、短い管で大きな圧力測定 |
出典